LEROBOT 由 HUGGING FACE 出品
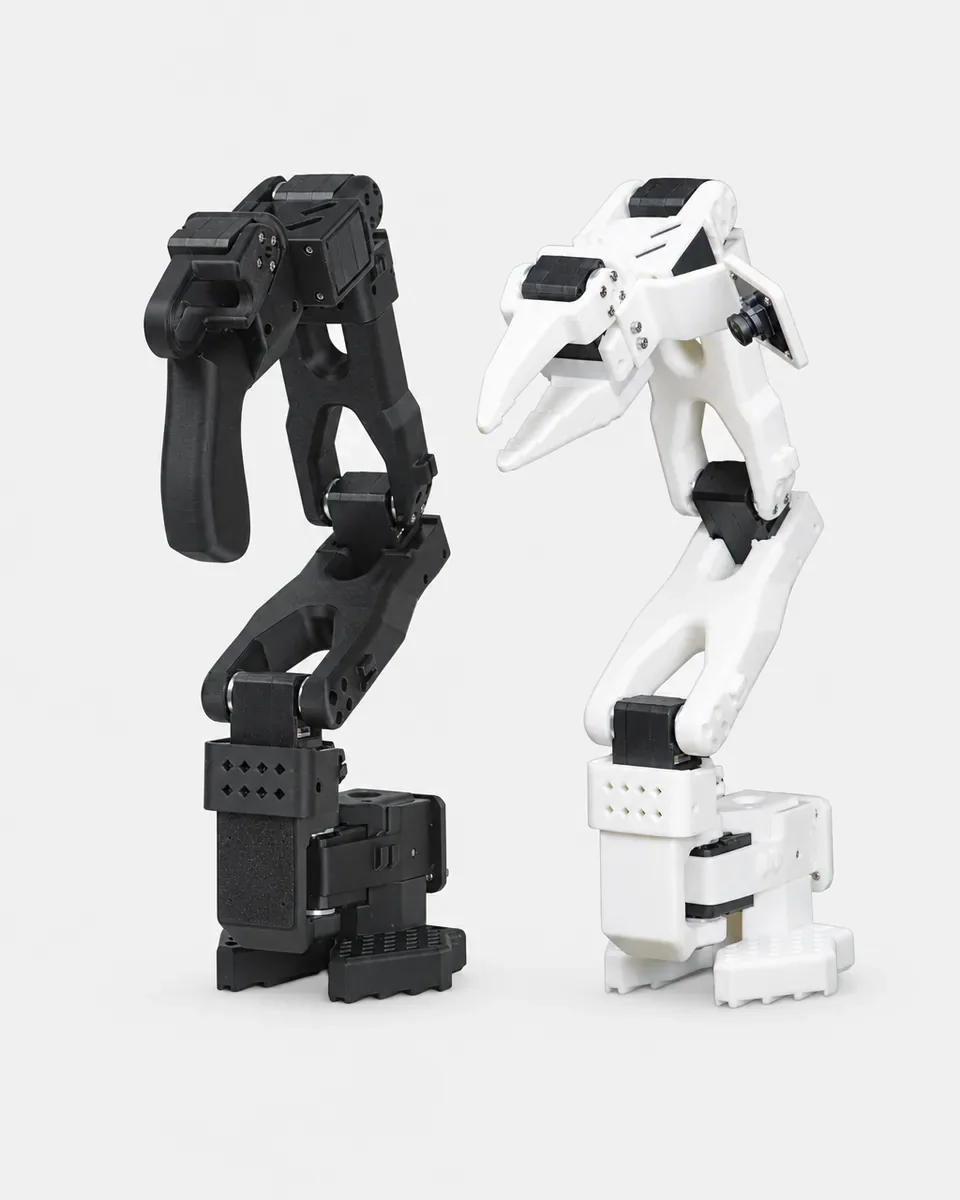
LeRobot 机械臂套件与零件。
开源 LeRobot 项目所需的硬件,在这里一站备齐:SO-101 主臂与从臂、Feetech STS3215 总线舵机、总线舵机转接板,以及 LeKiwi 移动底盘。选好零件,跟着教程走,录制示范,再训练策略。
包邮包税 · 付款前请先确认库存及收货地址。
从零件到训练好的策略
一个 LeRobot 项目分五个阶段,每个阶段都链接到我们分步教程的对应章节。
LeRobot 套件与零件
按你的项目搭配机械臂、总线转接板、电源和控制器。价格以美元计;需要的零件不在列表中,请向我们询问。
 查看规格
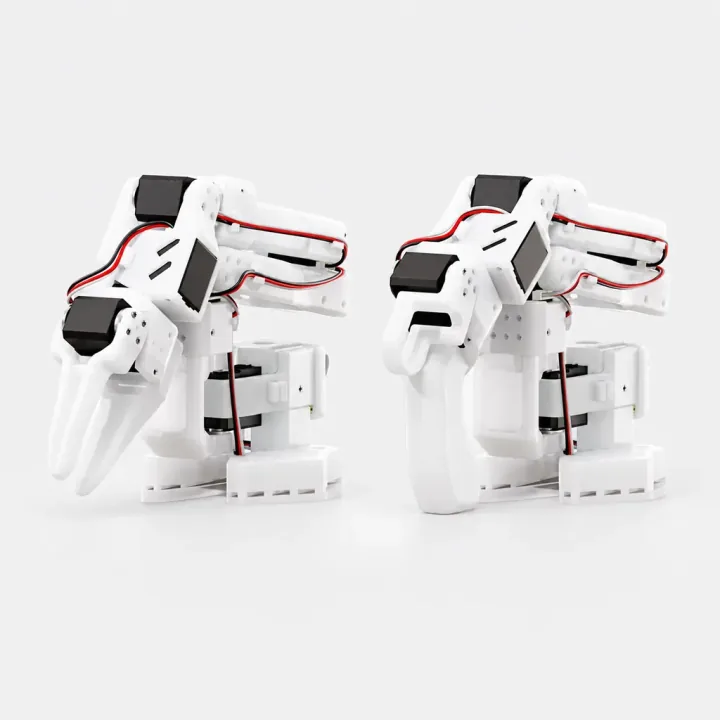
LeRobot SO-101 DIY 机械臂套件
机械臂
主臂散件 · 7.4 V 请询价从臂散件 · 12 V 请询价
 查看规格
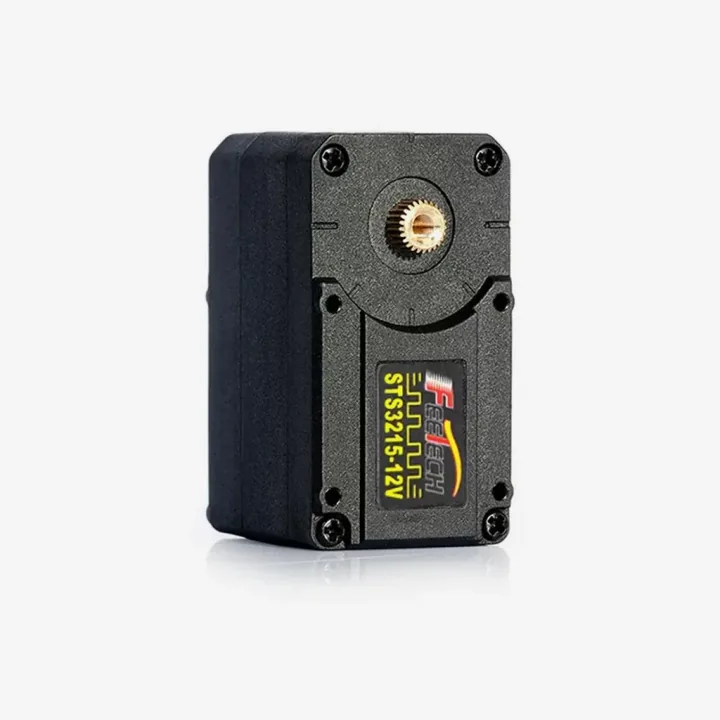
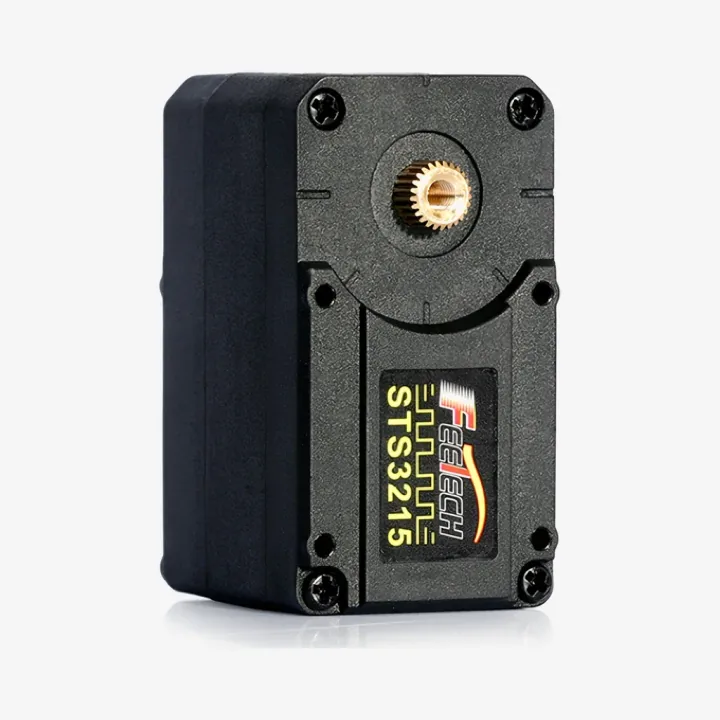
Feetech STS3215 串口总线舵机
串口舵机
C001 · 7.4 V · 1/345 USD 99.00 · 每件 包邮包税C018 · 12 V · 1/345 USD 110.00 · 每件 包邮包税C044 · 7.4 V · 1/191 USD 99.00 · 每件 包邮包税C046 · 7.4 V · 1/147 USD 99.00 · 每件 包邮包税
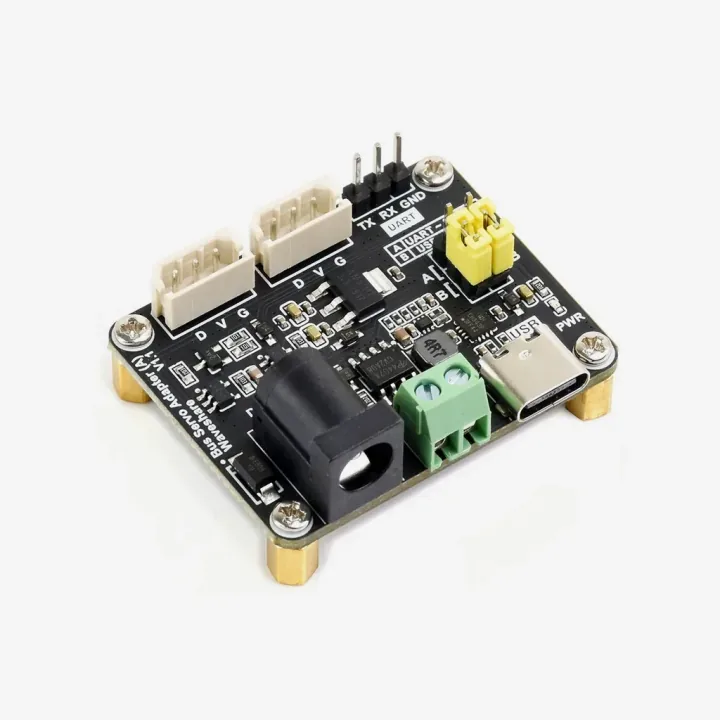
Waveshare Bus Servo Adapter (A) 总线转接板
舵机控制板
USD 27.00 · 每件 包邮包税
 查看规格
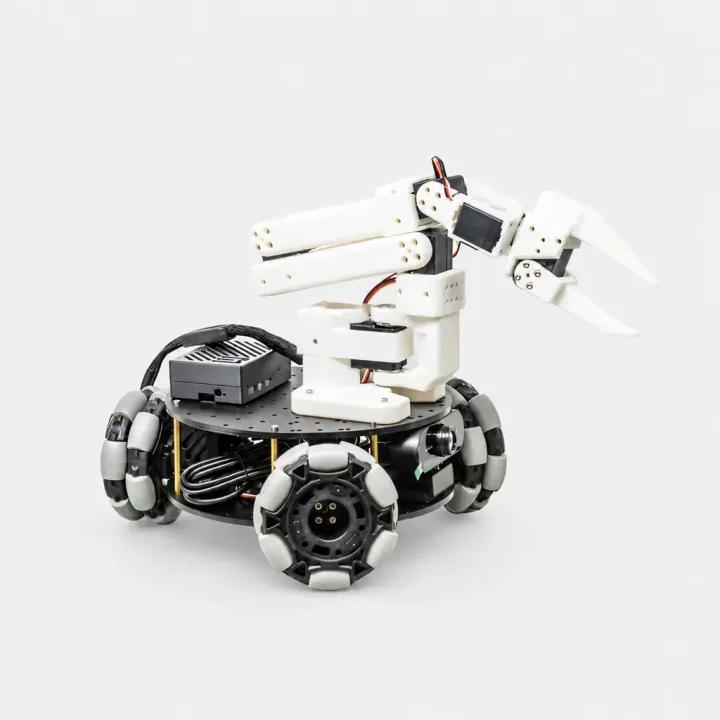
LeRobot LeKiwi 全向轮移动底盘
移动机器人套件
底盘散件 · 100 mm 全向轮 · 不含主控 请询价已组装底盘 + SO-101 从臂 · 不含主控 请询价
 查看规格
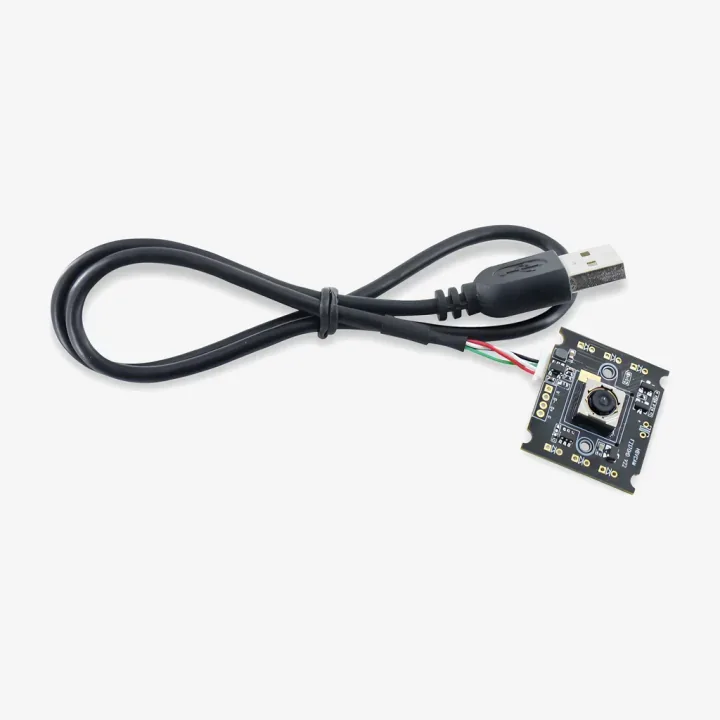
SO-101 腕部摄像头套件(1080p USB,手眼相机)
摄像头
腕部摄像头套件 · 86° USD 79.00 · 每件 包邮包税腕部摄像头套件 · 95° USD 89.00 · 每件 包邮包税固定场景摄像头套件 · 86° USD 119.00 · 每件 包邮包税双摄像头套件 · 86° USD 189.00 · 每件 包邮包税
 查看规格
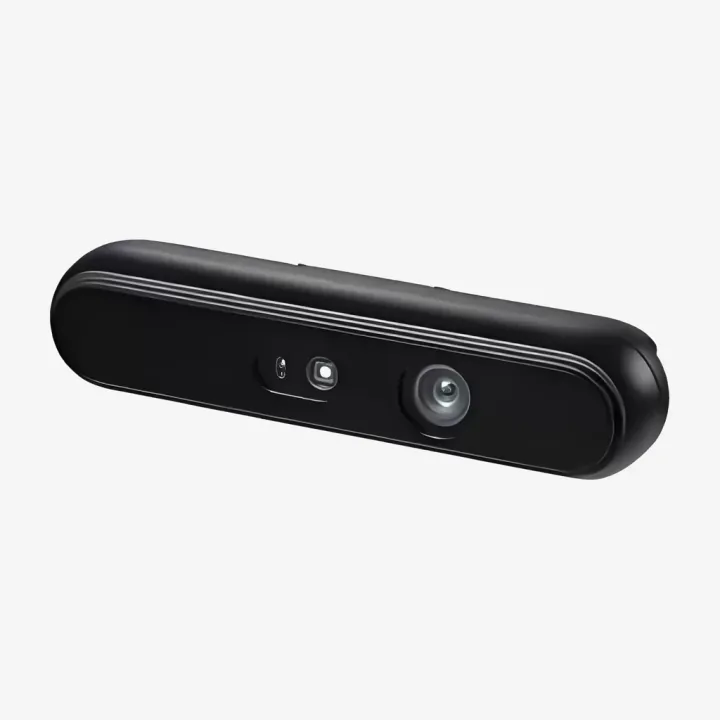
Orbbec Gemini 335L / 336L / 305 深度相机
摄像头
Gemini 335L 请询价Gemini 336L 请询价Gemini 305 请询价
 查看规格
适用于 SO-101 主臂的 Feetech STS3215-C066 虚拟舵机
串口舵机
C066 · 单个舵机 USD 52.00 · 每件 包邮包税C066 · 六个,够一条主臂 USD 309.00 · 每包 6 件 包邮包税
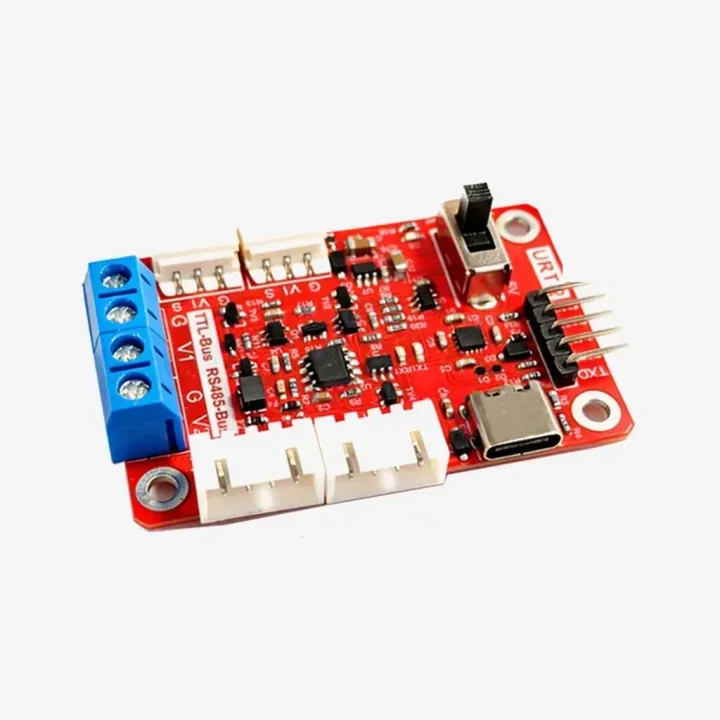
Feetech URT-2 串口总线舵机调试板
舵机控制板
USD 45.00 · 每件 包邮包税
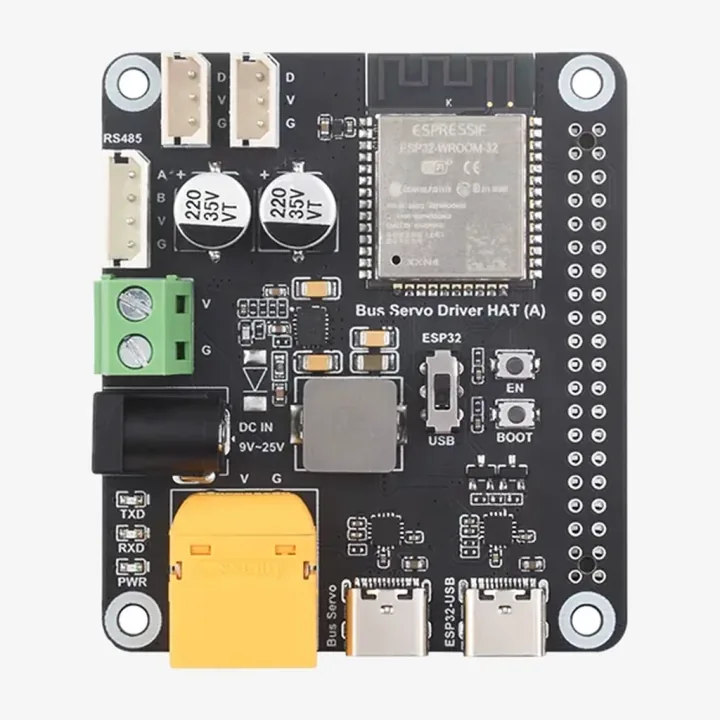
Waveshare Bus Servo Driver HAT (A) 总线舵机驱动板(板载 ESP32)
舵机控制板
USD 100.00 · 每件 包邮包税
 查看规格
Waveshare 5264 3 针总线舵机线(6 根装)
线材
300 mm · 6 根 USD 12.00 · 每包 6 件 包邮包税900 mm · 6 根 USD 19.00 · 每包 6 件 包邮包税3 × 300 mm + 3 × 900 mm USD 16.00 · 每包 6 件 包邮包税
 查看规格
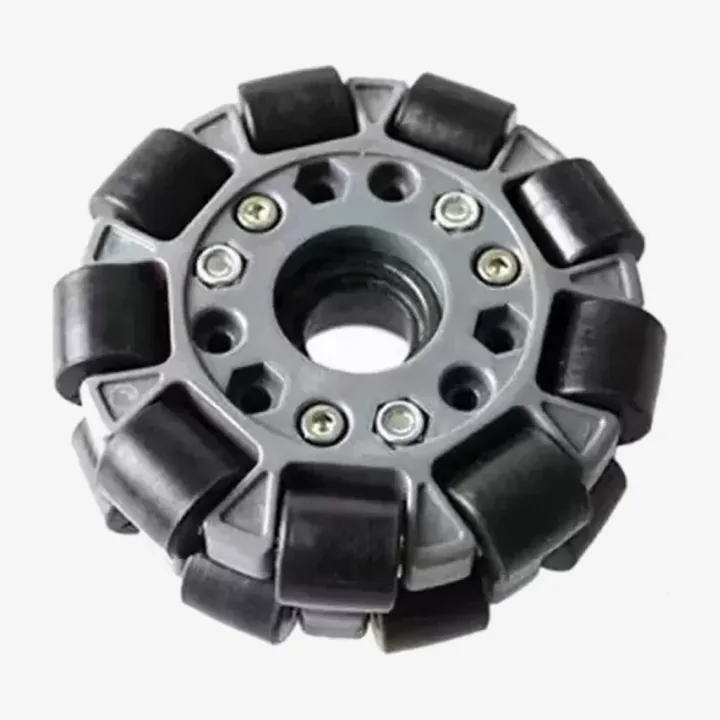
适用于 LeKiwi 的 100 mm 全向轮
移动机器人配件
单个轮子 USD 110.00 · 每件 包邮包税单个轮子 + 3D 打印联轴器和螺丝 USD 128.00 · 每件 包邮包税
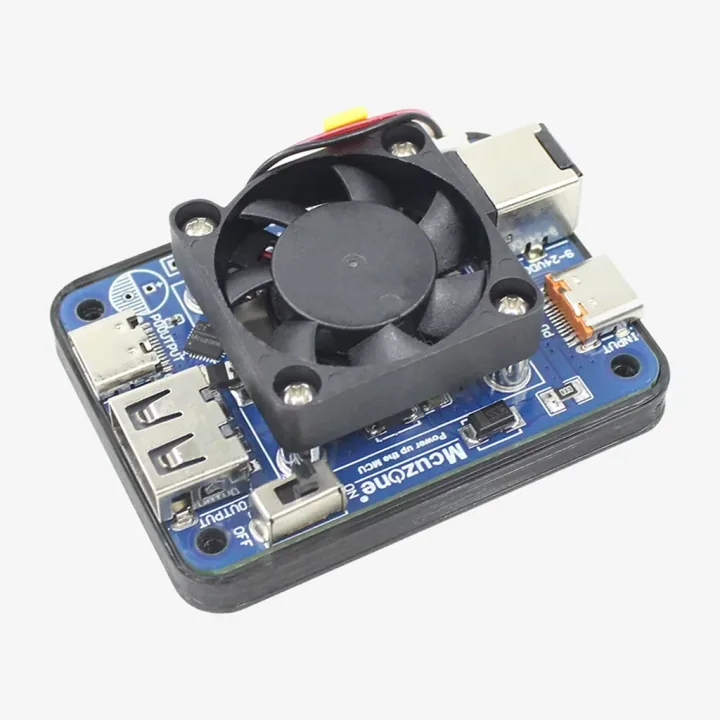
适用于 Raspberry Pi 5 的 9–24 V 转 5 V 5 A 降压模块
移动机器人配件
USD 67.00 · 每件 包邮包税
 查看规格
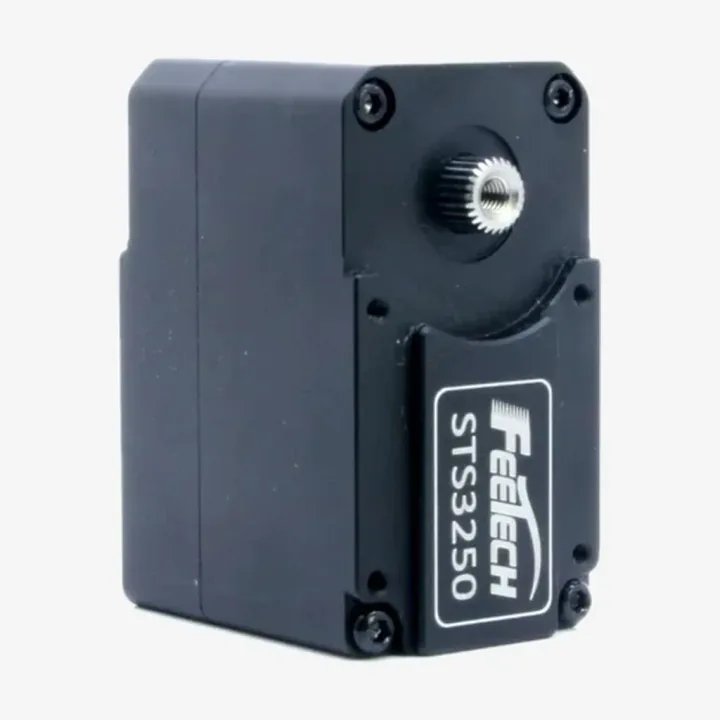
Feetech STS3250 50 kg·cm 舵机(12 V)
串口舵机
STS3250 · 12 V USD 79.00 · 每件 包邮包税STS3250 · 12 V + URT-1 调试板 USD 95.00 · 每件 包邮包税
搭建指南
LeRobot 零件常见问题
主臂和从臂有什么区别?
主臂是用手移动的那条臂,使用 7.4 V 舵机;从臂负责复现主臂的动作,使用 12 V 舵机。一套完整系统各需要一条,两条臂需要分别选择。
除了机械臂套件,还需要准备什么?
需要舵机控制板、每条臂各一个电源、夹具和摄像头。请使用与各臂舵机电压相匹配的电源,具体配件在报价时确认。
需要 GPU 吗?
遥操作和录制不需要。教程中用到的 ACT 策略训练则需要 GPU。笔记本级别的 GPU 就够用,租用的 GPU 也可以。
教程对应哪个 LeRobot 版本?
教程中的命令对应 LeRobot v0.7.0。LeRobot 更新很快,请把命令参数与你所安装版本的文档对照一下。
我们的另一款产品
想要一只会走路的机器人?
Microduck Robot 是一款开源的双足机器鸭套件,以 Arduino UNO Q 和 15 个串口舵机为核心。组装、校准后,就能在浏览器里控制它。
