Microduck Robot●microduck-robot.com

Waveshare Bus Servo Driver HAT (A) 总线舵机驱动板(板载 ESP32)

舵机控制板

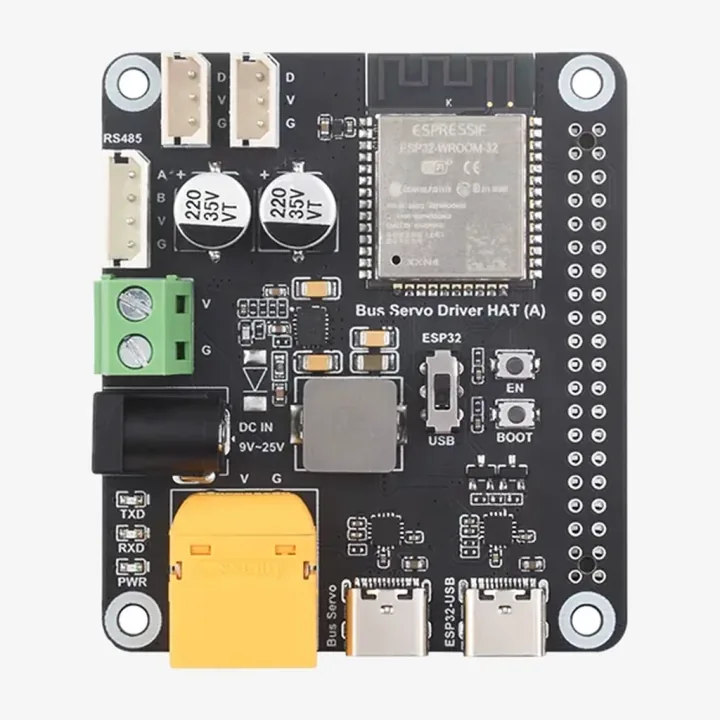
带 ESP32 模组的 Waveshare Bus Servo Driver HAT (A) 板

订购规格

Bus Servo Driver HAT (A) · 单片

USD 100.00 · 每件 包邮包税

板载 ESP32 的总线舵机驱动板:可通过 USB、UART、Wi-Fi 或蓝牙控制最多 253 个串口总线舵机,并为安装在上方的 Raspberry Pi 供电。

LeRobot SO-101 教程 →分步指南:安装 LeRobot,组装、校准、录制、训练并运行 SO-101 与 LeKiwi。LeRobot套件 →SO-101 主臂与从臂套件、STS3215 舵机、总线转接板和 LeKiwi 底盘,并附分步教程。
产品规格
主控
ESP32-WROOM-32,2.4 GHz Wi-Fi 和蓝牙
供电
9–25 V,经 XT60 或 5.5 × 2.5 mm DC 插座输入
主机连接
2 × USB-C 和 UART;USB 模式下直接与舵机总线通信
舵机
最多 253 个 ST 和 RSBL 系列总线舵机,包括 STS3215
Raspberry Pi
可安装在 Pi 5 或 4B 上,由板载 5 V 稳压器为其供电
板子
65 × 57 mm,3 mm 安装孔,孔距 58 × 49 mm
兼容性核对
  • 输入电压须与舵机匹配,且最低 9 V:适合 LeKiwi 等 12 V STS3215 方案,不适合 7.4 V 主臂。
  • LeRobot 在 USB 模式下把它当作普通总线转接板使用;我们尚未亲自用 LeRobot 测试过。
  • 不含舵机和电源。

LeRobot 套件与零件 →

技术资料

下单前先核对

选对零件,少走弯路

先看需要更换的实物,再对照下面的型号、接口与包装选项。

选购前,需要核对哪些地方?
  • 输入电压须与舵机匹配,且最低 9 V:适合 LeKiwi 等 12 V STS3215 方案,不适合 7.4 V 主臂。
  • LeRobot 在 USB 模式下把它当作普通总线转接板使用;我们尚未亲自用 LeRobot 测试过。
  • 不含舵机和电源。
该选哪个版本或包装?
  • Bus Servo Driver HAT (A) · 单片 · 每件
对照订购选项 →
哪些规格需要与原件对照?
主控
ESP32-WROOM-32,2.4 GHz Wi-Fi 和蓝牙
供电
9–25 V,经 XT60 或 5.5 × 2.5 mm DC 插座输入
主机连接
2 × USB-C 和 UART;USB 模式下直接与舵机总线通信
舵机
最多 253 个 ST 和 RSBL 系列总线舵机,包括 STS3215
Raspberry Pi
可安装在 Pi 5 或 4B 上,由板载 5 V 稳压器为其供电
板子
65 × 57 mm,3 mm 安装孔,孔距 58 × 49 mm
对照订购选项 ↑

装配心得与反馈

使用过这款零件?欢迎告诉我们准确型号、所选规格,以及实际适配或不适配的地方。

分享使用经验 ↗
联系我们