HUGGING FACE의 LEROBOT
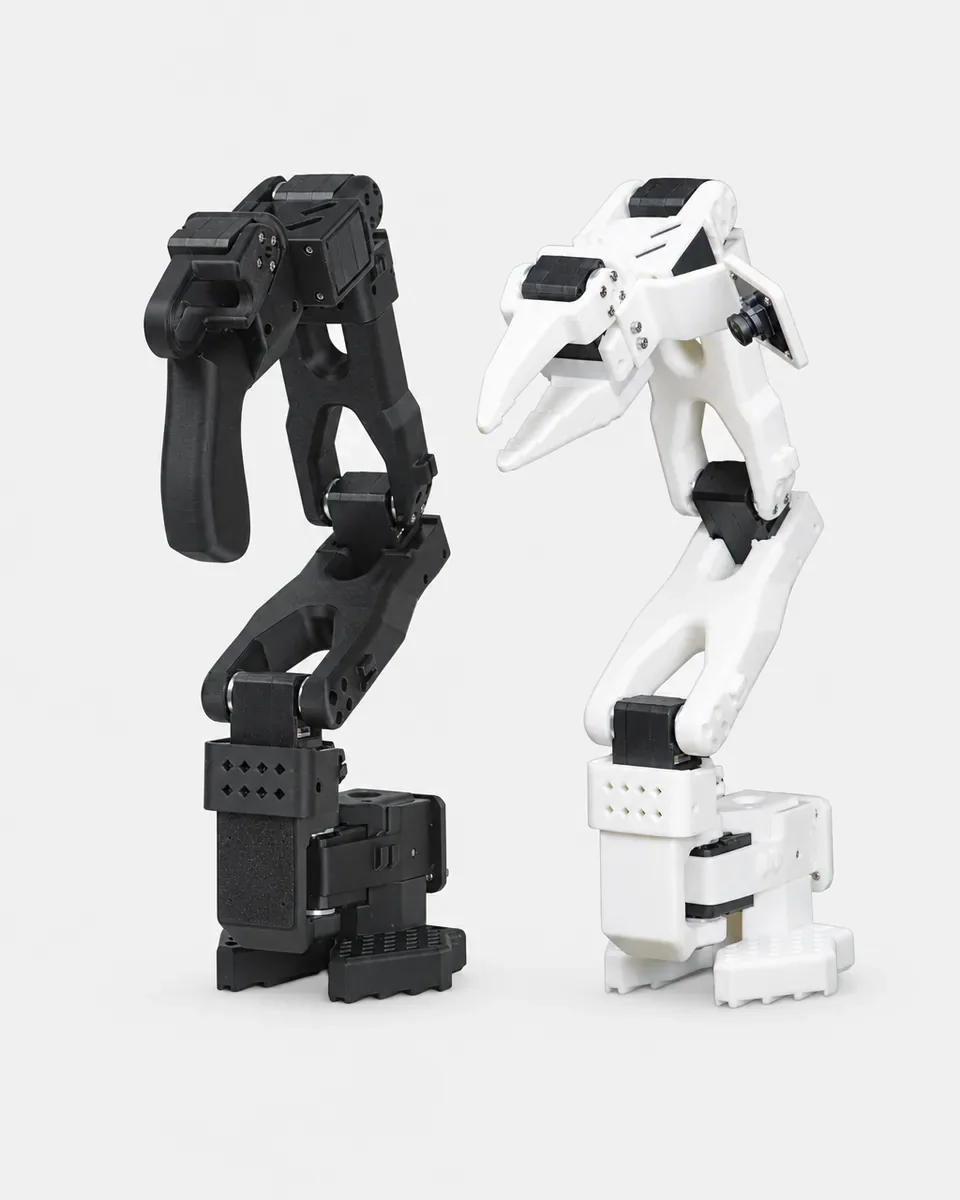
LeRobot 로봇 팔 키트와 부품.
오픈소스 LeRobot 제작에 필요한 하드웨어를 한곳에 모았습니다. SO-101 리더 팔과 팔로워 팔, Feetech STS3215 버스 서보, 버스 서보 어댑터, LeKiwi 이동 베이스까지. 부품을 고르고 튜토리얼을 따라 조립한 뒤, 시연 데이터를 기록해 정책을 학습시켜 보세요.
배송비 및 세금 포함 · 결제 전에 재고와 배송 주소를 확인하세요.
부품 선택부터 학습된 정책까지
LeRobot 제작은 다섯 단계로 이루어집니다. 각 단계에서 단계별 튜토리얼의 해당 부분으로 이동할 수 있습니다.
-
부품 고르기
리더 팔과 팔로워 팔, 서보, 버스 어댑터를 고릅니다. 컨트롤러, 전원 공급 장치, 클램프, 카메라는 견적과 함께 확인합니다.
이 단계 열기 → -
조립과 캘리브레이션
모터마다 ID를 지정하고 두 팔을 조립한 뒤 캘리브레이션하면, 팔로워가 리더의 관절 하나하나를 그대로 따라 합니다.
이 단계 열기 → -
텔레오퍼레이션
리더를 손으로 움직이면 팔로워가 같은 동작을 반복합니다. 먼저 카메라 없이, 그다음 카메라를 연결해서 진행합니다.
이 단계 열기 → -
시연 기록
가르치고 싶은 작업의 에피소드를 기록합니다. 동작과 카메라 이미지가 학습 데이터가 됩니다.
이 단계 열기 → -
정책 학습과 실행
GPU에서 ACT 정책을 학습시킨 다음 팔로워에서 실행하면, 팔이 스스로 작업을 반복합니다.
이 단계 열기 →
LeRobot 키트와 부품
제작 구성에 맞게 팔, 버스, 전원 공급 장치, 컨트롤러를 골라 보세요. 가격은 미국 달러 기준이며, 목록에 없는 부품이 필요하면 문의해 주세요.
 사양 보기
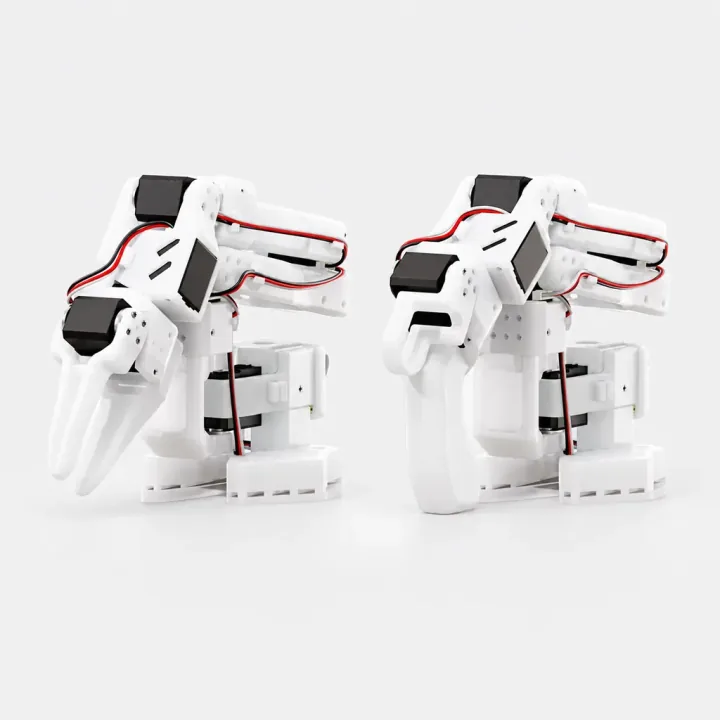
LeRobot SO-101 로봇 팔 DIY 키트
로봇 팔
SO-101 리더 팔 DIY 키트 견적 요청SO-101 팔로워 팔 DIY 키트 견적 요청
 사양 보기
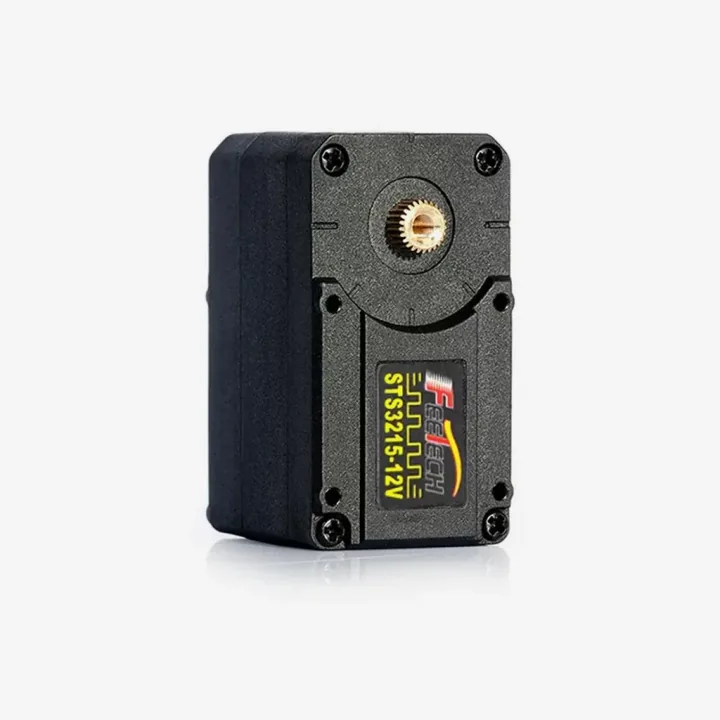
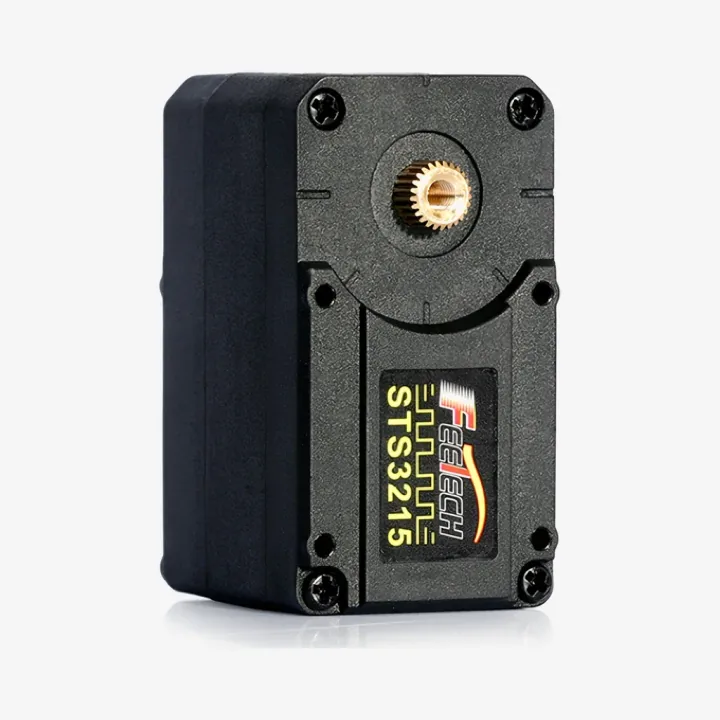
Feetech STS3215 서보 C001 / C018
서보
C001 7.4 V · 감속비 1/345 USD 99.00 · 개당 배송비 및 세금 포함C018 12 V · 감속비 1/345 USD 110.00 · 개당 배송비 및 세금 포함C044 7.4 V · 감속비 1/191 USD 99.00 · 개당 배송비 및 세금 포함C046 7.4 V · 감속비 1/147 USD 99.00 · 개당 배송비 및 세금 포함
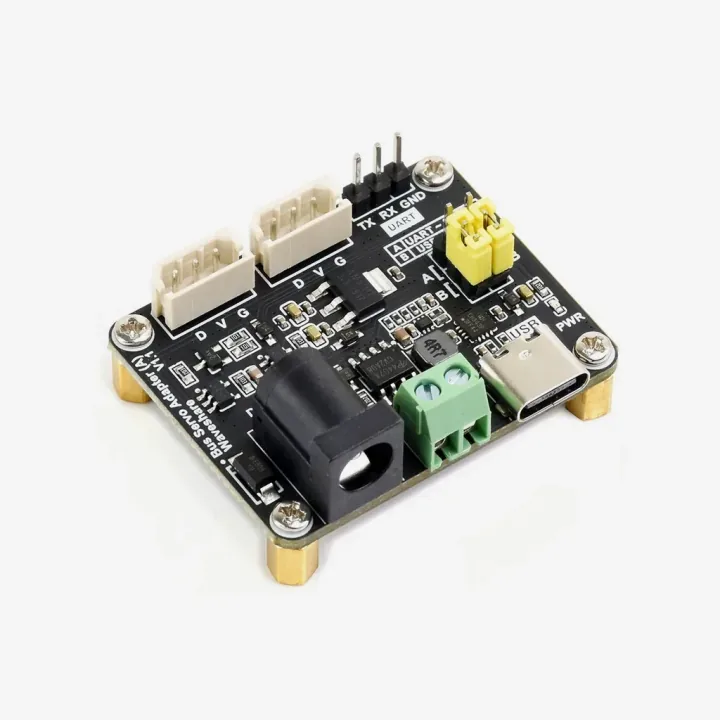
Waveshare Bus Servo Adapter (A) 서보 변환 보드
버스 어댑터
USD 27.00 · 개당 배송비 및 세금 포함
 사양 보기
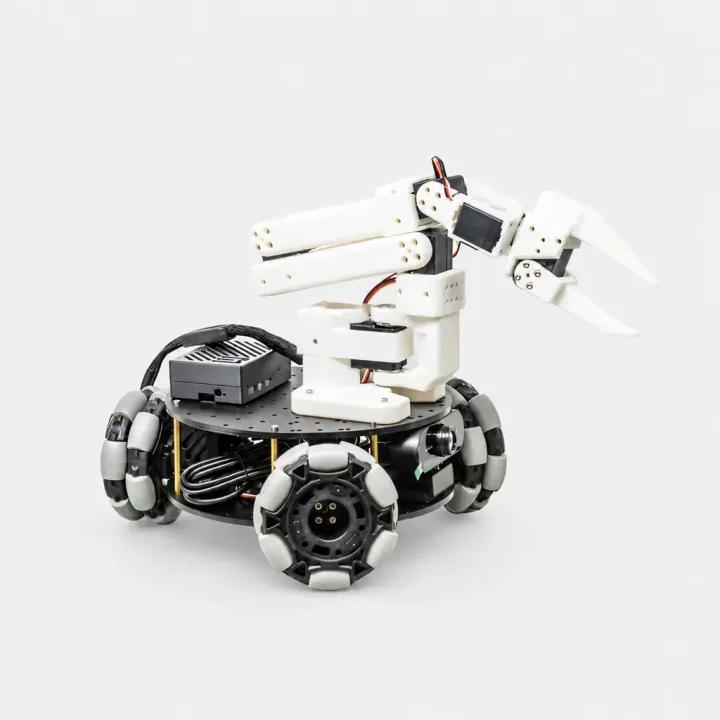
LeRobot LeKiwi 전방향 이동 섀시
이동 로봇
LeKiwi DIY 섀시 (제어 보드 미포함) 견적 요청LeKiwi 조립 섀시 + SO-101 팔로워 (제어 보드 미포함) 견적 요청
 사양 보기
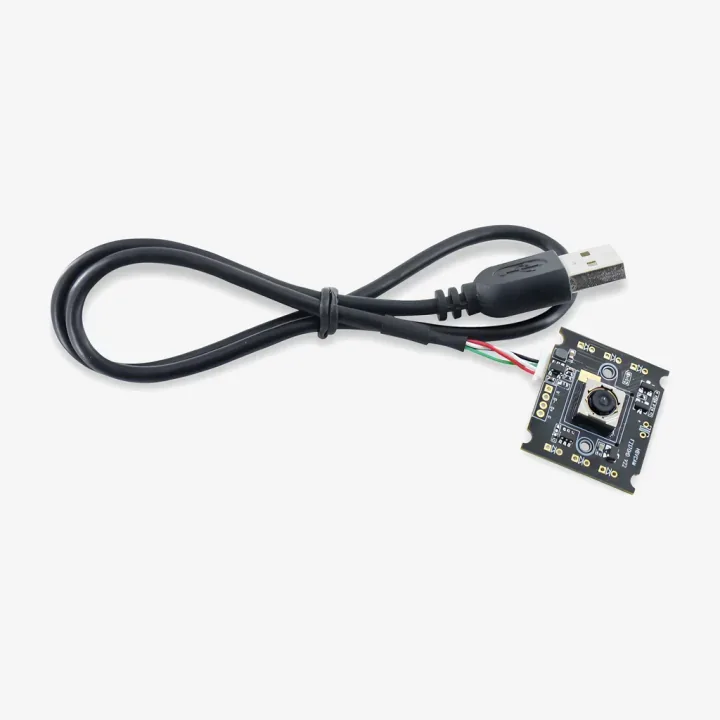
SO-101 손목 카메라 키트 (1080p USB, 핸드아이)
카메라
손목 카메라 키트 · 86° USD 79.00 · 개당 배송비 및 세금 포함손목 카메라 키트 · 95° USD 89.00 · 개당 배송비 및 세금 포함고정형 장면 카메라 키트 · 86° USD 119.00 · 개당 배송비 및 세금 포함카메라 2대 키트 · 86° USD 189.00 · 개당 배송비 및 세금 포함
 사양 보기
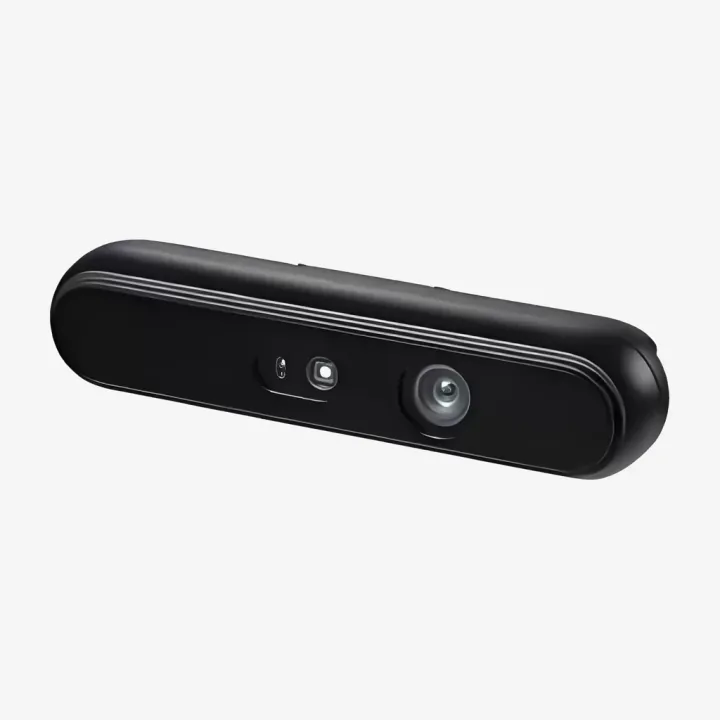
Orbbec Gemini 335L / 336L / 305 깊이 카메라
카메라
Gemini 335L 견적 요청Gemini 336L 견적 요청Gemini 305 견적 요청
 사양 보기
SO-101 리더 팔용 Feetech STS3215-C066 가상 서보
서보
C066 · 서보 1개 USD 52.00 · 개당 배송비 및 세금 포함C066 · 리더 팔 1개분 6개 USD 309.00 · 6개입 팩당 배송비 및 세금 포함
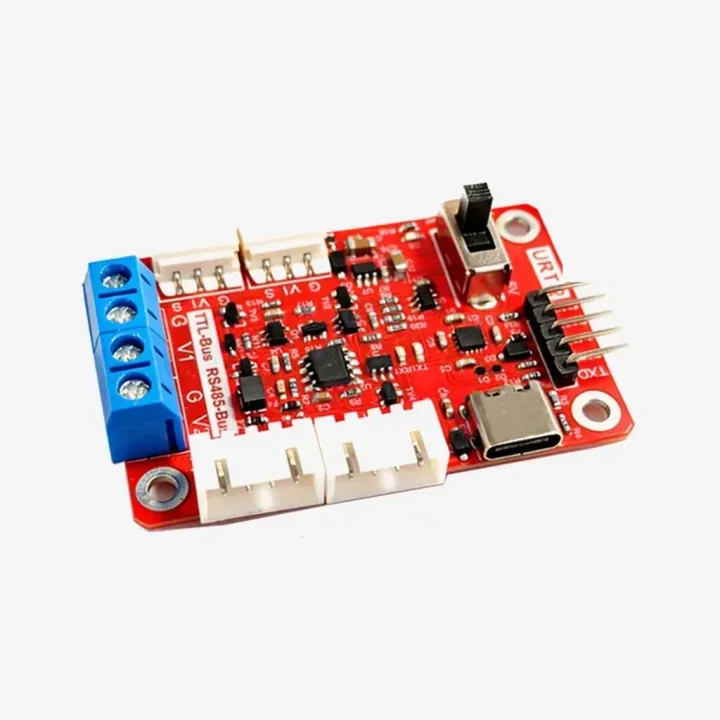
Feetech URT-2 시리얼 버스 서보 디버그 보드
버스 어댑터
USD 45.00 · 개당 배송비 및 세금 포함
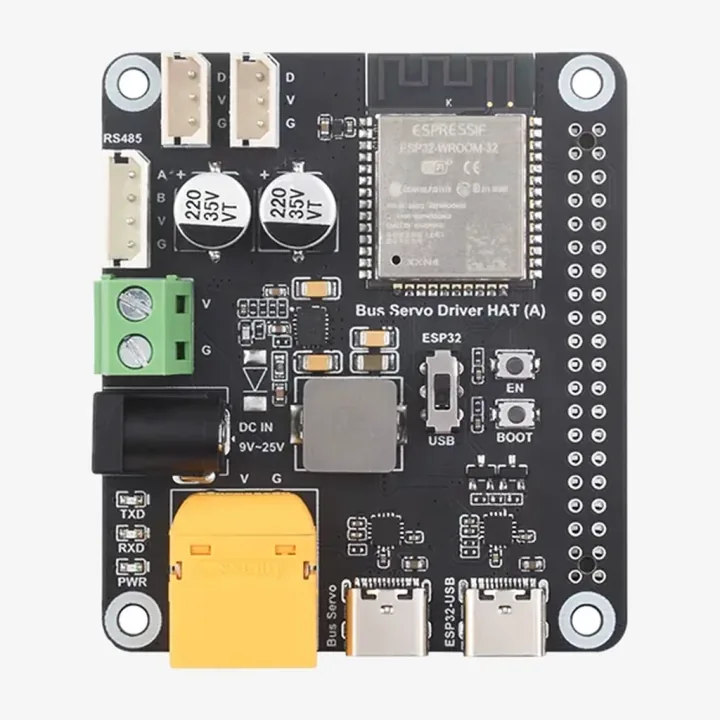
ESP32 탑재 Waveshare Bus Servo Driver HAT (A)
버스 어댑터
USD 100.00 · 개당 배송비 및 세금 포함
 사양 보기
Waveshare 5264 3핀 버스 서보 케이블 (6개 묶음)
케이블
300 mm · 케이블 6개 USD 12.00 · 6개입 팩당 배송비 및 세금 포함900 mm · 케이블 6개 USD 19.00 · 6개입 팩당 배송비 및 세금 포함3 × 300 mm + 3 × 900 mm USD 16.00 · 6개입 팩당 배송비 및 세금 포함
 사양 보기
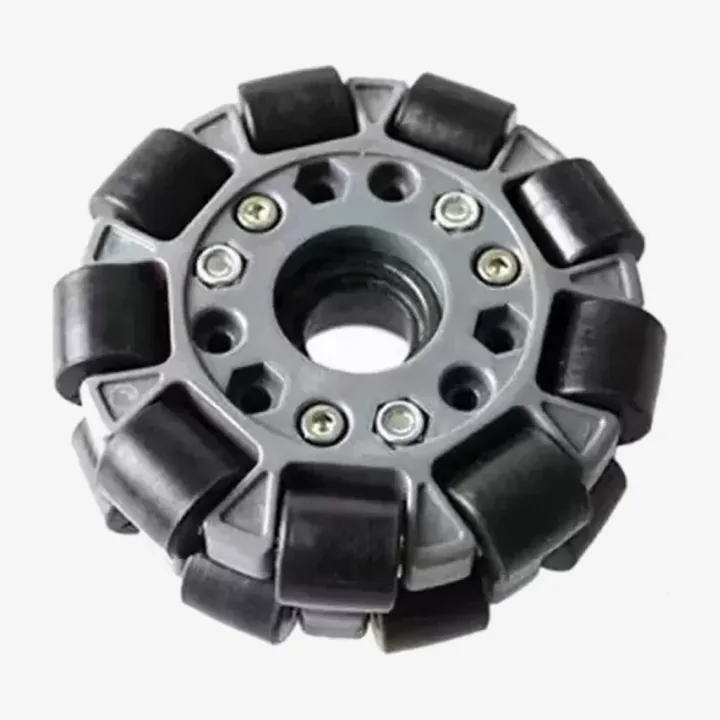
LeKiwi용 100 mm 옴니휠
이동 로봇
휠 1개 USD 110.00 · 개당 배송비 및 세금 포함휠 1개 + 3D 프린팅 커플러 및 나사 USD 128.00 · 개당 배송비 및 세금 포함
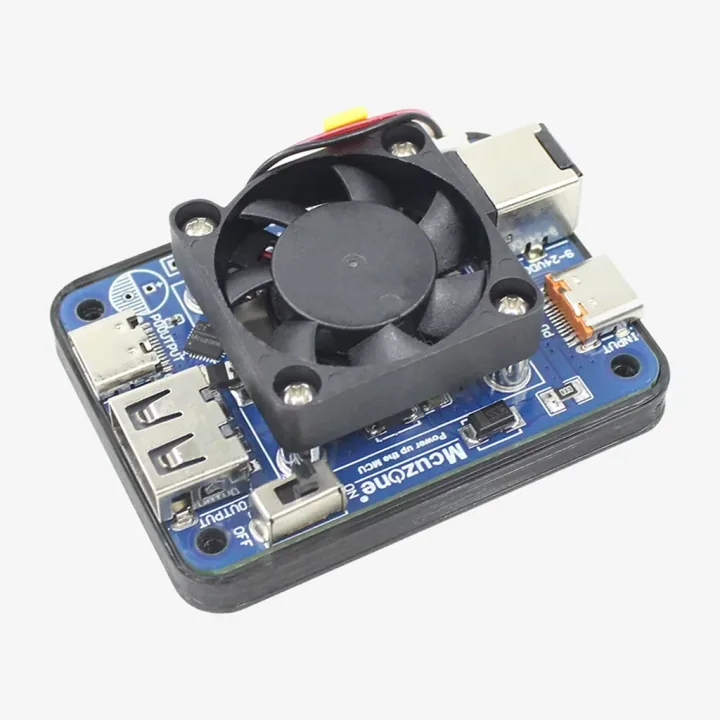
Raspberry Pi 5용 9–24 V → 5 V 5 A 전원 모듈
이동 로봇
USD 67.00 · 개당 배송비 및 세금 포함
 사양 보기
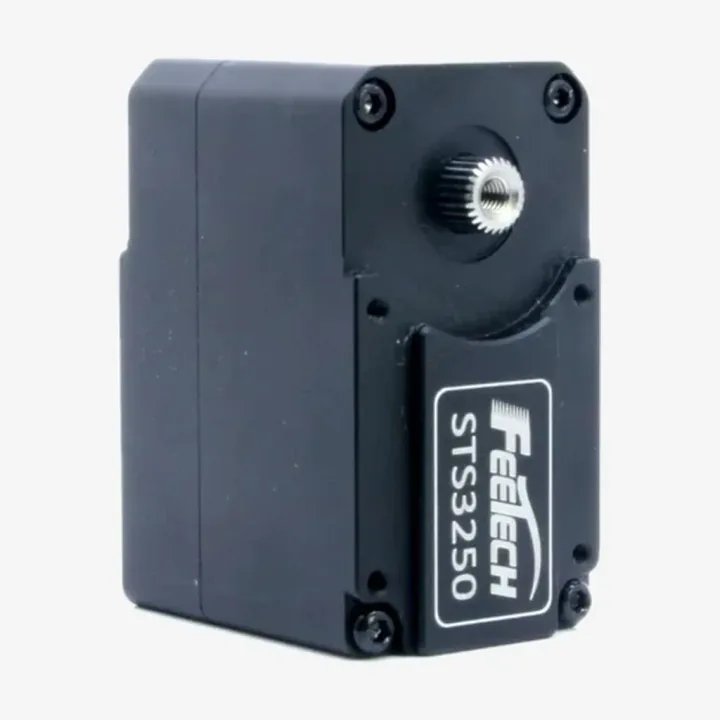
Feetech STS3250 50 kg·cm 서보 (12 V)
서보
STS3250 · 12 V USD 79.00 · 개당 배송비 및 세금 포함STS3250 · 12 V + URT-1 디버그 보드 USD 95.00 · 개당 배송비 및 세금 포함
제작에 도움이 되는 가이드
LeRobot 부품 자주 묻는 질문
리더 팔과 팔로워 팔은 무엇이 다른가요?
리더는 손으로 움직이는 팔로, 7.4 V 서보를 사용합니다. 팔로워는 리더를 따라 움직이며 12 V 서보를 사용합니다. 완전한 구성에는 각각 하나씩 필요하고, 팔은 따로따로 선택합니다.
팔 키트 외에 또 필요한 것이 있나요?
서보 컨트롤러 보드, 팔마다 쓸 전원 공급 장치, 클램프, 카메라가 필요합니다. 전원 공급 장치는 각 팔의 서보 전압에 맞는 것을 사용하세요. 정확한 품목은 견적에서 확인합니다.
GPU가 필요한가요?
텔레오퍼레이션과 기록에는 필요하지 않습니다. 튜토리얼에서 쓰는 ACT 정책을 학습시킬 때는 GPU가 필요합니다. 노트북급 GPU면 충분하고, 대여한 GPU도 쓸 수 있습니다.
튜토리얼은 어느 LeRobot 버전을 기준으로 하나요?
명령어는 LeRobot v0.7.0에 맞춰져 있습니다. LeRobot은 변화가 빠르니, 설치한 버전의 문서에서 플래그를 확인하세요.
저희의 다른 제품
걸어 다니는 로봇을 만들고 싶으신가요?
Microduck Robot은 Arduino UNO Q와 시리얼 서보 15개로 만든 오픈소스 이족 보행 오리 로봇 키트입니다. 조립하고 캘리브레이션한 뒤 브라우저에서 제어하세요.
