LEROBOT ОТ HUGGING FACE
Наборы рук и детали для LeRobot.
Всё железо для open-source сборки LeRobot в одном месте: ведущая и ведомая руки SO-101, шинные сервоприводы Feetech STS3215, адаптер шины серво и мобильная база LeKiwi. Выберите детали, пройдите туториал, запишите демонстрации и обучите политику.
Доставка и налоги включены · Перед оплатой подтвердите наличие и адрес доставки.
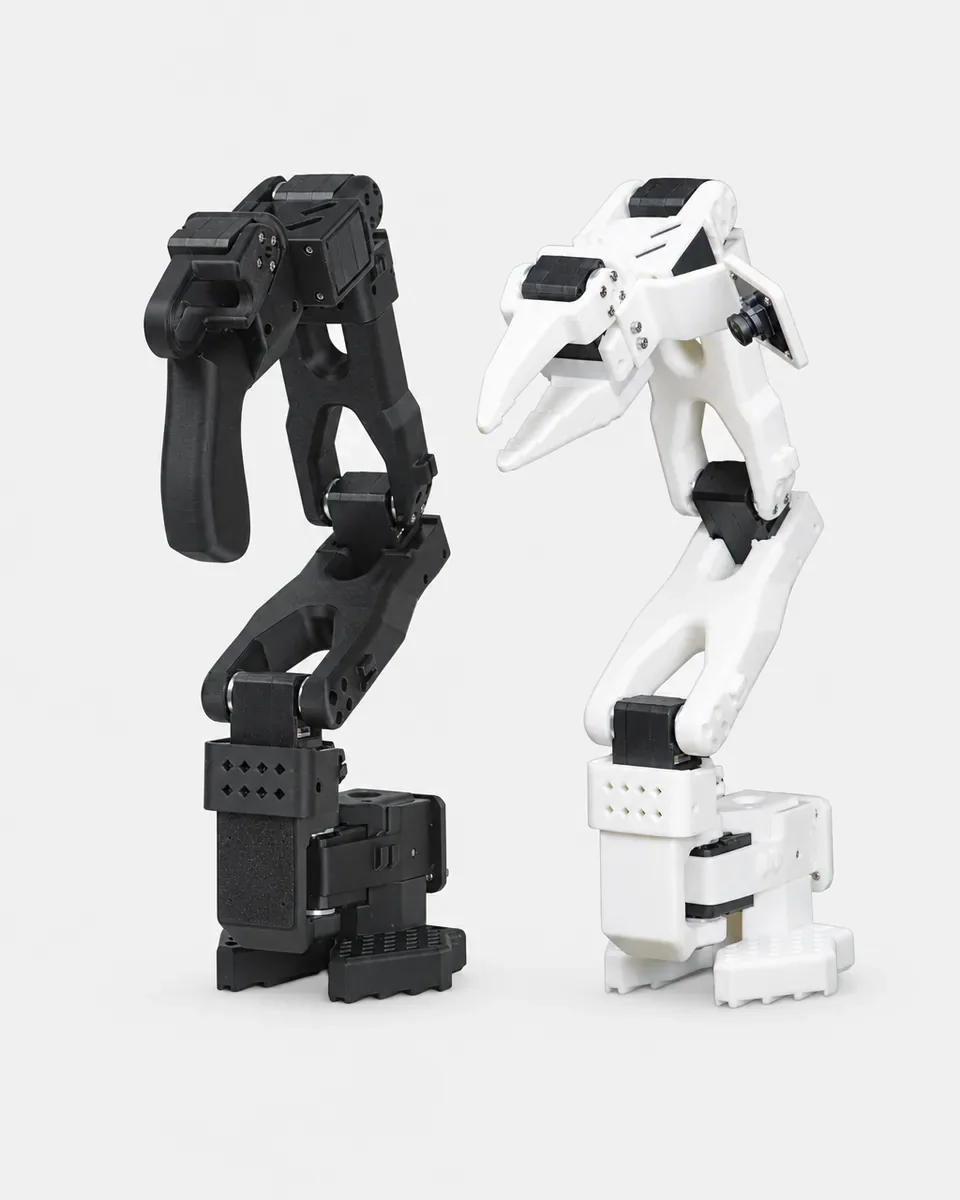
От деталей до обученной политики
Сборка LeRobot состоит из пяти этапов. Каждый ведёт к соответствующей части нашего пошагового туториала.
-
Выберите детали
Выберите ведущую и ведомую руки, сервоприводы и адаптер шины. Контроллер, блок питания, струбцины и камеры согласовываются в вашем предложении по цене.
Открыть этот шаг → -
Сборка и калибровка
Присвойте каждому мотору ID, соберите обе руки и откалибруйте их, чтобы ведомая рука повторяла ведущую сустав за суставом.
Открыть этот шаг → -
Телеуправление
Двигайте ведущую руку вручную, а ведомая будет повторять движения: сначала без камер, затем с камерами.
Открыть этот шаг → -
Запись демонстраций
Записывайте эпизоды задачи, которой хотите научить руку. Движения и изображения с камер становятся обучающими данными.
Открыть этот шаг → -
Обучение и запуск политики
Обучите политику ACT на GPU, затем запустите её на ведомой руке, и рука будет выполнять задачу сама.
Открыть этот шаг →
Наборы и детали LeRobot
Подберите руку, шину, блок питания и контроллер под свою сборку. Цены указаны в долларах США; если нужной детали нет в списке, спросите нас.
 Смотреть характеристики
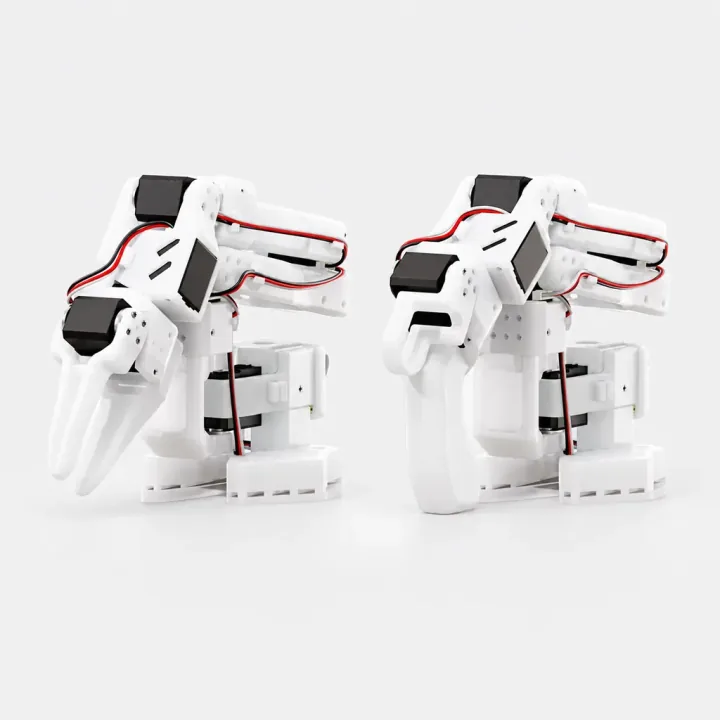
Набор для сборки манипулятора SO-101
Роботизированные манипуляторы
Ведущий SO-101 для сборки · 7,4 В Запросить ценуВедомый SO-101 для сборки · 12 В Запросить цену
 Смотреть характеристики
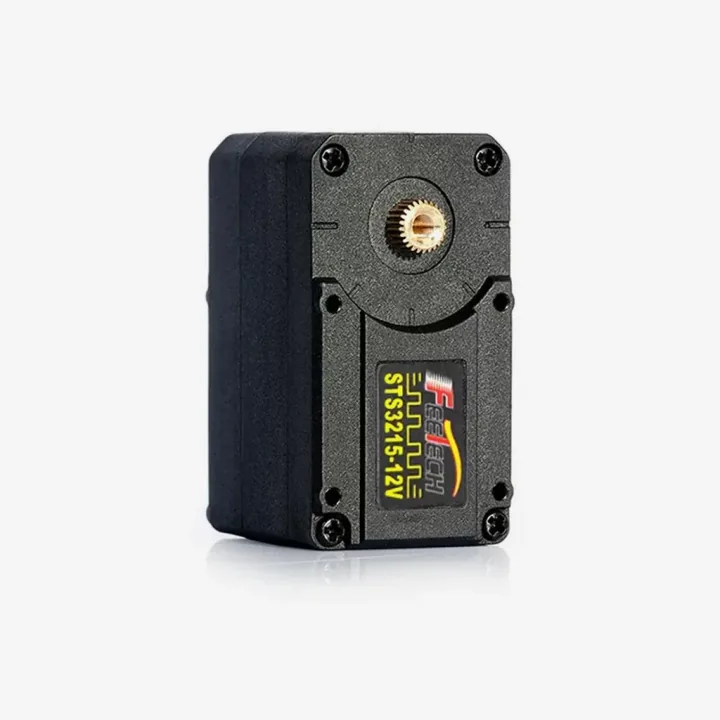
Шинный сервопривод Feetech STS3215
Сервоприводы
C001 · 7,4 В · 1/345 99,00 USD · за штуку Доставка и налоги включеныC018 · 12 В · 1/345 110,00 USD · за штуку Доставка и налоги включеныC044 · 7,4 В · 1/191 99,00 USD · за штуку Доставка и налоги включеныC046 · 7,4 В · 1/147 99,00 USD · за штуку Доставка и налоги включены
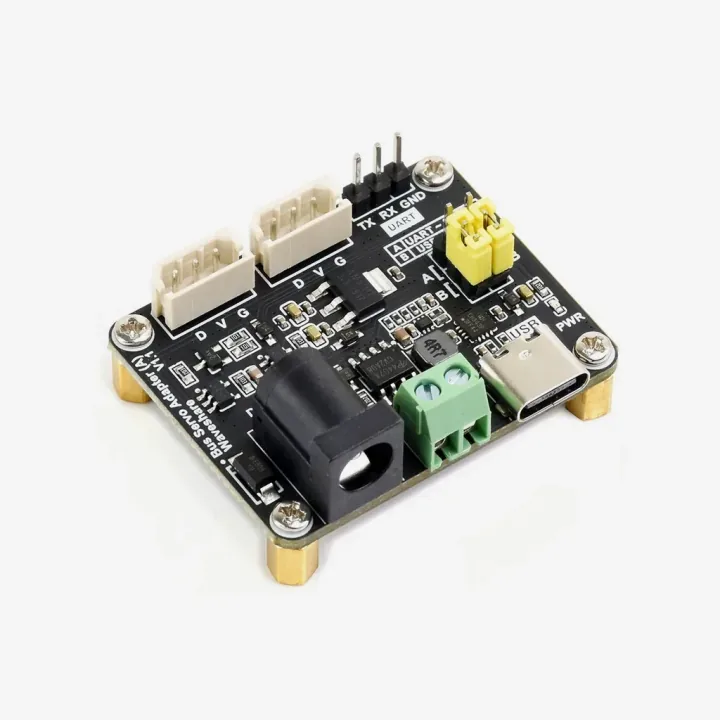
Адаптер Waveshare Bus Servo Adapter (A)
Платы управления
27,00 USD · за штуку Доставка и налоги включены
 Смотреть характеристики
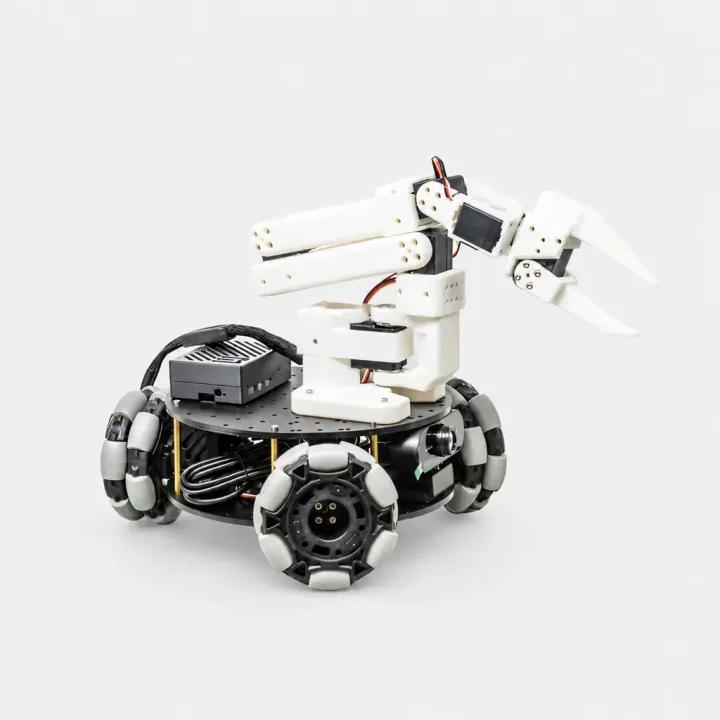
Мобильное шасси LeKiwi
Мобильная робототехника
Шасси LeKiwi для сборки · без основного контроллера Запросить ценуСобранное шасси LeKiwi с ведомым SO-101 · без основного контроллера Запросить цену
 Смотреть характеристики
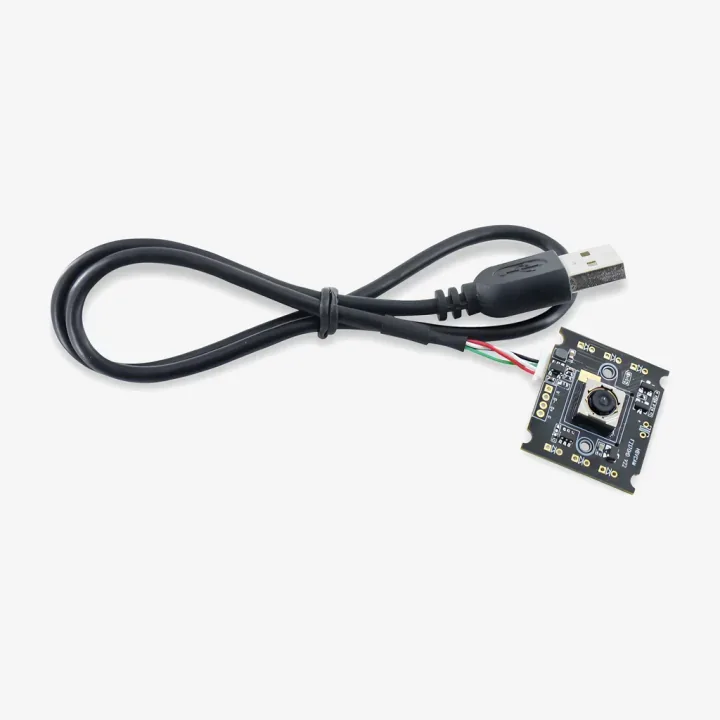
Набор камеры на запястье для SO-101 (1080p USB, «глаз в руке»)
Камеры
Набор камеры на запястье · 86° 79,00 USD · за штуку Доставка и налоги включеныНабор камеры на запястье · 95° 89,00 USD · за штуку Доставка и налоги включеныНабор неподвижной камеры для обзора сцены · 86° 119,00 USD · за штуку Доставка и налоги включеныНабор из двух камер · 86° 189,00 USD · за штуку Доставка и налоги включены
 Смотреть характеристики
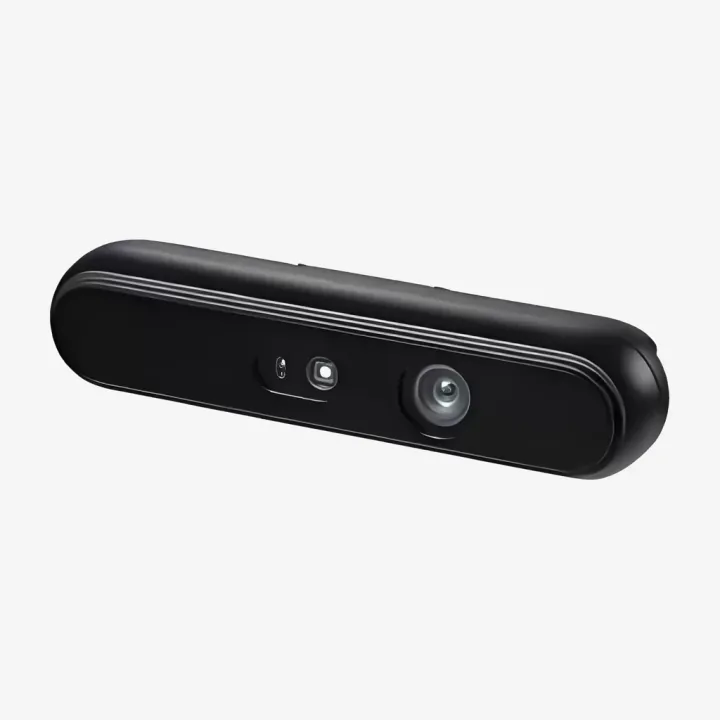
Камера глубины Orbbec Gemini 335L / 336L / 305
Камеры
Gemini 335L Запросить ценуGemini 336L Запросить ценуGemini 305 Запросить цену
 Смотреть характеристики
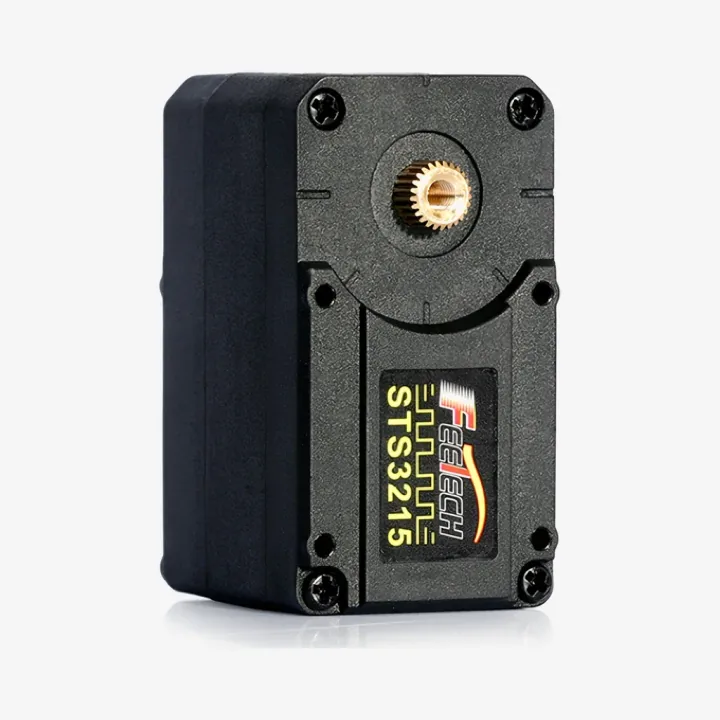
Виртуальный сервопривод Feetech STS3215-C066 для ведущего манипулятора SO-101
Сервоприводы
C066 · один сервопривод 52,00 USD · за штуку Доставка и налоги включеныC066 · шесть штук на один ведущий манипулятор 309,00 USD · за упаковку из 6 шт. Доставка и налоги включены
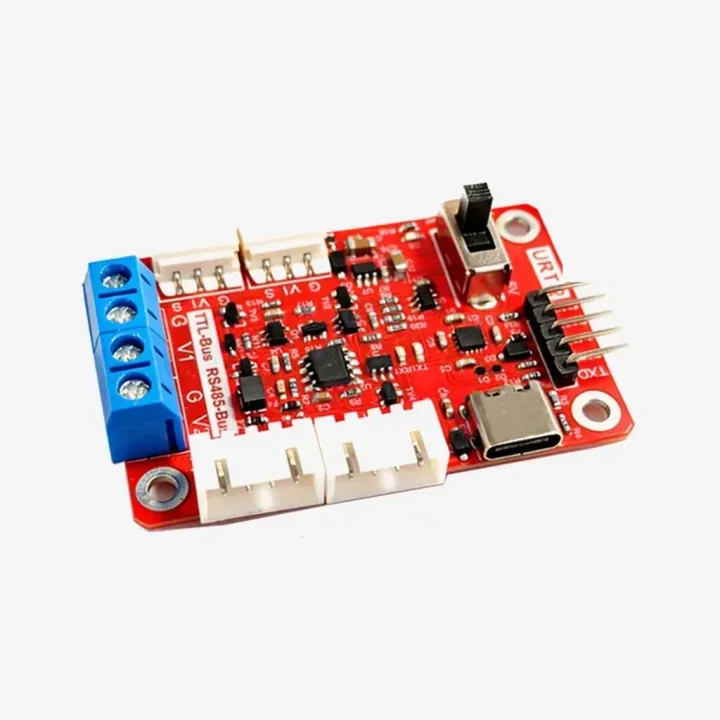
Отладочная плата Feetech URT-2 для шинных сервоприводов
Платы управления
45,00 USD · за штуку Доставка и налоги включены
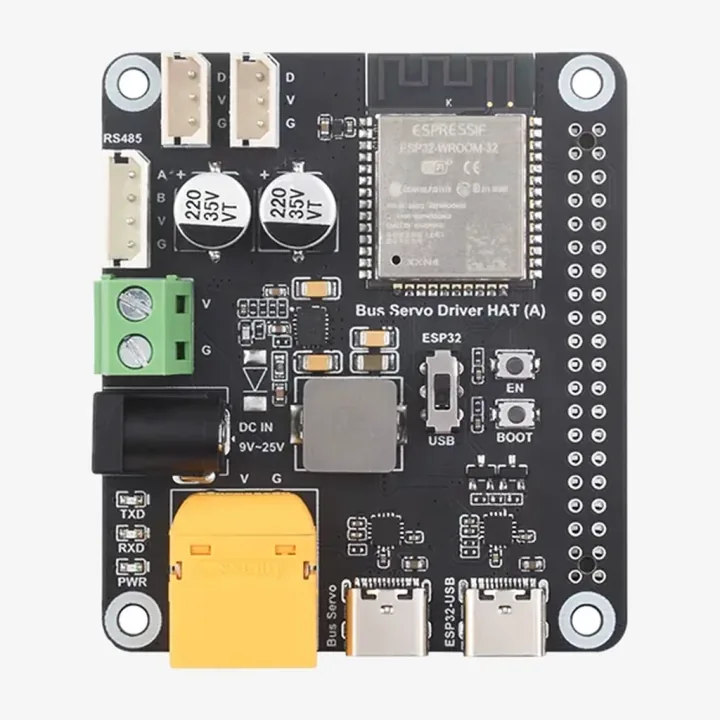
Waveshare Bus Servo Driver HAT (A) с ESP32
Платы управления
100,00 USD · за штуку Доставка и налоги включены
 Смотреть характеристики
3-контактные кабели Waveshare 5264 для шинных сервоприводов (6 шт.)
Кабели
300 мм · 6 кабелей 12,00 USD · за упаковку из 6 шт. Доставка и налоги включены900 мм · 6 кабелей 19,00 USD · за упаковку из 6 шт. Доставка и налоги включены3 × 300 мм + 3 × 900 мм 16,00 USD · за упаковку из 6 шт. Доставка и налоги включены
 Смотреть характеристики
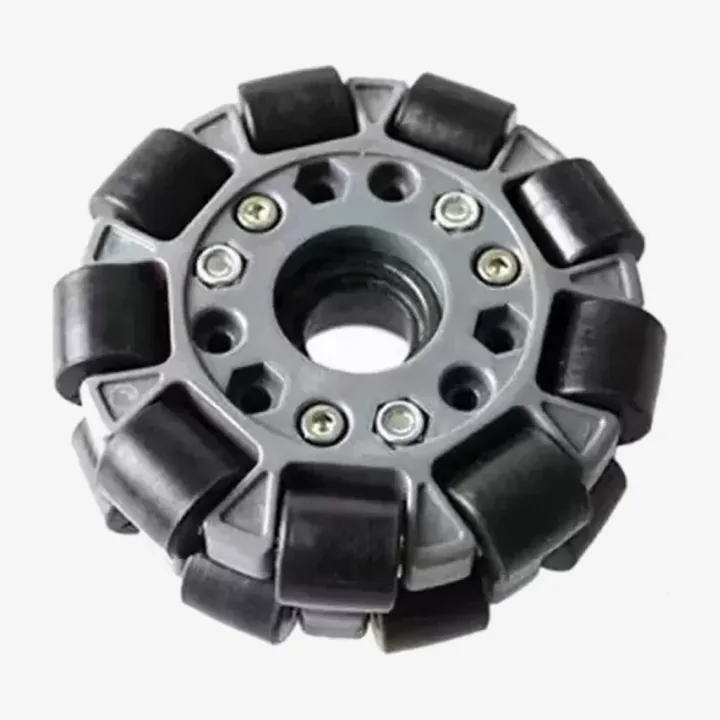
Всенаправленное колесо 100 мм для LeKiwi
Мобильная робототехника
Одно колесо 110,00 USD · за штуку Доставка и налоги включеныОдно колесо + напечатанная на 3D-принтере муфта и винты 128,00 USD · за штуку Доставка и налоги включены
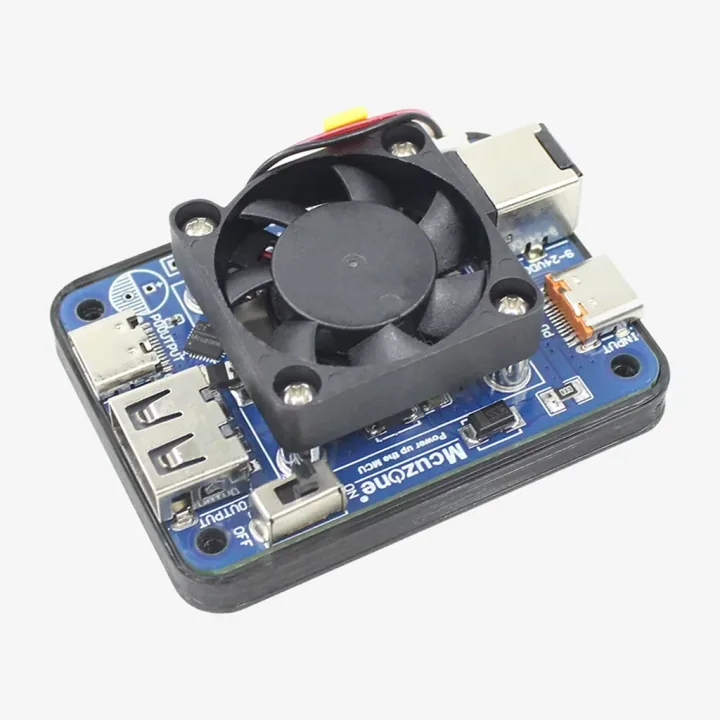
Модуль питания с 9–24 В на 5 В 5 А для Raspberry Pi 5
Мобильная робототехника
67,00 USD · за штуку Доставка и налоги включены
 Смотреть характеристики
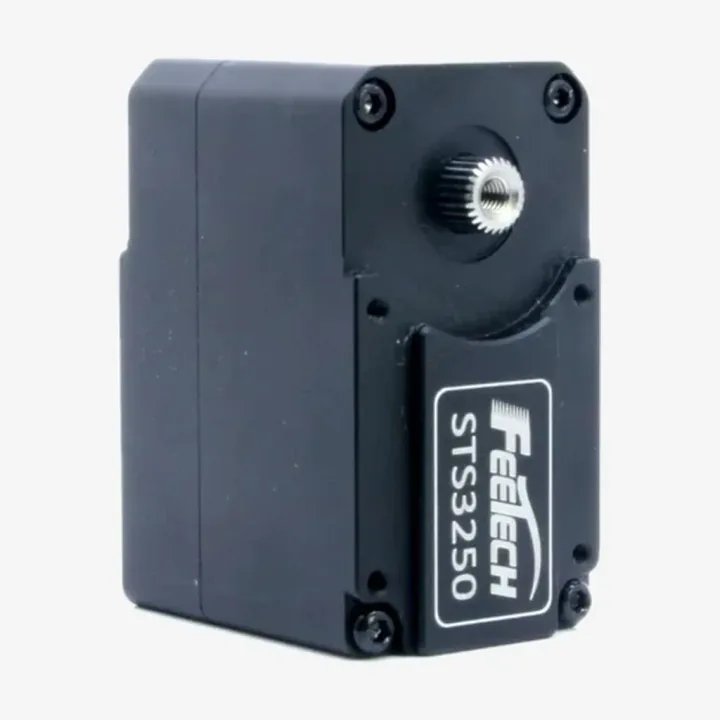
Сервопривод Feetech STS3250 на 50 kg·cm (12 V)
Сервоприводы
STS3250 · 12 V 79,00 USD · за штуку Доставка и налоги включеныSTS3250 · 12 V + отладочная плата URT-1 95,00 USD · за штуку Доставка и налоги включены
Руководства для вашей сборки
Руководство LeRobot SO-101
Шаг за шагом: установите LeRobot, соберите, откалибруйте, запишите датасет, обучите и запустите SO-101 и LeKiwi.
02 ↗Обучение с подкреплением в робототехнике
LeRobot учится на демонстрациях. Обучение с подкреплением учится методом проб и ошибок в симуляции: посмотрите, как так обучают двуногого робота ходить.
03 ↗Симулятор роборуки SO-101
Бесплатный SO-101 в браузере: перенос кубика с обратной кинематикой, ручное управление шестью суставами и локальные записи экспериментов.
Вопросы о деталях LeRobot
Чем отличаются ведущая (Leader) и ведомая (Follower) руки?
Leader — рука, которую вы двигаете вручную; в ней стоят сервоприводы на 7.4 V. Follower повторяет её движения и работает на сервоприводах 12 V. Для полной установки нужна одна рука каждого типа, и каждая выбирается отдельно.
Что ещё нужно, кроме наборов рук?
Плата-контроллер сервоприводов, блок питания для каждой руки, струбцины и камеры. Берите блок питания под напряжение сервоприводов каждой руки, а точный перечень подтверждается в вашем предложении по цене.
Нужен ли GPU?
Для телеуправления и записи не нужен. Для обучения политики ACT из нашего туториала GPU нужен. Хватит видеокарты уровня ноутбука, подойдёт и арендованный GPU.
Какую версию LeRobot использует туториал?
Команды соответствуют LeRobot v0.7.0. LeRobot быстро меняется, поэтому сверяйте флаги с документацией той версии, которую устанавливаете.
ЕЩЁ У НАС
Нужен робот, который ходит?
Microduck Robot — это open-source набор двуногого робота-утёнка на базе Arduino UNO Q и 15 последовательных сервоприводов. Соберите его, откалибруйте и управляйте из браузера.
