工具
机器人开发工具
从理解机器人,到选型与协议调试。
先了解机器人
解决一个开发问题
ESP32 舵机模拟器
运行示例固件,观察输入与 PWM。
固件入门打开舵机扭矩计算器
输入负载与供电,比较舵机规格。
舵机选型打开总线舵机指令生成与解析
生成、检查与解析 Feetech 报文。
协议调试打开ESP32 引脚与 PWM 配置器
先选准确的开发板,预留外设引脚,再配置 PWM 输出。
固件入门打开装机与校准预检
在本地检查配置与文件兼容性;实物校准仍未验证。
装机与校准打开机器人供电与 BOM 检查
操作硬件之前,先比较供电路径与零件清单。
供电与 BOM打开第一次开始?
没有找到匹配的工具
试试其他任务名称,或清除筛选条件。
模拟器的原理
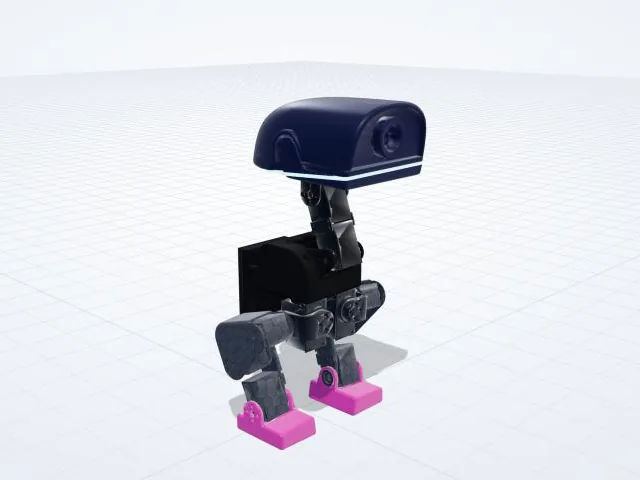
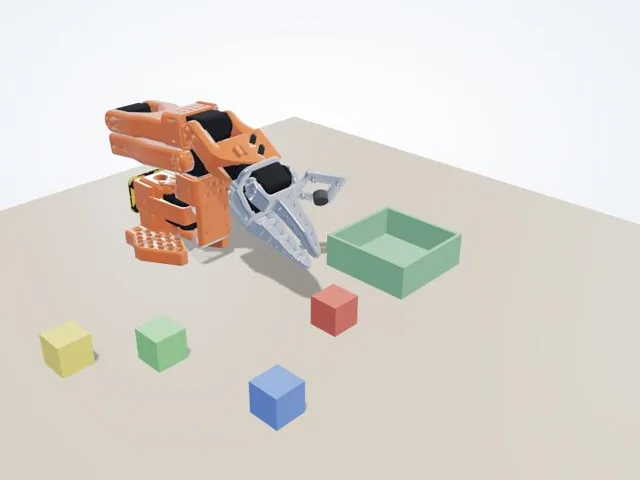
物理引擎是 MuJoCo 4.0,和机器人研究人员用的是同一个,编译成 WebAssembly 后在浏览器标签页里运行。机器人用的是机器鸭和 SO-101 机械臂的开源模型,关节、质量和舵机限位都与实物一致。
AI 动作是 ONNX 格式的训练好的神经网络,用 ONNX Runtime Web 在网页里运行:机器鸭用步态策略,机械臂用 ACT 模仿学习模型。你从自己电脑载入的模型、网格和策略都只留在你的电脑上。
常见问题
模拟器需要高配电脑吗?
近几年的笔记本或手机就够了。第一次打开会下载物理引擎和机器人模型,之后浏览器可以缓存它们,所以再次打开通常会更快。
能测试自己训练的模型吗?
可以,但模型与策略必须符合受支持的格式。自定义 ONNX 策略需附带 robot-sim-policy/2 格式的 policy_spec.json,明确输入、输出、关节顺序、单位、归一化和控制频率。目前支持单一观测向量(joint-vector)及 输入关节状态与场景状态的 SO-101 专用 state-ACT 格式(so101-state-act),不支持图像输入或循环状态策略。MuJoCo 模型、STL 网格和策略文件只在浏览器内读取,不会上传。
模拟器和真机一样吗?
接近,但不完全相同。在仿真里表现正常的策略,到了真机上可能因为摩擦、舵机响应和装配差异而表现不同,所以新模型请先在受支持的机器人上测试。
