LEROBOT PAR HUGGING FACE
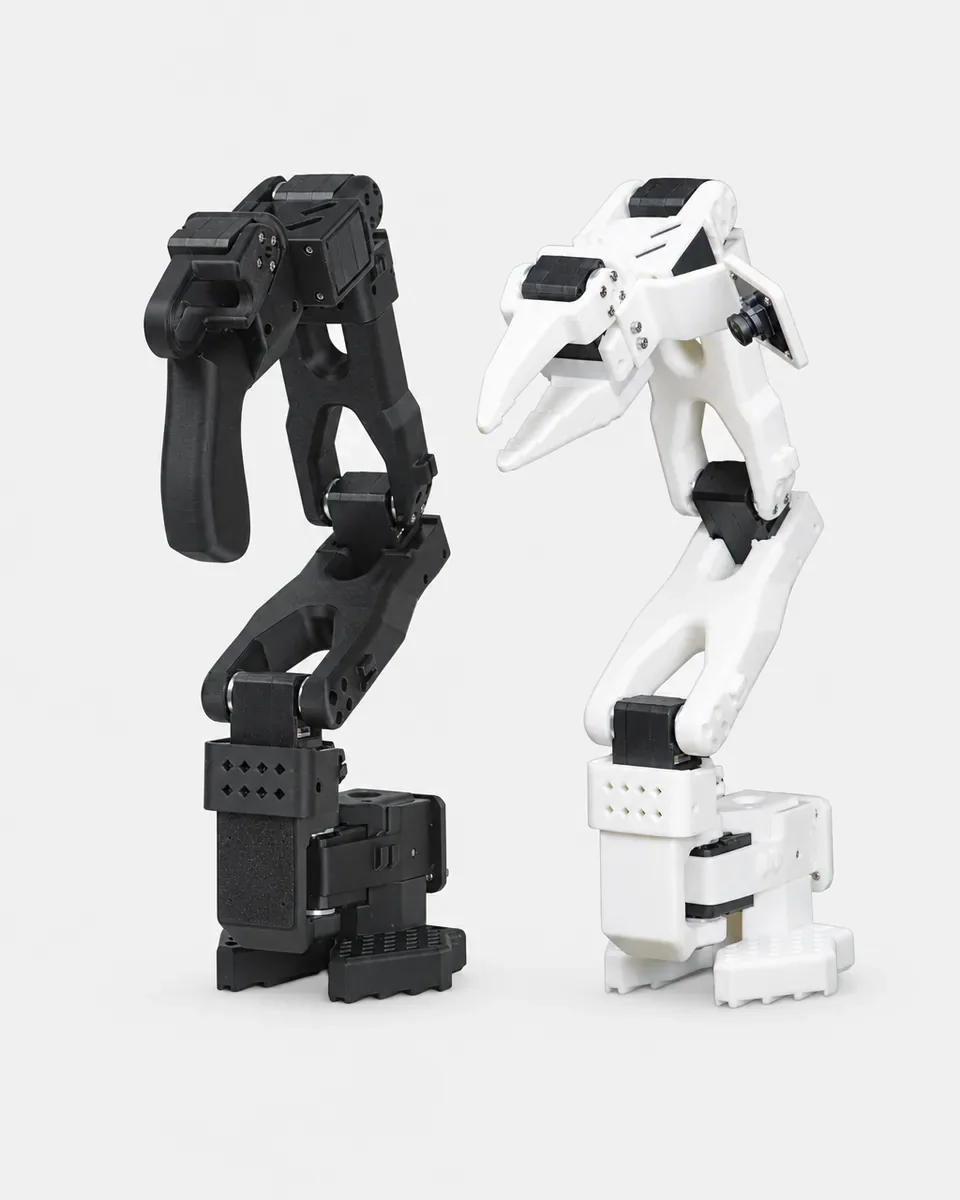
Kits de bras LeRobot et pièces.
Réunissez au même endroit le matériel d’un montage LeRobot open source : bras pilote et suiveur SO-101, servomoteurs à bus Feetech STS3215, adaptateur de bus et base mobile LeKiwi. Choisissez les pièces, suivez le tutoriel, enregistrez des démonstrations et entraînez une politique.
Livraison et taxes comprises · Confirmez la disponibilité et votre adresse de livraison avant de payer.
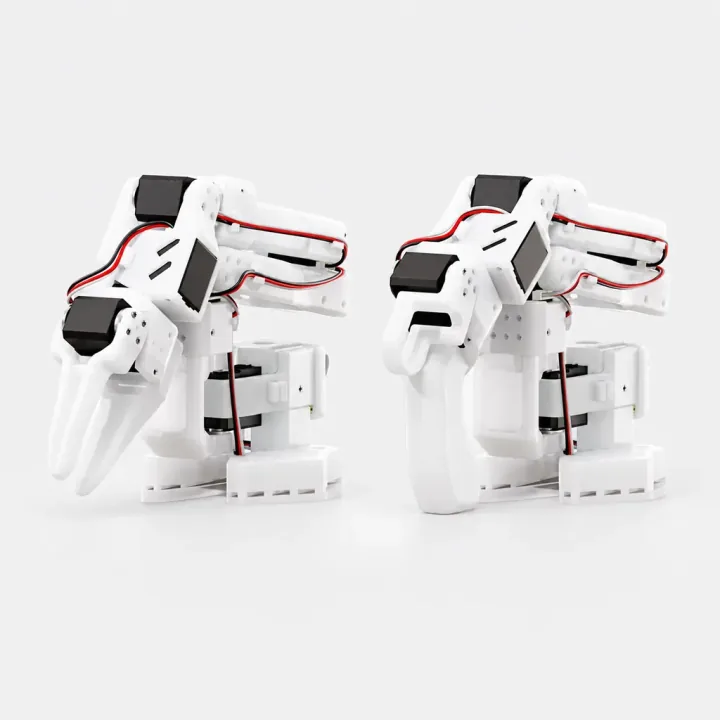
Des pièces à une politique entraînée
Un montage LeRobot comporte cinq étapes. Chacune renvoie à la partie correspondante de notre tutoriel pas à pas.
-
Choisir les pièces
Choisissez un bras pilote et un bras suiveur, les servomoteurs et l’adaptateur de bus. Le contrôleur, l’alimentation, les serre-joints et les caméras sont confirmés avec votre devis.
Ouvrir cette étape → -
Assembler et étalonner
Attribuez un ID à chaque moteur, assemblez les deux bras et étalonnez-les pour que le bras suiveur copie le bras pilote articulation par articulation.
Ouvrir cette étape → -
Téléopérer
Déplacez le bras pilote à la main et laissez le bras suiveur répéter le mouvement, d’abord sans caméras, puis avec.
Ouvrir cette étape → -
Enregistrer des démonstrations
Enregistrez des épisodes de la tâche que vous voulez enseigner. Le mouvement et les images des caméras deviennent les données d’entraînement.
Ouvrir cette étape → -
Entraîner et exécuter une politique
Entraînez une politique ACT sur un GPU, puis exécutez-la sur le bras suiveur pour que le bras répète la tâche tout seul.
Ouvrir cette étape →
Kits et pièces LeRobot
Associez le bras, le bus, l’alimentation et le contrôleur à votre montage. Les prix sont en dollars américains ; demandez-nous si vous avez besoin d’une pièce qui n’est pas listée.
 Voir les spécifications
Kit de bras robotique SO-101
Bras robotique
Bras pilote SO-101 à monter · 7,4 V Demander le prixBras suiveur SO-101 à monter · 12 V Demander le prix
 Voir les spécifications
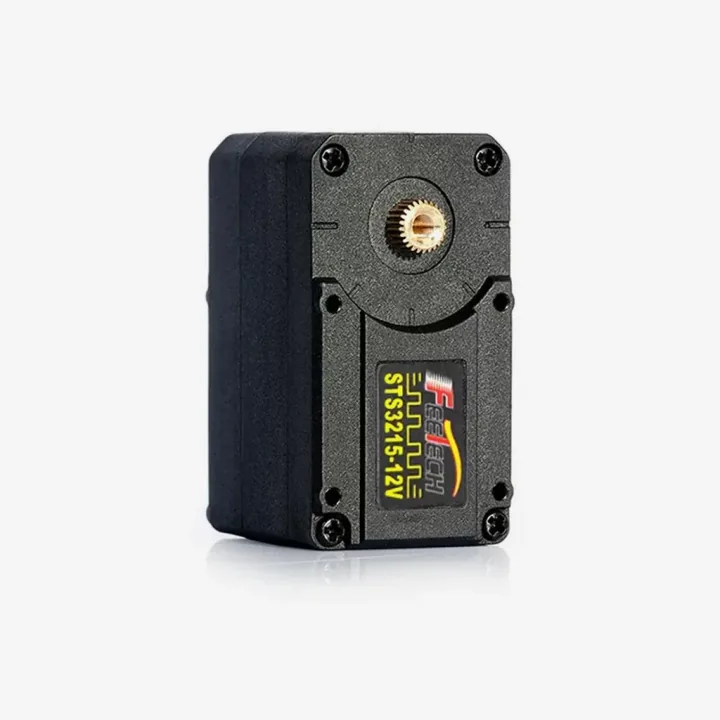
Servomoteur de bus Feetech STS3215
Servomoteurs
C001 · 7,4 V · 1/345 99,00 USD · par pièce Livraison et taxes comprisesC018 · 12 V · 1/345 110,00 USD · par pièce Livraison et taxes comprisesC044 · 7,4 V · 1/191 99,00 USD · par pièce Livraison et taxes comprisesC046 · 7,4 V · 1/147 99,00 USD · par pièce Livraison et taxes comprises
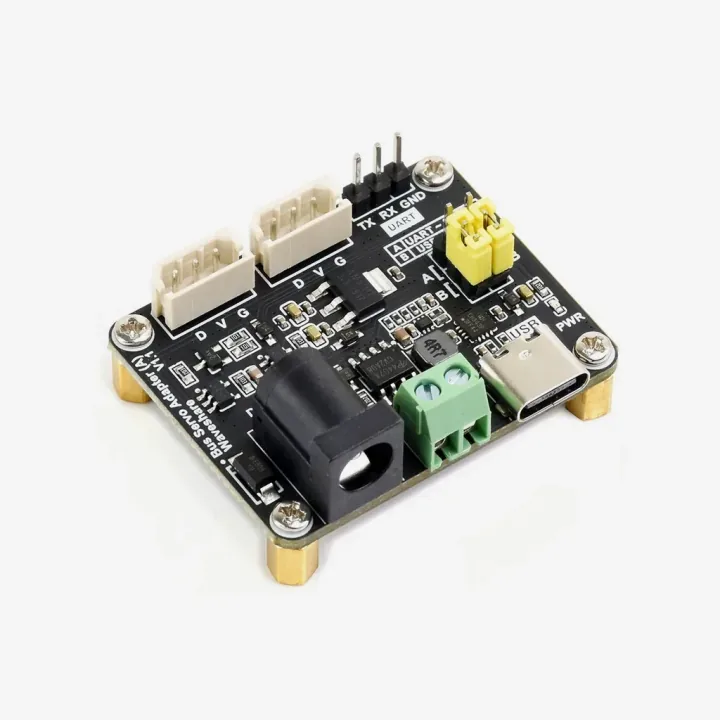
Adaptateur Waveshare Bus Servo Adapter (A)
Cartes de commande
27,00 USD · par pièce Livraison et taxes comprises
 Voir les spécifications
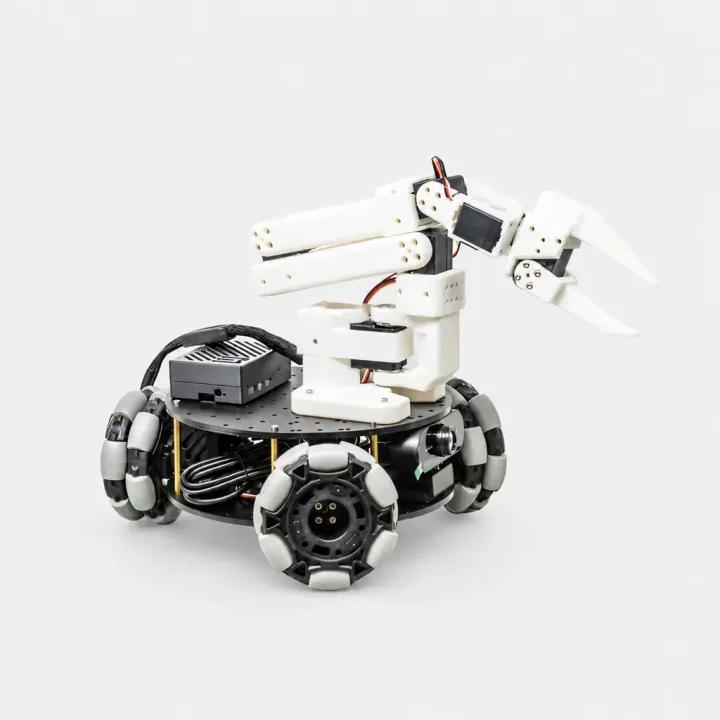
Châssis mobile LeKiwi
Robotique mobile
Châssis LeKiwi à monter · sans contrôleur principal Demander le prixChâssis LeKiwi assemblé avec bras suiveur SO-101 · sans contrôleur principal Demander le prix
 Voir les spécifications
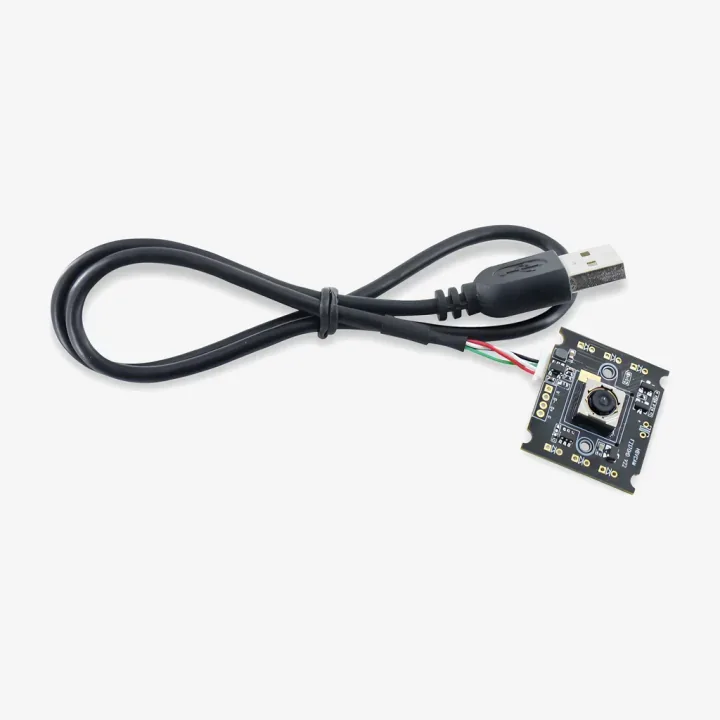
Kit caméra de poignet SO-101 (USB 1080p, main-œil)
Caméras
Kit caméra de poignet · 86° 79,00 USD · par pièce Livraison et taxes comprisesKit caméra de poignet · 95° 89,00 USD · par pièce Livraison et taxes comprisesKit caméra de scène fixe · 86° 119,00 USD · par pièce Livraison et taxes comprisesKit à deux caméras · 86° 189,00 USD · par pièce Livraison et taxes comprises
 Voir les spécifications
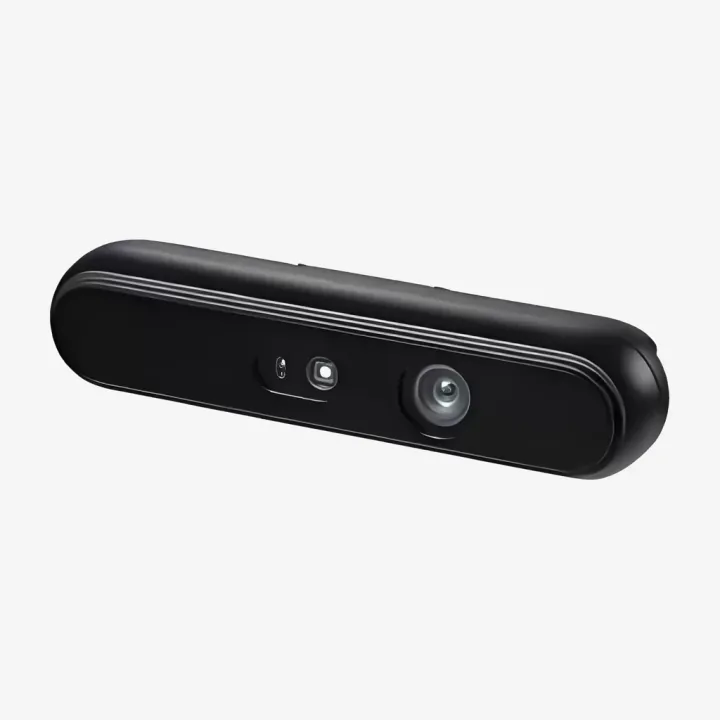
Caméra de profondeur Orbbec Gemini 335L / 336L / 305
Caméras
Gemini 335L Demander le prixGemini 336L Demander le prixGemini 305 Demander le prix
 Voir les spécifications
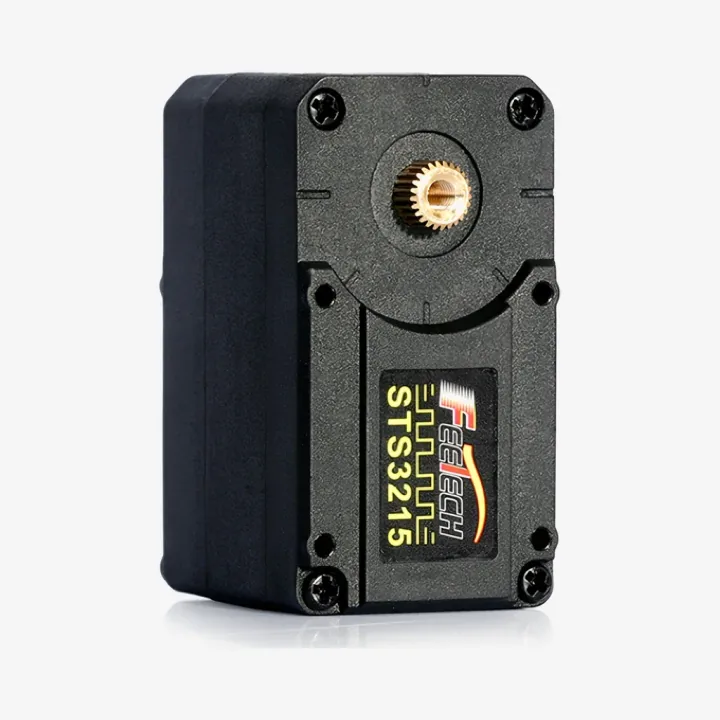
Servomoteur virtuel Feetech STS3215-C066 pour le bras pilote SO-101
Servomoteurs
C066 · un servomoteur 52,00 USD · par pièce Livraison et taxes comprisesC066 · six pour un bras pilote 309,00 USD · par lot de 6 pièces Livraison et taxes comprises
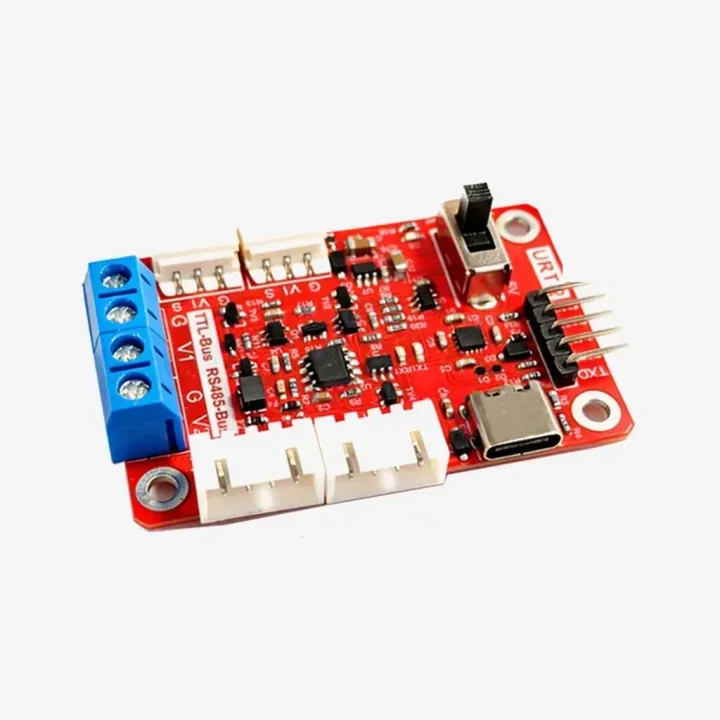
Carte de débogage Feetech URT-2 pour servomoteurs à bus série
Cartes de commande
45,00 USD · par pièce Livraison et taxes comprises
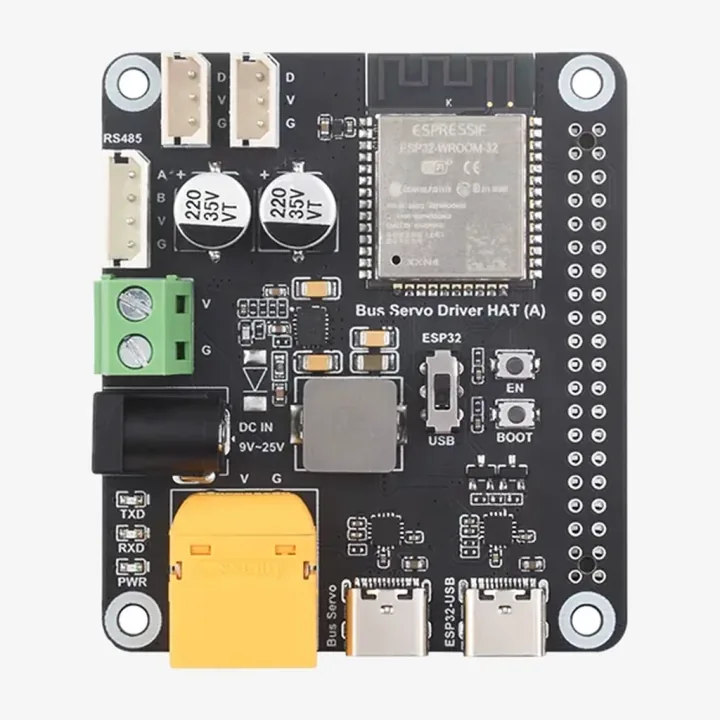
Waveshare Bus Servo Driver HAT (A) avec ESP32
Cartes de commande
100,00 USD · par pièce Livraison et taxes comprises
 Voir les spécifications
Câbles 3 broches Waveshare 5264 pour servomoteurs à bus (lot de 6)
Câbles
300 mm · 6 câbles 12,00 USD · par lot de 6 pièces Livraison et taxes comprises900 mm · 6 câbles 19,00 USD · par lot de 6 pièces Livraison et taxes comprises3 × 300 mm + 3 × 900 mm 16,00 USD · par lot de 6 pièces Livraison et taxes comprises
 Voir les spécifications
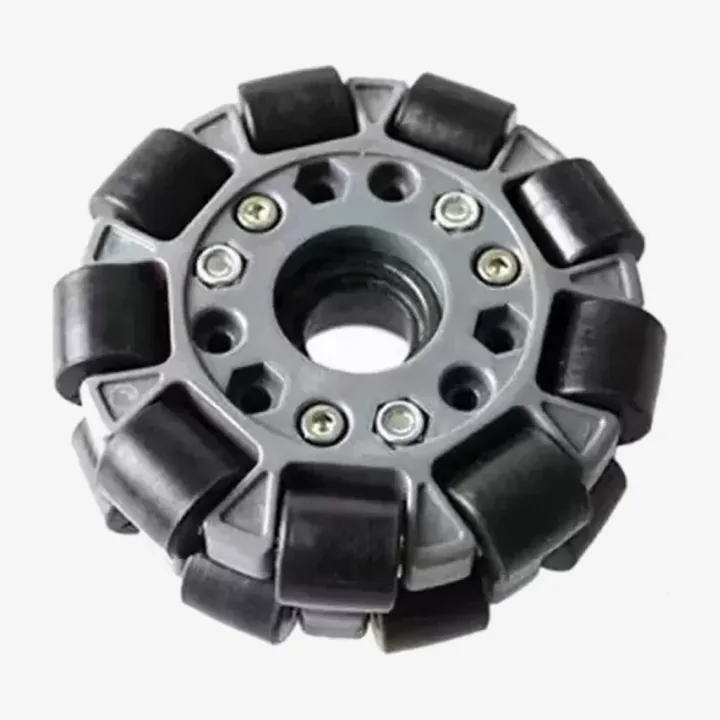
Roue omnidirectionnelle de 100 mm pour LeKiwi
Pièces de robotique mobile
Une roue 110,00 USD · par pièce Livraison et taxes comprisesUne roue + adaptateur imprimé en 3D et vis 128,00 USD · par pièce Livraison et taxes comprises
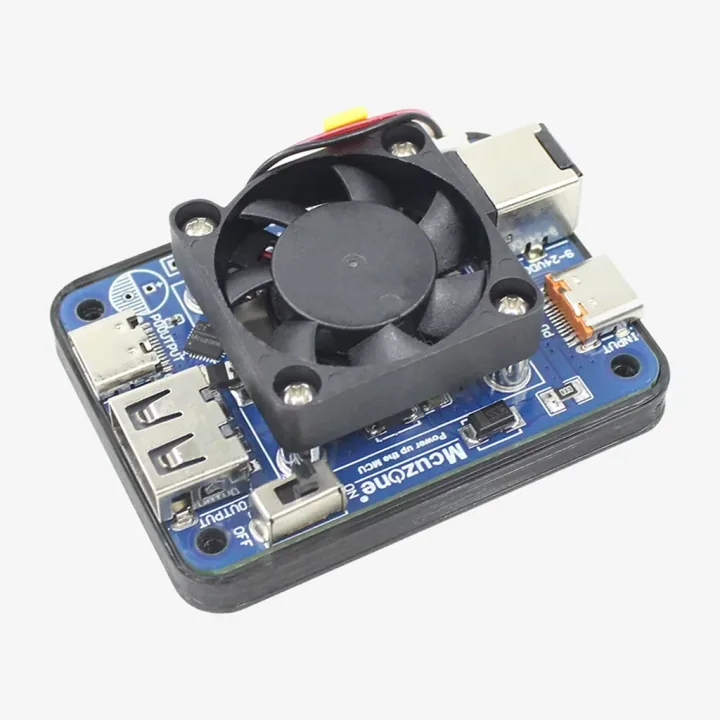
Module d’alimentation 9–24 V vers 5 V 5 A pour Raspberry Pi 5
Pièces de robotique mobile
67,00 USD · par pièce Livraison et taxes comprises
 Voir les spécifications
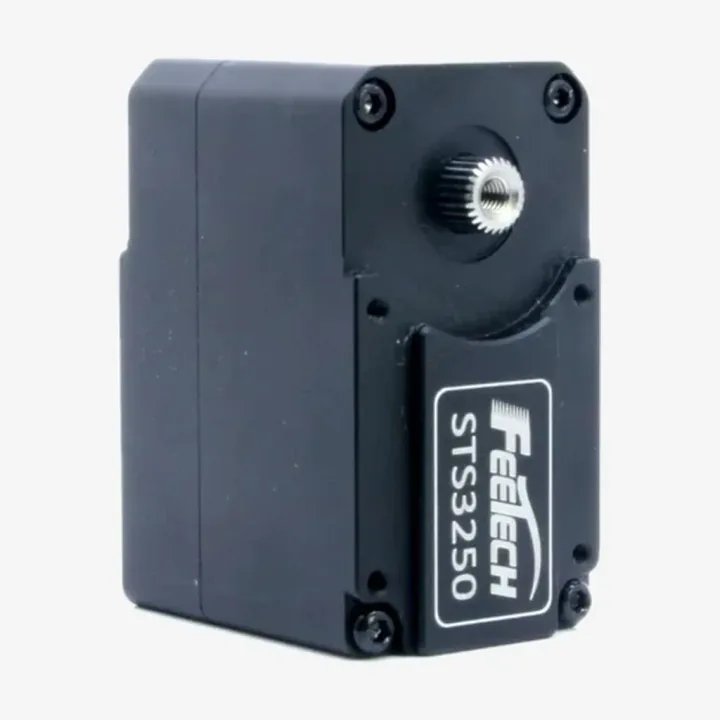
Servomoteur Feetech STS3250 de 50 kg·cm (12 V)
Servomoteurs
STS3250 · 12 V 79,00 USD · par pièce Livraison et taxes comprisesSTS3250 · 12 V + carte de débogage URT-1 95,00 USD · par pièce Livraison et taxes comprises
Guides pour votre montage
Tutoriel LeRobot SO-101
Pas à pas : installer LeRobot, monter, étalonner, enregistrer, entraîner et exécuter le SO-101 et LeKiwi.
02 ↗Apprentissage par renforcement pour la robotique
LeRobot apprend à partir de démonstrations. L’apprentissage par renforcement apprend par essais et erreurs en simulation : voyez comment il apprend à marcher à un robot bipède.
03 ↗Simulateur de bras robotique SO-101
SO-101 gratuit dans le navigateur : prise et dépose par cinématique inverse, six articulations réglables et expériences enregistrées localement.
Questions sur les pièces LeRobot
Quelle est la différence entre le bras pilote (leader) et le bras suiveur (follower) ?
Le bras pilote (leader) est celui que vous déplacez à la main ; il utilise des servomoteurs de 7.4 V. Le bras suiveur (follower) le copie et utilise des servomoteurs de 12 V. Un montage complet en demande un de chaque, et chaque bras se sélectionne séparément.
De quoi ai-je besoin en plus des kits de bras ?
Une carte de commande de servomoteurs, une alimentation pour chaque bras, des serre-joints et des caméras. Utilisez l’alimentation qui correspond à la tension des servomoteurs de chaque bras, et faites confirmer les articles exacts avec votre devis.
Ai-je besoin d’un GPU ?
Pas pour la téléopération ni pour l’enregistrement. L’entraînement de la politique ACT utilisée dans notre tutoriel, en revanche, en demande un. Un GPU d’ordinateur portable suffit, et un GPU loué fonctionne aussi.
Quelle version de LeRobot le tutoriel suit-il ?
Les commandes correspondent à LeRobot v0.7.0. LeRobot évolue vite : comparez donc les options avec la documentation de la version que vous installez.
AUSSI CHEZ NOUS
Envie d’un robot qui marche ?
Microduck Robot est un kit de canard robot bipède open source construit autour de l’Arduino UNO Q et de 15 servomoteurs série. Assemblez-le, étalonnez-le et pilotez-le depuis un navigateur.
