LEROBOT DE HUGGING FACE
Kits de brazo LeRobot y piezas.
Reúne en un solo sitio el hardware para un montaje LeRobot de código abierto: brazos líder y seguidor SO-101, servos de bus Feetech STS3215, un adaptador de servos de bus y la base móvil LeKiwi. Elige las piezas, sigue el tutorial, graba demostraciones y entrena una política.
Envío e impuestos incluidos · Confirma la disponibilidad y la dirección de entrega antes de pagar.
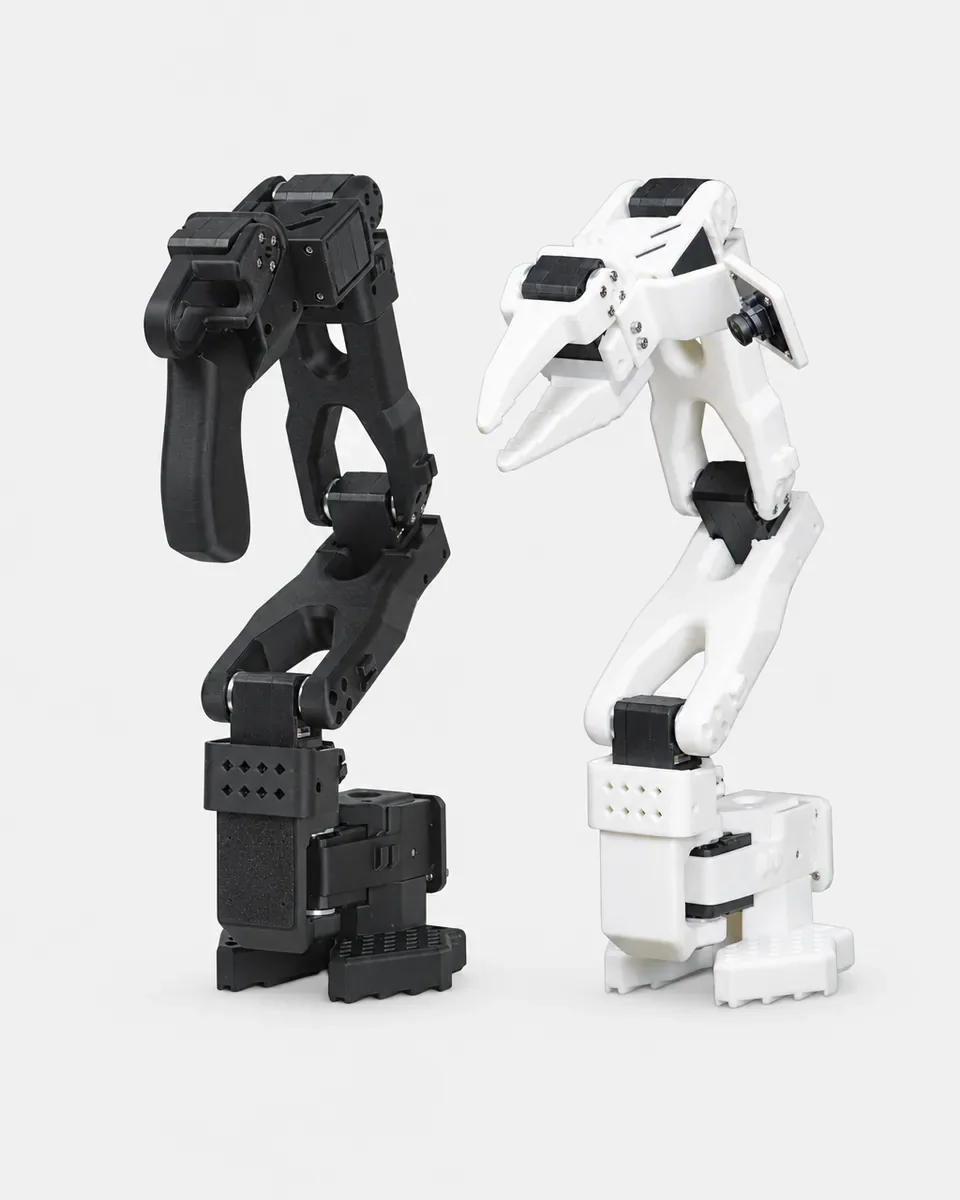
De las piezas a una política entrenada
Un montaje LeRobot tiene cinco etapas. Cada una enlaza con la parte correspondiente de nuestro tutorial paso a paso.
-
Elegir las piezas
Elige un brazo líder y uno seguidor, los servos y el adaptador de bus. El controlador, la fuente de alimentación, las abrazaderas y las cámaras se confirman con tu presupuesto.
Abrir este paso → -
Montar y calibrar
Asigna su ID a cada motor, monta los dos brazos y calíbralos para que el seguidor copie al líder articulación por articulación.
Abrir este paso → -
Teleoperar
Mueve el líder con la mano y deja que el seguidor repita el movimiento, primero sin cámaras y después con ellas.
Abrir este paso → -
Grabar demostraciones
Graba episodios de la tarea que quieres enseñar. El movimiento y las imágenes de las cámaras se convierten en los datos de entrenamiento.
Abrir este paso → -
Entrenar y ejecutar una política
Entrena una política ACT en una GPU y ejecútala en el seguidor para que el brazo repita la tarea por sí solo.
Abrir este paso →
Kits y piezas LeRobot
Combina el brazo, el bus, la fuente de alimentación y el controlador según tu montaje. Los precios están en dólares estadounidenses; pregúntanos si necesitas una pieza que no aparece en la lista.
 Ver especificaciones
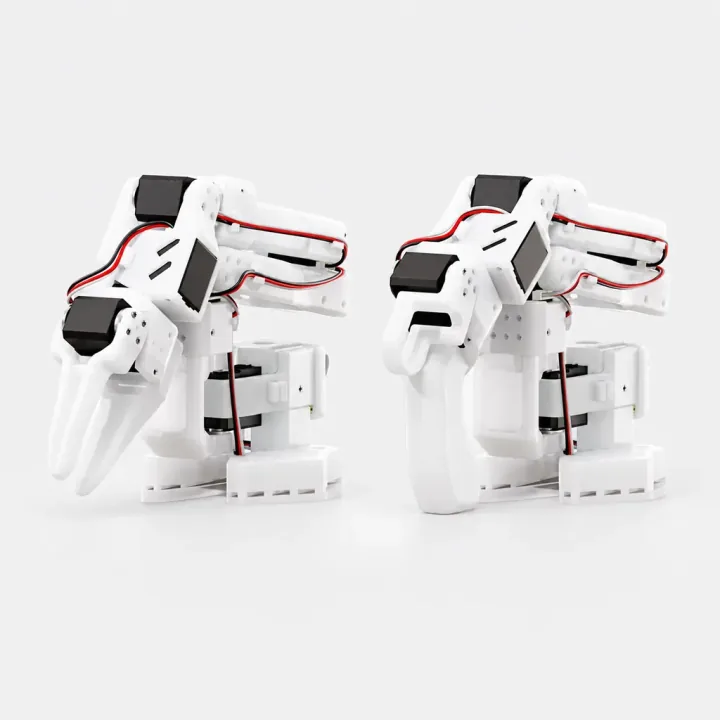
Kit de brazo robótico SO-101
Brazo robótico
Brazo guía SO-101 para montar · 7,4 V Consultar precioBrazo seguidor SO-101 para montar · 12 V Consultar precio
 Ver especificaciones
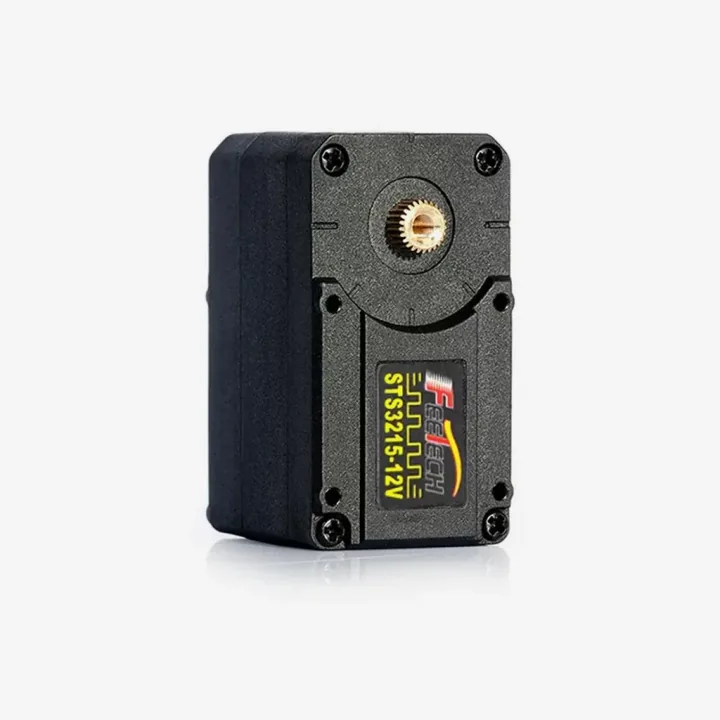
Servomotor de bus Feetech STS3215
Servomotores
C001 · 7,4 V · 1/345 99,00 USD · por unidad Envío e impuestos incluidosC018 · 12 V · 1/345 110,00 USD · por unidad Envío e impuestos incluidosC044 · 7,4 V · 1/191 99,00 USD · por unidad Envío e impuestos incluidosC046 · 7,4 V · 1/147 99,00 USD · por unidad Envío e impuestos incluidos
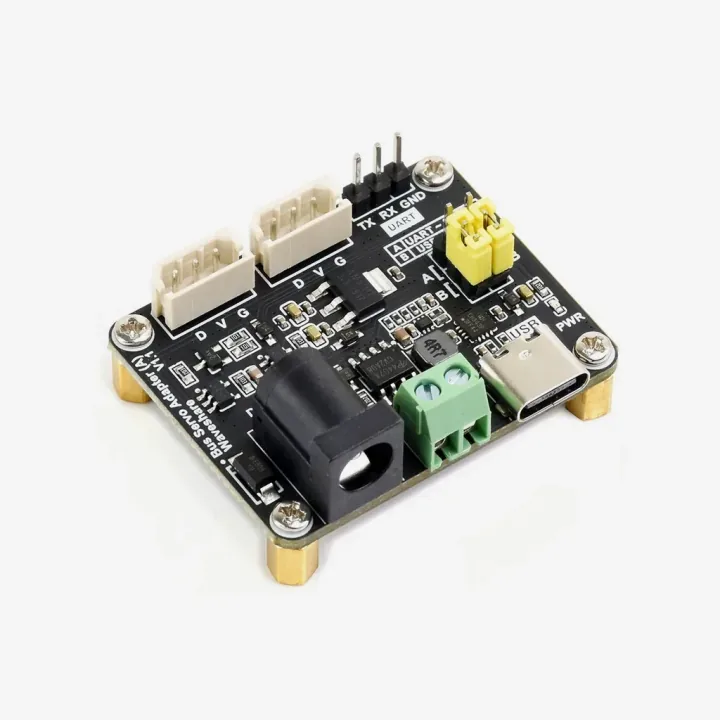
Adaptador Waveshare Bus Servo Adapter (A)
Placas de control
27,00 USD · por unidad Envío e impuestos incluidos
 Ver especificaciones
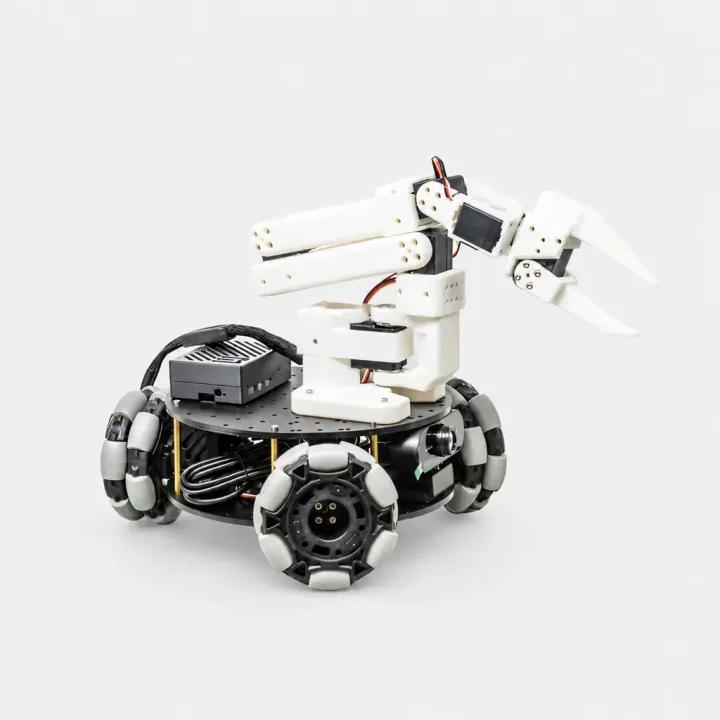
Chasis móvil LeKiwi
Robótica móvil
Chasis LeKiwi para montar · sin controlador principal Consultar precioChasis LeKiwi montado con seguidor SO-101 · sin controlador principal Consultar precio
 Ver especificaciones
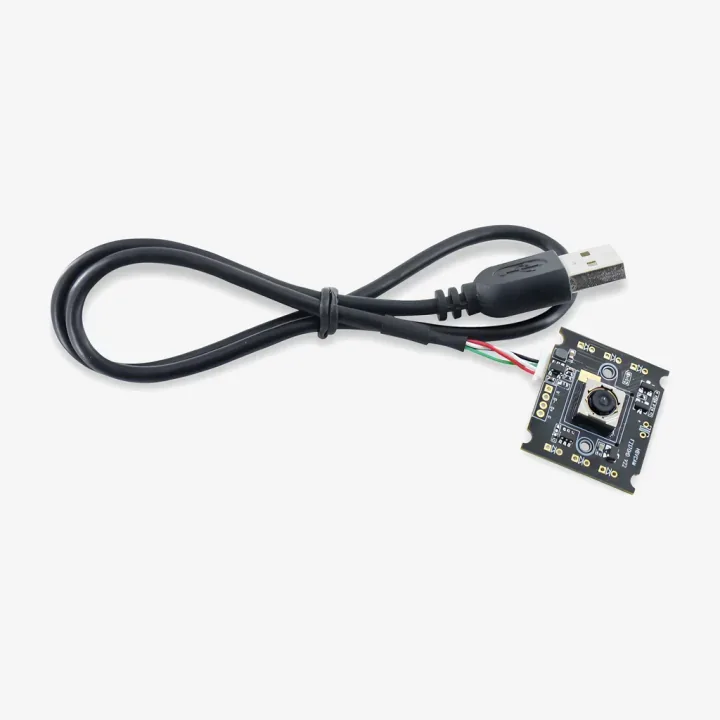
Kit de cámara de muñeca para SO-101 (USB 1080p, mano-ojo)
Cámaras
Kit de cámara de muñeca · 86° 79,00 USD · por unidad Envío e impuestos incluidosKit de cámara de muñeca · 95° 89,00 USD · por unidad Envío e impuestos incluidosKit de cámara de escena fija · 86° 119,00 USD · por unidad Envío e impuestos incluidosKit de dos cámaras · 86° 189,00 USD · por unidad Envío e impuestos incluidos
 Ver especificaciones
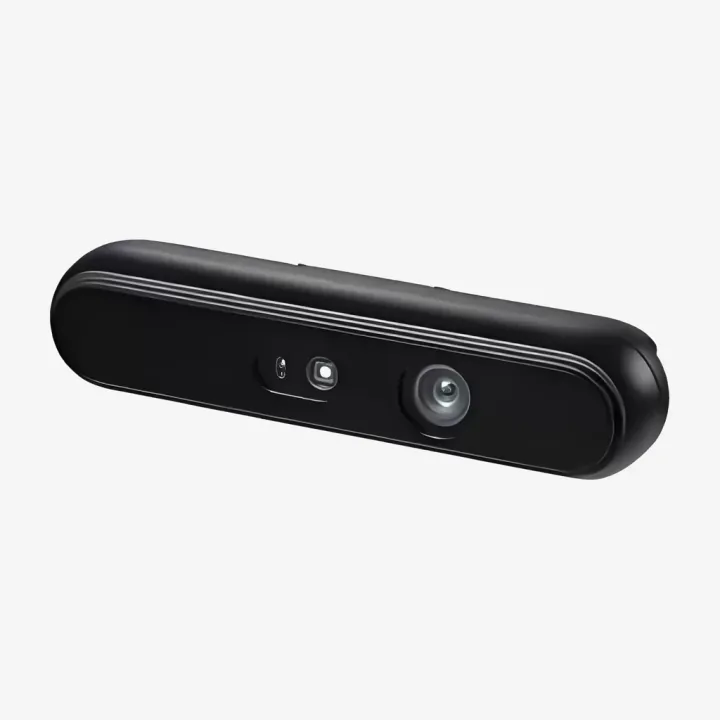
Cámara de profundidad Orbbec Gemini 335L / 336L / 305
Cámaras
Gemini 335L Consultar precioGemini 336L Consultar precioGemini 305 Consultar precio
 Ver especificaciones
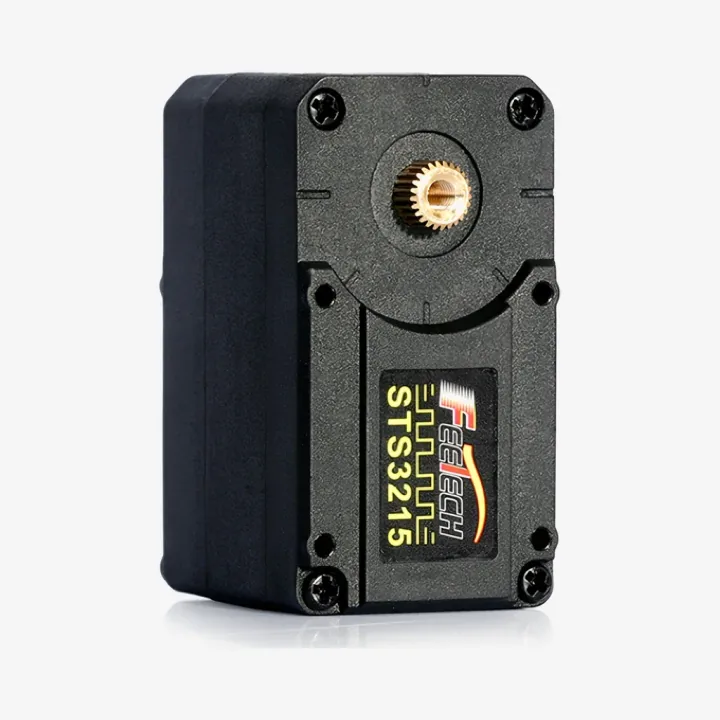
Servo virtual Feetech STS3215-C066 para el brazo líder SO-101
Servomotores
C066 · un servo 52,00 USD · por unidad Envío e impuestos incluidosC066 · seis para un brazo líder 309,00 USD · por paquete de 6 unidades Envío e impuestos incluidos
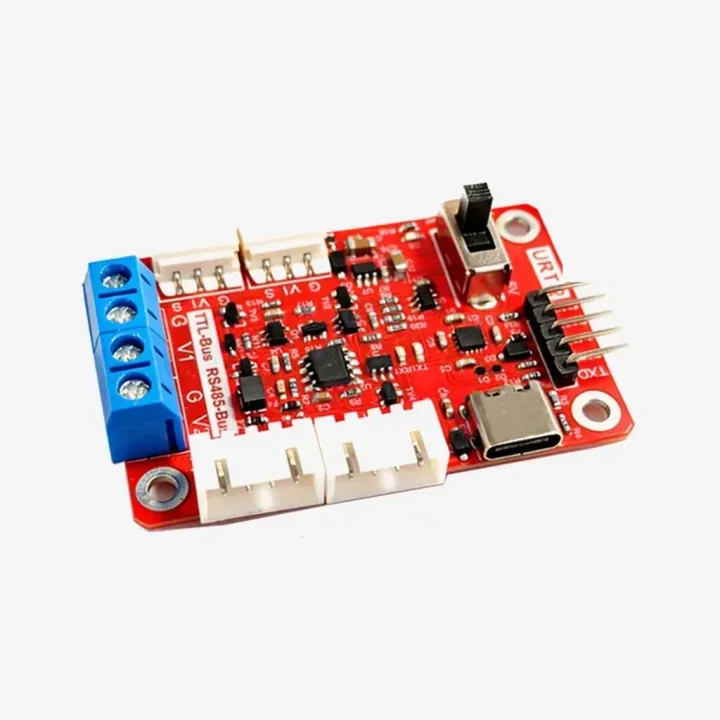
Placa de depuración Feetech URT-2 para servos de bus serie
Placas de control
45,00 USD · por unidad Envío e impuestos incluidos
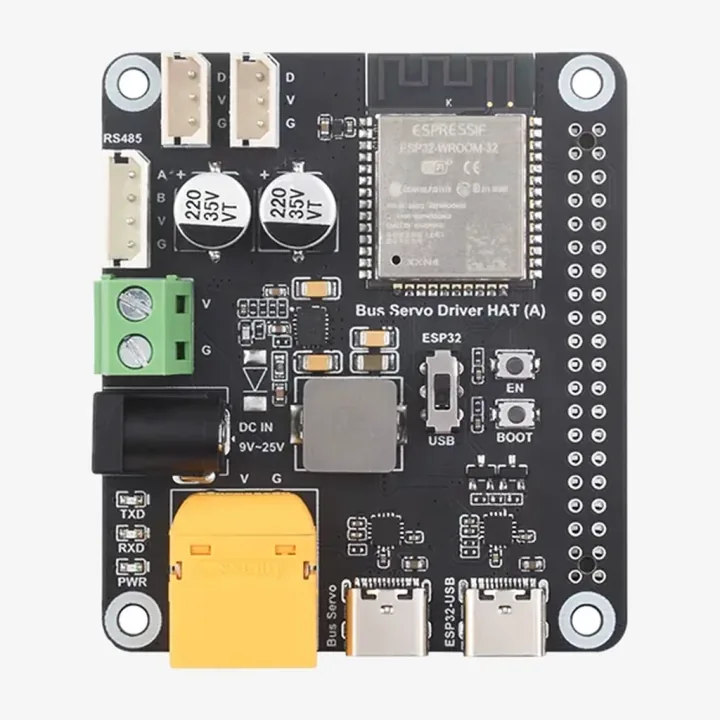
Waveshare Bus Servo Driver HAT (A) con ESP32
Placas de control
100,00 USD · por unidad Envío e impuestos incluidos
 Ver especificaciones
Cables de 3 pines Waveshare 5264 para servos de bus (pack de 6)
Cables
300 mm · 6 cables 12,00 USD · por paquete de 6 unidades Envío e impuestos incluidos900 mm · 6 cables 19,00 USD · por paquete de 6 unidades Envío e impuestos incluidos3 × 300 mm + 3 × 900 mm 16,00 USD · por paquete de 6 unidades Envío e impuestos incluidos
 Ver especificaciones
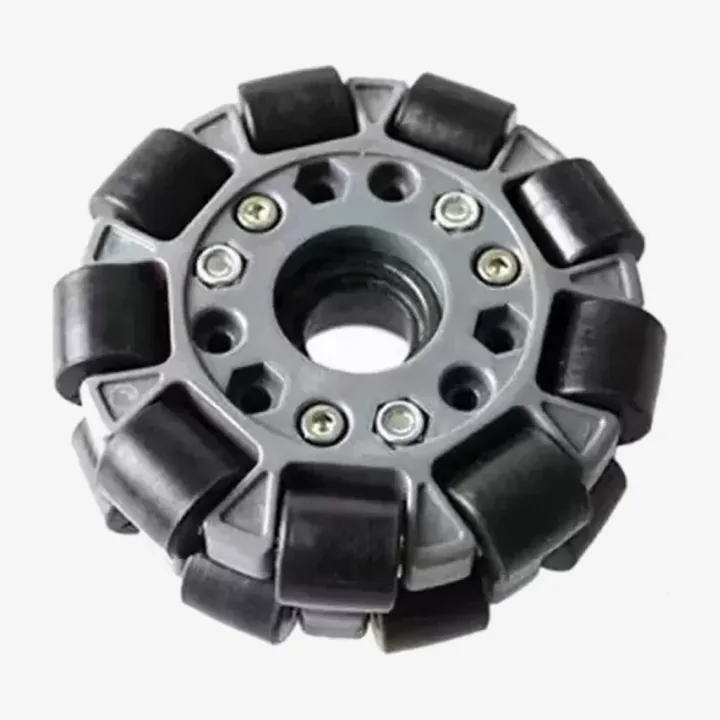
Rueda omnidireccional de 100 mm para LeKiwi
Piezas de robótica móvil
Una rueda 110,00 USD · por unidad Envío e impuestos incluidosUna rueda + acoplador impreso en 3D y tornillos 128,00 USD · por unidad Envío e impuestos incluidos
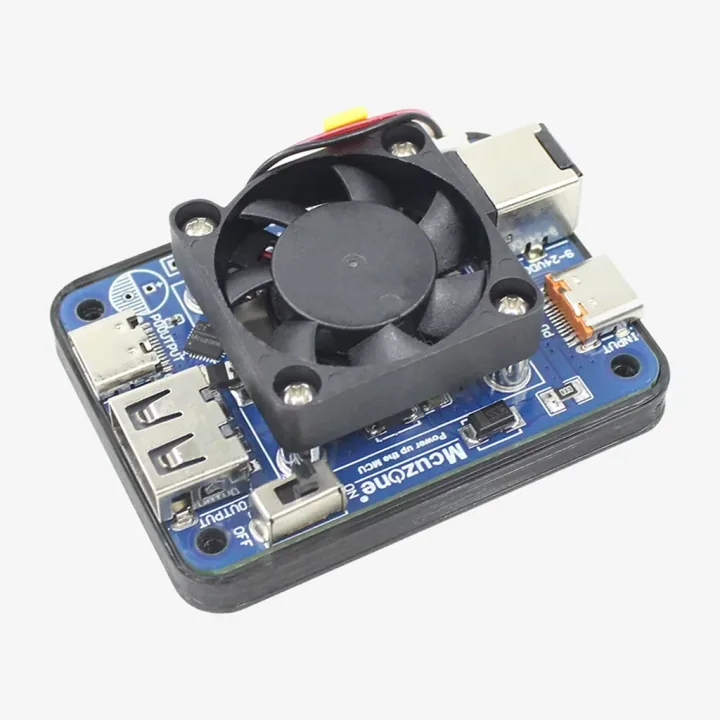
Módulo de alimentación de 9–24 V a 5 V 5 A para Raspberry Pi 5
Piezas de robótica móvil
67,00 USD · por unidad Envío e impuestos incluidos
 Ver especificaciones
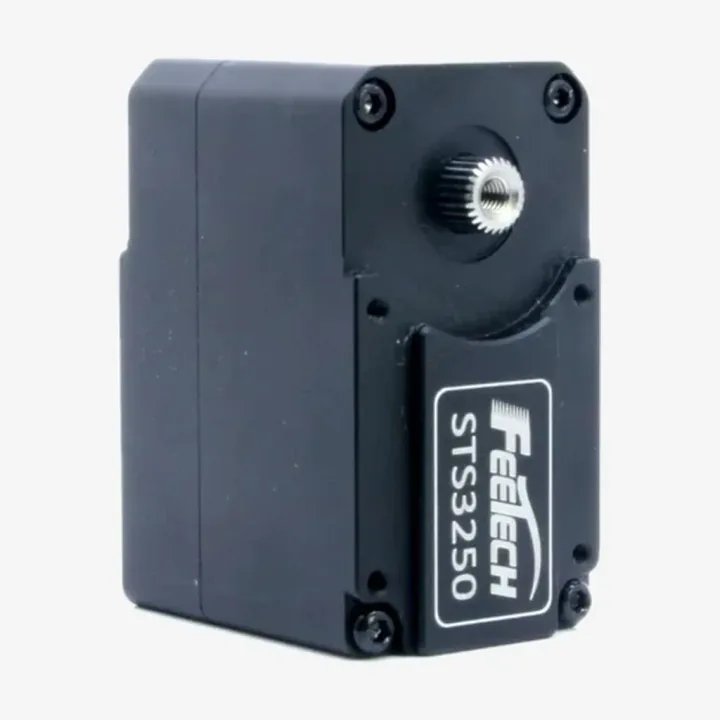
Servomotor Feetech STS3250 de 50 kg·cm (12 V)
Servomotores
STS3250 · 12 V 79,00 USD · por unidad Envío e impuestos incluidosSTS3250 · 12 V + placa de depuración URT-1 95,00 USD · por unidad Envío e impuestos incluidos
Guías para tu montaje
Tutorial LeRobot SO-101
Paso a paso: instala LeRobot, monta, calibra, graba, entrena y ejecuta el SO-101 y LeKiwi.
02 ↗Aprendizaje por refuerzo para robótica
LeRobot aprende a partir de demostraciones. El aprendizaje por refuerzo aprende por ensayo y error en simulación: mira cómo entrena a un robot bípedo para caminar.
03 ↗Simulador de brazo robótico SO-101
Simulador SO-101 gratuito en el navegador: recogida y colocación por cinemática inversa, seis articulaciones y registros locales de experimentos.
Preguntas sobre piezas LeRobot
¿Cuál es la diferencia entre el brazo líder y el seguidor?
El líder es el brazo que mueves con la mano y usa servos de 7.4 V. El seguidor lo copia y usa servos de 12 V. Un montaje completo necesita uno de cada, y cada brazo se elige por separado.
¿Qué más necesito además de los kits de brazo?
Una placa controladora de servos, una fuente de alimentación para cada brazo, abrazaderas y cámaras. Usa la fuente que corresponda a la tensión de los servos de cada brazo y confirma los artículos exactos con tu presupuesto.
¿Necesito una GPU?
Para teleoperar y grabar no. Para entrenar la política ACT de nuestro tutorial sí hace falta una. Basta con una GPU de portátil, y también sirve una GPU alquilada.
¿Qué versión de LeRobot sigue el tutorial?
Los comandos corresponden a LeRobot v0.7.0. LeRobot cambia con rapidez, así que compara los parámetros con la documentación de la versión que instales.
TAMBIÉN DE NOSOTROS
¿Quieres un robot que camine?
Microduck Robot es un kit de pato robot bípedo de código abierto basado en Arduino UNO Q y 15 servos serie. Móntalo, calíbralo y contrólalo desde un navegador.
