LEROBOT VON HUGGING FACE
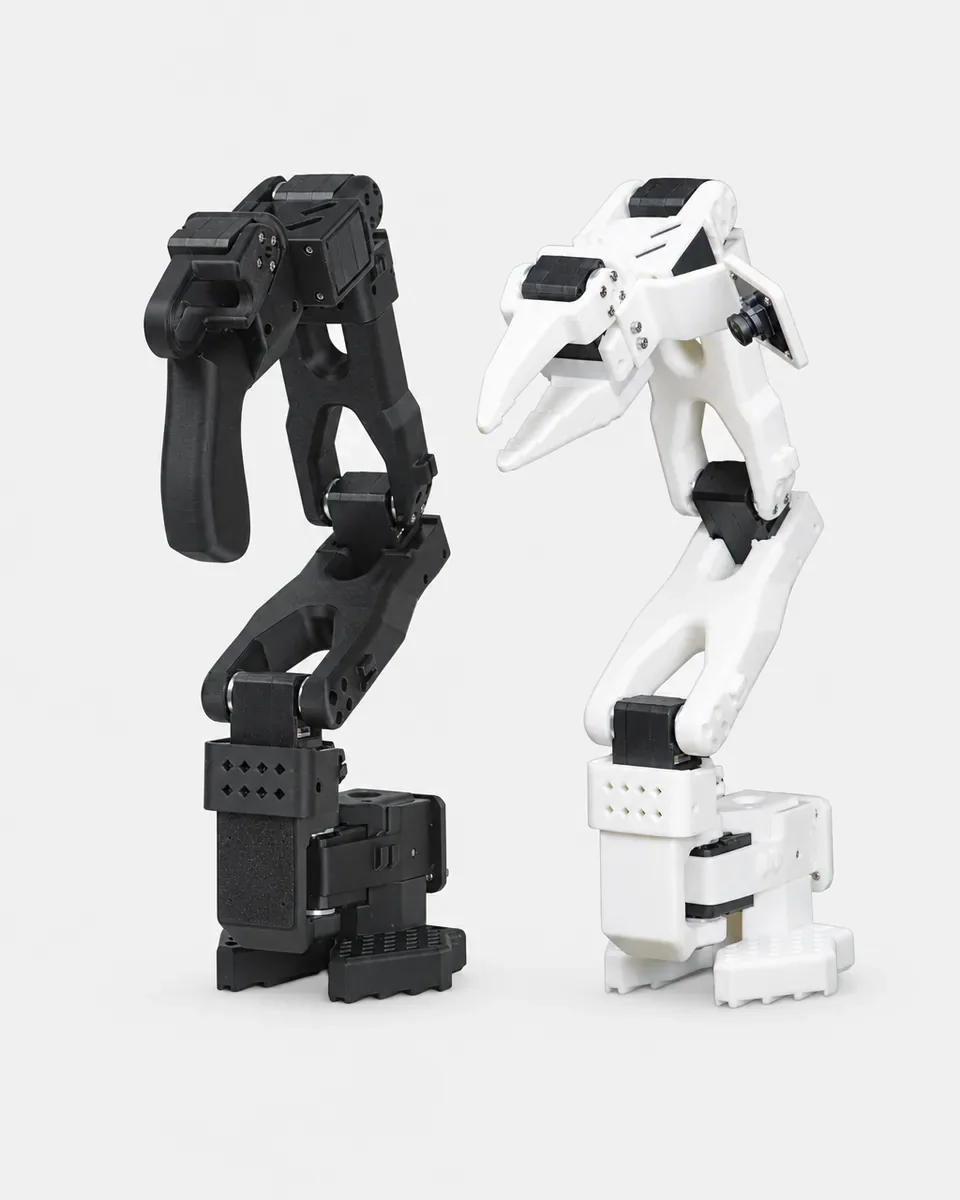
LeRobot-Armkits und Teile.
Alle Hardware für einen Open-Source-Aufbau mit LeRobot an einem Ort: SO-101 Leader- und Follower-Arme, Feetech STS3215 Bus-Servos, ein Bus-Servo-Adapter und die mobile Basis LeKiwi. Teile auswählen, dem Tutorial folgen, Demonstrationen aufnehmen und eine Policy trainieren.
Versand und Steuern enthalten · Bestätigen Sie vor der Zahlung die Verfügbarkeit und Ihre Lieferadresse.
Von den Teilen zur trainierten Policy
Ein LeRobot-Aufbau hat fünf Phasen. Jede verlinkt auf den passenden Abschnitt unseres Schritt-für-Schritt-Tutorials.
-
Teile auswählen
Wählen Sie einen Leader- und einen Follower-Arm, die Servos und den Bus-Adapter. Controller, Netzteil, Klemmen und Kameras werden mit Ihrem Angebot bestätigt.
Diesen Schritt öffnen → -
Montieren und kalibrieren
Vergeben Sie jedem Motor seine ID, montieren Sie beide Arme und kalibrieren Sie sie, damit der Follower den Leader Gelenk für Gelenk nachahmt.
Diesen Schritt öffnen → -
Teleoperation
Bewegen Sie den Leader von Hand und lassen Sie den Follower die Bewegung wiederholen, zuerst ohne, dann mit Kameras.
Diesen Schritt öffnen → -
Demonstrationen aufnehmen
Nehmen Sie Episoden der Aufgabe auf, die Sie beibringen möchten. Bewegungen und Kamerabilder werden zu den Trainingsdaten.
Diesen Schritt öffnen → -
Policy trainieren und ausführen
Trainieren Sie eine ACT-Policy auf einer GPU und führen Sie sie dann auf dem Follower aus, damit der Arm die Aufgabe selbstständig wiederholt.
Diesen Schritt öffnen →
LeRobot-Kits und -Teile
Stimmen Sie Arm, Bus, Netzteil und Controller auf Ihren Aufbau ab. Die Preise sind in US-Dollar angegeben; fragen Sie uns, wenn Sie ein Teil brauchen, das nicht aufgeführt ist.
 Spezifikationen ansehen
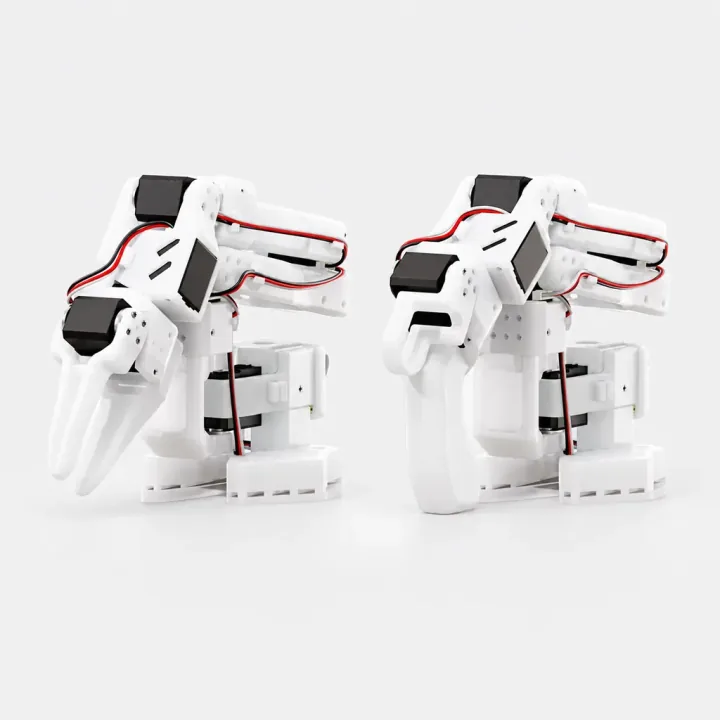
SO-101 Roboterarm-Bausatz
Roboterarm
SO-101-Führungsarm zur Selbstmontage · 7,4 V Preis anfragenSO-101-Folgearm zur Selbstmontage · 12 V Preis anfragen
 Spezifikationen ansehen
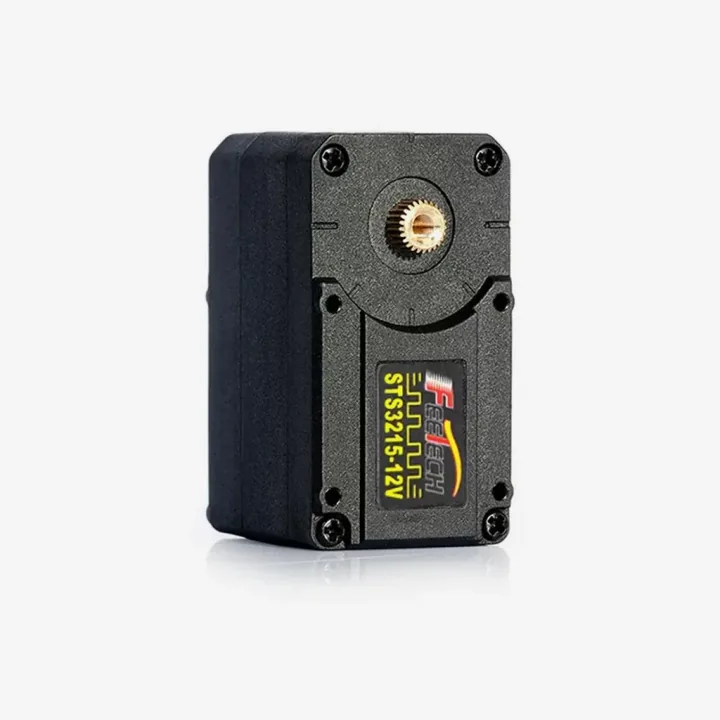
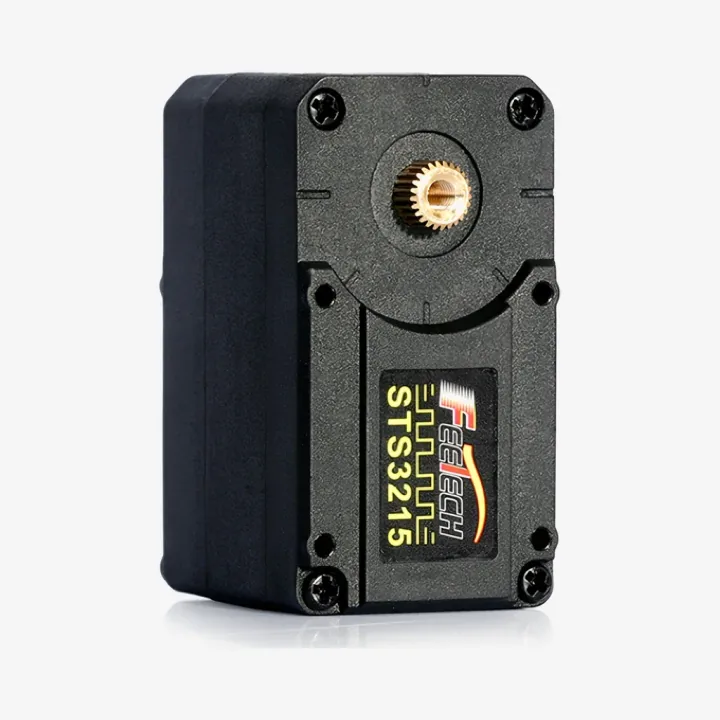
Feetech STS3215 Busservo
Servos
C001 · 7,4 V · 1/345 99,00 USD · pro Stück Versand und Steuern enthaltenC018 · 12 V · 1/345 110,00 USD · pro Stück Versand und Steuern enthaltenC044 · 7,4 V · 1/191 99,00 USD · pro Stück Versand und Steuern enthaltenC046 · 7,4 V · 1/147 99,00 USD · pro Stück Versand und Steuern enthalten
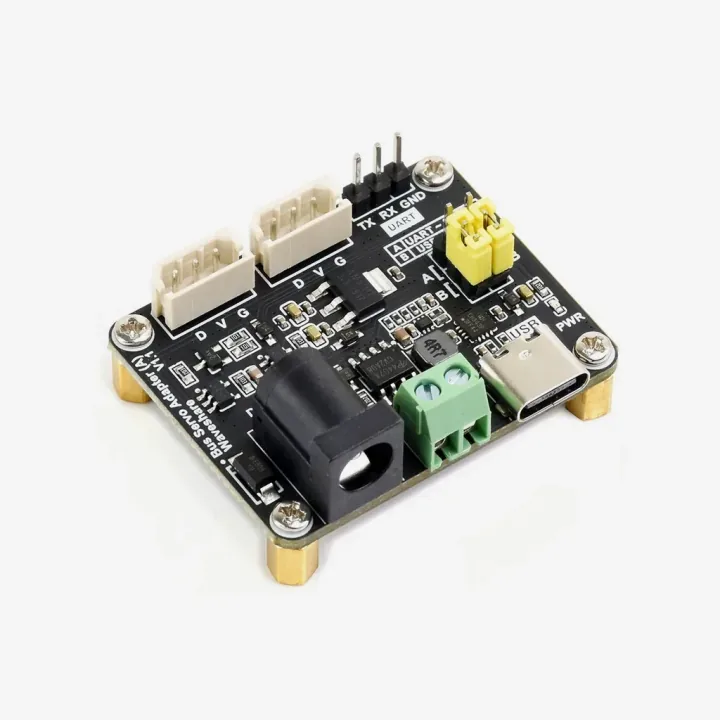
Waveshare Bus Servo Adapter (A) · Busadapter
Steuerplatinen
27,00 USD · pro Stück Versand und Steuern enthalten
 Spezifikationen ansehen
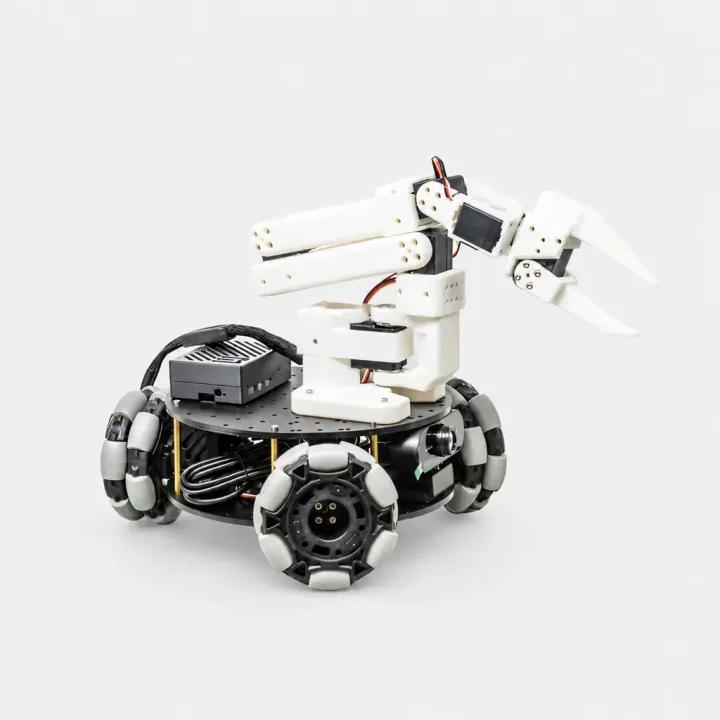
LeKiwi-Fahrgestell
Mobile Robotik
LeKiwi-Fahrgestell zur Selbstmontage · ohne Hauptcontroller Preis anfragenMontiertes LeKiwi-Fahrgestell mit SO-101-Folgearm · ohne Hauptcontroller Preis anfragen
 Spezifikationen ansehen
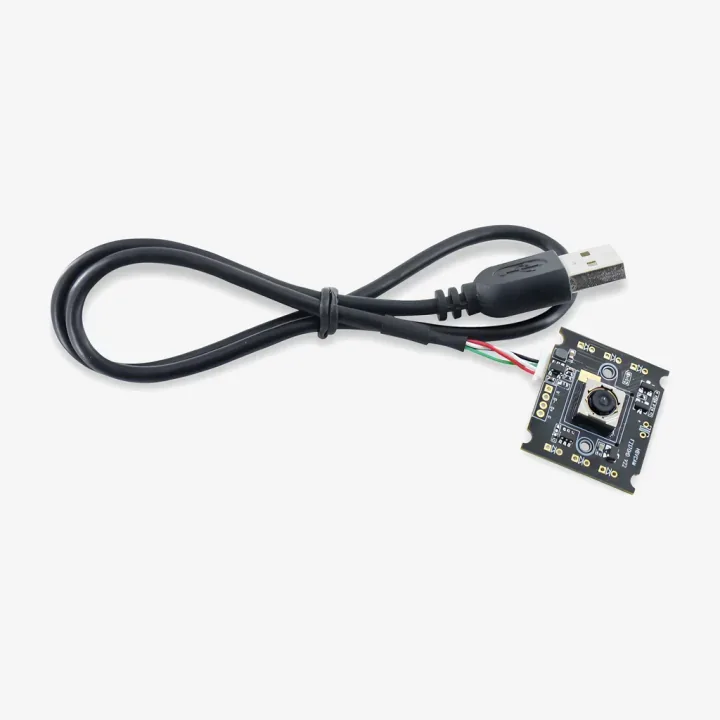
SO-101-Handgelenkkamera-Set (1080p USB, Hand-Auge)
Kameras
Handgelenkkamera-Set · 86° 79,00 USD · pro Stück Versand und Steuern enthaltenHandgelenkkamera-Set · 95° 89,00 USD · pro Stück Versand und Steuern enthaltenSet mit fester Szenenkamera · 86° 119,00 USD · pro Stück Versand und Steuern enthaltenSet mit zwei Kameras · 86° 189,00 USD · pro Stück Versand und Steuern enthalten
 Spezifikationen ansehen
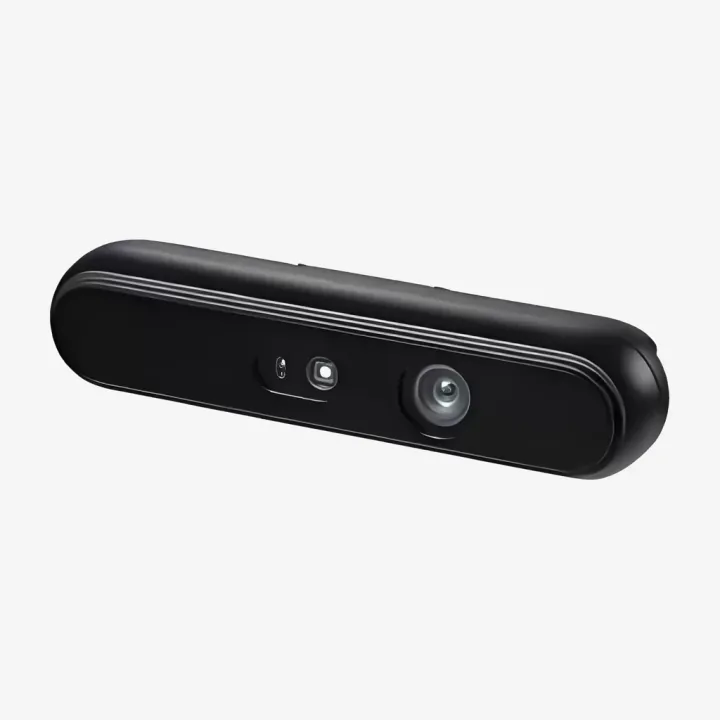
Orbbec Gemini 335L / 336L / 305 Tiefenkamera
Kameras
Gemini 335L Preis anfragenGemini 336L Preis anfragenGemini 305 Preis anfragen
 Spezifikationen ansehen
Feetech STS3215-C066 virtueller Servo für den SO-101-Leader
Servos
C066 · ein Servo 52,00 USD · pro Stück Versand und Steuern enthaltenC066 · sechs Stück für einen Führungsarm 309,00 USD · pro Packung mit 6 Stück Versand und Steuern enthalten
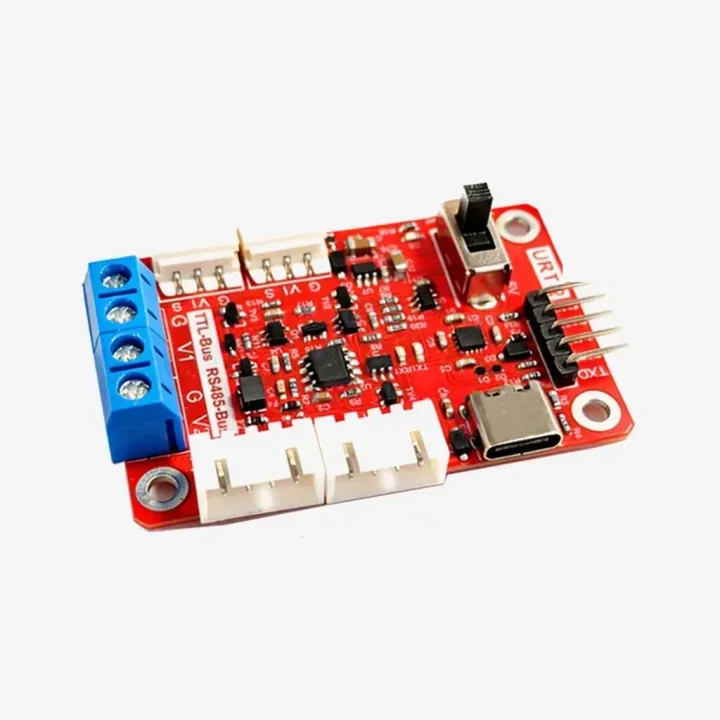
Feetech URT-2 Debug-Platine für serielle Busservos
Steuerplatinen
45,00 USD · pro Stück Versand und Steuern enthalten
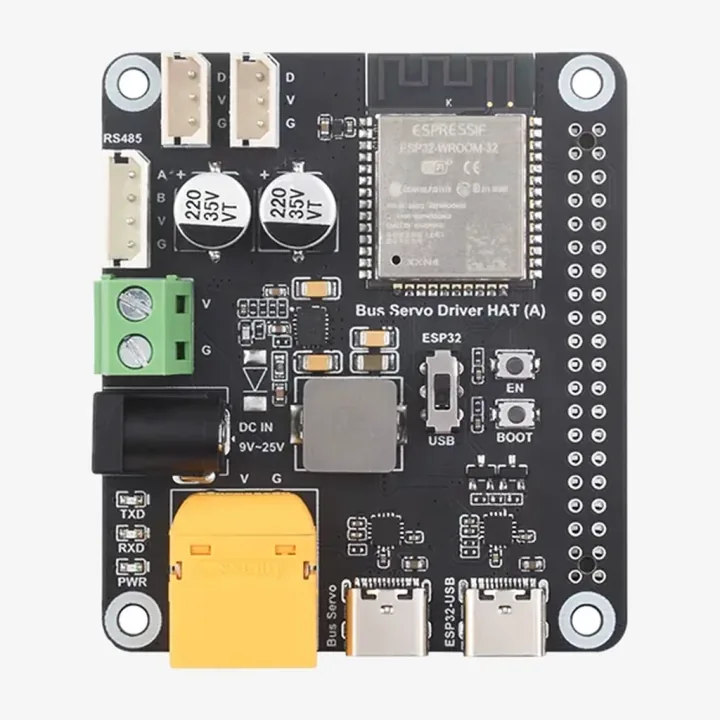
Waveshare Bus Servo Driver HAT (A) mit ESP32
Steuerplatinen
100,00 USD · pro Stück Versand und Steuern enthalten
 Spezifikationen ansehen
Waveshare 5264 Busservokabel, 3-polig (6er-Pack)
Kabel
300 mm · 6 Kabel 12,00 USD · pro Packung mit 6 Stück Versand und Steuern enthalten900 mm · 6 Kabel 19,00 USD · pro Packung mit 6 Stück Versand und Steuern enthalten3 × 300 mm + 3 × 900 mm 16,00 USD · pro Packung mit 6 Stück Versand und Steuern enthalten
 Spezifikationen ansehen
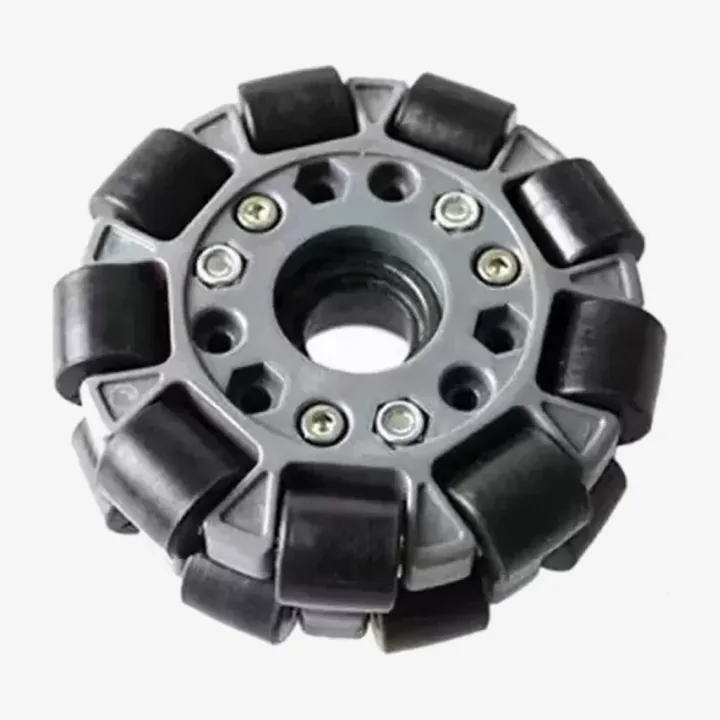
100-mm-Omnirad für LeKiwi
Teile für mobile Robotik
Ein Rad 110,00 USD · pro Stück Versand und Steuern enthaltenEin Rad + 3D-gedrucktes Kupplungsstück und Schrauben 128,00 USD · pro Stück Versand und Steuern enthalten
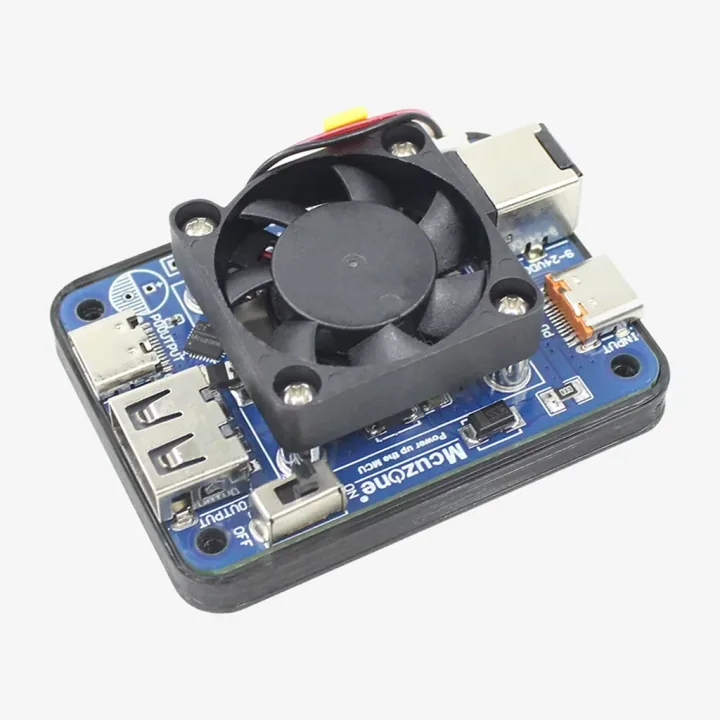
Spannungswandler 9–24 V auf 5 V 5 A für Raspberry Pi 5
Teile für mobile Robotik
67,00 USD · pro Stück Versand und Steuern enthalten
 Spezifikationen ansehen
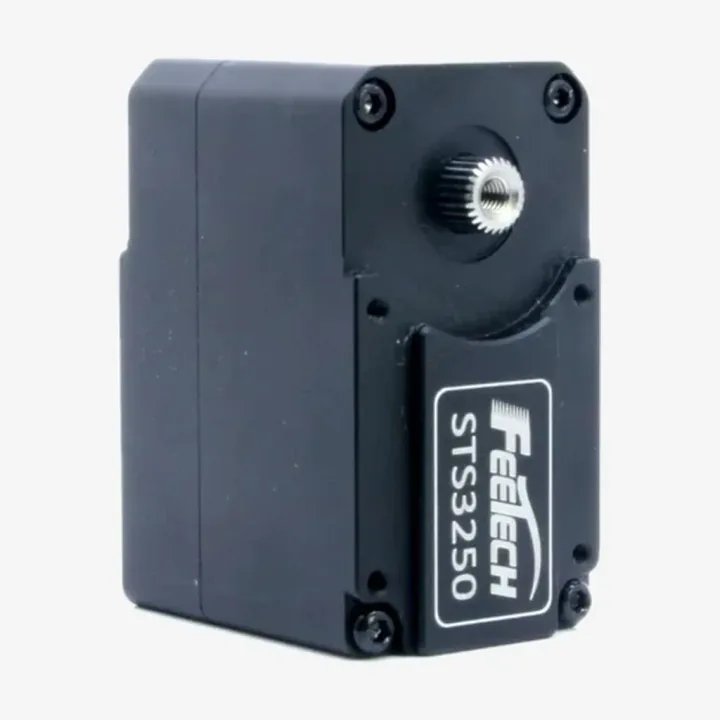
Feetech STS3250 Servo mit 50 kg·cm (12 V)
Servos
STS3250 · 12 V 79,00 USD · pro Stück Versand und Steuern enthaltenSTS3250 · 12 V + URT-1-Debugplatine 95,00 USD · pro Stück Versand und Steuern enthalten
Anleitungen für Ihren Aufbau
LeRobot SO-101 Tutorial
Schritt für Schritt: LeRobot installieren, SO-101 und LeKiwi montieren, kalibrieren, aufnehmen, trainieren und ausführen.
02 ↗Reinforcement Learning für Robotik
LeRobot lernt aus Demonstrationen. Reinforcement Learning lernt durch Versuch und Irrtum in der Simulation: Sehen Sie, wie damit ein zweibeiniger Roboter das Laufen lernt.
03 ↗SO-101 Roboterarm-Simulator
Kostenloser SO-101-Simulator im Browser: per inverser Kinematik greifen und ablegen, sechs Gelenke manuell steuern und Versuche lokal speichern.
Fragen zu LeRobot-Teilen
Was ist der Unterschied zwischen Leader- und Follower-Arm?
Der Leader ist der Arm, den Sie von Hand bewegen; er nutzt Servos mit 7.4 V. Der Follower kopiert ihn und nutzt Servos mit 12 V. Ein vollständiges Setup braucht von jedem einen, und jeder Arm wird separat ausgewählt.
Was brauche ich außer den Arm-Kits noch?
Eine Servo-Steuerplatine, ein Netzteil für jeden Arm, Klemmen und Kameras. Verwenden Sie das Netzteil, das zur Servospannung des jeweiligen Arms passt, und lassen Sie sich die genauen Artikel mit Ihrem Angebot bestätigen.
Brauche ich eine GPU?
Für Teleoperation und Aufnahme nicht. Das Training der ACT-Policy aus unserem Tutorial braucht dagegen eine. Eine Laptop-GPU reicht aus, und eine gemietete GPU funktioniert ebenfalls.
Welcher LeRobot-Version folgt das Tutorial?
Die Befehle entsprechen LeRobot v0.7.0. LeRobot ändert sich schnell. Vergleichen Sie die Optionen daher mit der Dokumentation der Version, die Sie installieren.
AUCH VON UNS
Lust auf einen Roboter, der läuft?
Microduck Robot ist ein Open-Source-Bausatz für eine zweibeinige Roboterente rund um Arduino UNO Q und 15 serielle Servos. Bauen Sie sie auf, kalibrieren Sie sie und steuern Sie sie im Browser.
