HUGGING FACE の LEROBOT
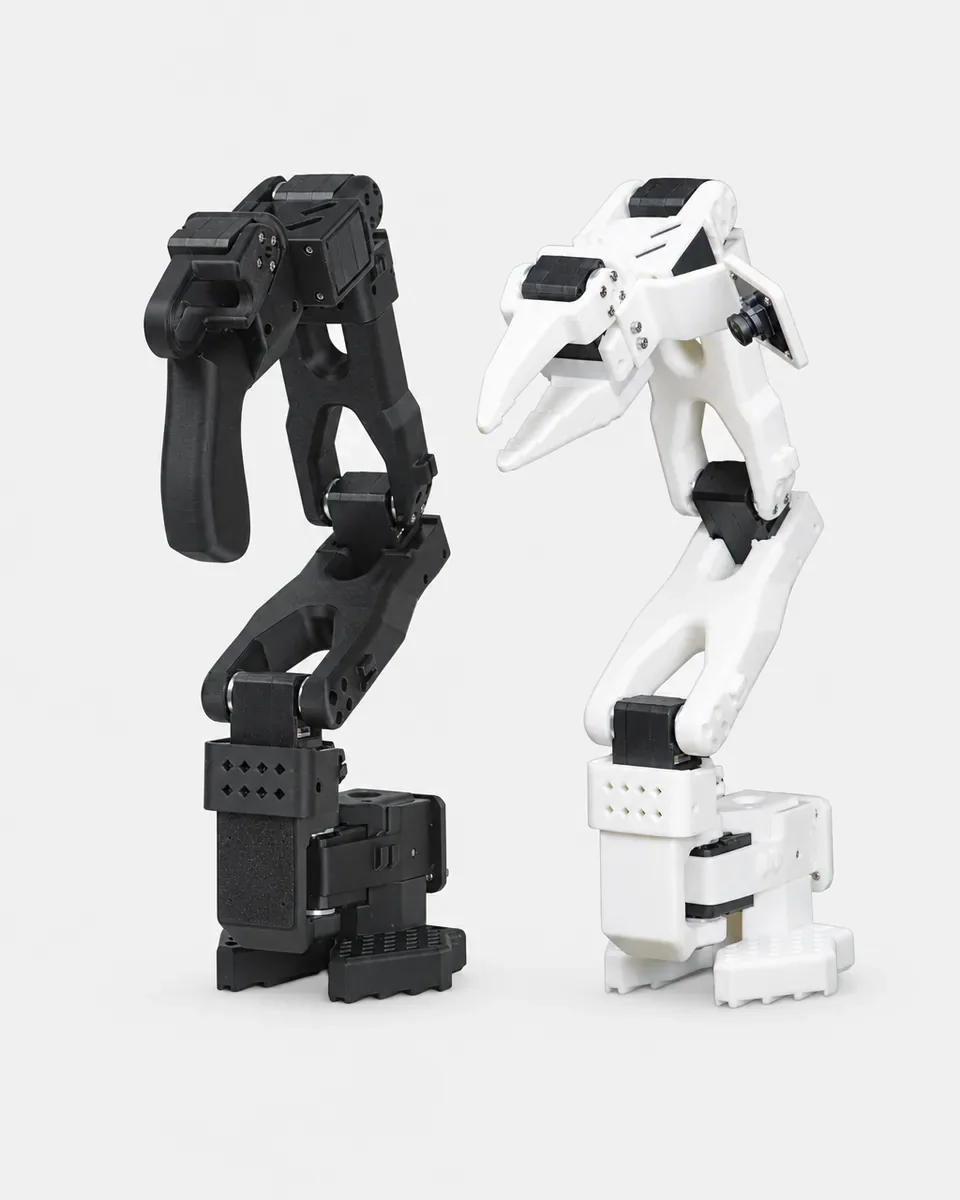
LeRobotのアームキットとパーツ。
オープンソースのLeRobot製作に必要なハードウェアをひとつにまとめました。SO-101のリーダーアームとフォロワーアーム、Feetech STS3215バスサーボ、バスサーボアダプター、LeKiwi移動ベース。パーツを選び、チュートリアルに沿って組み立て、デモンストレーションを記録してポリシーを学習させましょう。
送料・税金込み · お支払い前に在庫と配送先をご確認ください。
パーツから学習済みポリシーまで
LeRobotの製作は5つのステップで進みます。各ステップから、ステップ別チュートリアルの該当箇所に移動できます。
-
パーツを選ぶ
リーダーアームとフォロワーアーム、サーボ、バスアダプターを選びます。コントローラー、電源、クランプ、カメラは見積もりの際に確認します。
このステップを開く → -
組み立てとキャリブレーション
各モーターにIDを設定し、両方のアームを組み立ててキャリブレーションします。これでフォロワーがリーダーの動きを関節ごとに再現します。
このステップを開く → -
テレオペレーション
リーダーを手で動かすと、フォロワーが同じ動きを繰り返します。まずカメラなしで、次にカメラありで試します。
このステップを開く → -
デモンストレーションの記録
教えたいタスクのエピソードを記録します。動きとカメラ画像が学習データになります。
このステップを開く → -
ポリシーの学習と実行
GPUでACTポリシーを学習させ、フォロワーで実行すると、アームがタスクを自分で繰り返します。
このステップを開く →
LeRobotキットとパーツ
アーム、バス、電源、コントローラーを製作内容に合わせて選んでください。価格は米ドル表示です。掲載のないパーツが必要な場合はお問い合わせください。
 仕様を見る
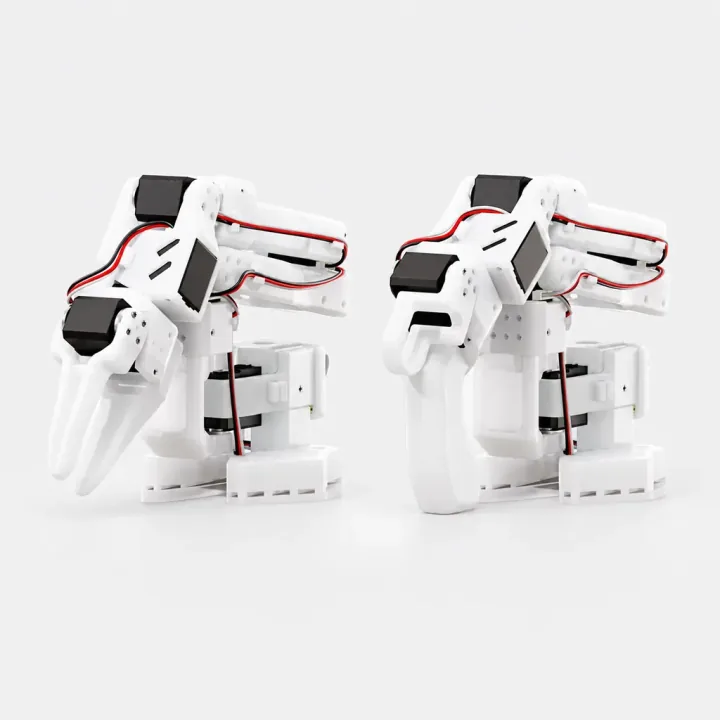
LeRobot SO-101 アーム DIY キット
ロボットアーム
SO-101 リーダー側 DIY キット 見積依頼SO-101 フォロワー側 DIY キット 見積依頼
 仕様を見る
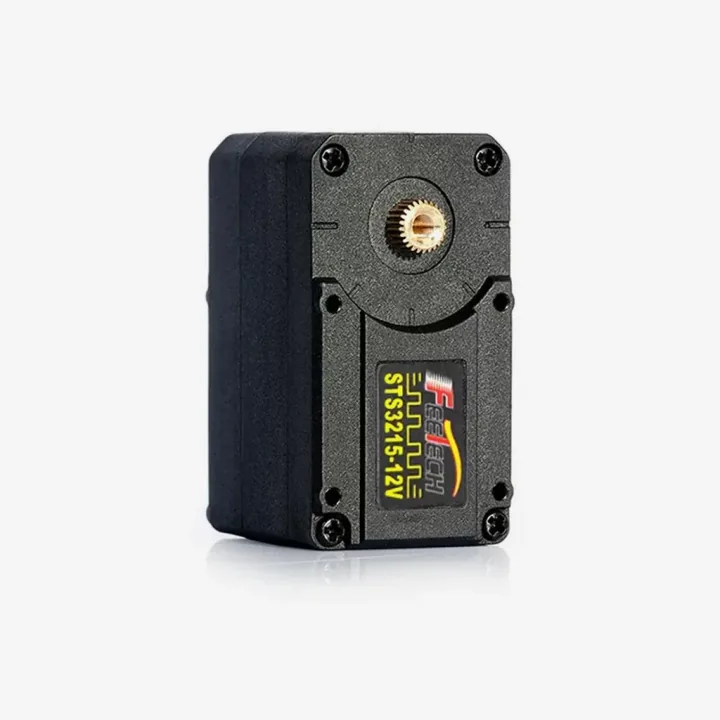
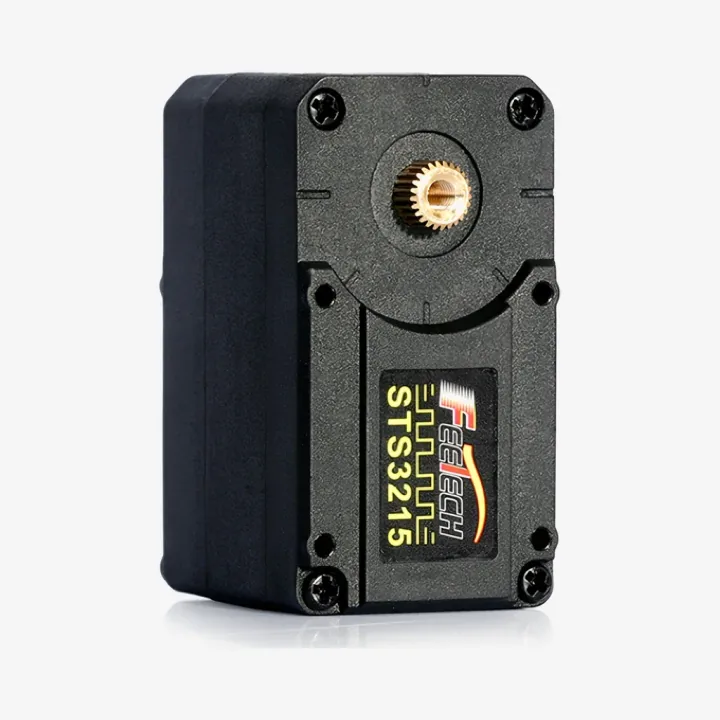
Feetech STS3215 サーボ C001 / C018
サーボ
C001 7.4 V・減速比 1/345 USD 99.00 · 1点あたり 送料・税金込みC018 12 V・減速比 1/345 USD 110.00 · 1点あたり 送料・税金込みC044 7.4 V・減速比 1/191 USD 99.00 · 1点あたり 送料・税金込みC046 7.4 V・減速比 1/147 USD 99.00 · 1点あたり 送料・税金込み
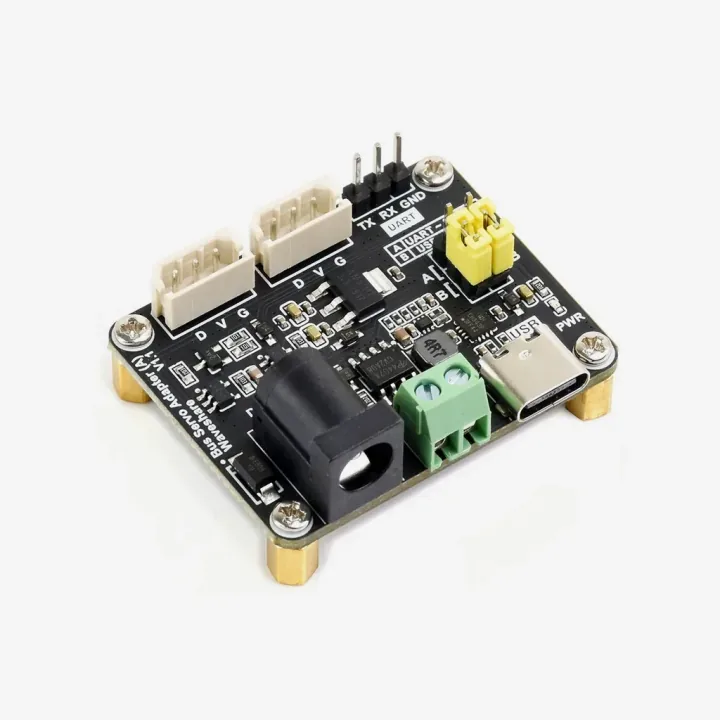
Waveshare Bus Servo Adapter (A) サーボ変換基板
バスアダプター
USD 27.00 · 1点あたり 送料・税金込み
 仕様を見る
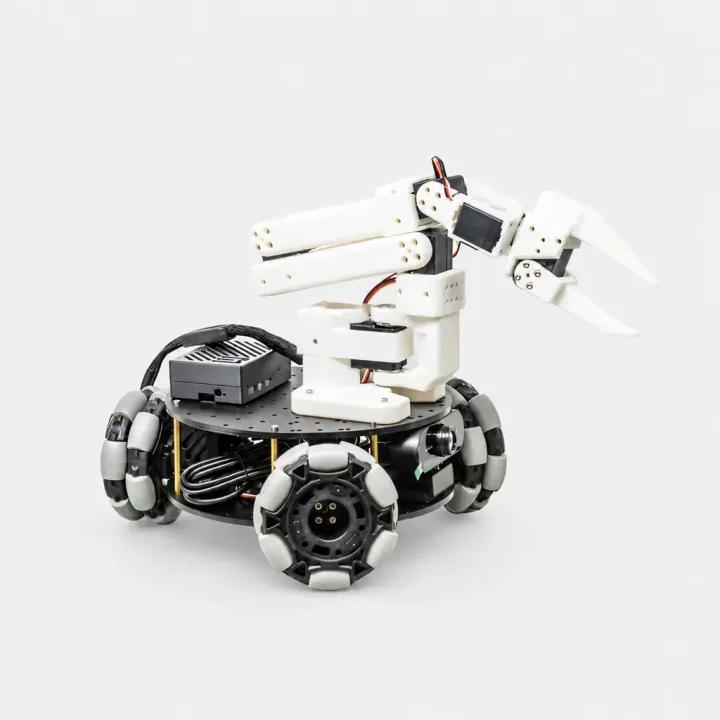
LeRobot LeKiwi 全方向移動シャーシ
移動ロボット
LeKiwi DIY シャーシ(制御用ボードなし) 見積依頼LeKiwi 組立済みシャーシ + SO-101 フォロワー(制御用ボードなし) 見積依頼
 仕様を見る
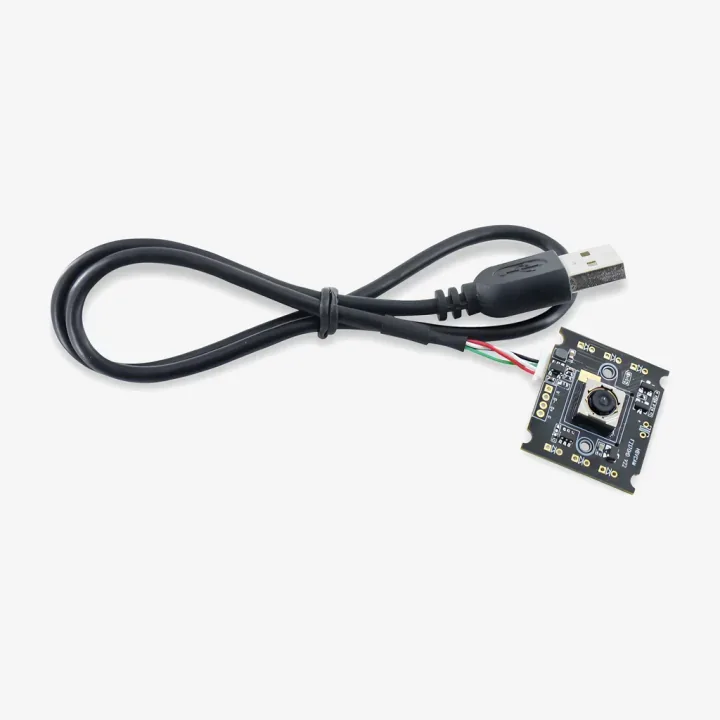
SO-101 リストカメラキット(1080p USB、ハンドアイ)
カメラ
リストカメラキット・86° USD 79.00 · 1点あたり 送料・税金込みリストカメラキット・95° USD 89.00 · 1点あたり 送料・税金込み固定式シーンカメラキット・86° USD 119.00 · 1点あたり 送料・税金込みカメラ 2 台キット・86° USD 189.00 · 1点あたり 送料・税金込み
 仕様を見る
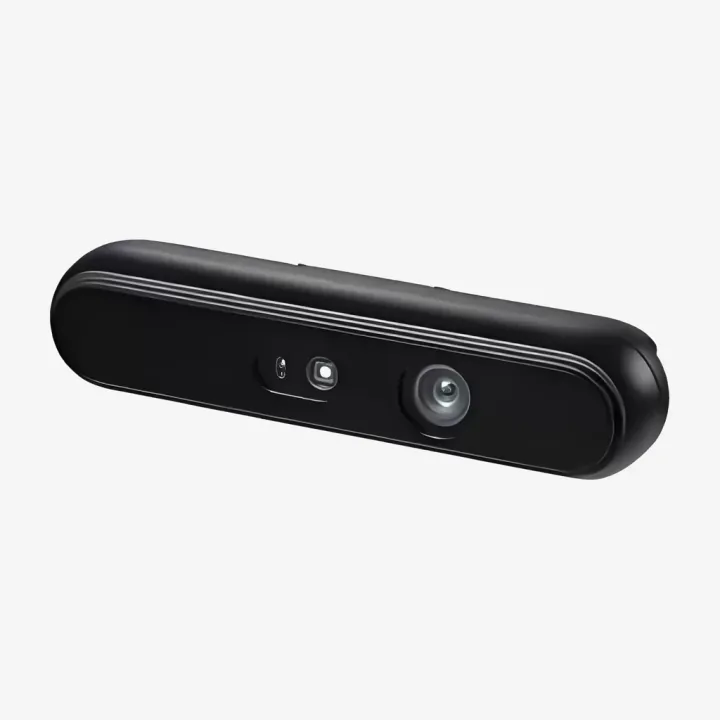
Orbbec Gemini 335L / 336L / 305 深度カメラ
カメラ
Gemini 335L 見積依頼Gemini 336L 見積依頼Gemini 305 見積依頼
 仕様を見る
SO-101 リーダー側用 Feetech STS3215-C066 バーチャルサーボ
サーボ
C066・サーボ 1 個 USD 52.00 · 1点あたり 送料・税金込みC066・リーダー側アーム 1 台分の 6 個 USD 309.00 · 6点入り1パックあたり 送料・税金込み
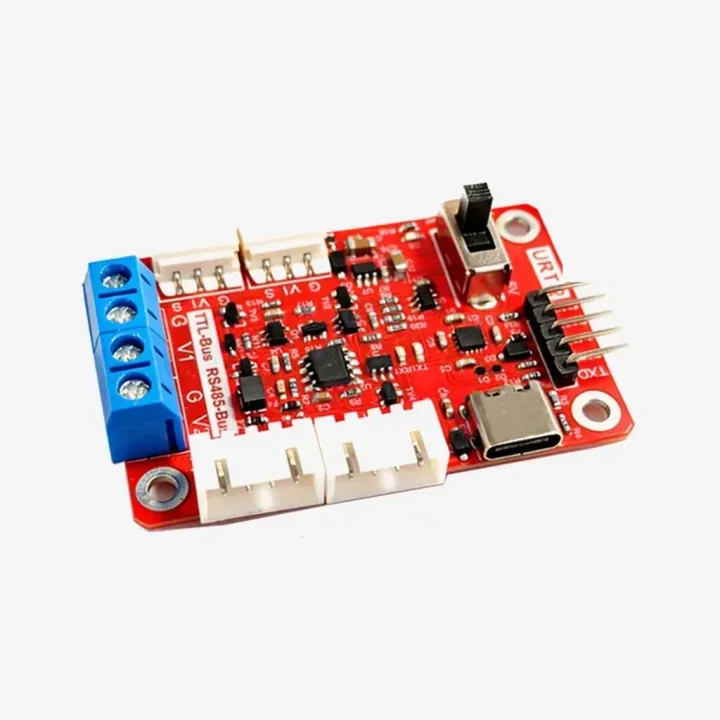
Feetech URT-2 シリアルバスサーボ用デバッグボード
バスアダプター
USD 45.00 · 1点あたり 送料・税金込み
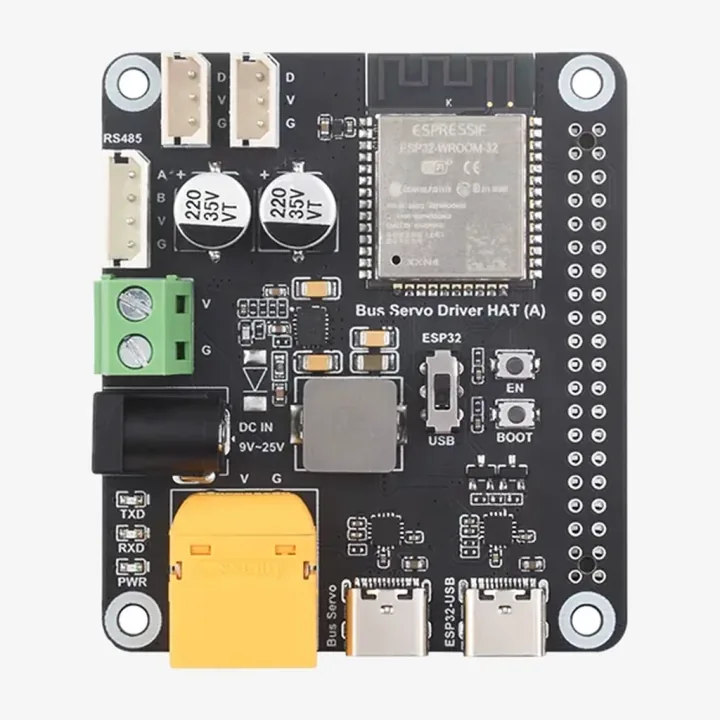
Waveshare Bus Servo Driver HAT (A)(ESP32 搭載)
バスアダプター
USD 100.00 · 1点あたり 送料・税金込み
 仕様を見る
Waveshare 5264 3 ピンバスサーボケーブル(6 本入り)
ケーブル
300 mm・ケーブル 6 本 USD 12.00 · 6点入り1パックあたり 送料・税金込み900 mm・ケーブル 6 本 USD 19.00 · 6点入り1パックあたり 送料・税金込み3 × 300 mm + 3 × 900 mm USD 16.00 · 6点入り1パックあたり 送料・税金込み
 仕様を見る
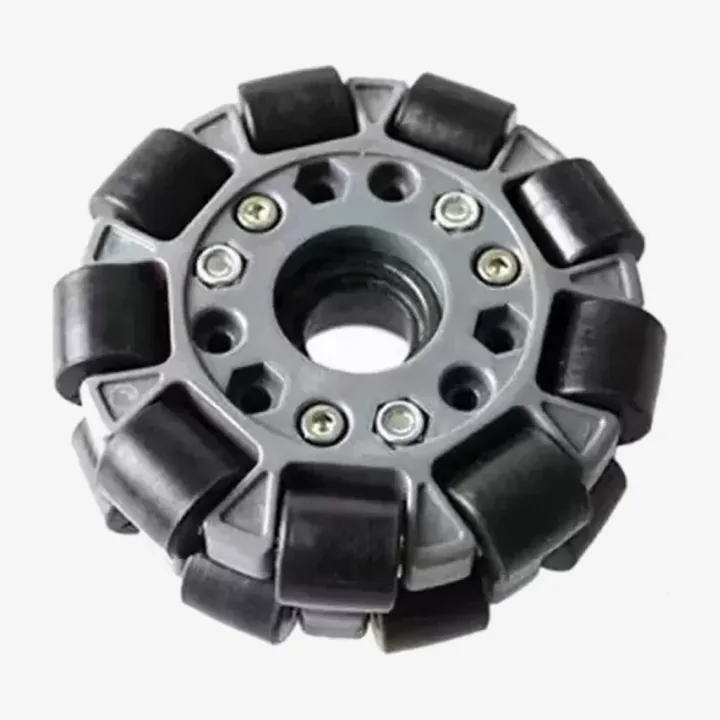
LeKiwi 用 100 mm オムニホイール
移動ロボット
ホイール 1 個 USD 110.00 · 1点あたり 送料・税金込みホイール 1 個 + 3D プリントのカプラーとネジ USD 128.00 · 1点あたり 送料・税金込み
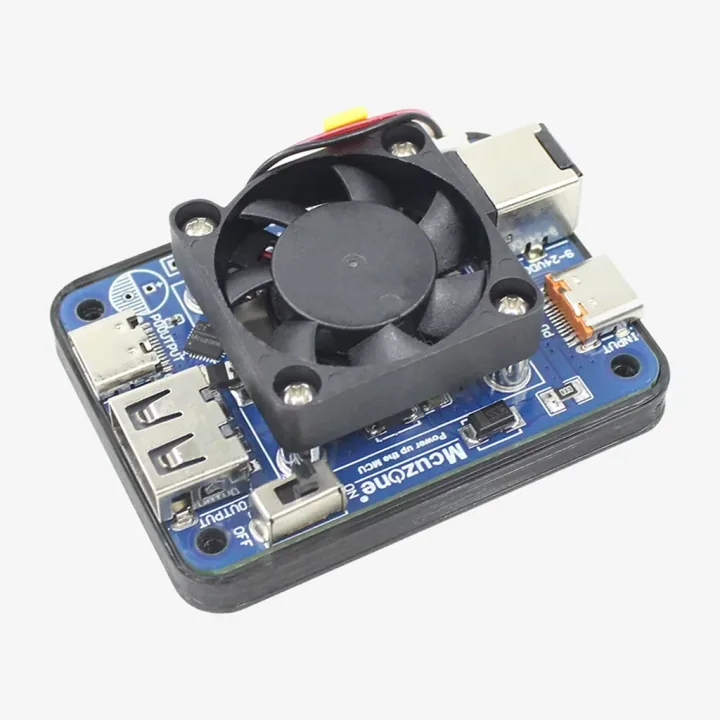
Raspberry Pi 5 用 9–24 V → 5 V 5 A 電源モジュール
移動ロボット
USD 67.00 · 1点あたり 送料・税金込み
 仕様を見る
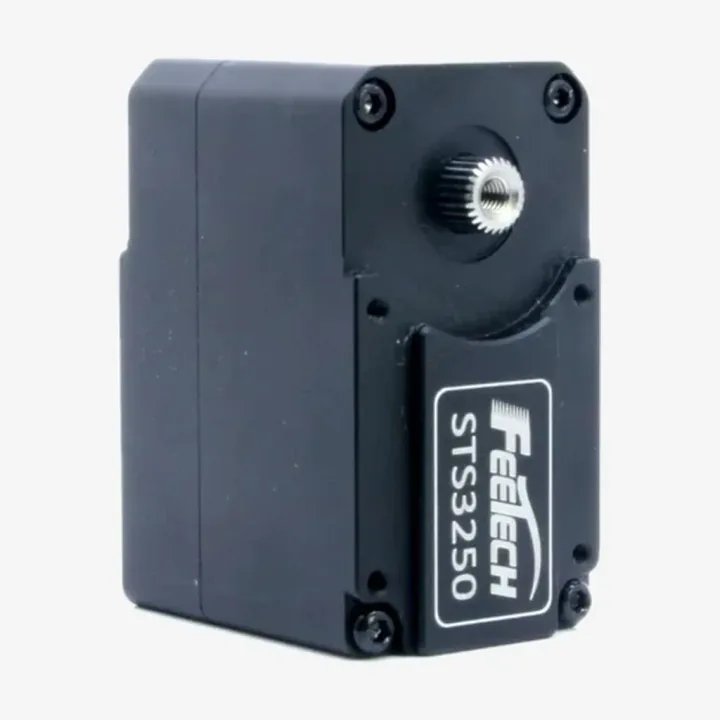
Feetech STS3250 50 kg·cm サーボ(12 V)
サーボ
STS3250 · 12 V USD 79.00 · 1点あたり 送料・税金込みSTS3250 · 12 V + URT-1 デバッグボード USD 95.00 · 1点あたり 送料・税金込み
製作に役立つガイド
LeRobotパーツのよくある質問
リーダーアームとフォロワーアームの違いは何ですか?
リーダーは手で動かすアームで、7.4 Vのサーボを使います。フォロワーはその動きを再現するアームで、12 Vのサーボを使います。フルセットには両方が1本ずつ必要で、アームはそれぞれ別に選択します。
アームキット以外に必要なものは何ですか?
サーボコントローラーボード、各アーム用の電源、クランプ、カメラが必要です。電源は各アームのサーボ電圧に合ったものを使ってください。具体的な品目は見積もりの際に確認します。
GPUは必要ですか?
テレオペレーションと記録には必要ありません。チュートリアルで使うACTポリシーの学習にはGPUが必要です。ノートPCクラスのGPUで足り、レンタルGPUも使えます。
チュートリアルはどのLeRobotバージョンに対応していますか?
コマンドはLeRobot v0.7.0に合わせています。LeRobotは変化が速いため、インストールするバージョンのドキュメントでフラグを確認してください。
当社のその他の製品
歩くロボットを作りませんか?
Microduck Robotは、Arduino UNO Qと15個のシリアルサーボで作るオープンソースの二足歩行アヒルロボットキットです。組み立てとキャリブレーションをして、ブラウザから操作できます。
