LEROBOT CỦA HUGGING FACE
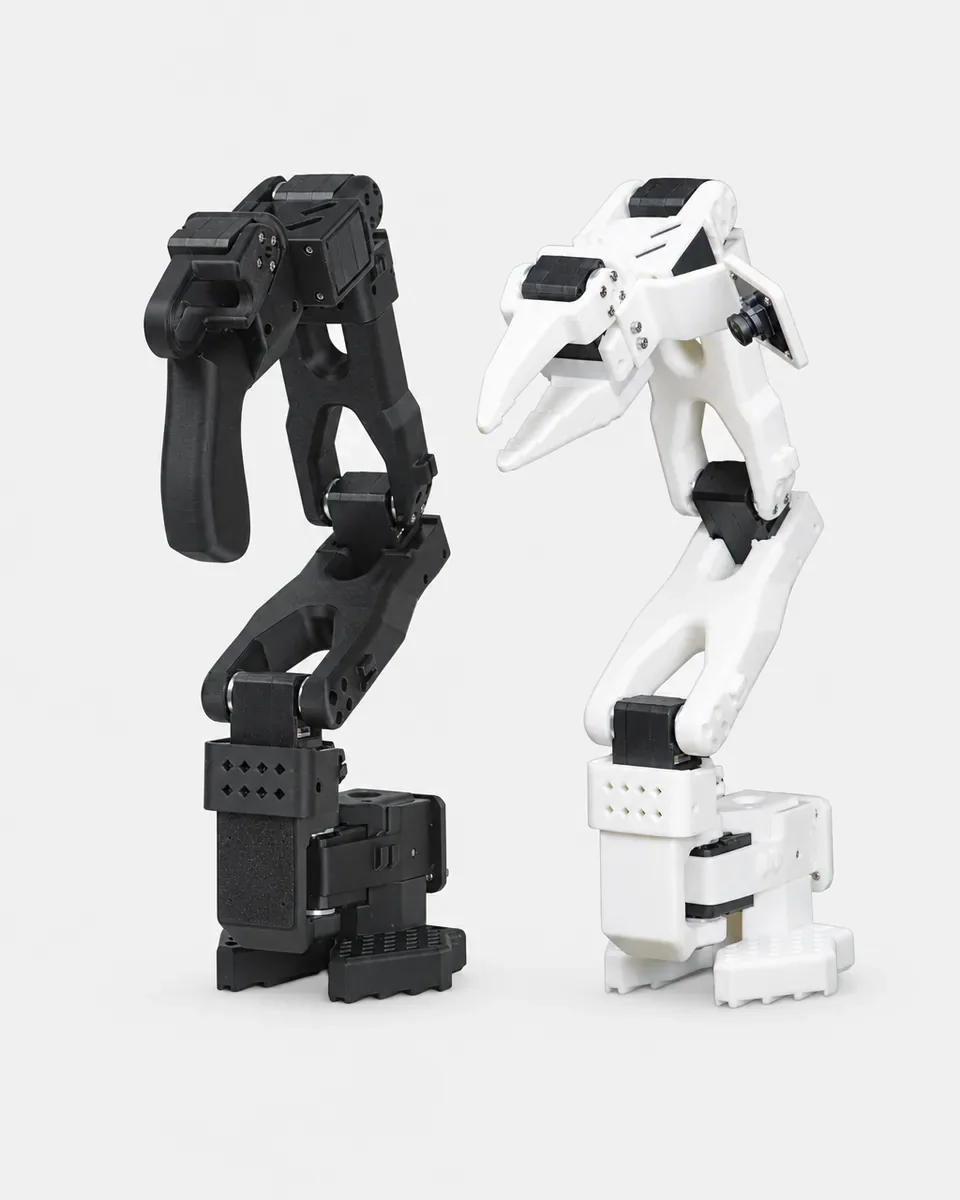
Bộ tay máy và linh kiện LeRobot.
Tìm đủ phần cứng cho một cấu hình robot LeRobot mã nguồn mở ngay tại một nơi: tay Leader và Follower SO-101, servo bus Feetech STS3215, adapter servo bus và đế di động LeKiwi. Chọn linh kiện, làm theo hướng dẫn, ghi lại thao tác mẫu rồi huấn luyện policy.
Đã gồm phí vận chuyển và thuế · Xác nhận tồn kho và địa chỉ giao trước khi thanh toán.
Từ linh kiện đến policy đã huấn luyện
Quy trình xây dựng một robot LeRobot gồm năm giai đoạn. Mỗi giai đoạn liên kết đến phần tương ứng trong hướng dẫn từng bước của chúng tôi.
-
Chọn linh kiện
Chọn một tay Leader và một tay Follower, servo và adapter bus. Bộ điều khiển, nguồn điện, kẹp và camera được xác nhận cùng báo giá của bạn.
Mở bước này → -
Lắp ráp và hiệu chuẩn
Gán ID cho từng servo, lắp cả hai tay rồi hiệu chuẩn để tay Follower bắt chước tay Leader theo từng khớp.
Mở bước này → -
Điều khiển từ xa
Di chuyển tay Leader bằng tay và để tay Follower lặp lại chuyển động, trước tiên không dùng camera, sau đó có camera.
Mở bước này → -
Ghi lại thao tác mẫu
Ghi các episode của tác vụ bạn muốn dạy. Chuyển động và hình ảnh từ camera trở thành dữ liệu huấn luyện.
Mở bước này → -
Huấn luyện và chạy policy
Huấn luyện một policy ACT trên GPU, rồi chạy nó trên tay Follower để cánh tay tự lặp lại tác vụ.
Mở bước này →
Bộ kit và linh kiện LeRobot
Chọn tay máy, adapter bus, nguồn điện và bộ điều khiển phù hợp với cấu hình robot của bạn. Giá tính bằng đô la Mỹ; nếu cần linh kiện chưa có trong danh sách, hãy hỏi chúng tôi.
 Xem thông số
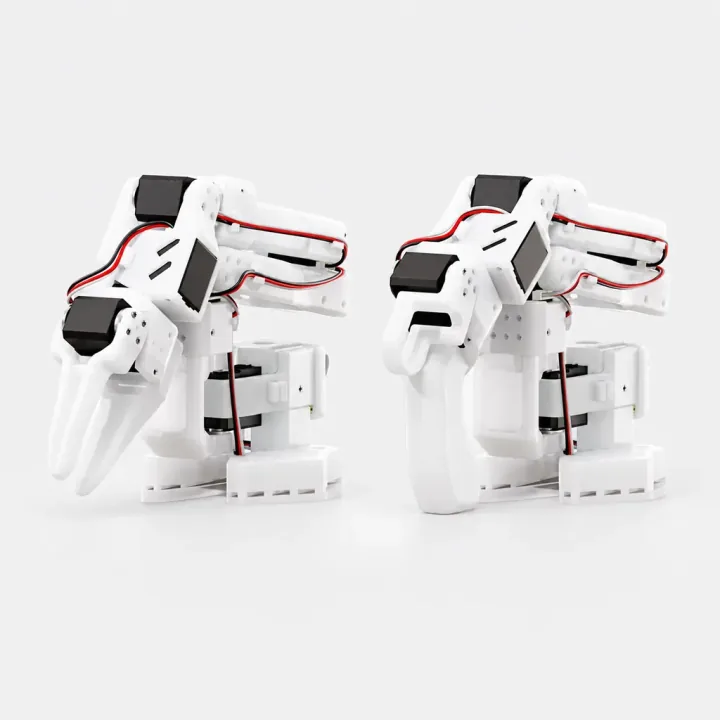
Bộ kit tay máy LeRobot SO-101 DIY
Tay máy robot
Bộ DIY tay điều khiển SO-101 Yêu cầu báo giáBộ DIY tay chấp hành SO-101 Yêu cầu báo giá
 Xem thông số
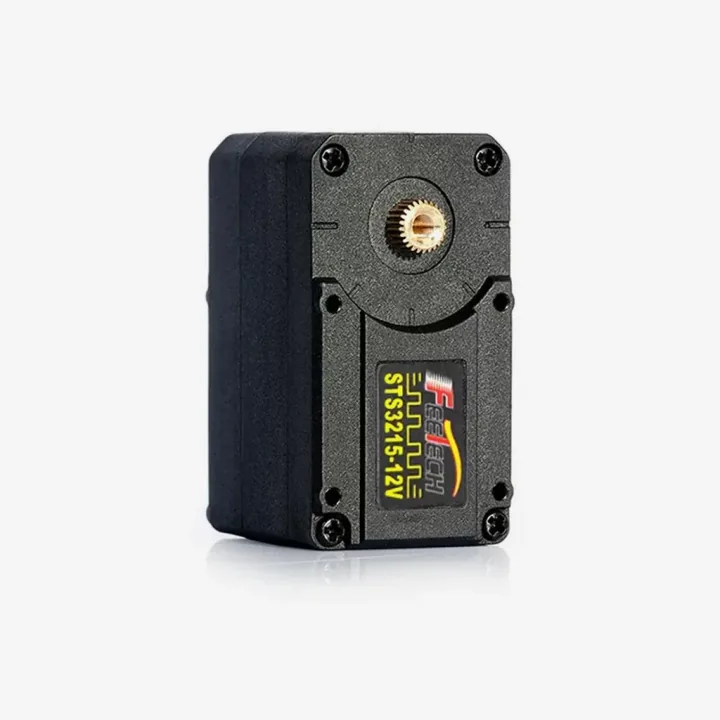
Servo Feetech STS3215 C001 / C018
Servo
C001 7,4 V · tỉ số truyền 1/345 99,00 USD · mỗi chiếc Đã gồm phí vận chuyển và thuếC018 12 V · tỉ số truyền 1/345 110,00 USD · mỗi chiếc Đã gồm phí vận chuyển và thuếC044 · 7.4 V · tỉ số truyền 1/191 99,00 USD · mỗi chiếc Đã gồm phí vận chuyển và thuếC046 · 7.4 V · tỉ số truyền 1/147 99,00 USD · mỗi chiếc Đã gồm phí vận chuyển và thuế
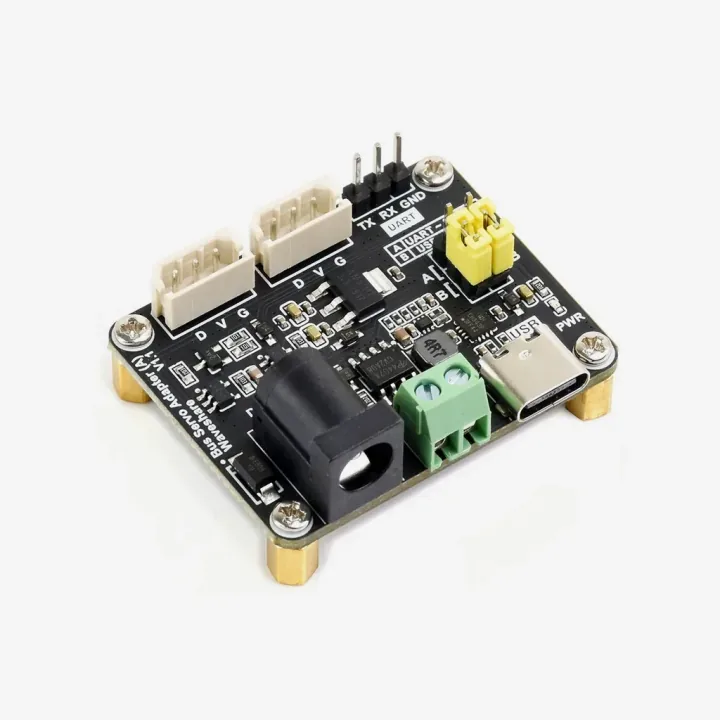
Bo chuyển đổi servo Waveshare Bus Servo Adapter (A)
Bộ chuyển đổi bus
27,00 USD · mỗi chiếc Đã gồm phí vận chuyển và thuế
 Xem thông số
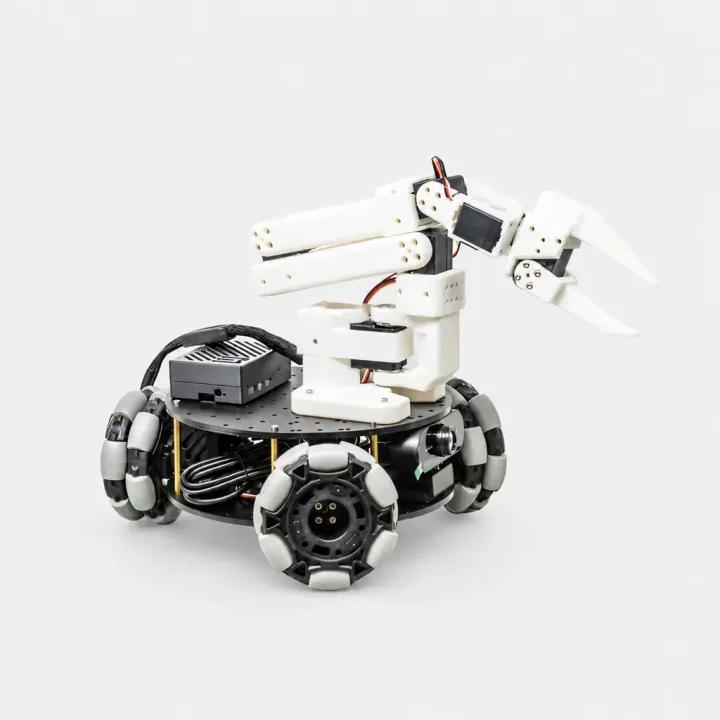
Khung gầm di chuyển đa hướng LeRobot LeKiwi
Robot di động
Khung gầm LeKiwi DIY (không kèm bộ điều khiển) Yêu cầu báo giáKhung gầm LeKiwi lắp sẵn + tay chấp hành SO-101 (không kèm bộ điều khiển) Yêu cầu báo giá
 Xem thông số
Bộ camera cổ tay cho SO-101 (USB 1080p, camera gắn trên tay máy)
Camera
Bộ camera cổ tay · 86° 79,00 USD · mỗi chiếc Đã gồm phí vận chuyển và thuếBộ camera cổ tay · 95° 89,00 USD · mỗi chiếc Đã gồm phí vận chuyển và thuếBộ camera cố định toàn cảnh · 86° 119,00 USD · mỗi chiếc Đã gồm phí vận chuyển và thuếBộ hai camera · 86° 189,00 USD · mỗi chiếc Đã gồm phí vận chuyển và thuế
 Xem thông số
Camera độ sâu Orbbec Gemini 335L / 336L / 305
Camera
Gemini 335L Yêu cầu báo giáGemini 336L Yêu cầu báo giáGemini 305 Yêu cầu báo giá
 Xem thông số
Servo ảo Feetech STS3215-C066 cho tay điều khiển SO-101
Servo
C066 · một servo 52,00 USD · mỗi chiếc Đã gồm phí vận chuyển và thuếC066 · sáu chiếc cho một tay điều khiển 309,00 USD · mỗi gói 6 chiếc Đã gồm phí vận chuyển và thuế
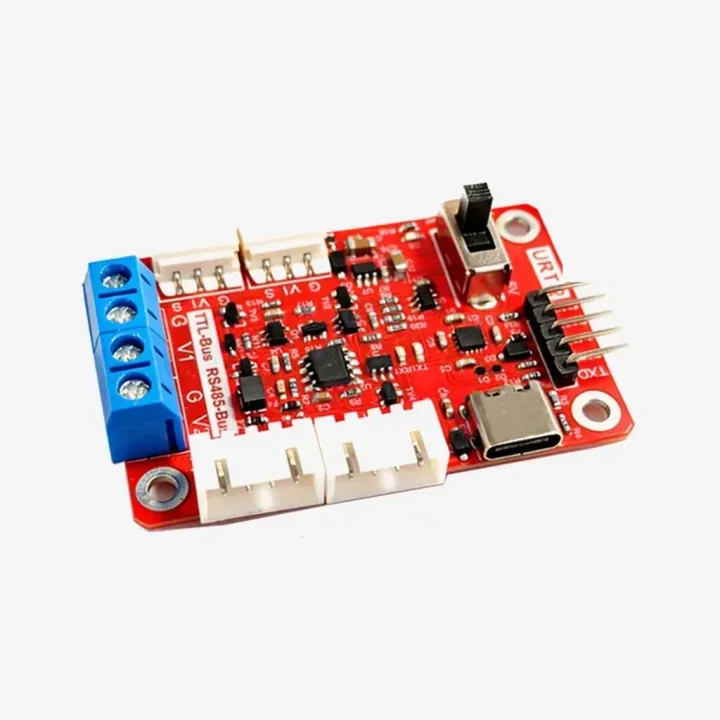
Bo gỡ lỗi servo bus nối tiếp Feetech URT-2
Bo điều khiển servo
45,00 USD · mỗi chiếc Đã gồm phí vận chuyển và thuế
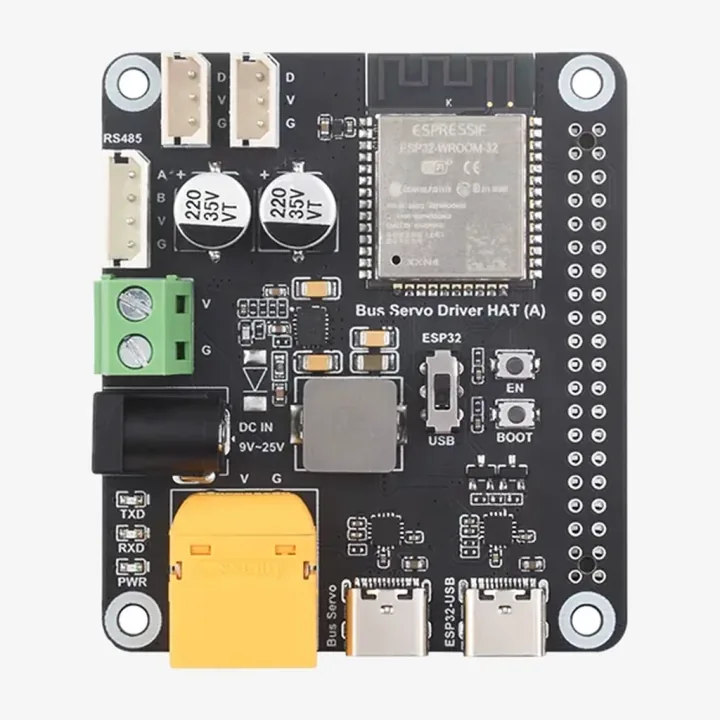
Waveshare Bus Servo Driver HAT (A) tích hợp ESP32
Bo điều khiển servo
100,00 USD · mỗi chiếc Đã gồm phí vận chuyển và thuế
 Xem thông số
Cáp servo bus 3 chân 5264 Waveshare (gói 6 sợi)
Cáp
300 mm · 6 sợi cáp 12,00 USD · mỗi gói 6 chiếc Đã gồm phí vận chuyển và thuế900 mm · 6 sợi cáp 19,00 USD · mỗi gói 6 chiếc Đã gồm phí vận chuyển và thuế3 × 300 mm + 3 × 900 mm 16,00 USD · mỗi gói 6 chiếc Đã gồm phí vận chuyển và thuế
 Xem thông số
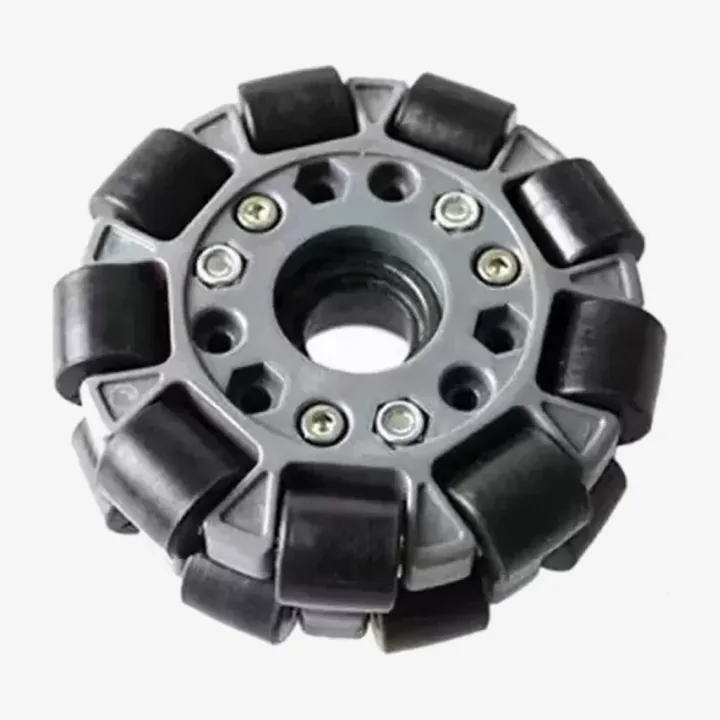
Bánh omni 100 mm cho LeKiwi
Linh kiện robot di động
Một bánh 110,00 USD · mỗi chiếc Đã gồm phí vận chuyển và thuếMột bánh + khớp nối in 3D và ốc vít 128,00 USD · mỗi chiếc Đã gồm phí vận chuyển và thuế
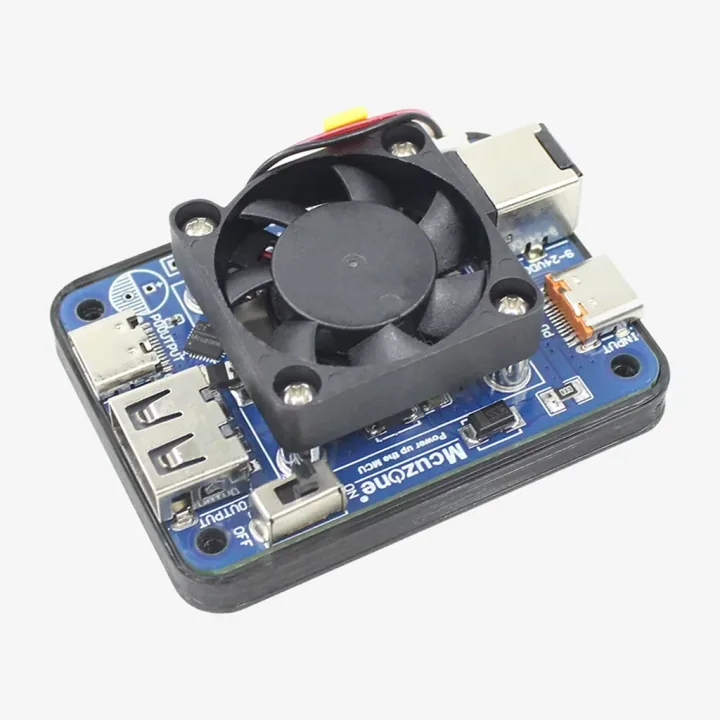
Mô-đun nguồn 9–24 V sang 5 V 5 A cho Raspberry Pi 5
Linh kiện robot di động
67,00 USD · mỗi chiếc Đã gồm phí vận chuyển và thuế
 Xem thông số
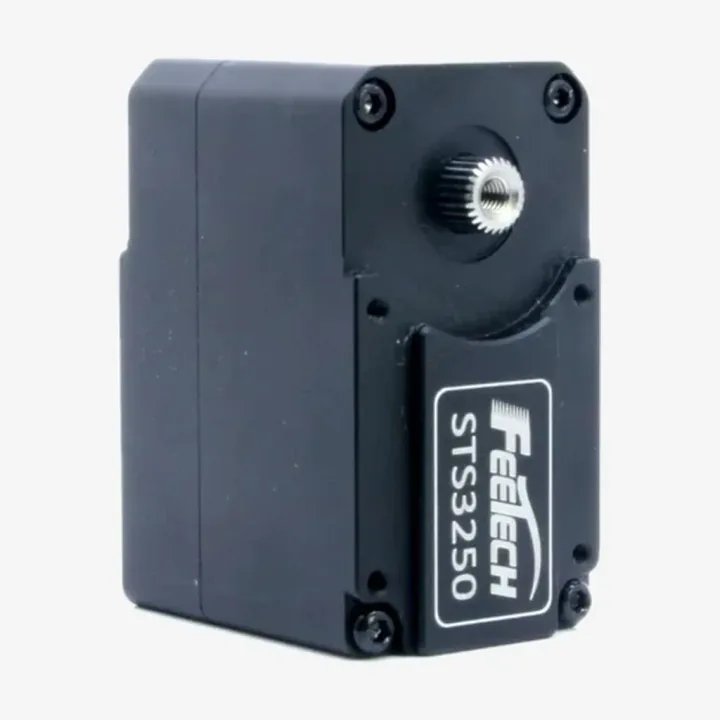
Servo Feetech STS3250 50 kg·cm (12 V)
Servo
STS3250 · 12 V 79,00 USD · mỗi chiếc Đã gồm phí vận chuyển và thuếSTS3250 · 12 V + bo gỡ lỗi URT-1 95,00 USD · mỗi chiếc Đã gồm phí vận chuyển và thuế
Hướng dẫn cho cấu hình robot của bạn
Hướng dẫn LeRobot SO-101
Từng bước: cài LeRobot, lắp ráp, hiệu chuẩn, ghi dữ liệu, huấn luyện và chạy SO-101 cùng LeKiwi.
02 ↗Học tăng cường cho robot
LeRobot học từ các thao tác mẫu. Học tăng cường thì học bằng thử và sai trong mô phỏng: xem cách nó dạy robot hai chân biết đi.
03 ↗Trình mô phỏng tay máy SO-101
Mô phỏng SO-101 miễn phí trên trình duyệt: gắp đặt bằng động học nghịch, điều khiển sáu khớp và lưu thí nghiệm cục bộ. Không cần tay máy thật.
Câu hỏi về linh kiện LeRobot
Tay Leader và tay Follower khác nhau thế nào?
Leader là tay bạn di chuyển bằng tay và dùng servo 7.4 V. Follower sao chép chuyển động của nó và dùng servo 12 V. Một bộ đầy đủ cần mỗi loại một tay, và mỗi tay được chọn riêng.
Ngoài bộ kit tay máy, tôi còn cần gì nữa?
Một mạch điều khiển servo, một nguồn điện cho mỗi tay, kẹp và camera. Hãy dùng nguồn khớp với điện áp servo của từng tay, và xác nhận các hạng mục cụ thể cùng báo giá.
Tôi có cần GPU không?
Điều khiển từ xa và ghi dữ liệu thì không. Huấn luyện policy ACT dùng trong hướng dẫn của chúng tôi thì cần GPU. GPU cỡ laptop là đủ, và GPU thuê cũng dùng được.
Hướng dẫn bám theo phiên bản LeRobot nào?
Các lệnh khớp với LeRobot v0.7.0. LeRobot thay đổi nhanh, nên hãy đối chiếu các tham số lệnh với tài liệu của phiên bản bạn cài.
SẢN PHẨM KHÁC CỦA CHÚNG TÔI
Muốn một con robot biết đi?
Microduck Robot là bộ kit robot vịt hai chân mã nguồn mở, xây dựng quanh Arduino UNO Q và 15 servo giao tiếp nối tiếp. Lắp ráp, hiệu chuẩn rồi điều khiển ngay từ trình duyệt.
