打不开控制页面
确认应用已启动。在 Arduino App Lab 中打开所选控制板的 Network Info,使用控制板的实际地址和端口 9527 进行运动控制。确认电脑可以通过网络访问控制板。
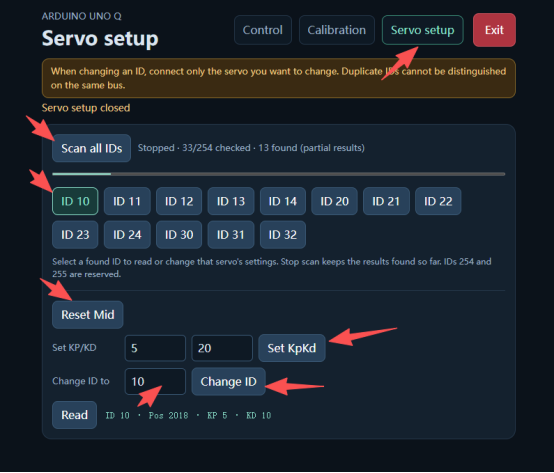
扫描不到舵机
只连接正在设置的一个舵机,在 Servo setup 中执行 Scan all IDs。修改设置前,先将扫描结果与你记录的 ID 核对。
校准后站不稳
确认所有关节已完成校准,并已选择 Default pose。若无法保持预期站姿,请在启动行走前核对关节设置。
音频、摄像头或 ToF 模块无法使用
确认你使用的是完整版、已装入对应模块,并采用配套的 Microduck Robot AI 设置。在 AI 控制界面中检查对应模块。
联系技术支持
请通过 WhatsApp 或电子邮件发送以下信息,方便我们定位出错的步骤。
- 套件版本、硬件版本,以及应用或运行软件版本。
- 实际操作步骤、预期结果和出现的现象。
- 完整错误信息,如有相关控制或设置画面的截图,也请一并提供。