新手用户
无需编程经验,跟随图文和视频,完成组装、开机和基础操作。
开始使用
软件与初始设置 · Windows / macOS / Linux
比较 Microduck Robot 套件 自行组装
当前报价、库存与发货安排请通过 WhatsApp 或邮件咨询。
认识你的下一台机器人
Microduck Robot 是基于 Arduino Uno Q 与 15 个串口舵机的开源双足机器鸭套件。自行组装、校准后,即可在浏览器中遥控,也能利用公开代码探索编程与扩展。
联系我们获取当前报价
通过 WhatsApp 咨询电子套件需自行组装。代码与结构 STL 开源,各规格的装箱内容见套件清单。
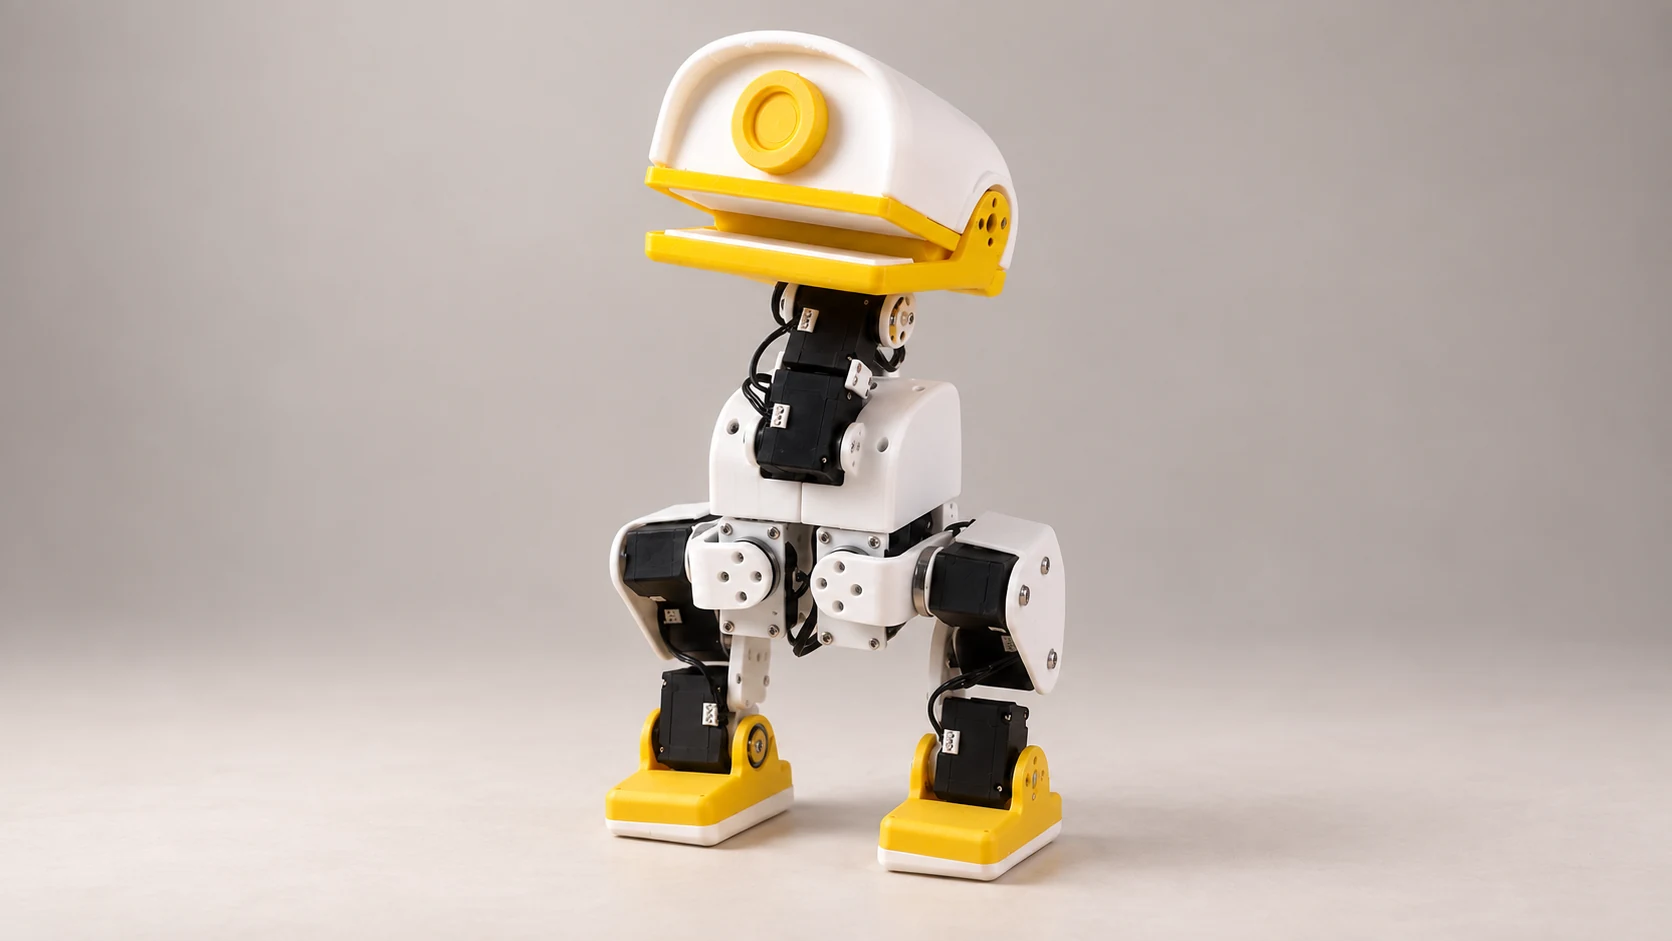
Microduck Robot / 套件版本
Microduck Robot / RESOURCES
01 / 认识 Microduck Robot
86 秒,走近 Microduck Robot 的动作、结构与开源玩法。
视频暂时无法播放,请重试或单独打开视频。 打开视频 ↗
02 / 真实世界中的表现
起身、迈步、俯身叼起布料。小小的身体里,是一场正在发生的机器人实验。
看学习得到的运动策略,变成眼前的真实步伐。
从倒地到起身,探索机器人如何找回姿态。
俯下身体,张开小嘴,尝试一次拾取。
影片展示实机原型,功能以链接的开源项目资料为准。如有问题,请通过 WhatsApp 或邮件咨询。
视频暂时无法播放,请重试或单独打开视频。 打开视频 ↗
03 / 为好奇而创造
从第一眼的心动,到第一次动手。Microduck Robot 为喜欢机器人、喜欢探索的你,留出了继续创造的空间。
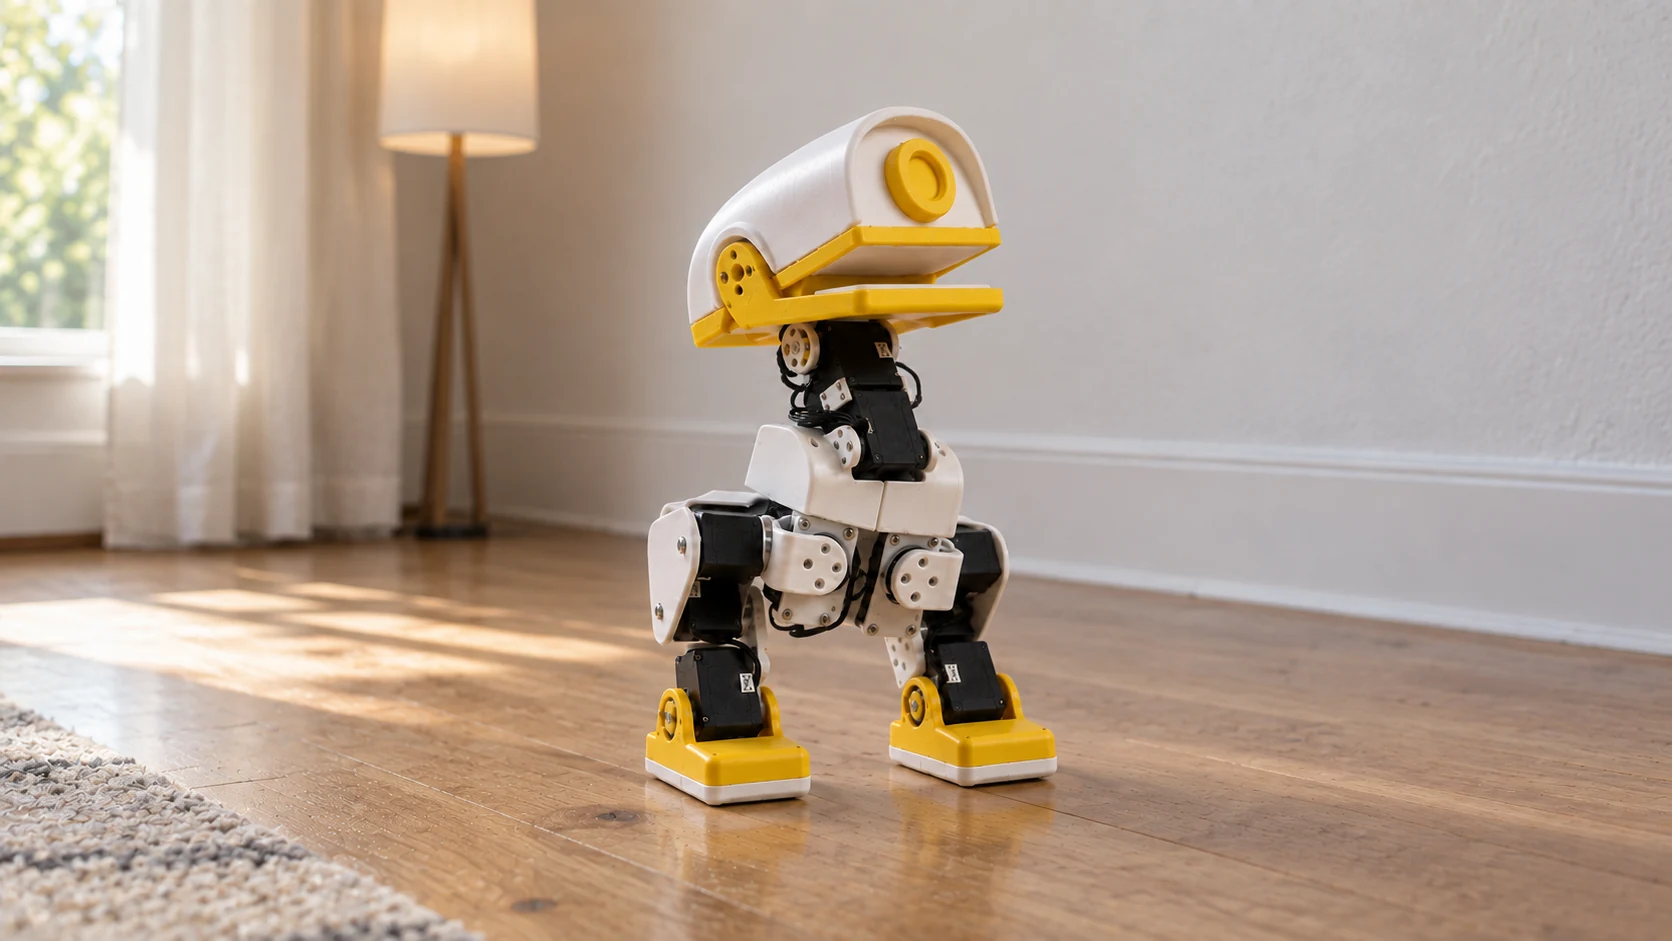
3D 打印结构、15 个串口舵机,让每次转头和迈步,都有迹可循。
基于 Arduino Uno Q,项目提供网页控制、舵机设置与校准界面。
探索硬件资料与训练代码,研究属于自己的机器人动作。
开启下一次探索
整机套件包含音频、摄像头与 ToF 模块,需要自行组装。请先核对物料清单,再联系我们咨询套件。
咨询 / 联系
WhatsApp · +852 5604 2694
套件、组装或开发问题,请通过 WhatsApp 咨询,或发送邮件至 [email protected]。
套件与订单问题请通过 WhatsApp 或 [email protected] 咨询。原始技术文档另附链接。
MICRODUCK / Microduck Robot
原始 Microduck 机器人由 Pollen Robotics 发起。本页介绍的硬件与运行系统基于 Microduck 和 microduck_rl 的适配版本。请查阅与你的硬件修订版及软件版本准确对应的文档;不同项目的固件不一定可以互换。
microduck-robot.com 提供 Microduck Robot 资料,并通过 WhatsApp 或 [email protected] 接收套件咨询。技术资料链接指向对应的硬件、运行代码及 Pollen Robotics 原始项目。
成年创客可以结合组装、3D 打印和编程探索这个 DIY 双足机器人项目。硬件仓库提供设计文件、结构 STL 与组装说明;基础款外壳需另外 3D 打印。运行代码与强化学习训练代码由独立仓库提供。使用文件前,请检查对应的许可、版本和物料清单。
两款均支持双足运动与舵机校准。整机套件增加音频、摄像头与 ToF 测距模块;基础款不含这些模块。请核对对应的物料清单,并在订购前确认实际装箱内容。
下方图文教程覆盖组装、舵机 ID 设置、关节校准与浏览器运动控制。控制板为 Arduino Uno Q;设置 ID 时一次只连接一个舵机,完成逐关节校准后再开始行走。日常操作不需要额外的 GPU 电脑;自行训练运动策略则需要兼容且支持 CUDA 的 GPU 电脑。
请通过 WhatsApp +852 5604 2694 或 [email protected] 索取报价,并确认当前库存与发货安排。订购前请核对套件内容、配送及售后条件。发送咨询不代表预留库存或确认订单。
机器鸭设置
先选择适合电脑的软件,再按对应硬件的文档安装机器人运行程序。
整机套件的语音、视频与 ToF 功能使用 Microduck Robot AI。查看整机套件安装说明 ↗
前往 Arduino 官方软件页面,选择适合你的操作系统和电脑的 App Lab 下载版本。
打开 Arduino 软件页面 ↗按照安装文档,选择并安装与你的硬件及模块匹配的 Microduck Robot 运行程序。
阅读运行程序安装文档 ↗跟随图文指南打开控制页面,设置舵机 ID、校准关节,并检查初次站立姿态。
阅读设置指南 →完成软件部署后,按以下顺序设置和使用 Microduck Robot。
在 Arduino App Lab 中运行 Microduck Robot 应用。等待应用成功运行后,在电脑浏览器中访问设备的 IP 地址,端口为 9527。
访问格式:http://设备IP:9527/。192.168.2.97 仅为示例,请替换为你设备的实际 IP 地址。
进入 Servo setup(舵机设置)页面。每次只连接一个需要设置的舵机;新舵机默认 ID 为 1,同一条总线上存在重复 ID 会引起错误。
务必记清每个舵机的 ID 和安装位置,不要混淆。截图中选中的 ID 10 为示例,初次设置新舵机时应选择默认 ID 1。
上电后,在 Arduino App Lab 中运行应用,打开控制页面,点击 Calibration 进入标定界面。
进入标定界面时,所有舵机均处于卸载状态。用手将一个关节转到零位,再点击该舵机对应的 Set center & hold;此时该舵机会保持在当前位置。依次完成所有关节的标定。
标定姿态下,所有连杆应处于垂直或水平状态。这个姿态下无法站立是正常的,此步骤只用于校准舵机位置。
所有关节标定成功后,回到 Control 页面,点击 Default pose。正常情况下,鸭子会保持默认姿态并能够站立。
确认鸭子能够正常站立后,拔下 USB Type-C 线,将 Microduck Robot 放置在地面上,避免从高处跌落摔坏。
点击 Walk / get up,加载行走与翻身的强化学习控制,然后通过摇杆控制行走速度。