LEROBOT 由 HUGGING FACE 推出
LeRobot 機械手臂套件與零件。
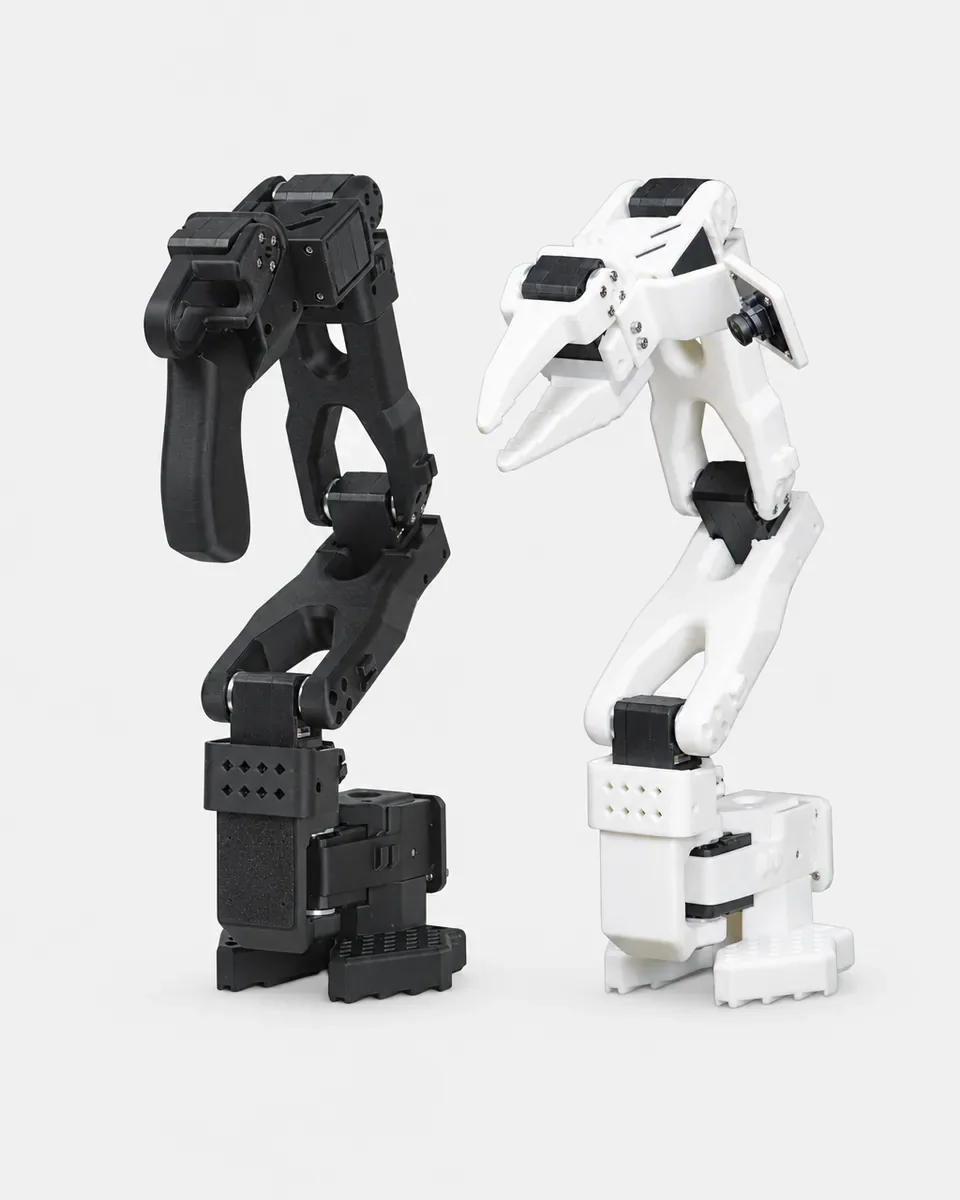
開源 LeRobot 專案所需的硬體,在這裡一站備齊:SO-101 主臂與從臂、Feetech STS3215 匯流排伺服馬達、匯流排伺服馬達轉接板,以及 LeKiwi 移動底盤。選好零件,跟著教學走,錄製示範,再訓練策略。
包郵包稅 · 付款前請先確認庫存及收貨地址。
從零件到訓練完成的策略
一個 LeRobot 專案分為五個階段,每個階段都連結到我們逐步教學的對應章節。
LeRobot 套件與零件
依你的專案搭配機械手臂、匯流排轉接板、電源供應器和控制器。價格以美元計;需要的零件不在列表中,請向我們詢問。
 查看規格
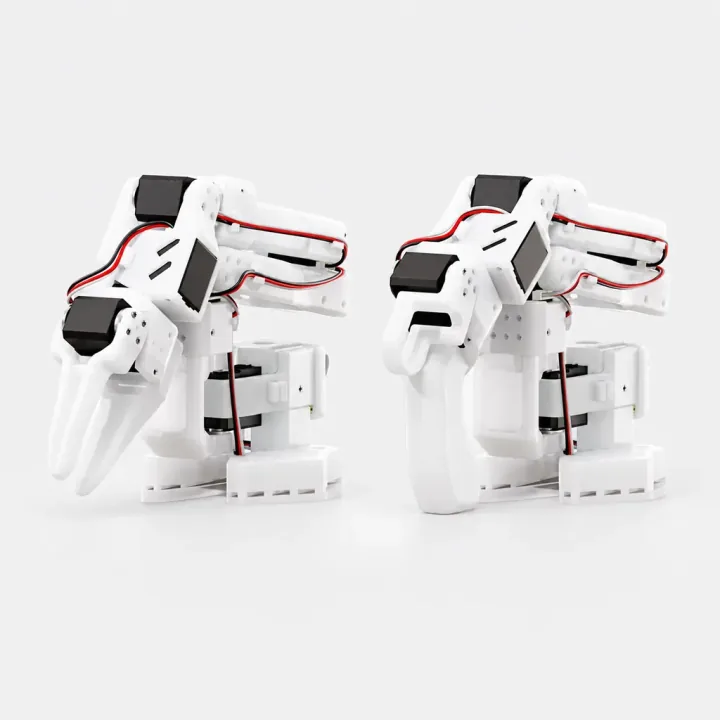
LeRobot SO-101 DIY 機械臂套件
機械臂
主臂散件 · 7.4 V 請詢價從臂散件 · 12 V 請詢價
 查看規格
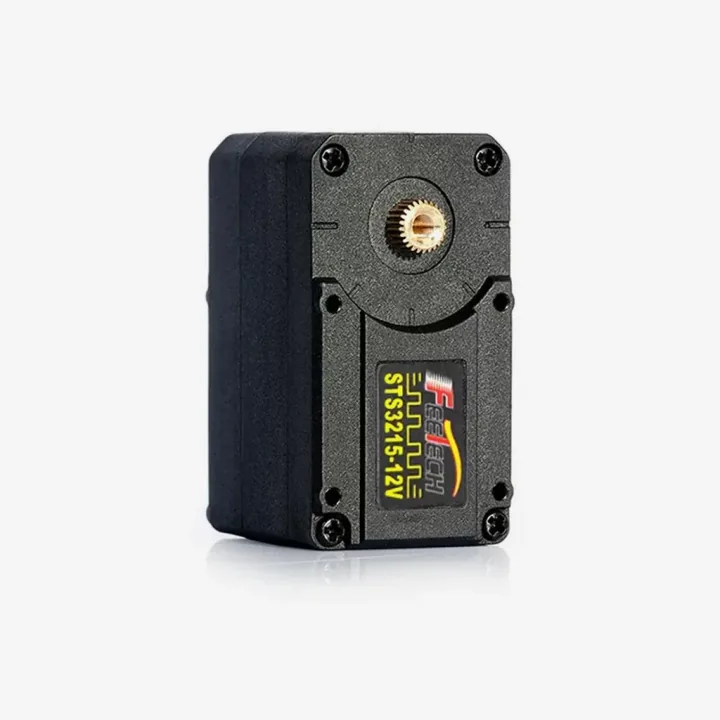
Feetech STS3215 串列匯流排伺服馬達
串列伺服馬達
C001 · 7.4 V · 1/345 USD 99.00 · 每件 包郵包稅C018 · 12 V · 1/345 USD 110.00 · 每件 包郵包稅C044 · 7.4 V · 1/191 USD 99.00 · 每件 包郵包稅C046 · 7.4 V · 1/147 USD 99.00 · 每件 包郵包稅
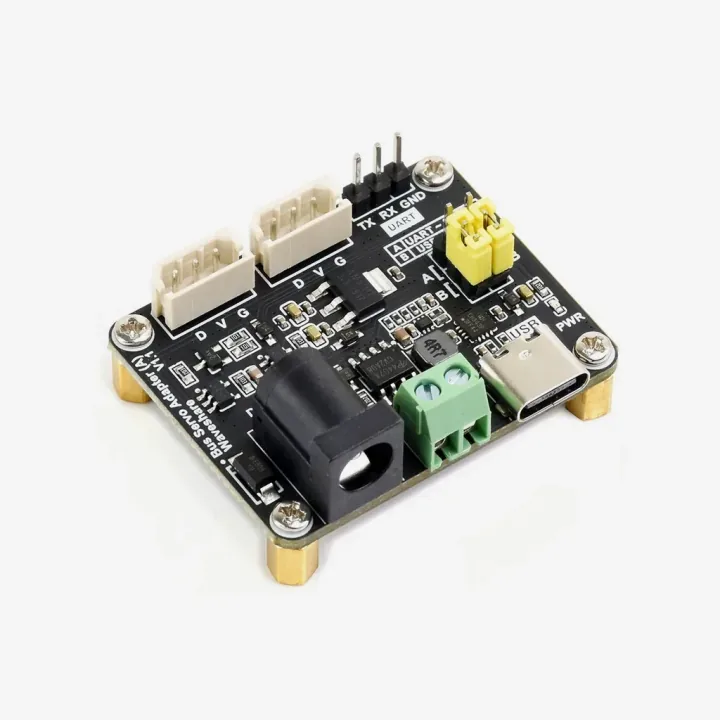
Waveshare Bus Servo Adapter (A) 匯流排轉接板
伺服馬達控制板
USD 27.00 · 每件 包郵包稅
 查看規格
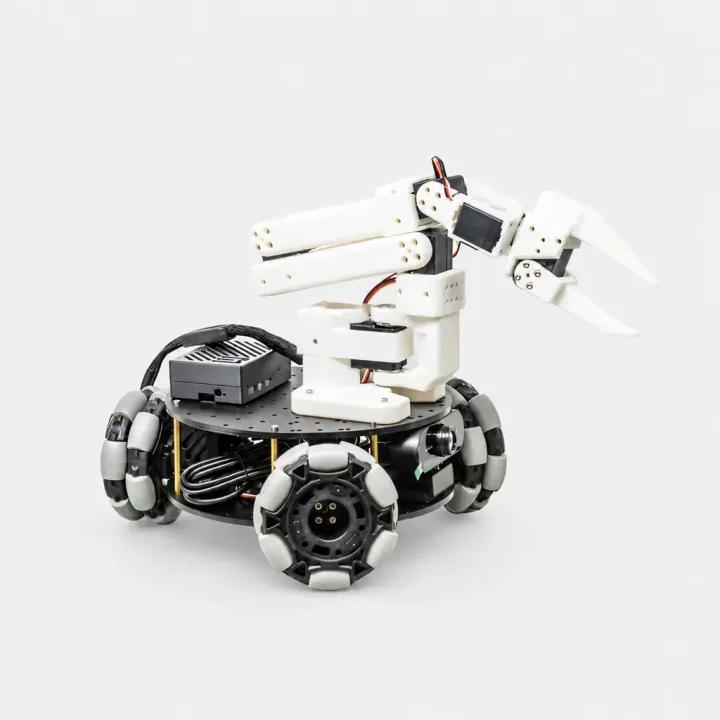
LeRobot LeKiwi 全向輪移動底盤
移動機器人套件
底盤散件 · 100 mm 全向輪 · 不含主控 請詢價已組裝底盤 + SO-101 從臂 · 不含主控 請詢價
 查看規格
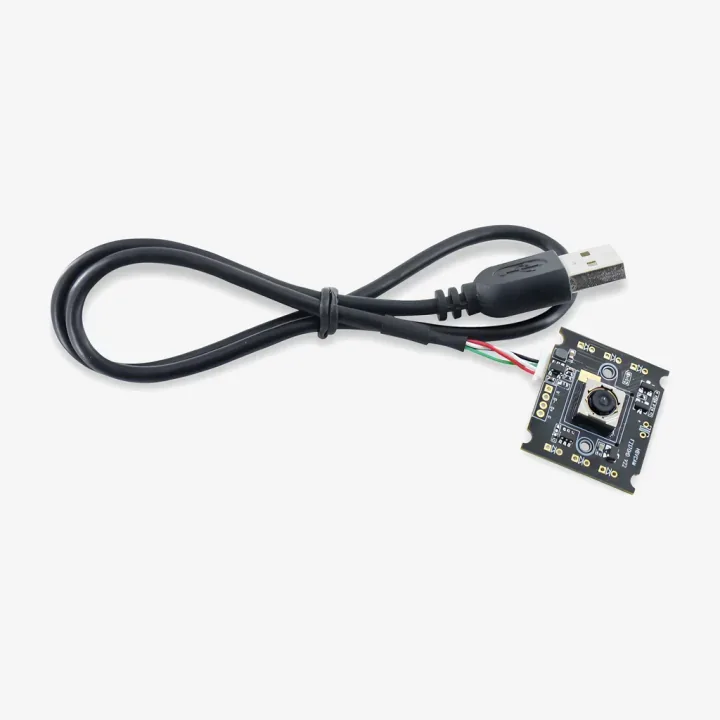
SO-101 腕部攝影機套件(1080p USB,手眼攝影機)
攝影機
腕部攝影機套件 · 86° USD 79.00 · 每件 包郵包稅腕部攝影機套件 · 95° USD 89.00 · 每件 包郵包稅固定場景攝影機套件 · 86° USD 119.00 · 每件 包郵包稅雙攝影機套件 · 86° USD 189.00 · 每件 包郵包稅
 查看規格
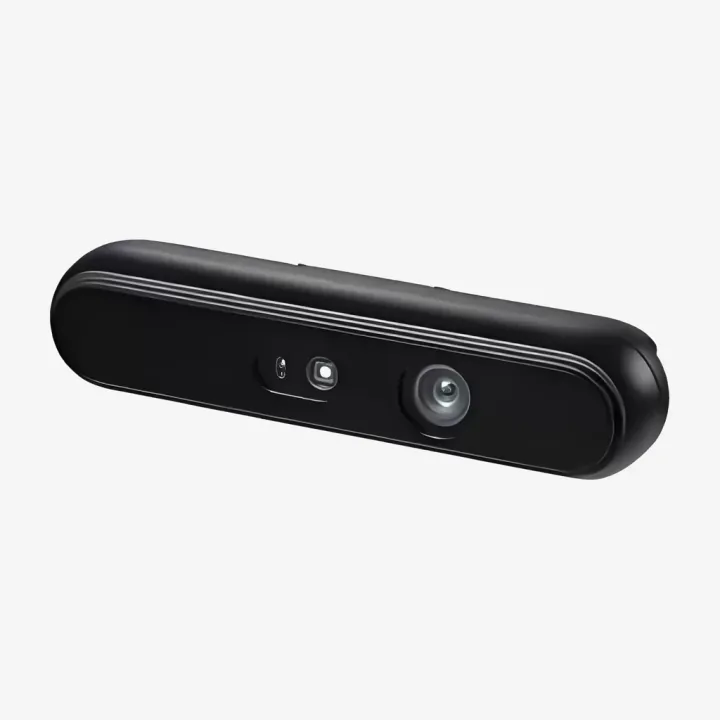
Orbbec Gemini 335L / 336L / 305 深度攝影機
攝影機
Gemini 335L 請詢價Gemini 336L 請詢價Gemini 305 請詢價
 查看規格
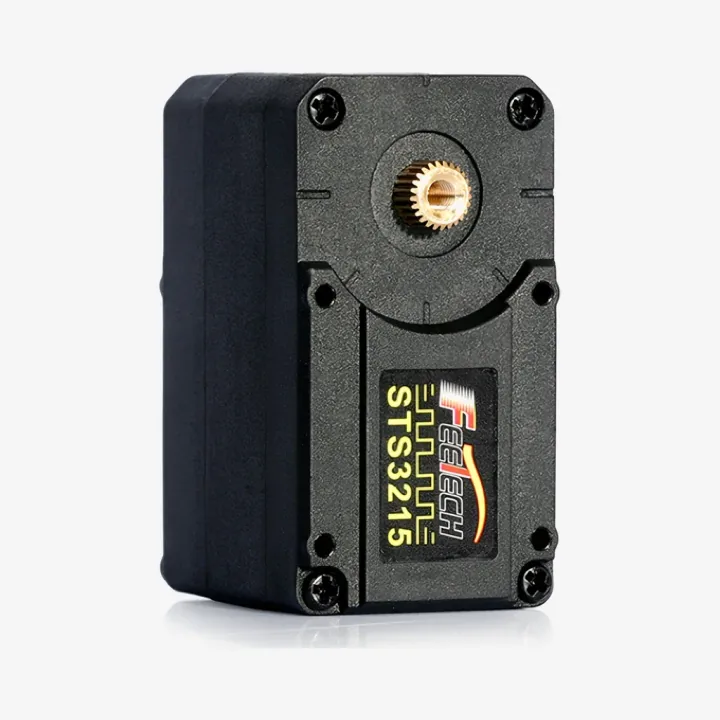
適用於 SO-101 主臂的 Feetech STS3215-C066 虛擬伺服馬達
串列伺服馬達
C066 · 單顆伺服馬達 USD 52.00 · 每件 包郵包稅C066 · 六顆,一支主臂用量 USD 309.00 · 每包 6 件 包郵包稅
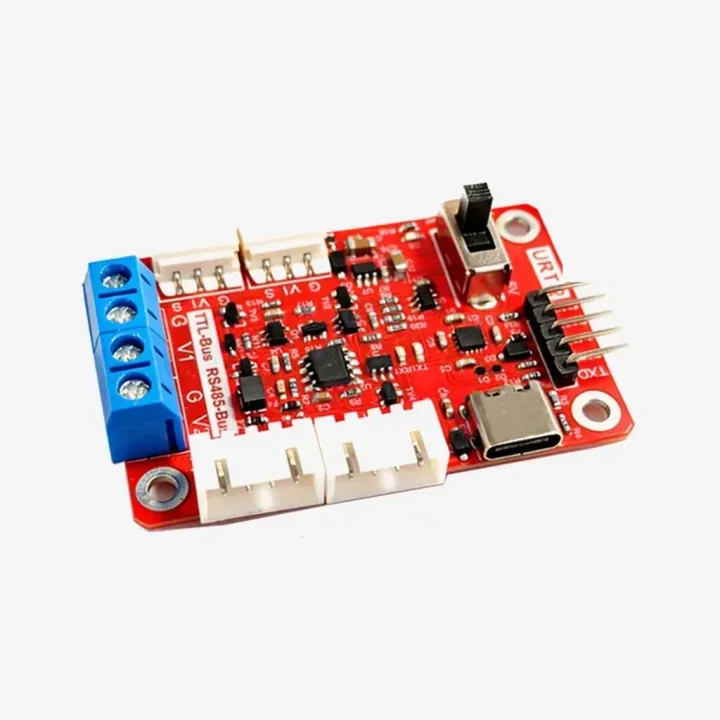
Feetech URT-2 串列匯流排伺服馬達除錯板
伺服馬達控制板
USD 45.00 · 每件 包郵包稅
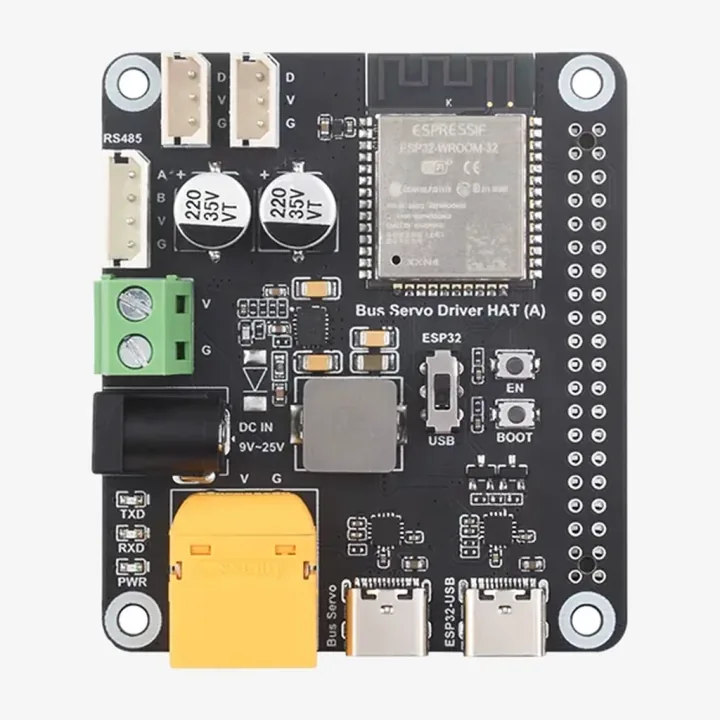
Waveshare Bus Servo Driver HAT (A) 匯流排伺服馬達驅動板(內建 ESP32)
伺服馬達控制板
USD 100.00 · 每件 包郵包稅
 查看規格
Waveshare 5264 3 針匯流排伺服馬達線(6 條裝)
線材
300 mm · 6 條 USD 12.00 · 每包 6 件 包郵包稅900 mm · 6 條 USD 19.00 · 每包 6 件 包郵包稅3 × 300 mm + 3 × 900 mm USD 16.00 · 每包 6 件 包郵包稅
 查看規格
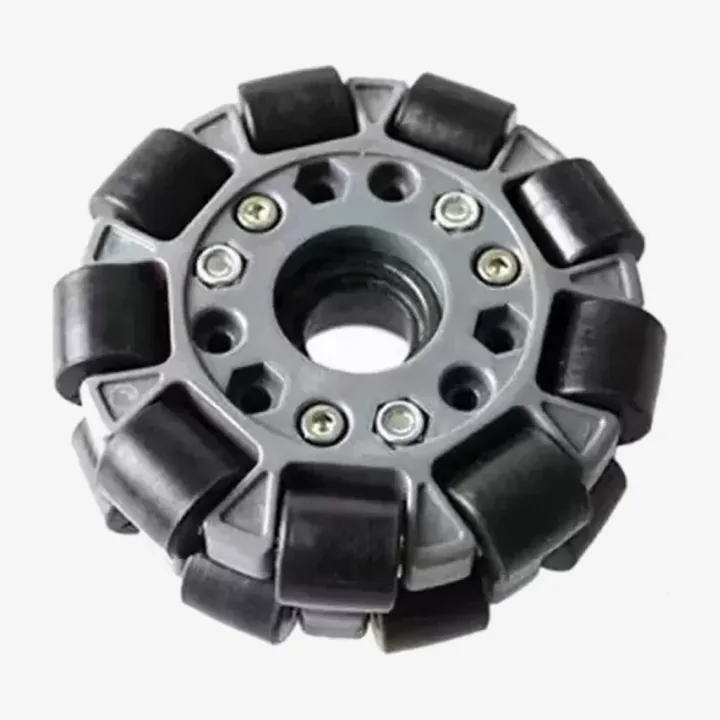
適用於 LeKiwi 的 100 mm 全向輪
移動機器人配件
單個輪子 USD 110.00 · 每件 包郵包稅單個輪子 + 3D 列印聯軸器與螺絲 USD 128.00 · 每件 包郵包稅
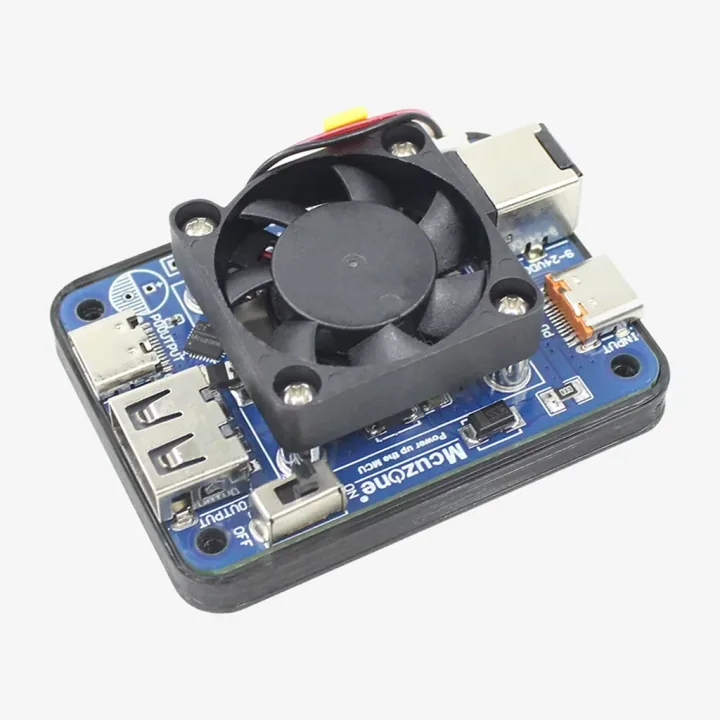
適用於 Raspberry Pi 5 的 9–24 V 轉 5 V 5 A 降壓模組
移動機器人配件
USD 67.00 · 每件 包郵包稅
 查看規格
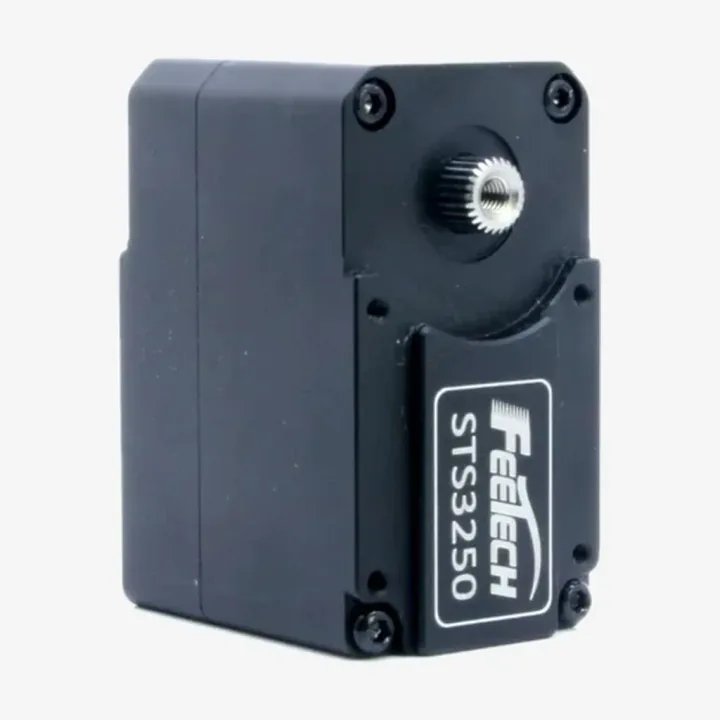
Feetech STS3250 50 kg·cm 伺服馬達(12 V)
串列伺服馬達
STS3250 · 12 V USD 79.00 · 每件 包郵包稅STS3250 · 12 V + URT-1 除錯板 USD 95.00 · 每件 包郵包稅
搭建指南
LeRobot 零件常見問題
主臂和從臂有什麼差別?
主臂是用手移動的那支臂,使用 7.4 V 伺服馬達;從臂負責重現主臂的動作,使用 12 V 伺服馬達。一套完整系統各需要一支,兩支臂需要分別選擇。
除了機械手臂套件,還需要準備什麼?
需要伺服馬達控制板、每支臂各一個電源供應器、夾具和攝影機。請使用與各臂伺服馬達電壓相符的電源供應器,具體配件在報價時確認。
需要 GPU 嗎?
遙操作和錄製不需要。教學中用到的 ACT 策略訓練則需要 GPU。筆電等級的 GPU 就夠用,租用的 GPU 也可以。
教學對應哪個 LeRobot 版本?
教學中的指令對應 LeRobot v0.7.0。LeRobot 更新很快,請把指令參數與你所安裝版本的文件對照一下。
我們的另一款產品
想要一隻會走路的機器人?
Microduck Robot 是一款開源的雙足機器鴨套件,以 Arduino UNO Q 和 15 顆序列伺服馬達為核心。組裝、校準後,就能在瀏覽器裡控制它。
