工具
機器人開發工具
從理解機器人,到選型與協定除錯。
先了解機器人
解決一個開發問題
ESP32 伺服馬達模擬器
執行範例韌體,觀察輸入與 PWM。
韌體入門開啟伺服馬達扭力計算器
輸入負載與供電,比較伺服馬達規格。
伺服馬達選型開啟匯流排伺服馬達指令產生與解析
產生、檢查與解析 Feetech 封包。
協定除錯開啟ESP32 腳位與 PWM 配置器
先選準確的開發板,預留周邊腳位,再配置 PWM 輸出。
韌體入門開啟裝機與校正預檢
在本機檢查配置與檔案相容性;實物校正仍未驗證。
裝機與校正開啟機器人供電與 BOM 檢查
操作硬體之前,先比較供電路徑與零件清單。
供電與 BOM開啟第一次開始?
找不到符合的工具
試試其他任務名稱,或清除篩選條件。
模擬器的運作方式
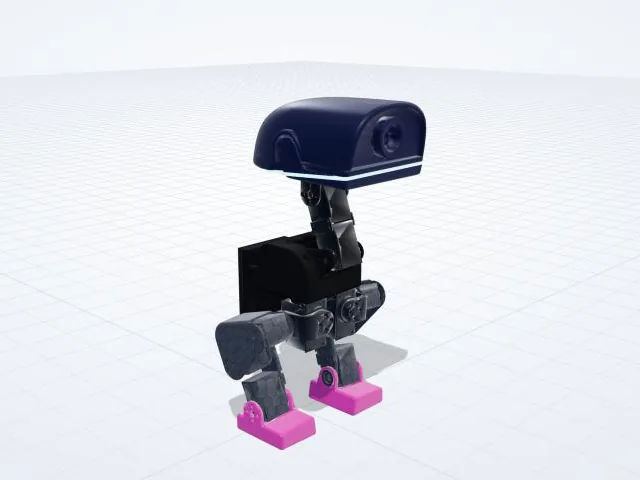
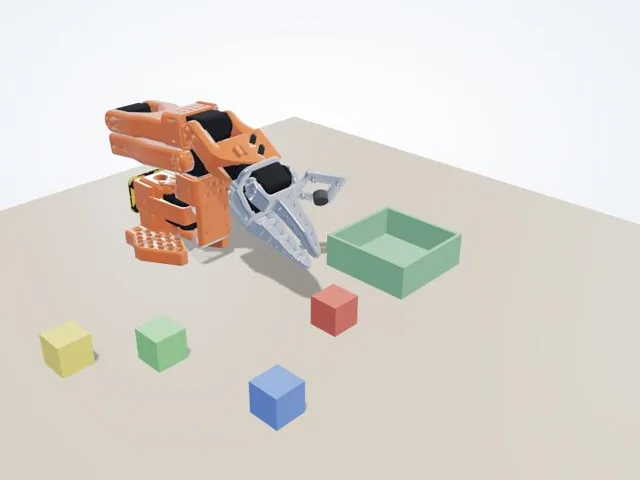
物理引擎是 MuJoCo 4.0,和機器人研究人員使用的是同一套,編譯成 WebAssembly 後在瀏覽器分頁中執行。機器人採用機器鴨和 SO-101 機械手臂的開源模型,關節、質量與伺服馬達限位都和實機一致。
AI 動作是 ONNX 格式的已訓練神經網路,以 ONNX Runtime Web 在網頁中執行:機器鴨用步態策略,機械手臂用 ACT 模仿學習模型。你從自己電腦載入的模型、網格和策略都只留在你的電腦上。
常見問題
模擬器需要高規格電腦嗎?
近幾年的筆電或手機就夠了。第一次開啟會下載物理引擎和機器人模型,之後瀏覽器可以快取它們,所以再次開啟通常會比較快。
可以測試自己訓練的模型嗎?
可以,但模型與策略必須符合支援的格式。自訂 ONNX 策略須附上 robot-sim-policy/2 格式的 policy_spec.json,定義輸入、輸出、關節順序、單位、正規化與控制頻率。目前支援單一觀測向量(joint-vector)及 輸入關節狀態與場景狀態的 SO-101 專用 state-ACT 格式(so101-state-act),不支援影像輸入或循環狀態策略。MuJoCo 模型、STL 網格與策略檔案只在瀏覽器內讀取,不會上傳。
模擬器和實機一樣嗎?
接近,但不完全相同。在模擬中表現正常的策略,到了實機上可能因為摩擦、伺服馬達反應和組裝差異而有不同表現,所以新模型請先在支援的機器人上測試。
