無法開啟控制頁面
確認應用程式已啟動。在 Arduino App Lab 開啟所選控制板的 Network Info,使用控制板的實際位址和連接埠 9527 進行動作控制。確認電腦可以透過網路連到控制板。
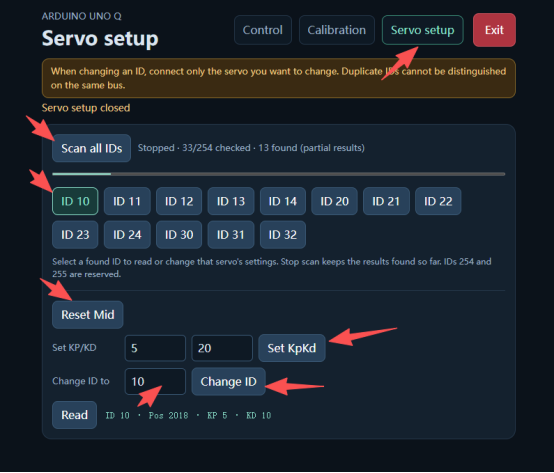
掃描不到舵機
只連接正在設定的一個舵機,在 Servo setup 中執行 Scan all IDs。變更設定前,先將掃描結果與你記錄的 ID 核對。
校準後站不穩
確認所有關節已完成校準,並已選取 Default pose。若無法維持預期站姿,請在啟動行走前核對關節設定。
音訊、相機或 ToF 模組無法使用
確認你使用的是完整款、已裝入對應模組,並採用配套的 Microduck Robot AI 設定。在 AI 操作介面中檢查對應模組。
聯絡技術支援
請透過 WhatsApp 或電子郵件提供以下資訊,方便我們找出出錯的步驟。
- 套件版本、硬體版本,以及應用程式或執行程式版本。
- 實際操作步驟、預期結果與觀察到的現象。
- 完整錯誤訊息,如有相關控制或設定畫面的截圖,也請一併提供。