도구
로봇 개발 도구
로봇 이해부터 서보 선정과 프로토콜 디버깅까지.
로봇 알아보기
개발 작업 해결하기
ESP32 서보 시뮬레이터
예제 펌웨어를 실행하고 입력과 PWM을 확인하세요.
펌웨어열기서보 토크 계산기
부하와 전원에 맞는 서보 사양을 비교하세요.
서보 선정열기버스 서보 명령 생성기와 해석기
Feetech 패킷을 생성하고 검사·해석하세요.
프로토콜 디버깅열기ESP32 핀 및 PWM 설계
정확한 보드를 선택하고 주변장치 핀을 예약한 다음 PWM 출력을 설정하세요.
펌웨어열기조립 및 보정 사전 검사
설정과 파일을 로컬에서 검사하며 실제 하드웨어 보정은 검증하지 않습니다.
조립 및 보정열기전원 및 부품표 검사
실제 하드웨어를 다루기 전에 전원 경로와 부품표를 비교하세요.
전원 및 BOM열기처음 시작하기
일치하는 도구가 없습니다
다른 작업을 검색하거나 필터를 지워 보세요.
시뮬레이터의 작동 방식
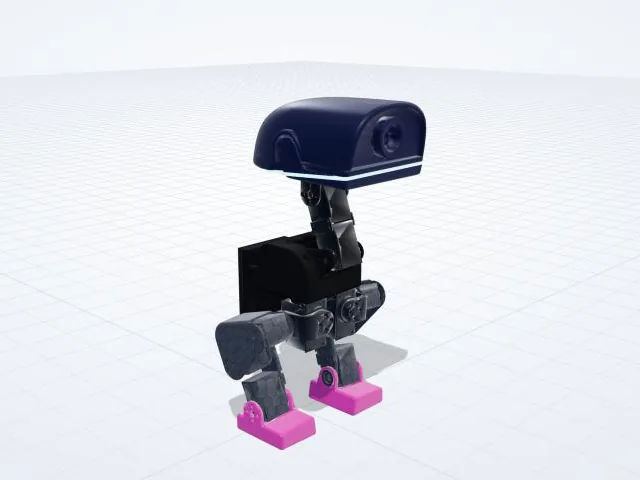
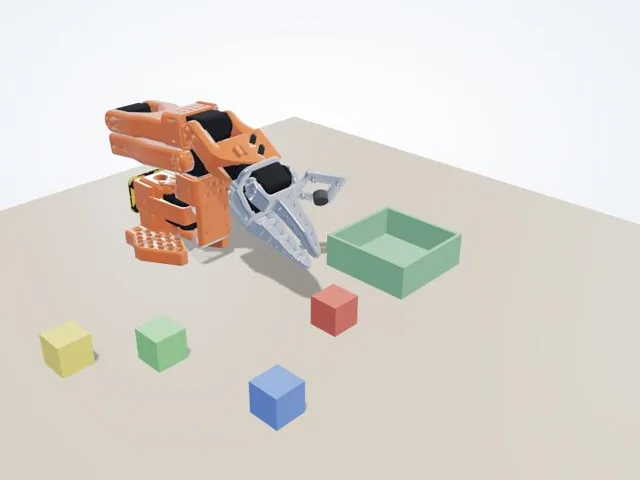
물리 엔진은 로봇 연구자들이 쓰는 것과 같은 MuJoCo 4.0이며, WebAssembly로 컴파일해 브라우저 탭에서 실행됩니다. 로봇은 로봇 오리와 SO-101 로봇 팔의 공개 모델로, 실제 관절, 질량, 서보 한계를 그대로 담고 있습니다.
AI 동작은 ONNX 형식으로 학습된 신경망이며, ONNX Runtime Web으로 페이지 안에서 실행됩니다. 오리에는 보행 정책을, 로봇 팔에는 모방 학습 ACT 모델을 씁니다. 내 컴퓨터에서 불러온 모델, 메시, 정책은 내 컴퓨터에만 남습니다.
자주 묻는 질문
시뮬레이터를 쓰려면 고사양 컴퓨터가 필요한가요?
최근 노트북이나 휴대폰이면 충분합니다. 처음 방문할 때 물리 엔진과 로봇 모델을 내려받고, 이후에는 브라우저가 이를 캐시할 수 있어 보통 더 빨리 시작됩니다.
직접 학습시킨 모델을 테스트할 수 있나요?
지원되는 형식의 모델과 정책을 테스트할 수 있습니다. 사용자 ONNX 정책에는 입력·출력, 관절 순서, 단위, 정규화와 제어 주기를 정의한 robot-sim-policy/2 형식의 policy_spec.json이 필요합니다. 단일 관측 벡터(joint-vector)와 관절 상태와 장면 상태를 입력하는 SO-101 전용 state-ACT 형식(so101-state-act)을 지원합니다. 이미지 입력이나 순환 상태를 사용하는 정책은 지원하지 않습니다. MuJoCo 모델, STL 메시와 정책 파일은 브라우저 안에서 읽으며 업로드하지 않습니다.
시뮬레이터는 실제 로봇과 똑같나요?
비슷하지만 똑같지는 않습니다. 시뮬레이션에서 잘 되는 정책도 마찰, 서보 응답, 조립 차이 때문에 실제 로봇에서는 다르게 움직일 수 있으니, 새 모델은 먼저 지원되는 로봇에서 시험해 보세요.
