제어 페이지가 열리지 않을 때
애플리케이션이 실행 중인지 확인하세요. Arduino App Lab에서 선택한 보드의 Network Info를 열고, 실제 주소와 포트 9527을 동작 제어에 사용하세요. 컴퓨터에서 네트워크를 통해 보드에 접근할 수 있어야 합니다.
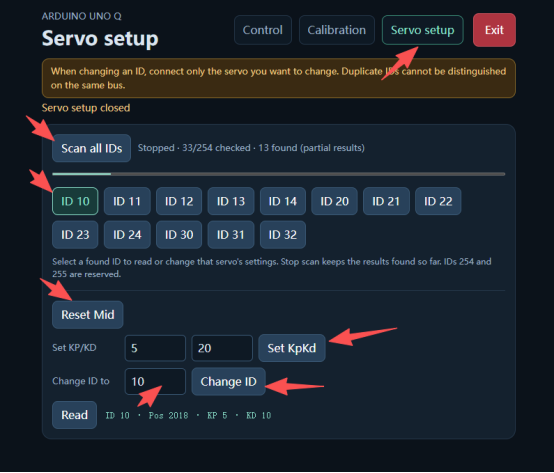
서보가 감지되지 않을 때
설정 중인 서보 하나만 연결하고 Servo setup에서 Scan all IDs를 실행하세요. 설정을 바꾸기 전에 검색 결과를 기록해 둔 ID와 비교하세요.
보정 후 로봇이 서 있지 못할 때
모든 관절의 보정이 끝났고 Default pose가 선택되었는지 확인하세요. 예상 자세를 유지하지 못하면 걷기를 시작하기 전에 관절 설정을 점검하세요.
오디오, 카메라 또는 ToF가 작동하지 않을 때
전체 키트에 해당 모듈이 있고 알맞은 Microduck Robot AI 설정을 사용하는지 확인하세요. AI 제어 화면에서 해당 모듈을 점검하세요.
기술 지원 문의
문제가 발생한 단계를 파악할 수 있도록 아래 정보를 WhatsApp이나 이메일로 보내 주세요.
- 키트 종류, 하드웨어 개정판, 애플리케이션 또는 런타임 버전.
- 실제로 진행한 단계와 예상한 결과, 발생한 증상.
- 정확한 오류 메시지와 가능한 경우 관련 제어 또는 설정 화면의 스크린샷.