초보 사용자
프로그래밍 경험이 필요하지 않습니다. 그림, 텍스트 및 비디오를 따라 조립, 시작 및 기본 작업을 완료하면 됩니다.
시작하기
소프트웨어 및 설정 · Windows / macOS / Linux
Microduck Robot 키트 비교 직접 조립
현재 가격, 재고와 배송 조건은 WhatsApp이나 이메일로 문의하세요.
새로운 로봇을 만나보세요
Microduck Robot은 Arduino Uno Q(아두이노 우노 Q)와 시리얼 서보 15개를 사용하는 오픈소스 이족 보행 오리 로봇 키트입니다. 직접 조립하고 보정한 뒤 브라우저에서 원격 제어하거나 공개 코드로 프로그래밍할 수 있습니다.
현재 가격 문의
가이드 및 비교 ↓구매 전 주의사항을 꼭 읽어주세요 ↓홍보영상 보기 ↓
WhatsApp으로 문의조립이 필요합니다. 코드 및 구조적 STL 파일은 오픈 소스입니다. 각 에디션의 내용은 키트 목록을 참조하세요.
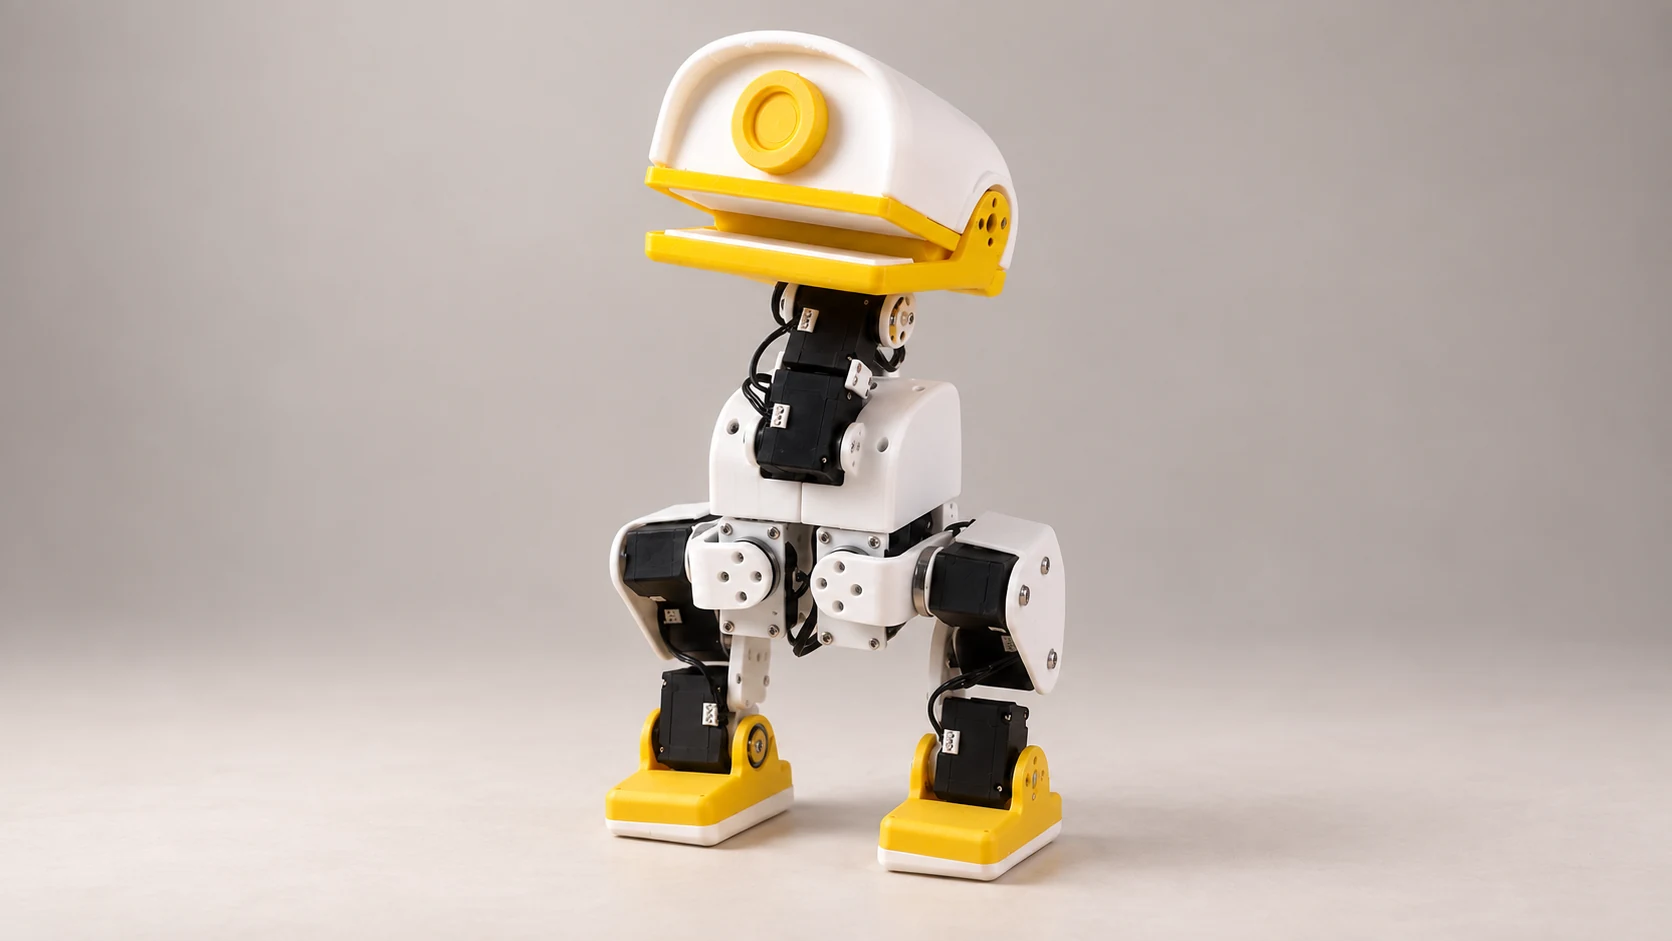
Microduck Robot / 제품 구성
Microduck Robot / RESOURCES
공개된 Microduck Robot 절차에 따라 이족 보행 로봇 부품 확인, 서보 ID 설정, 관절 보정과 기본 자세 점검을 진행하세요.
02 ↗내 Microduck Robot에 연결하고 보정을 확인한 뒤 브라우저로 걷기를 시작하고 연결 또는 버전 문제를 구분하는 방법입니다.
03 ↗Microduck Robot의 조립, 오디오, 카메라, ToF와 소프트웨어를 비교하고 원본 Microduck 프로젝트와의 차이를 알아보세요.
01 / Microduck Robot 만나보기
86초 동안 Microduck Robot의 움직임, 구조, 오픈소스 게임플레이를 자세히 살펴보세요.
일시적으로 영상을 재생할 수 없습니다. 다시 시도하거나 영상을 별도로 열어주세요. 영상 열기 ↗
02 / 실제 환경에서
일어서서 발걸음을 옮기고 몸을 굽혀 천을 집으십시오. 그의 작은 몸 속에서는 로봇 실험이 진행되고 있다.
학습된 동작 전략이 눈앞에서 실제 단계로 바뀌는 것을 지켜보세요.
땅에 넘어졌다가 일어날 때까지 로봇이 어떻게 자세를 회복하는지 알아보세요.
몸을 숙이고 입을 벌리고 그것을 집으려고 노력하십시오.
영상은 실제 프로토타입 시연이며 기능은 연결된 오픈소스 프로젝트를 기준으로 합니다. 질문은 WhatsApp이나 이메일로 보내주세요.
일시적으로 영상을 재생할 수 없습니다. 다시 시도하거나 영상을 별도로 열어주세요. 영상 열기 ↗
03 / 호기심 많은 여러분을 위해
첫눈부터 첫 액션까지. Microduck Robot은 로봇과 탐험을 좋아하는 여러분이 계속 창작할 수 있는 여지를 남겨드립니다.
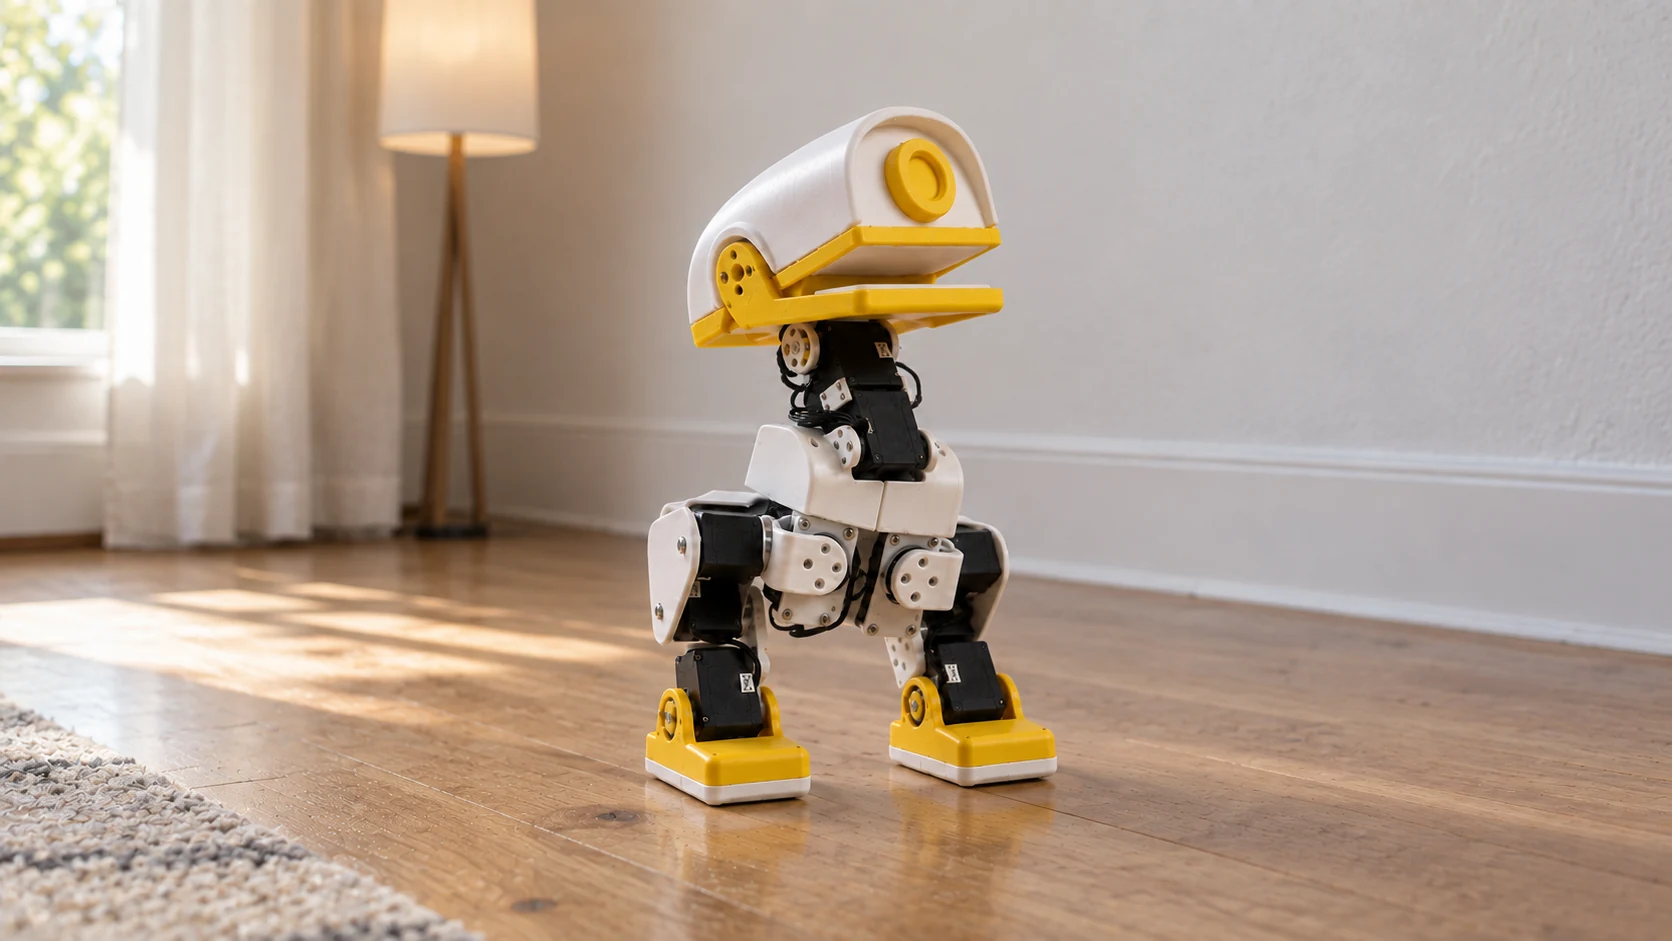
3D 프린팅된 구조와 15개의 직렬 포트 서보를 통해 모든 회전과 단계를 추적할 수 있습니다.
Arduino Uno Q를 기반으로 하는 이 프로젝트는 웹 제어, 서보 설정 및 교정 인터페이스를 제공합니다.
하드웨어 정보와 교육 코드를 탐색하여 자신만의 로봇 움직임을 연구하세요.
새로운 모험의 시작
풀 키트는 오디오, 카메라와 ToF 모듈을 포함하며 직접 조립해야 합니다. 부품 목록을 확인한 뒤 문의하세요.
질문 / 문의
WhatsApp · +852 5604 2694
키트, 조립 또는 개발 관련 질문은 WhatsApp이나 [email protected]으로 보내주세요.
키트와 주문 관련 문의는 WhatsApp 또는 [email protected]으로 보내주세요. 원본 기술 문서는 별도 링크로 제공됩니다.
MICRODUCK / Microduck Robot
원본 Microduck 로봇은 Pollen Robotics의 프로젝트입니다. 여기서 소개하는 키트는 Microduck과 microduck_rl의 파생 버전을 사용합니다. 이 키트의 정확한 하드웨어 리비전과 런타임에 맞는 문서를 확인하세요. 서로 다른 프로젝트의 펌웨어를 그대로 교체해 사용할 수 있는 것은 아닙니다.
microduck-robot.com은 Microduck Robot 정보를 제공하며 WhatsApp이나 [email protected]으로 키트 문의를 받습니다. 기술 자료 링크는 이 키트의 하드웨어 및 런타임 문서와 Pollen Robotics 원본 프로젝트로 연결됩니다.
성인 메이커는 이 DIY 코딩 로봇 키트로 조립, 3D 프린팅과 Arduino Uno Q 프로그래밍을 탐구할 수 있습니다. Microduck Robot 프로젝트는 하드웨어 설계, STL 파일, 런타임 코드와 강화 학습 코드를 공개합니다. 각 파일의 라이선스, 버전과 조립 안내는 연결된 저장소에서 확인하세요.
두 버전 모두 이족 보행 동작과 서보 보정을 지원합니다. 풀 키트에는 오디오, 카메라, ToF 거리 측정 모듈이 추가되며 기본 키트에는 포함되지 않습니다. 정확한 구성품은 해당 BOM과 판매 페이지에서 확인하세요.
두 키트 모두 조립, 서보 ID 설정과 관절 보정이 필요합니다. 기본 키트의 외장은 별도로 3D 프린팅해야 합니다. 일반적인 브라우저 제어에는 별도의 GPU 컴퓨터가 필요하지 않습니다. 사용자 지정 정책을 학습하려면 CUDA 지원 GPU를 갖춘 호환 컴퓨터가 필요합니다.
견적과 현재 재고 및 배송 정보는 WhatsApp +852 5604 2694 또는 [email protected]으로 문의하세요. 주문 전에 구성품, 배송과 사후 서비스 조건을 확인하세요. 문의를 보낸 것만으로 재고가 예약되거나 주문이 확정되지는 않습니다.
DUCK 설정
컴퓨터에 맞는 소프트웨어를 선택한 뒤 하드웨어 안내에 따라 로봇 런타임을 설치하세요.
전체 패키지는 음성, 비디오 및 ToF 기능에 Microduck Robot AI를 사용합니다.전체 키트 설치 지침 보기 ↗
Arduino 공식 소프트웨어 페이지에서 운영체제와 컴퓨터에 맞는 App Lab 다운로드를 선택하세요.
Arduino 소프트웨어 페이지 열기 ↗설치 문서를 따라 하드웨어와 모듈에 맞는 Microduck Robot 런타임을 선택하고 설치하세요.
런타임 설치 문서 보기 ↗그림 안내를 따라 제어 페이지를 열고 서보 ID 설정, 관절 보정과 첫 기본 자세 확인을 진행하세요.
설정 가이드 보기 →소프트웨어 배포가 완료되면 아래 순서에 따라 Microduck Robot을 설정하고 사용하세요.
Arduino App Lab에서 Microduck Robot 애플리케이션을 실행합니다. 애플리케이션이 성공적으로 실행될 때까지 기다린 후 컴퓨터 브라우저에서 장치의 IP 주소인 포트 9527에 액세스합니다.
액세스 형식: http://deviceIP:9527/. 192.168.2.97은 예시일 뿐이므로 장치의 실제 IP 주소로 바꾸십시오.
“Servo setup” 페이지를 엽니다. 한 번에 서보 하나만 연결하세요. 새 서보의 기본 ID는 1이며 같은 버스에서 ID가 중복되면 오류가 발생합니다.
각 서보의 ID와 설치 위치를 꼭 기억하시고 혼동하지 마세요. 스크린샷에서 선택한 ID 10은 예시입니다. 처음으로 새 서보를 설정할 때 기본 ID 1을 선택해야 합니다.
전원을 켠 후 Arduino App Lab에서 애플리케이션을 실행하고 제어 페이지를 연 다음 Calibration(교정)을 클릭하여 교정 인터페이스로 들어갑니다.
보정 화면에 들어가면 모든 서보의 토크가 해제됩니다. 손으로 관절을 영점으로 맞추고 해당 서보의 “Set center & hold”를 클릭하세요. 서보가 그 위치를 유지합니다. 모든 관절에 반복합니다.
교정 자세에서는 모든 링크가 수직 또는 수평 상태여야 합니다. 이 자세로 서있을 수 없는 것은 정상입니다. 이 단계는 서보 위치를 교정하는 데에만 사용됩니다.
모든 관절의 보정이 끝나면 “Control”로 돌아가 “Default pose”를 클릭합니다. 정상이라면 기본 자세를 유지하며 서 있을 수 있습니다.
오리가 정상적으로 서 있는지 확인한 후 USB Type-C 케이블을 뽑고 Microduck Robot을 바닥에 놓아 높은 곳에서 떨어져 손상되지 않도록 하세요.
“Walk / get up”을 클릭해 학습된 걷기·일어나기 정책을 불러온 뒤 조이스틱으로 보행 속도를 조절합니다.