ツール
ロボット開発ツール
ロボットの理解から、サーボ選定とプロトコル確認まで。
ロボットを知る
開発の課題を解く
ESP32 サーボシミュレーター
サンプルのファームウェアで入力と PWM を確認。
ファームウェア開くサーボトルク計算機
負荷と電源条件に合うサーボ仕様を比較。
サーボ選定開くバスサーボのコマンド作成と解析
Feetech パケットを生成・確認・解析。
プロトコル確認開くESP32 ピン・PWM 設定
正確なボードを選び、周辺機能のピンを予約してから PWM を設定します。
ファームウェア開く組み立て・校正の事前確認
設定とファイルをローカルで確認します。実機の校正は未検証です。
組立・校正開く電源・部品表チェック
実機を扱う前に、電源経路と部品表を比較します。
電源・部品表開くはじめての方へ
一致するツールがありません
検索語を変えるか、フィルターを解除してください。
シミュレーターのしくみ
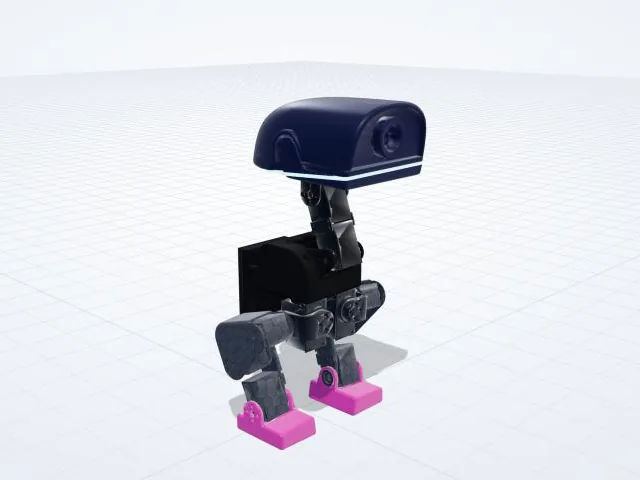
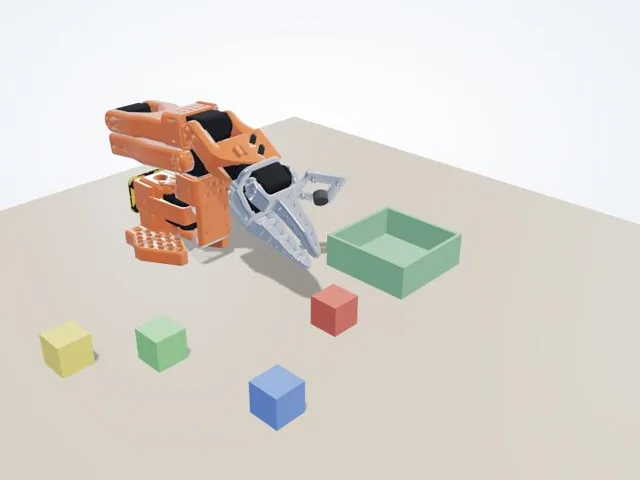
物理演算はロボット研究者も使う MuJoCo 4.0 で、WebAssembly にコンパイルしてブラウザのタブ内で動かしています。ロボットはアヒルロボットと SO-101 アームのオープンなモデルで、実機と同じ関節・質量・サーボの制限を持っています。
AI の動きは ONNX 形式の学習済みニューラルネットワークで、ONNX Runtime Web を使ってページ内で実行します。アヒルには歩行ポリシー、アームには模倣学習の ACT モデルを使っています。ご自身のパソコンから読み込んだモデル・メッシュ・ポリシーは、そのパソコンの中にとどまります。
よくある質問
高性能なパソコンが必要ですか?
最近のノートパソコンやスマートフォンで十分です。初回は物理エンジンとロボットのモデルをダウンロードしますが、その後はブラウザがキャッシュできるため、2 回目以降はたいてい早く起動します。
自分で学習させたモデルを試せますか?
対応する形式のモデルと方策を試せます。自作の ONNX 方策には、入力・出力・関節順序・単位・正規化・制御周波数を定義した robot-sim-policy/2 形式の policy_spec.json が必要です。対応するのは単一の観測ベクトル(joint-vector)と、関節状態とシーン状態を入力する SO-101 専用の state-ACT 形式(so101-state-act)です。画像入力や再帰状態を使う方策には対応していません。MuJoCo モデル、STL メッシュ、方策ファイルはブラウザー内で読み込み、アップロードしません。
シミュレーターは実機と同じですか?
近いですが、同一ではありません。シミュレーションでうまく動くポリシーでも、摩擦やサーボの応答、組み立ての違いによって実機では違う動きになることがあります。新しいモデルは、まず対応ロボットで試してください。
