操作ページが開かない
アプリが起動しているか確認してください。Arduino App Labで選択した基板のNetwork Infoを開き、その基板の実際のアドレスとポート9527を動作操作に使用します。パソコンからネットワーク経由で基板に接続できることを確認してください。
サーボが検出されない
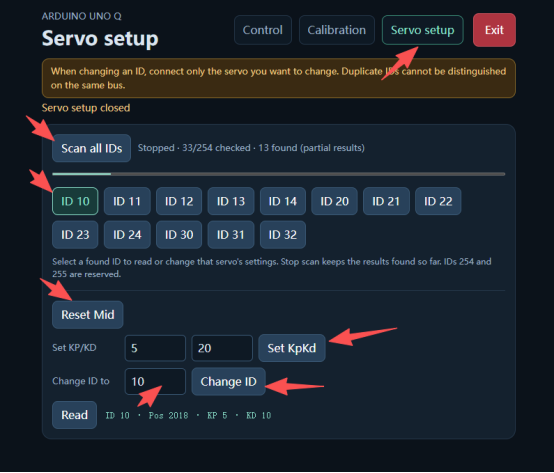
設定するサーボだけを接続し、Servo setupでScan all IDsを実行してください。設定を変更する前に、結果を記録してあるIDと照合します。
校正後にロボットが立てない
すべての関節の校正が完了し、Default poseが選択されているか確認してください。所定の姿勢を保てない場合は、歩行を開始する前に関節の設定を確認してください。
音声、カメラ、ToFが動作しない
フルキットに対象モジュールがあり、対応するMicroduck Robot AIの設定を使用しているか確認してください。AIの操作画面で対象モジュールを確認します。
サポートに問い合わせる
問題が起きた手順を特定できるよう、以下の情報をWhatsAppまたはメールでお送りください。
- キットの種類、ハードウェアのリビジョン、アプリまたはランタイムのバージョン。
- 実際に行った操作、期待した結果、起きた現象。
- 正確なエラーメッセージと、可能であれば該当する操作・設定画面のスクリーンショット。