Outils
Outils de développement robotique
De la découverte du robot au choix des servos et à l'analyse du protocole.
Découvrir les robots
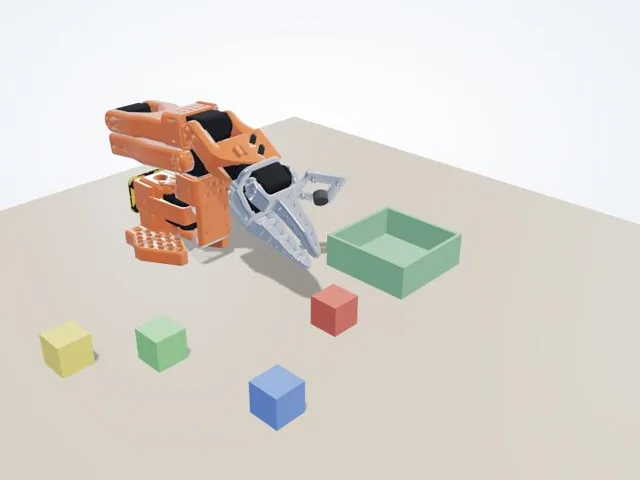
Simulateur de bras robotique SO-101
Essayer le contrôle articulaire et la préhension.
Ouvrir le simulateurRésoudre une tâche de développement
Simulateur de servos ESP32
Exécuter un firmware d'exemple et observer les entrées et le PWM.
FirmwareOuvrirCalculateur de couple de servo
Comparer les servos selon la charge et l'alimentation.
Choix des servosOuvrirGénérateur et décodeur de commandes pour servos de bus
Générer, vérifier et décoder les paquets Feetech.
Analyse du protocoleOuvrirPlanificateur de broches et PWM ESP32
Choisissez la carte exacte, réservez les périphériques, puis configurez le PWM.
FirmwareOuvrirVérification du montage et de la calibration
Vérifiez localement la configuration et les fichiers ; la calibration physique reste non vérifiée.
Montage et calibrationOuvrirVérifier alimentation et nomenclature
Comparer les chemins d’alimentation et les pièces avant de manipuler le matériel.
Alimentation et BOMOuvrirBien démarrer
Aucun outil correspondant
Essayez une autre tâche ou effacez les filtres.
Comment fonctionnent les simulateurs
La physique est assurée par MuJoCo 4.0, le moteur qu’utilisent les chercheurs en robotique, compilé en WebAssembly pour tourner dans l’onglet du navigateur. Les robots sont les modèles ouverts du canard robot et du bras SO-101, avec leurs vraies articulations, masses et limites de servo.
Les mouvements IA sont des réseaux de neurones entraînés au format ONNX, exécutés dans la page avec ONNX Runtime Web : des politiques de marche pour le canard et un modèle ACT d’apprentissage par imitation pour le bras. Les modèles, maillages et politiques que vous chargez depuis votre ordinateur restent sur votre ordinateur.
Questions
Faut-il un ordinateur puissant ?
Un ordinateur portable ou un téléphone récent suffit. La première visite télécharge le moteur physique et les modèles des robots ; ensuite le navigateur peut les mettre en cache, si bien que les visites suivantes démarrent généralement plus vite.
Puis-je tester mon propre modèle entraîné ?
Oui, si le modèle et la politique utilisent un format pris en charge. Une politique ONNX personnalisée doit être accompagnée d’un fichier policy_spec.json au format robot-sim-policy/2 précisant les entrées, les sorties, l’ordre des articulations, les unités, la normalisation et la fréquence de commande. Les adaptateurs acceptés sont un vecteur d’observation unique (joint-vector) et le contrat state-ACT du SO-101 avec les états des articulations et de la scène (so101-state-act). Les politiques utilisant des images ou un état récurrent ne sont pas prises en charge. Modèles MuJoCo, maillages STL et politiques sont lus dans le navigateur, sans envoi de fichiers.
Le simulateur est-il identique au vrai robot ?
Proche, pas identique. Une politique qui marche en simulation peut se comporter autrement sur le vrai robot à cause du frottement, de la réponse des servos et des différences de montage : testez donc d’abord les nouveaux modèles sur un robot compatible.
