La page de commande ne s’ouvre pas
Vérifiez que l’application est lancée. Dans Arduino App Lab, ouvrez Network Info pour la carte sélectionnée et utilisez son adresse réelle et le port 9527 pour commander les mouvements. Votre ordinateur doit pouvoir joindre la carte sur le réseau.
Un servomoteur n’est pas détecté
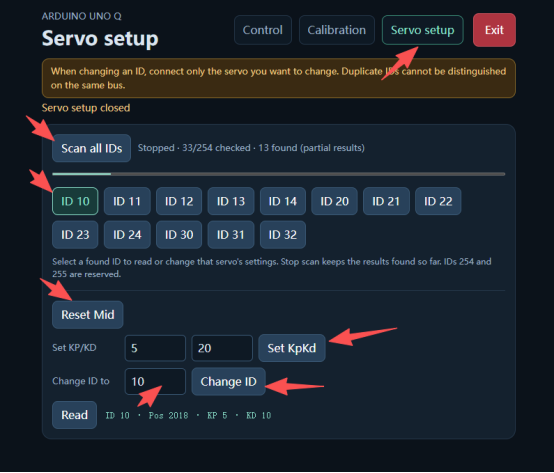
Connectez uniquement le servomoteur à configurer et lancez Scan all IDs dans Servo setup. Comparez le résultat avec les identifiants que vous avez notés avant de modifier un réglage.
Le robot ne tient pas debout après l’étalonnage
Vérifiez que toutes les articulations sont étalonnées et que Default pose est sélectionné. Si le robot ne tient pas la posture attendue, vérifiez le réglage des articulations avant de lancer la marche.
L’audio, la caméra ou le module ToF ne fonctionne pas
Confirmez que vous utilisez le kit complet avec le module présent et la configuration Microduck Robot AI correspondante. Vérifiez le module dans le tableau de bord AI.
Contacter l’assistance
Envoyez les éléments suivants par WhatsApp ou par e-mail pour nous aider à identifier l’étape qui échoue.
- Version du kit, révision matérielle et version de l’application ou du logiciel d’exécution.
- Étapes suivies, résultat attendu et comportement observé.
- Message d’erreur exact et, si possible, capture de l’écran de commande ou de configuration concerné.