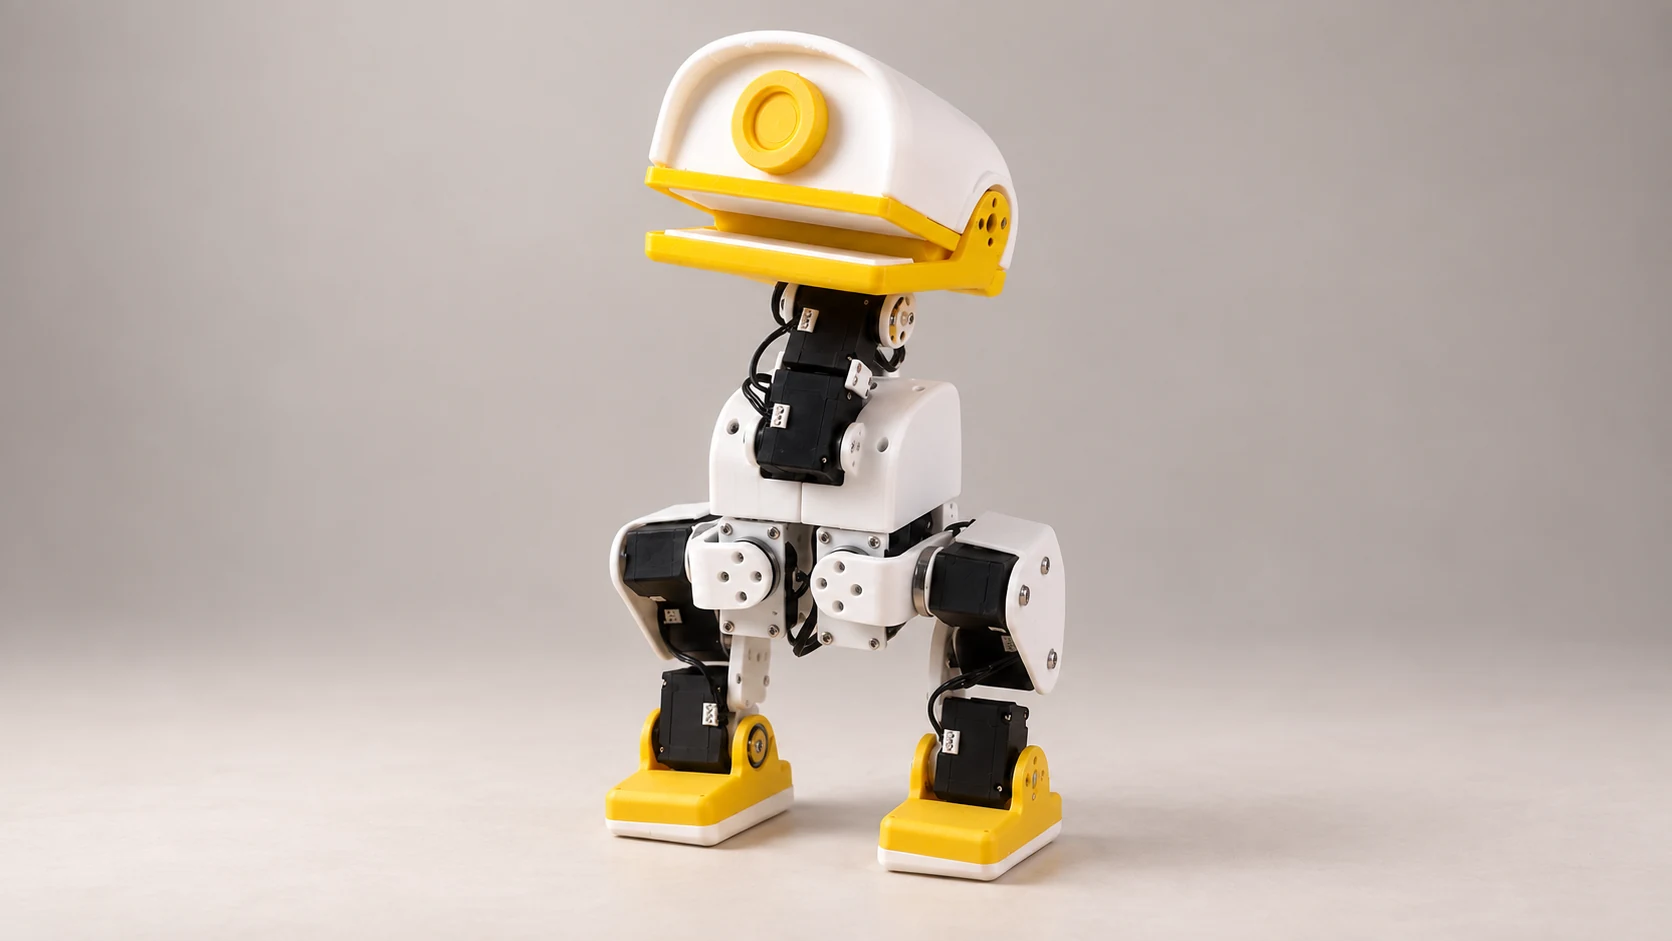
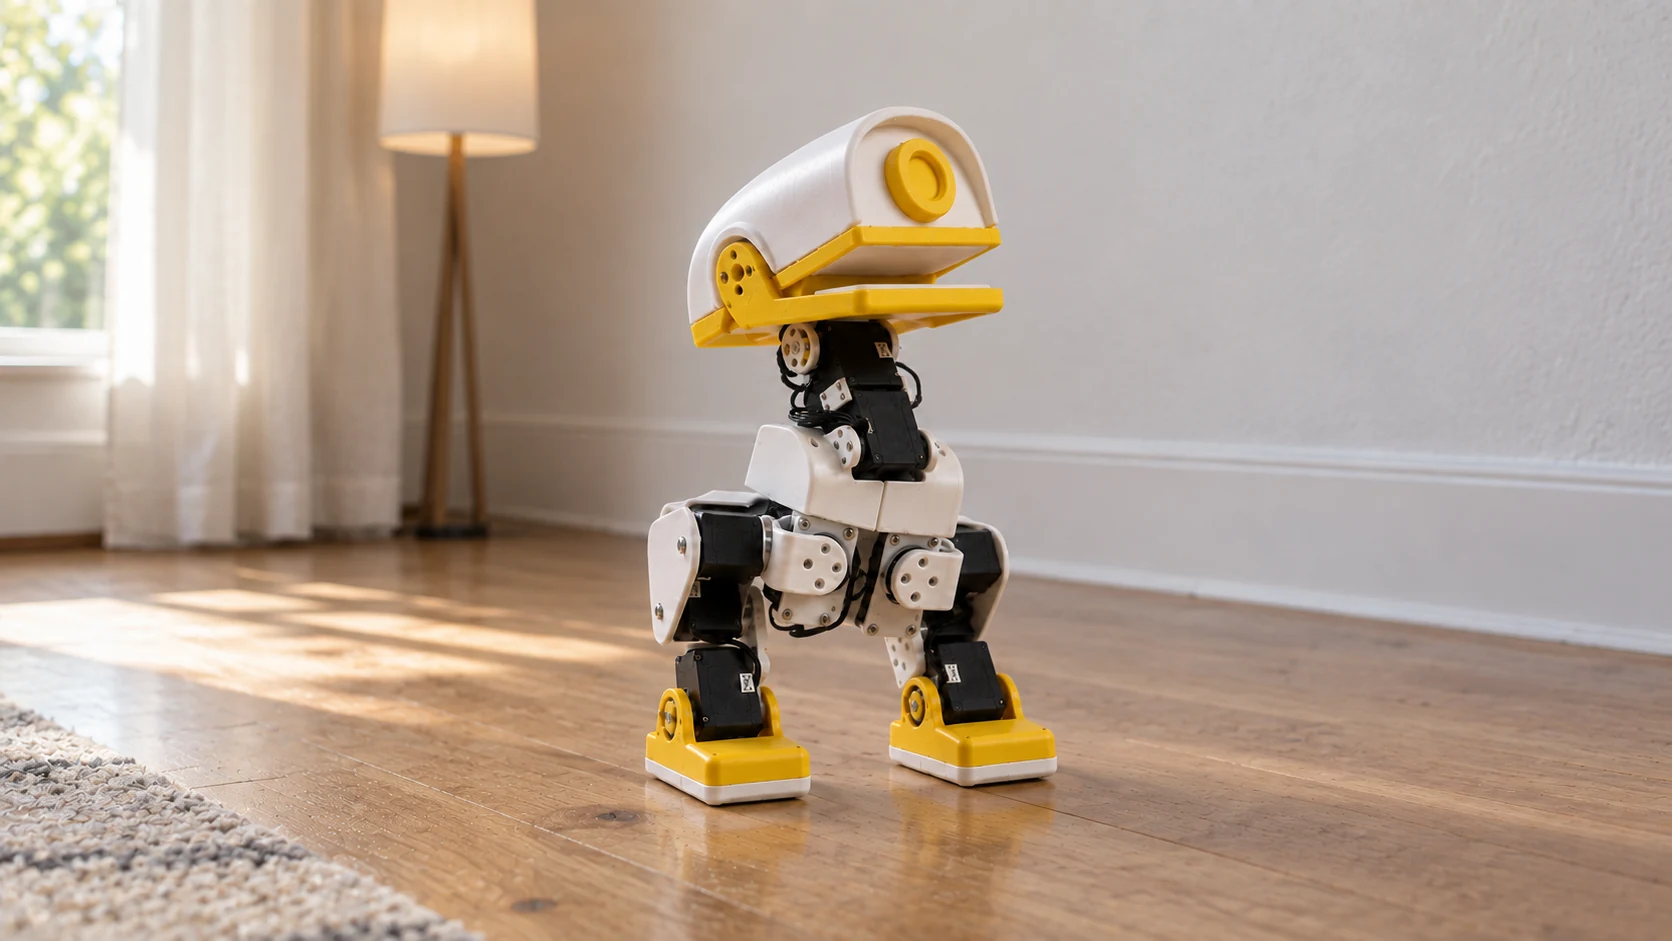
Comparez les kits Microduck Robot À monter soi-même
Demandez le prix, la disponibilité et l’expédition actuels sur WhatsApp ou par e-mail.
RENCONTREZ VOTRE PROCHAIN ROBOT
Kit de robot canard. Montez. Explorez.
Microduck Robot est un kit de robot canard bipède programmable et open source, basé sur Arduino Uno Q et 15 servos série. Construisez-le, calibrez ses articulations et télécommandez ses mouvements depuis un navigateur.
Montage nécessaire. Le code et les fichiers STL de la structure sont open source. Consultez la nomenclature de chaque version pour connaître son contenu.
Pour configurer le contrôle de mouvement de base, choisissez l'une des deux méthodes suivantes.
Utilisateur novice
Aucune expérience en programmation n'est requise, suivez simplement les images, les textes et les vidéos pour terminer l'assemblage, le démarrage et les opérations de base.
Commencez ↓
Logiciels et configuration · Windows / macOS / Linux
Développeur de robots
Consultez la documentation de développement, les interfaces matérielles, les exemples de code et les fichiers open source pour programmer, étendre et personnaliser votre canard.
En quoi le kit complet est-il différent du modèle de base ?
Kit complet
Audio · Caméra · ToF
Sur la base du contrôle de mouvement bipède, des modules audio, vidéo et ToF sont ajoutés.
Réveillez le canard et parlez-lui
Connectez-le à Internet, associez votre compte et choisissez un agent IA. Dites « Xiaoya Xiaoya » (la phrase d’activation en chinois) pour démarrer la conversation.
Photographié du point de vue du canard
Prévisualisez les images de la caméra, enregistrez des photos, surveillez les microphones et testez les haut-parleurs dans le cockpit du navigateur.
Percevoir la distance à parcourir
Découvrez la gamme de partitions 8 × 8 de ToF. En mode d'évitement d'obstacles avant, le canard ralentira et s'arrêtera à l'approche d'un obstacle.
Demandez le prix, la disponibilité et l’expédition actuels sur WhatsApp ou par e-mail.
Levez-vous, faites des pas, penchez-vous et ramassez le tissu. Dans son petit corps, une expérience robotique se déroule.
01
ouvre tes pieds
Regardez les stratégies de mouvement apprises se transformer en véritables étapes sous vos yeux.
02
se relever
De la chute au sol jusqu'au relèvement, découvrez comment le robot retrouve sa posture.
03
Bouge ta bouche
Penchez-vous, ouvrez la bouche et essayez de le ramasser.
La vidéo présente un prototype réel ; les fonctions dépendent du projet open source lié. Posez vos questions sur WhatsApp ou par e-mail.
Démonstration d'un prototype de machine réelle
La vidéo ne peut pas être lue temporairement, veuillez réessayer ou ouvrir la vidéo séparément. Ouvrir la vidéo ↗
De vrais enregistrements du site de développement00:36 / Microduck Robot
03 / POUR LES ESPRITS CURIEUX
Tout commence par son charme.
La curiosité vous mène plus loin.
Du premier aperçu à la première action. Microduck Robot laisse la place à vous qui aimez les robots et l'exploration pour continuer à créer.
Curiosité, vous pouvez vous rapprocher.↗
/ 01
Beauté mécanique visible
La structure imprimée en 3D et les 15 servos du port série permettent de tracer chaque tour et chaque étape.
/ 02
Démarrer l'interaction depuis le navigateur
Basé sur Arduino Uno Q, le projet fournit des interfaces de contrôle Web, de réglage des servos et d'étalonnage.
/ 03
Transformez vos idées en prochaines étapes
Explorez les informations sur le matériel et le code de formation pour étudier les mouvements de votre propre robot.
VOTRE PROCHAINE AVENTURE
Se renseigner sur le kit complet
Le kit complet comprend l’audio, une caméra et des modules ToF et nécessite un montage. Vérifiez la nomenclature, puis contactez-nous pour en discuter.
Prix du kit machine entière
Demander le prix actuel
Ventes et expédition
Demandez le prix, la disponibilité et l’expédition actuels sur WhatsApp ou par e-mail.
Utilisez WhatsApp ou [email protected] pour vos questions sur les kits et les commandes. La documentation technique d’origine reste accessible via des liens distincts.
MICRODUCK / Microduck Robot
Origine du projet et compatibilité logicielle
Le robot Microduck original est un projet de Pollen Robotics. Le kit présenté ici utilise une adaptation de Microduck et microduck_rl. Consultez la documentation de sa révision matérielle et de son logiciel d’exécution exacts ; les firmwares ne sont pas automatiquement interchangeables entre projets.
microduck-robot.com présente Microduck Robot et reçoit les demandes concernant les kits sur WhatsApp ou à [email protected]. Les liens techniques renvoient à la documentation matérielle et logicielle de ce kit et au projet original de Pollen Robotics.
Questions sur le kit de robot canard
Puis-je programmer ce robot DIY et imprimer ses pièces en 3D ?+
Ce kit de robot à construire permet aux makers adultes de combiner montage, impression 3D et programmation avec Arduino Uno Q. Microduck Robot publie les plans matériels, les fichiers STL, le code d’exécution et le code d’apprentissage par renforcement. Consultez les dépôts liés pour les licences, les versions et les instructions de montage.
Quelle est la différence entre le kit complet et le kit de base ?+
Les deux versions permettent les mouvements bipèdes et la calibration des servos. Le kit complet ajoute l’audio, une caméra et la mesure de distance ToF ; ces modules ne sont pas inclus dans le kit de base. Vérifiez la nomenclature et l’annonce du vendeur pour le contenu exact.
Faut-il assembler le robot ou disposer d’un GPU ?+
Les deux kits nécessitent un montage, la configuration des ID des servos et la calibration des articulations. La coque du kit de base doit être imprimée en 3D séparément. La commande courante par navigateur ne nécessite pas d’ordinateur GPU supplémentaire ; l’entraînement de vos propres stratégies exige un ordinateur compatible avec un GPU CUDA.
Quel est le prix du kit et quand est-il expédié ?+
Contactez-nous sur WhatsApp au +852 5604 2694 ou à [email protected] pour un devis et les informations actuelles de disponibilité et d’expédition. Confirmez le contenu, la livraison et le service après-vente avant de commander. Une demande ne réserve pas de stock et ne confirme pas de commande.
CONFIGURATION DU DUCK
Logiciels et configuration
Choisissez le logiciel pour votre ordinateur, puis installez le logiciel du robot selon les instructions de votre matériel.
Consultez la page officielle des logiciels Arduino et choisissez le téléchargement App Lab adapté à votre système d’exploitation et à votre ordinateur.
Afficher les instructions d'utilisationConnecter la console · Paramètres des servos · Calibrage de l'assemblage · Commande de marcheDévelopper +Réduire -
Après avoir terminé le déploiement du logiciel, suivez la séquence ci-dessous pour configurer et utiliser Microduck Robot.
01Exécutez l'application et ouvrez la page de contrôle
Exécutez l'application Microduck Robot dans l'Arduino App Lab. Après avoir attendu que l'application s'exécute correctement, accédez à l'adresse IP de l'appareil, le port 9527, dans le navigateur de votre ordinateur.
Format d'accès : http://deviceIP:9527/. 192.168.2.97 n'est qu'un exemple, veuillez le remplacer par l'adresse IP réelle de votre appareil.
02Définir l'ID du servo un par un
Ouvrez « Servo setup ». Connectez un seul servo à la fois. Les nouveaux servos ont l’ID 1 par défaut ; des ID identiques sur le même bus provoquent des erreurs.
Cliquez sur « Scan all IDs » et sélectionnez le servo avec l’ID 1.
Cliquez successivement sur « Reset Mid » puis « Set KpKd ».
Saisissez l’ID souhaité dans « Change ID to », puis cliquez sur « Change ID ».
Notez le nouvel ID et la position du servo correspondant, puis remplacez le servo suivant et répétez les étapes ci-dessus.
Assurez-vous de vous rappeler l'ID et l'emplacement d'installation de chaque servo et évitez toute confusion. L'ID 10 sélectionné dans la capture d'écran est un exemple. L'ID par défaut 1 doit être sélectionné lors de la première configuration d'un nouveau servo.
Paramètres du servo : fonctionnez en séquence, connectez un seul servo à la fois.Cliquez sur l'image pour l'agrandir
03Assemblez le canard et connectez tous les câbles
Après avoir terminé les réglages d'identification de tous les servos, suivez les instructions d'assemblage pour terminer l'assemblage du canard et connecter tous les câbles.
Après la mise sous tension, exécutez l'application dans Arduino App Lab, ouvrez la page de contrôle et cliquez sur Calibration pour accéder à l'interface de calibrage.
À l’ouverture de la calibration, tous les servos sont sans couple. Placez une articulation à la position zéro à la main, puis cliquez sur « Set center & hold » pour le servo correspondant. Le servo maintient alors cette position. Répétez pour toutes les articulations.
Dans l'attitude d'étalonnage, tous les maillons doivent être dans un état vertical ou horizontal. Il est normal de ne pas pouvoir se tenir dans cette posture. Cette étape sert uniquement à calibrer la position du servo.
Placez manuellement l’articulation à zéro, puis cliquez sur « Set center & hold ».Cliquez sur l'image pour l'agrandir
Posture d'étalonnage zéro · Vue de faceCliquez sur l'image pour l'agrandirAttitude d'étalonnage zéro·Vue latéraleCliquez sur l'image pour l'agrandir
05Changer la position par défaut
Une fois toutes les articulations calibrées, revenez à « Control » et cliquez sur « Default pose ». Le canard devrait maintenir cette posture et rester debout.
Dans « Control », cliquez sur « Default pose » pour vérifier la posture par défaut.Cliquez sur l'image pour l'agrandir
06Posez-le au sol et commencez à contrôler la marche
Après avoir confirmé que le canard peut se tenir normalement, débranchez le câble USB Type-C et placez le Microduck Robot sur le sol pour éviter les dommages dus à une chute d'endroits élevés.
Cliquez sur « Walk / get up » pour charger les stratégies entraînées de marche et de redressement. Contrôlez la vitesse avec le joystick.