Не открывается страница управления
Убедитесь, что приложение запущено. В Arduino App Lab откройте Network Info выбранной платы и используйте её фактический адрес и порт 9527 для управления движением. Компьютер должен иметь сетевой доступ к плате.
Сервопривод не обнаружен
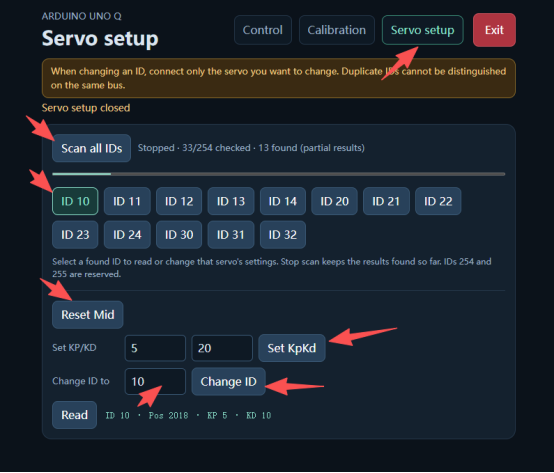
Подключите только настраиваемый сервопривод и запустите Scan all IDs в Servo setup. Перед изменением настроек сравните результат с записанными идентификаторами.
Робот не стоит после калибровки
Убедитесь, что все суставы откалиброваны и выбран режим Default pose. Если робот не удерживает ожидаемую позу, проверьте настройки суставов до запуска ходьбы.
Не работает звук, камера или ToF
Убедитесь, что у вас полный комплект с нужным модулем и установлена подходящая конфигурация Microduck Robot AI. Проверьте модуль на панели управления AI.
Связаться с поддержкой
Отправьте эти сведения в WhatsApp или по электронной почте, чтобы мы могли определить, на каком шаге возникла проблема.
- Версия комплекта, ревизия оборудования и версия приложения или управляющего ПО.
- Выполненные шаги, ожидаемый результат и наблюдаемое поведение.
- Точный текст ошибки и, при наличии, снимок соответствующего экрана управления или настройки.