Die Steuerungsseite öffnet sich nicht
Prüfen Sie, ob die Anwendung läuft. Öffnen Sie in Arduino App Lab die Network Info der ausgewählten Platine und nutzen Sie für die Bewegungssteuerung deren tatsächliche Adresse und Port 9527. Der Computer muss die Platine über das Netzwerk erreichen können.
Ein Servo wird nicht erkannt
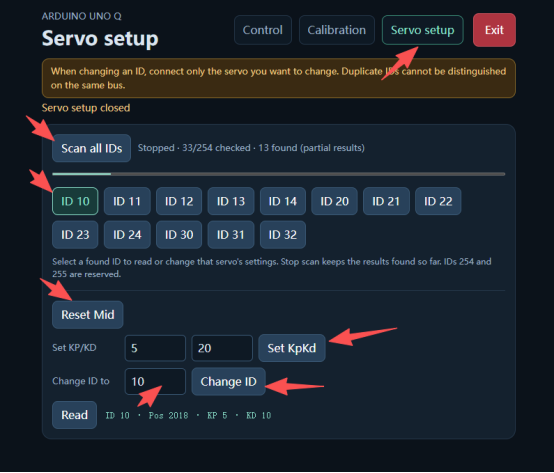
Schließen Sie nur den Servo an, den Sie einrichten. Starten Sie Scan all IDs in Servo setup. Gleichen Sie das Ergebnis mit Ihren notierten IDs ab, bevor Sie Einstellungen ändern.
Der Roboter steht nach der Kalibrierung nicht
Prüfen Sie, ob alle Gelenke kalibriert sind und Default pose ausgewählt ist. Hält der Roboter die erwartete Haltung nicht, prüfen Sie die Gelenkeinstellungen, bevor Sie eine Laufbewegung starten.
Audio, Kamera oder ToF funktionieren nicht
Prüfen Sie, ob Sie das Komplettkit verwenden, das Modul vorhanden ist und die passende Microduck Robot AI-Konfiguration läuft. Suchen Sie das Modul im AI-Cockpit.
Support kontaktieren
Senden Sie uns die folgenden Angaben per WhatsApp oder E-Mail, damit wir den betroffenen Schritt eingrenzen können.
- Kit-Variante, Hardware-Revision sowie Version der Anwendung oder Laufzeitsoftware.
- Ausgeführte Schritte, erwartetes Ergebnis und tatsächliches Verhalten.
- Wortlaut der Fehlermeldung und falls verfügbar ein Screenshot der betroffenen Steuerungs- oder Einrichtungsseite.