키트, BOM과 STL 파일 확인
먼저 키트 버전을 확인하세요. 두 버전 모두 Arduino Uno Q와 시리얼 서보 15개를 사용하며, 풀 키트에는 오디오, 카메라와 ToF 모듈이 추가됩니다. 두 패키지가 같다고 가정하지 말고 실제 받은 부품을 해당 BOM과 비교하세요.
기본 키트의 외장은 별도로 3D 프린팅해야 합니다. 하드웨어 저장소에서 해당 리비전의 STL 파일과 조립 문서를 확인하세요. 설계 파일이 공개되었다고 모든 출력 부품과 액세서리가 판매 패키지에 포함되는 것은 아닙니다.
설정 콘솔 열기
원본 설치 안내에 따라 맞는 런타임을 배포한 뒤 Arduino App Lab에서 Microduck Robot을 실행하세요. 정상적으로 시작된 것을 확인한 후 제어 화면을 엽니다.
- 로봇의 실제 IP 주소를 확인하세요.
- 컴퓨터 브라우저에서 http://deviceIP:9527/을 엽니다. deviceIP를 실제 주소로 바꾸세요.
- 제어 페이지가 열리는지 확인한 뒤 Servo setup으로 이동하세요. 문서의 예시 IP가 자신의 로봇 주소인 것은 아닙니다.
서보를 하나씩 연결해 ID 설정
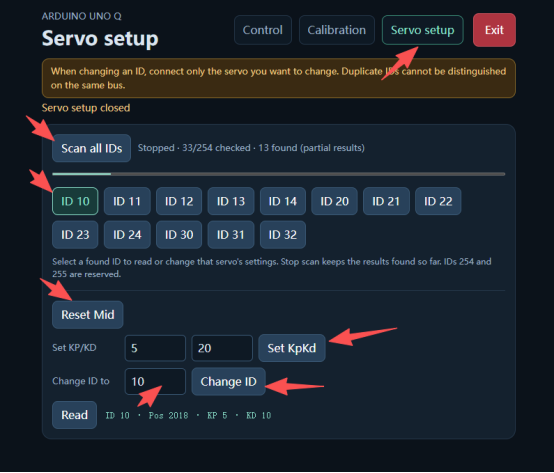
설정할 서보 하나만 연결하세요. 공개 절차에서 새 서보의 기본 ID는 1이며, 같은 버스에 ID가 중복되면 오류가 발생합니다. 목표 ID는 해당 버전의 조립 문서에서 확인하세요. 스크린샷의 예시 ID 10을 그대로 사용하지 마세요.
- Servo setup에서 Scan all IDs를 클릭하고 새 서보라면 ID 1을 선택하세요.
- Reset Mid, Set KpKd를 차례로 클릭하세요.
- Change ID to에 지정된 목표 ID를 입력하고 Change ID를 클릭하세요.
- 새 ID와 실제 설치 위치를 기록한 뒤 다음 서보에 같은 절차를 적용하세요.
하드웨어 조립 안내 따르기
모든 서보의 ID를 설정한 후 하드웨어 프로젝트의 그림과 조립 순서를 따라 조립하고 안내된 대로 케이블을 연결하세요. 겉모습이 같은 서보를 바꾸어 설치하지 않도록 ID와 설치 위치 기록을 확인하세요.
이 개요는 나사 체결 토크, 커넥터 핀 배열이나 대체 배선을 지정하지 않습니다. 해당 리비전의 도면과 부품을 사용하고 차이가 있으면 동작 절차를 진행하기 전에 확인하세요. 부품 목록만으로 배선도를 대신할 수는 없습니다.
관절별 영점 보정
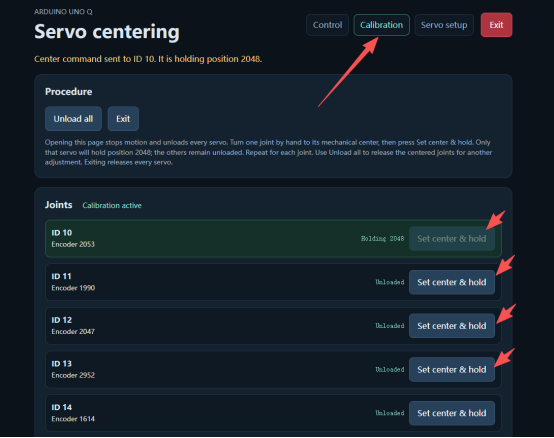
전원을 켜고 Arduino App Lab에서 앱을 실행한 뒤 제어 페이지의 Calibration을 여세요. 문서에 설명된 보정 모드에서는 처음에 모든 서보의 유지 토크가 해제됩니다.
- 한 관절을 손으로 기준 영점 위치에 맞추세요.
- 해당 서보의 Set center & hold를 클릭하면 설정한 위치를 유지해야 합니다.
- 조작할 관절이 맞는지 매번 확인하면서 모든 관절에 반복하세요.
보정 자세와 서 있는 자세 구분
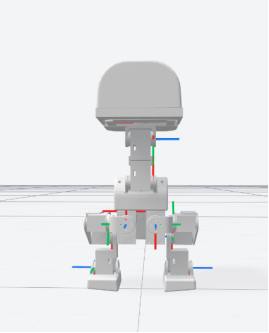
기준 영점 자세에서는 원본 문서의 정면·측면 그림처럼 링크가 수직 또는 수평입니다. 이 자세는 보정 기준이며 보행 자세가 아닙니다.
이 자세에서 혼자 서지 못하는 것은 정상입니다. 보정 자세의 균형을 맞추기 위해 영점을 바꾸지 말고 실제 관절 정렬을 해당 리비전의 기준 그림과 비교하세요.
걷기 전에 기본 자세 확인
모든 관절을 보정한 뒤 Control로 돌아가 Default pose를 클릭하세요. 로봇이 기본 자세를 유지하며 설 수 있어야 합니다. 그렇지 않다면 보행 정책을 시작하기 전에 ID 대응, 조립 상태와 보정을 다시 확인하세요.
- 정상적으로 서는 것을 확인한 뒤 원본 안내에 따라 USB Type-C 케이블을 분리하세요.
- 높은 곳이 아닌 바닥에 로봇을 놓으세요.
- Walk / get up을 클릭해 걷기·일어나기 정책을 불러온 후 조이스틱으로 움직임을 제어하세요.
마지막으로 확인된 단계부터 점검
아래 항목은 점검 방향이며 확정된 고장 진단이 아닙니다. 원본 프로젝트에 문의할 때는 런타임 버전, 서보 ID 기록과 관찰한 동작을 준비하세요. 화면이나 절차가 다르면 해당 버전의 문서를 따르고 ID나 제어값을 임의로 설정하지 마세요.
옆으로 스크롤하여 모든 열을 비교하세요.
| 관찰한 현상 | 점검 항목 |
|---|---|
| 제어 페이지가 열리지 않음 | 앱 시작 여부, 장치 IP와 포트 9527을 확인하세요. |
| 검색 또는 서보 선택이 일관되지 않음 | 서보 하나만 연결하고 중복 ID를 확인하세요. |
| 다른 관절이 움직이거나 기본 자세가 틀어짐 | ID와 설치 위치 대응, 영점을 하드웨어 안내와 비교하세요. |
| 보정 자세에서 서지 못함 | 영점 자세와 Default pose를 구분한 뒤 보정 변경 여부를 판단하세요. |