No se abre la página de control
Comprueba que la aplicación esté en ejecución. En Arduino App Lab, abre Network Info de la placa seleccionada y utiliza su dirección real y el puerto 9527 para controlar el movimiento. El ordenador debe poder llegar a la placa por la red.
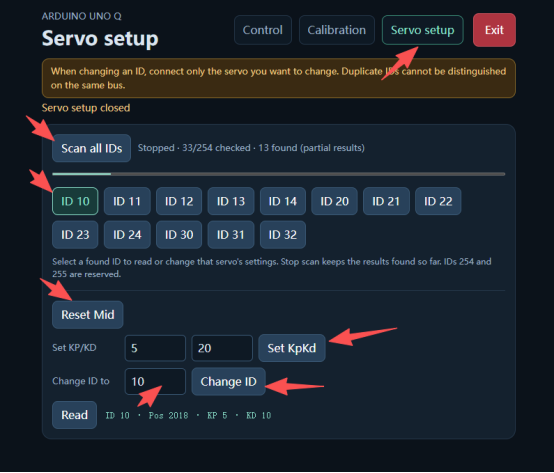
No se detecta un servo
Conecta solo el servo que vas a configurar y ejecuta Scan all IDs en Servo setup. Compara el resultado con los identificadores que anotaste antes de cambiar ajustes.
El robot no se mantiene en pie tras calibrarlo
Comprueba que todas las articulaciones estén calibradas y que esté seleccionada la opción Default pose. Si el robot no mantiene la postura esperada, detente antes de iniciar la marcha y revisa los ajustes de las articulaciones.
No funciona el audio, la cámara o el ToF
Confirma que tienes el kit completo, que el módulo está presente y que usas la configuración de Microduck Robot AI correspondiente. Busca el módulo en el panel de AI.
Contactar con soporte
Envía estos datos por WhatsApp o correo electrónico para que podamos localizar el paso que falla.
- Versión del kit, revisión de hardware y versión de la aplicación o del software de ejecución.
- Pasos que seguiste, resultado esperado y lo que ocurrió.
- Mensaje de error exacto y, si la tienes, una captura de la pantalla de control o configuración correspondiente.