Herramientas
Herramientas para desarrollar robots
Desde entender el robot hasta elegir servos y depurar el protocolo.
Conoce los robots
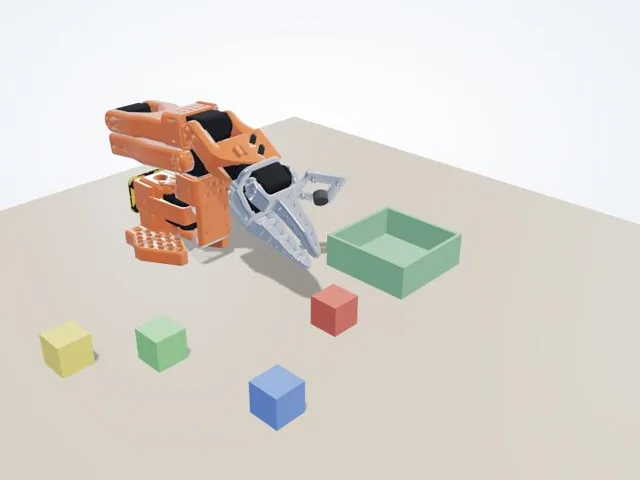
Simulador de brazo robótico SO-101
Prueba el control articular y una tarea de recogida.
Abrir simuladorResuelve una tarea de desarrollo
Simulador de servos ESP32
Ejecuta firmware de ejemplo y observa entradas y PWM.
FirmwareAbrirCalculadora de par de servos
Compara servos según la carga y la alimentación.
Elegir servosAbrirGenerador y decodificador de comandos para servos de bus
Genera, comprueba y decodifica paquetes Feetech.
Depurar protocoloAbrirPlanificador de pines y PWM ESP32
Elige la placa exacta, reserva periféricos y configura las salidas PWM.
FirmwareAbrirComprobación de montaje y calibración
Comprueba configuración y archivos localmente; la calibración física sigue sin verificar.
Montaje y calibraciónAbrirComprobador de alimentación y BOM
Compara las rutas de alimentación y las piezas antes de trabajar con hardware.
Alimentación y BOMAbrirPrimeros pasos
No hay herramientas coincidentes
Prueba otra tarea o borra los filtros.
Cómo funcionan los simuladores
La física es MuJoCo 4.0, el mismo motor que usan los investigadores en robótica, compilado a WebAssembly para que funcione en la pestaña del navegador. Los robots son los modelos abiertos del pato robot y del brazo SO-101, con sus articulaciones, masas y límites de servo reales.
Los movimientos con IA son redes neuronales entrenadas en formato ONNX que se ejecutan en la página con ONNX Runtime Web: políticas de marcha para el pato y un modelo ACT de aprendizaje por imitación para el brazo. Los modelos, mallas y políticas que cargues desde tu ordenador se quedan en tu ordenador.
Preguntas
¿Los simuladores necesitan un ordenador potente?
Basta con un portátil o un móvil reciente. En la primera visita se descargan el motor de física y los modelos de los robots; después el navegador puede guardarlos en caché, así que las visitas siguientes suelen arrancar más rápido.
¿Puedo probar mi propio modelo entrenado?
Sí, si el modelo y la política usan un formato compatible. Una política ONNX propia necesita un archivo policy_spec.json con el formato robot-sim-policy/2 que defina entradas, salidas, orden de las articulaciones, unidades, normalización y frecuencia de control. Se admite un único vector de observaciones (joint-vector) y el contrato state-ACT de SO-101 con estados de las articulaciones y de la escena (so101-state-act). No se admiten políticas con imágenes ni recurrentes. Los modelos MuJoCo, las mallas STL y los archivos de políticas se leen en el navegador y no se suben.
¿El simulador es igual que el robot real?
Parecido, no idéntico. Una política que funciona en simulación puede comportarse de otra forma en el robot real por la fricción, la respuesta de los servos y las diferencias de montaje, así que prueba los modelos nuevos primero en un robot compatible.
