Usuario novato
No se requiere experiencia en programación, simplemente siga las imágenes, textos y videos para completar el montaje, la puesta en marcha y las operaciones básicas.
empezar
Software y configuración · Windows / macOS / Linux
Compara los kits Microduck Robot Para montar
Consulta el precio, la disponibilidad y el envío actuales por WhatsApp o correo.
CONOCE A TU PRÓXIMO ROBOT
Microduck Robot es un kit de robot pato bípedo programable y de código abierto, basado en Arduino Uno Q y 15 servos serie. Móntalo, calibra sus articulaciones y controla sus movimientos a distancia desde un navegador.
Consulta el precio actual
Guías y comparaciones ↓Lea las instrucciones de precompra antes de comprar ↓Ver vídeo promocional ↓
Hablar por WhatsAppRequiere montaje. El código y los archivos STL de la estructura son de código abierto. Consulte el contenido de cada versión en su lista de materiales.
Para configurar el control de movimiento básico, elija uno de los dos métodos siguientes.
No se requiere experiencia en programación, simplemente siga las imágenes, textos y videos para completar el montaje, la puesta en marcha y las operaciones básicas.
Vea documentación de desarrollo, interfaces de hardware, código de muestra y archivos de código abierto para programar, ampliar y personalizar su pato.
El hardware, el código de ejecución y de entrenamiento son todos de código abierto.
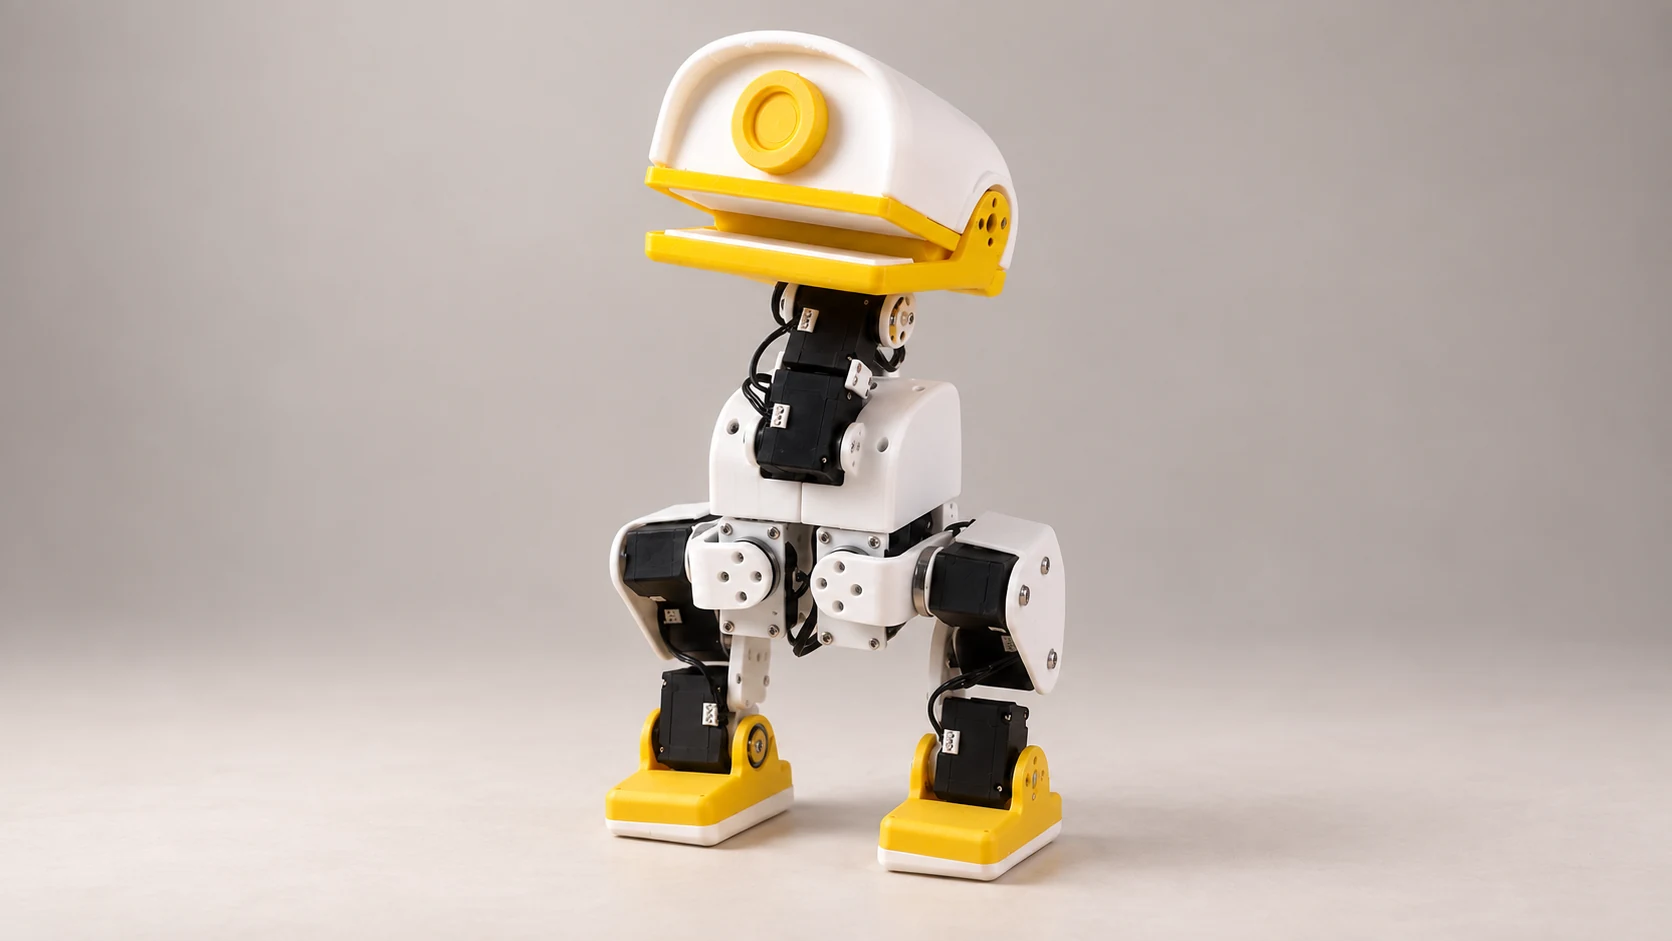
Microduck Robot / VERSIONES
Microduck Robot / RESOURCES
Revisa el kit de robot bípedo, asigna los ID de los servos, calibra las articulaciones y comprueba la postura inicial siguiendo el procedimiento de Microduck Robot.
02 ↗Conecta tu Microduck Robot, comprueba la calibración, inicia la marcha desde el navegador y localiza problemas de conexión o de versión.
03 ↗Compara los kits Microduck Robot: montaje, control, audio, cámara, ToF y software. Distingue la adaptación Microduck Robot del robot Microduck original.
01 / CONOCE A Microduck Robot
86 segundos, una mirada más cercana a los movimientos, la estructura y la jugabilidad de código abierto de Microduck Robot.
El video no se puede reproducir temporalmente, inténtelo nuevamente o abra el video por separado. Abrir vídeo ↗
02 / EN EL MUNDO REAL
Levántate, da pasos, agáchate y recoge la tela. En su pequeño cuerpo se está llevando a cabo un experimento con un robot.
Observe cómo las estrategias de movimiento aprendidas se convierten en pasos reales ante sus ojos.
Desde caer al suelo hasta levantarse, explore cómo el robot recupera su postura.
Inclínate, abre la boca e intenta levantarlo.
El vídeo muestra un prototipo físico; las funciones dependen del proyecto de código abierto enlazado. Consulta por WhatsApp o correo si tienes preguntas.
El video no se puede reproducir temporalmente, inténtelo nuevamente o abra el video por separado. Abrir vídeo ↗
03 / PARA MENTES CURIOSAS
Desde el primer vistazo hasta la primera acción. Microduck Robot te deja espacio a los que les gustan los robots y la exploración para seguir creando.
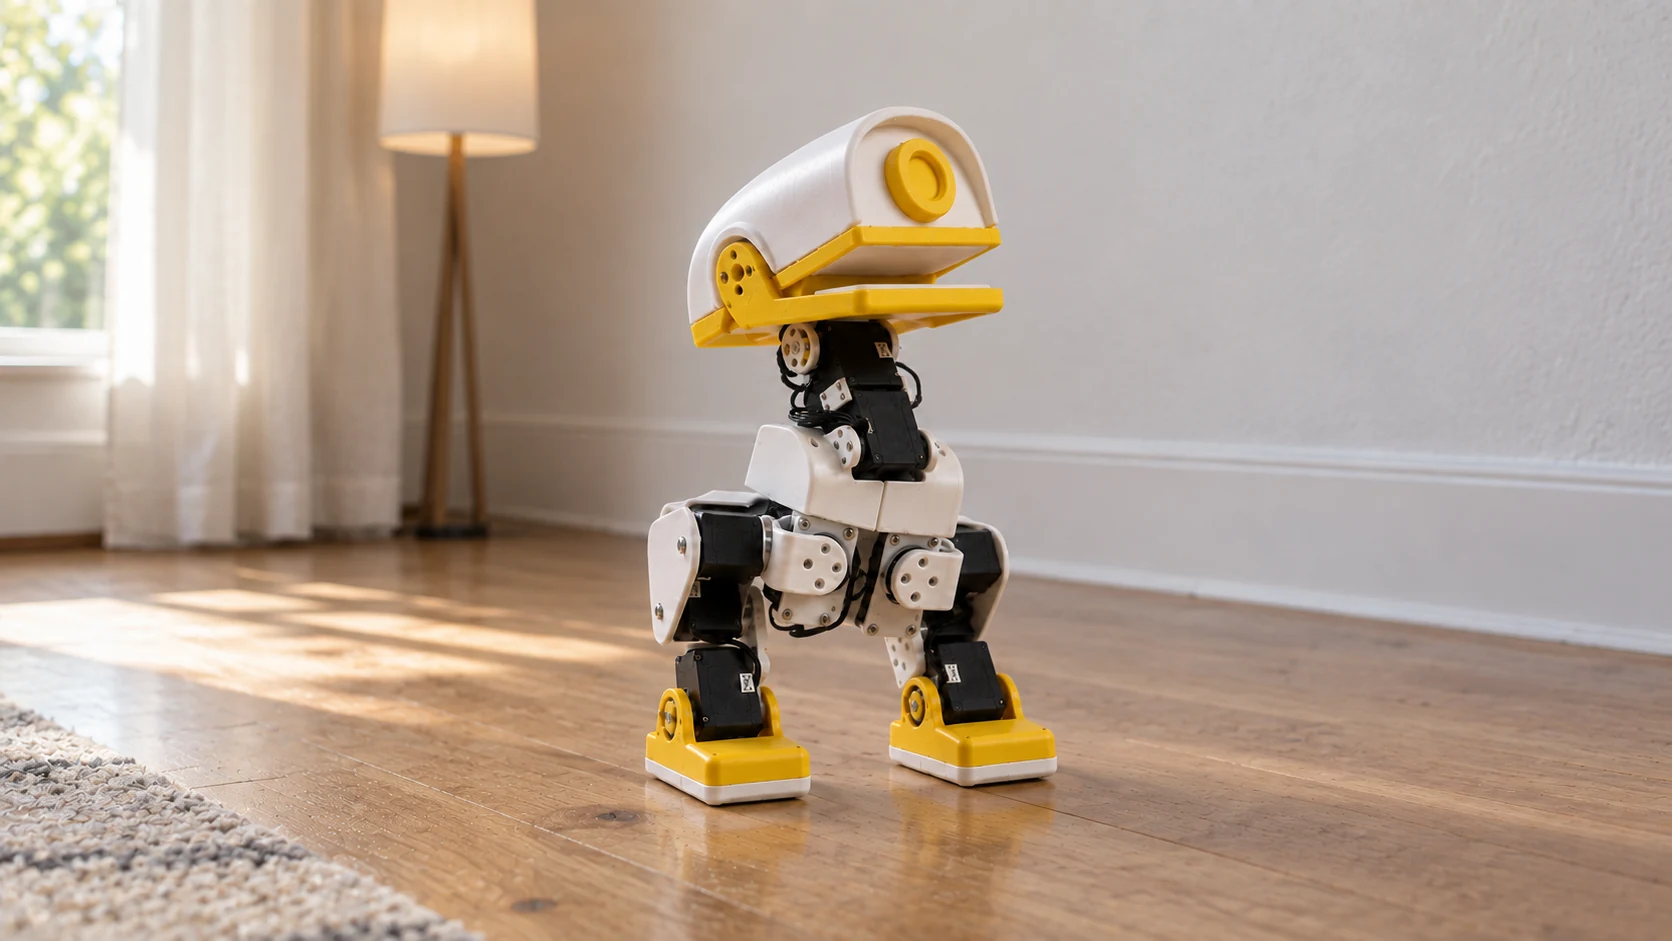
La estructura impresa en 3D y los 15 servos del puerto serie hacen que cada giro y paso sean rastreables.
Basado en Arduino Uno Q, el proyecto proporciona control web, configuración de servos e interfaces de calibración.
Explore información de hardware y código de capacitación para estudiar los movimientos de su propio robot.
TU PRÓXIMA AVENTURA
El kit completo incluye audio, cámara y módulos ToF y requiere montaje. Revisa la lista de componentes y contáctanos para consultar sobre el kit.
Consultas / Contacto
WhatsApp · +852 5604 2694
Consulta sobre kits, montaje o desarrollo por WhatsApp o en [email protected].
Consultas sobre kits
Pregunta por el precio actual, los componentes y el envío antes de hacer un pedido.
Consultar por el kit completoUtiliza WhatsApp o [email protected] para consultas sobre kits y pedidos. La documentación técnica original tiene enlaces separados.
MICRODUCK / Microduck Robot
El robot Microduck original es un proyecto de Pollen Robotics. El kit descrito aquí utiliza una adaptación de Microduck y microduck_rl. Consulta la documentación de la revisión exacta de hardware y del software de ejecución de este kit; los firmwares de distintos proyectos no son necesariamente intercambiables.
microduck-robot.com ofrece información sobre Microduck Robot y recibe consultas sobre kits por WhatsApp o en [email protected]. Los enlaces técnicos llevan a la documentación del hardware y del software de este kit y al proyecto original de Pollen Robotics.
Este kit DIY permite a los makers adultos explorar el montaje, la impresión 3D y la programación de un robot con Arduino Uno Q. Microduck Robot publica diseños de hardware, archivos STL, código de ejecución y código de aprendizaje por refuerzo. Consulta las licencias, versiones e instrucciones en los repositorios enlazados.
Ambos permiten el movimiento bípedo y la calibración de servos. El kit completo añade audio, cámara y medición de distancia ToF; el básico no incluye estos módulos. Comprueba la lista de materiales y el anuncio del vendedor para conocer el contenido exacto.
Ambos kits requieren montaje, configuración de los ID de servo y calibración de articulaciones. La carcasa del kit básico debe imprimirse en 3D por separado. El control habitual desde el navegador no necesita un ordenador con GPU adicional; entrenar políticas propias requiere un equipo compatible con GPU CUDA.
Contáctanos por WhatsApp en el +852 5604 2694 o en [email protected] para solicitar un presupuesto y confirmar la disponibilidad y el envío actuales. Aclara el contenido, la entrega y la posventa antes de pedir. Enviar una consulta no reserva existencias ni confirma un pedido.
CONFIGURACIÓN DE DUCK
Elige el software para tu ordenador y después instala el software del robot siguiendo las instrucciones de tu hardware.
Todo el paquete utiliza Microduck Robot AI para sus funciones de voz, video y ToF.Ver las instrucciones de instalación del kit completo ↗
Visita la página oficial de software de Arduino y elige la descarga de App Lab adecuada para tu sistema operativo y ordenador.
Abrir la página de Arduino ↗Sigue la documentación para seleccionar e instalar el software de ejecución de Microduck Robot compatible con tu hardware y módulos.
Leer las instrucciones de instalación ↗Sigue la guía ilustrada para abrir el control, configurar los ID de los servos, calibrar las articulaciones y comprobar la postura inicial.
Leer la guía de configuración →Después de completar la implementación del software, siga la secuencia a continuación para configurar y usar Microduck Robot.
Ejecute la aplicación Microduck Robot en Arduino App Lab. Después de esperar a que la aplicación se ejecute correctamente, acceda a la dirección IP del dispositivo, puerto 9527, en el navegador de su computadora.
Formato de acceso: http://deviceIP:9527/. 192.168.2.97 es solo un ejemplo; reemplácelo con la dirección IP real de su dispositivo.
Entra en «Servo setup». Conecta solo un servo a la vez. Los servos nuevos tienen el ID 1 por defecto; los ID duplicados en el mismo bus provocan errores.
Asegúrese de recordar el ID y la ubicación de instalación de cada servo y evite confusiones. El ID 10 seleccionado en la captura de pantalla es un ejemplo. Se debe seleccionar el ID predeterminado 1 al configurar un nuevo servo por primera vez.
Después de completar la configuración de ID de todos los servos, siga las instrucciones de ensamblaje para completar el ensamblaje del pato y conectar todos los cables.
Ver información de hardware y ensamblajeTras encenderlo, ejecuta la aplicación en Arduino App Lab, abre la página de control y pulsa «Calibration».
Al entrar en la calibración, todos los servos están sin par motor. Gira manualmente una articulación hasta su posición cero y pulsa «Set center & hold» junto al servo correspondiente. El servo mantendrá esa posición. Repite el proceso para todas las articulaciones.
En la actitud de calibración, todos los enlaces deben estar en estado vertical u horizontal. Es normal no poder mantenerse de pie en esta postura. Este paso sólo se utiliza para calibrar la posición del servo.
Cuando todas las articulaciones estén calibradas, vuelve a «Control» y pulsa «Default pose». El pato debería mantener esa postura y quedarse de pie.
Después de confirmar que el pato puede mantenerse en pie normalmente, desconecte el cable USB tipo C y coloque el Microduck Robot en el suelo para evitar daños por caídas desde lugares altos.
Pulsa «Walk / get up» para cargar las políticas entrenadas de marcha y recuperación. Usa el joystick para controlar la velocidad.