Aktuelle Preise, Verfügbarkeit und Versand über WhatsApp oder E-Mail anfragen.
DEIN NÄCHSTER ROBOTER
Roboter-Ente als Bausatz. Bauen. Entdecken.
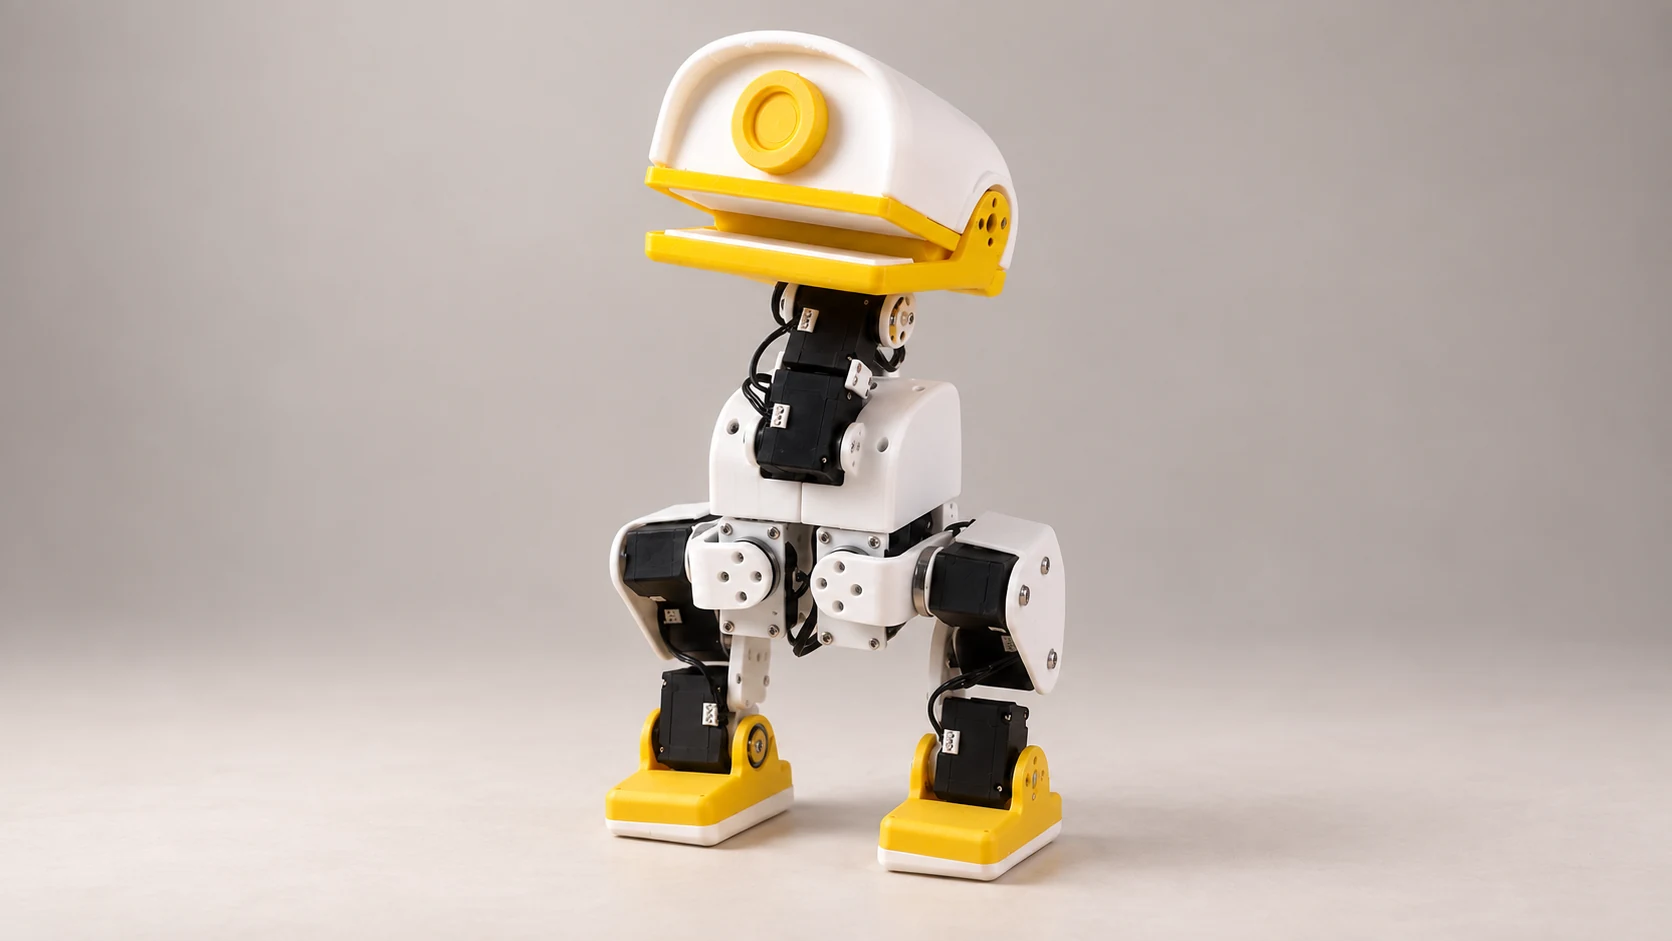
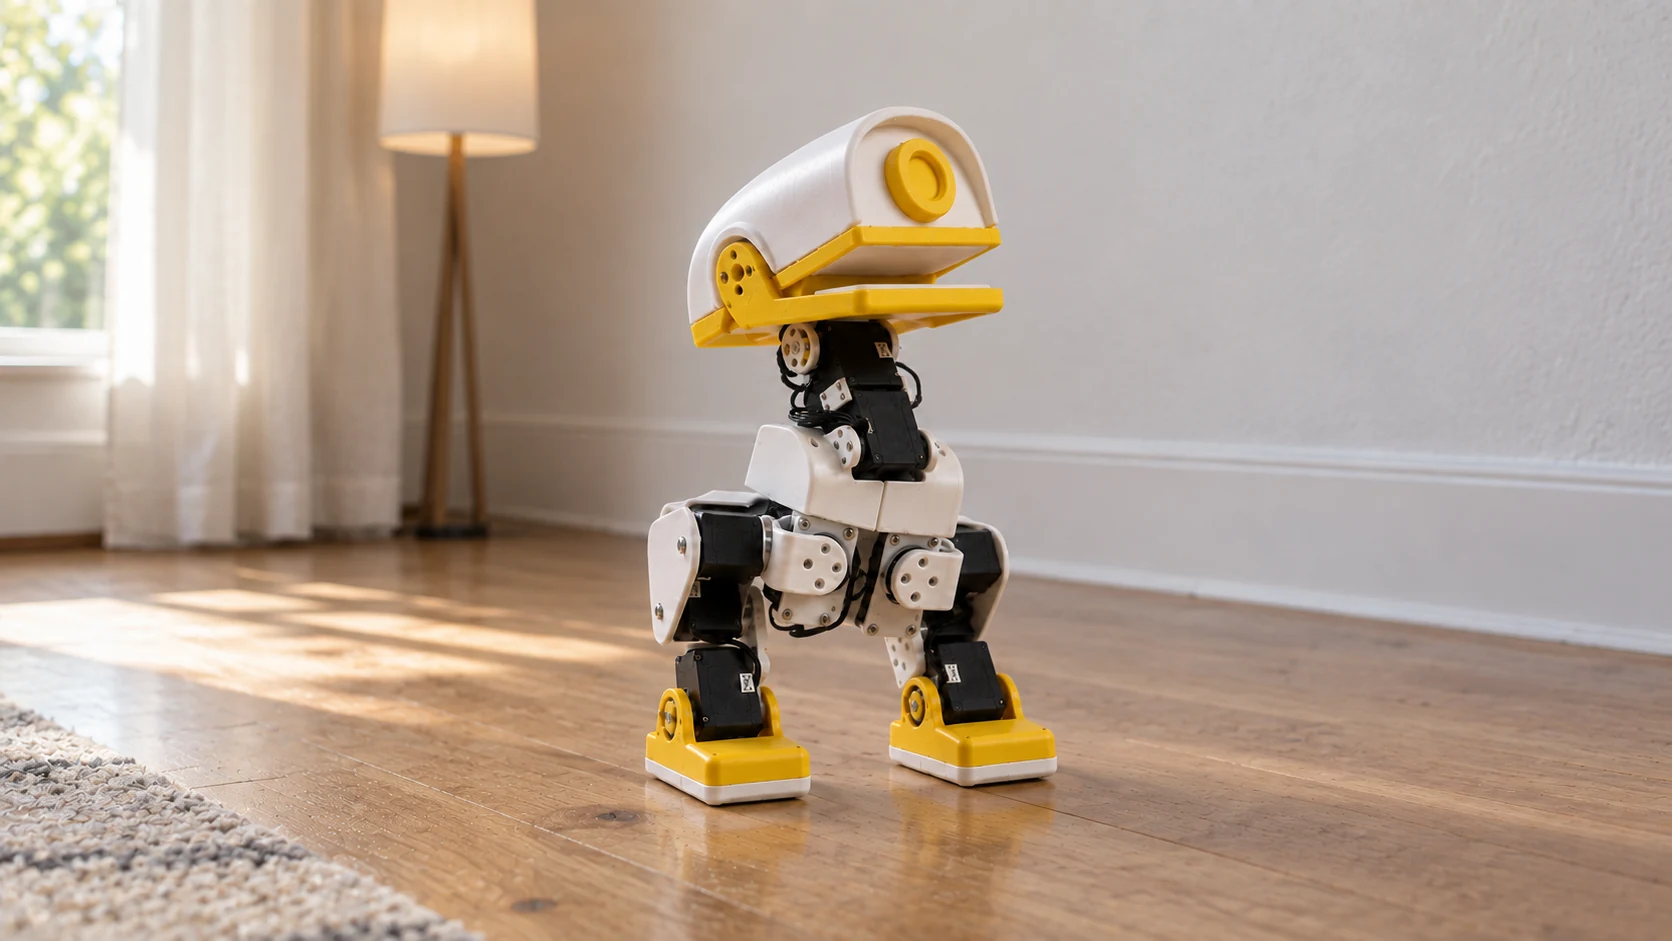
Microduck Robot ist ein programmierbarer DIY-Roboterbausatz: eine zweibeinige Roboter-Ente mit Arduino Uno Q und 15 seriellen Servos. Bauen und kalibrieren Sie den Roboter und steuern Sie ihn anschließend im Browser.
Selbstmontage erforderlich. Code und STL-Konstruktionsdateien sind Open Source. Den Lieferumfang finden Sie in der jeweiligen Stückliste.
Um eine grundlegende Bewegungssteuerung einzurichten, wählen Sie eine der beiden folgenden Methoden.
Anfänger
Es sind keine Programmierkenntnisse erforderlich. Befolgen Sie einfach die Bilder, Texte und Videos, um den Zusammenbau, die Inbetriebnahme und die grundlegenden Vorgänge abzuschließen.
Fangen Sie an ↓
Software und Einrichtung · Windows / macOS / Linux
Roboterentwickler
Sehen Sie sich Entwicklungsdokumentation, Hardwareschnittstellen, Beispielcode und Open-Source-Dateien an, um Ihren Duck zu programmieren, zu erweitern und anzupassen.
Wie unterscheidet sich der Komplettbausatz vom Basismodell?
Komplettbausatz
Audio · Kamera · ToF
Auf Basis der bipedalen Bewegungssteuerung werden Audio-, Video- und ToF-Ranging-Module hinzugefügt.
Weck die Ente auf und rede mit ihr
Mit dem Internet verbinden, Konto verknüpfen und einen KI-Agenten auswählen. Sagen Sie „Xiaoya Xiaoya“ (das chinesische Aktivierungswort), um das Gespräch zu starten.
Aus der Perspektive der Ente fotografiert
Sehen Sie sich Kameraaufnahmen in der Vorschau an, speichern Sie Fotos, überwachen Sie Mikrofone und testen Sie Lautsprecher im Browser-Cockpit.
Nehmen Sie die Entfernung wahr, die vor Ihnen liegt
Schauen Sie sich den 8 × 8-Partitionsbereich von ToF an. Im Vorwärts-Hindernisvermeidungsmodus wird die Ente langsamer und stoppt, wenn sie sich einem Hindernis nähert.
Aktuelle Preise, Verfügbarkeit und Versand über WhatsApp oder E-Mail anfragen.
Stehen Sie auf, machen Sie Schritte, bücken Sie sich und heben Sie das Tuch auf. In seinem kleinen Körper findet ein Roboterexperiment statt.
01
Öffne deine Füße
Beobachten Sie, wie aus den erlernten Bewegungsstrategien vor Ihren Augen echte Schritte werden.
02
steh wieder auf
Entdecken Sie, wie der Roboter vom Fallen auf den Boden bis zum Aufstehen seine Haltung wiedererlangt.
03
Bewege deinen Mund
Beugen Sie sich nach unten, öffnen Sie den Mund und versuchen Sie, es aufzuheben.
Das Video zeigt einen realen Prototyp. Die Funktionen richten sich nach dem verlinkten Open-Source-Projekt. Fragen können Sie über WhatsApp oder E-Mail stellen.
Demonstration realer Maschinenprototypen
Das Video kann vorübergehend nicht abgespielt werden. Bitte versuchen Sie es erneut oder öffnen Sie das Video separat. Video öffnen ↗
Echte Aufzeichnungen von der Entwicklungsseite00:36 / Microduck Robot
03 / FÜR NEUGIERIGE KÖPFE
Niedlich ist der Anfang.
Neugier führt weiter.
Vom ersten Blick bis zur ersten Aktion. Microduck Robot lässt denjenigen, die Roboter und Erkundungen mögen, Raum zum weiteren Schaffen.
Neugier, du kannst näher kommen.↗
/ 01
Sichtbare mechanische Schönheit
Die 3D-gedruckte Struktur und 15 Servos mit serieller Schnittstelle machen jede Drehung und jeden Schritt nachvollziehbar.
/ 02
Starten Sie die Interaktion über den Browser
Basierend auf Arduino Uno Q bietet das Projekt Web-Steuerungs-, Servo-Einstellungs- und Kalibrierungsschnittstellen.
/ 03
Verwandeln Sie Ideen in nächste Schritte
Entdecken Sie Hardwareinformationen und Trainingscode, um Ihre eigenen Roboterbewegungen zu studieren.
DEIN NÄCHSTES ABENTEUER
Komplettbausatz anfragen
Der Komplettbausatz enthält Audio, Kamera und ToF-Module und wird selbst montiert. Prüfen Sie die Stückliste und kontaktieren Sie uns zum Bausatz.
Preis für den gesamten Maschinensatz
Aktuellen Preis anfragen
Verkauf und Versand
Aktuelle Preise, Verfügbarkeit und Versand über WhatsApp oder E-Mail anfragen.
Anfragen zu Bausätzen und Bestellungen nehmen wir über WhatsApp oder [email protected] entgegen. Technische Originalunterlagen sind separat verlinkt.
MICRODUCK / Microduck Robot
Projektursprung und Softwarekompatibilität
Der ursprüngliche Microduck-Roboter ist ein Projekt von Pollen Robotics. Der hier beschriebene Bausatz verwendet eine Anpassung von Microduck und microduck_rl. Nutzen Sie die Dokumentation für die genaue Hardware- und Laufzeitversion dieses Bausatzes; die Firmware ist zwischen den Projekten nicht automatisch austauschbar.
microduck-robot.com informiert über Microduck Robot und nimmt Bausatzanfragen über WhatsApp oder [email protected] entgegen. Technische Quellenlinks führen zur Hardware- und Laufzeitdokumentation dieses Bausatzes sowie zum ursprünglichen Projekt von Pollen Robotics.
Fragen zum Roboterbausatz
Kann ich den Roboter selbst programmieren und Teile im 3D-Druck herstellen?+
Erwachsene Maker können mit diesem Roboterbausatz Montage, 3D-Druck und Programmierung verbinden. Das Microduck Robot-Projekt veröffentlicht Hardwaredesigns, STL-Konstruktionsdateien, Laufzeitcode und Code zum Reinforcement Learning. Lizenzen, Versionen und Montageanleitungen finden Sie in den verlinkten Repositories.
Wie unterscheiden sich Komplett- und Basisbausatz?+
Beide Versionen unterstützen zweibeinige Bewegung und Servokalibrierung. Der Komplettbausatz enthält zusätzlich Audio, Kamera und ToF-Abstandsmessung. Diese Module fehlen im Basisbausatz. Prüfen Sie die jeweilige Stückliste und das Verkäuferangebot für den genauen Lieferumfang.
Muss ich den Roboter zusammenbauen und brauche ich eine GPU?+
Beide Bausätze erfordern Montage, Servo-ID-Einrichtung und Gelenkkalibrierung. Das Gehäuse des Basisbausatzes muss separat 3D-gedruckt werden. Für die normale Browsersteuerung ist kein separater GPU-Rechner nötig; für eigenes Training benötigen Sie einen kompatiblen Rechner mit CUDA-fähiger GPU.
Was kostet der Bausatz und wann wird er geliefert?+
Kontaktieren Sie uns über WhatsApp unter +852 5604 2694 oder per E-Mail an [email protected] für ein Angebot sowie aktuelle Angaben zu Verfügbarkeit und Versand. Klären Sie Lieferumfang, Lieferung und Kundendienst vor der Bestellung. Eine Anfrage reserviert keinen Bestand und bestätigt keine Bestellung.
DUCK EINRICHTEN
Software und Einrichtung
Wählen Sie die Software für Ihren Computer und installieren Sie anschließend die Roboterlaufzeit nach der Anleitung Ihrer Hardware.
Gebrauchsanweisung ansehenSchließen Sie die Konsole an · Servoeinstellungen · Montagekalibrierung · GehsteuerungErweitern Sie +Zusammenbruch −
Befolgen Sie nach Abschluss der Softwarebereitstellung die nachstehende Reihenfolge, um Microduck Robot einzurichten und zu verwenden.
01Führen Sie die Anwendung aus und öffnen Sie die Kontrollseite
Führen Sie die Microduck Robot-Anwendung im Arduino App Lab aus. Nachdem Sie auf die erfolgreiche Ausführung der Anwendung gewartet haben, greifen Sie in Ihrem Computerbrowser auf die IP-Adresse des Geräts, Port 9527, zu.
Zugriffsformat: http://deviceIP:9527/. 192.168.2.97 ist nur ein Beispiel. Bitte ersetzen Sie es durch die tatsächliche IP-Adresse Ihres Geräts.
02Stellen Sie die Servo-ID einzeln ein
Öffnen Sie „Servo setup“. Schließen Sie jeweils nur einen Servo an. Neue Servos haben standardmäßig die ID 1; doppelte IDs auf demselben Bus verursachen Fehler.
Klicken Sie auf „Scan all IDs“ und wählen Sie den Servo mit ID 1 aus.
Klicken Sie nacheinander auf „Reset Mid“ und „Set KpKd“.
Geben Sie die Ziel-ID unter „Change ID to“ ein und klicken Sie auf „Change ID“.
Notieren Sie sich die neue ID und die entsprechende Servoposition, ersetzen Sie dann das nächste Servo und wiederholen Sie die obigen Schritte.
Merken Sie sich unbedingt die ID und den Installationsort jedes Servos und vermeiden Sie Verwechslungen. Die im Screenshot ausgewählte ID 10 ist ein Beispiel. Beim ersten Einrichten eines neuen Servos sollte die Standard-ID 1 ausgewählt werden.
Servoeinstellungen: Nacheinander arbeiten, jeweils nur ein Servo anschließen.Zum Vergrößern auf das Bild klicken
03Bauen Sie die Ente zusammen und schließen Sie alle Kabel an
Nachdem Sie die ID-Einstellungen aller Servos abgeschlossen haben, befolgen Sie die Montageanweisungen, um den Zusammenbau der Ente abzuschließen und alle Kabel anzuschließen.
Starten Sie nach dem Einschalten die Anwendung in Arduino App Lab. Öffnen Sie die Steuerungsseite und klicken Sie auf „Calibration“.
Beim Öffnen der Kalibrierung sind alle Servos drehmomentfrei. Drehen Sie ein Gelenk von Hand in die Nullstellung und klicken Sie beim entsprechenden Servo auf „Set center & hold“. Der Servo hält nun diese Position. Wiederholen Sie dies für alle Gelenke.
In der Kalibrierungshaltung sollten sich alle Verbindungen in einem vertikalen oder horizontalen Zustand befinden. Es ist normal, dass man in dieser Haltung nicht stehen kann. Dieser Schritt dient nur der Kalibrierung der Servoposition.
Stellen Sie das Gelenk von Hand auf Null und klicken Sie auf „Set center & hold“.Zum Vergrößern auf das Bild klicken
Nullkalibrierungshaltung · VorderansichtZum Vergrößern auf das Bild klickenNullkalibrierungshaltung · SeitenansichtZum Vergrößern auf das Bild klicken
05Standardhaltung wechseln
Kehren Sie nach erfolgreicher Kalibrierung aller Gelenke zu „Control“ zurück und klicken Sie auf „Default pose“. Die Ente sollte diese Haltung halten und stehen können.
Klicken Sie unter „Control“ auf „Default pose“, um die Standardhaltung zu prüfen.Zum Vergrößern auf das Bild klicken
06Legen Sie es auf den Boden und beginnen Sie mit der Gehkontrolle
Nachdem Sie sich vergewissert haben, dass die Ente normal stehen kann, ziehen Sie das USB-Typ-C-Kabel ab und legen Sie die Microduck Robot auf den Boden, um Schäden durch Stürze aus großer Höhe zu vermeiden.
Klicken Sie auf „Walk / get up“, um die trainierten Geh- und Aufstehstrategien zu laden. Steuern Sie die Gehgeschwindigkeit mit dem Joystick.