Người dùng mới
Không cần kinh nghiệm lập trình, chỉ cần làm theo hình ảnh, văn bản và video để hoàn tất việc lắp ráp, khởi động và các thao tác cơ bản.
Bắt đầu
Phần mềm và thiết lập · Windows / macOS / Linux
So sánh các bộ Microduck Robot Tự lắp ráp
Hỏi giá, tồn kho và điều kiện vận chuyển hiện tại qua WhatsApp hoặc email.
LÀM QUEN VỚI ROBOT MỚI CỦA BẠN
Microduck Robot là bộ kit robot vịt hai chân mã nguồn mở, có thể lập trình, dùng Arduino Uno Q và 15 servo giao tiếp nối tiếp. Tự lắp ráp, hiệu chuẩn rồi điều khiển chuyển động từ xa qua trình duyệt.
Liên hệ để biết giá hiện tại
Hướng dẫn và so sánh ↓Vui lòng đọc hướng dẫn trước khi mua ↓Xem video quảng cáo ↓
Nhắn qua WhatsAppYêu cầu lắp ráp. Các tệp STL mã và cấu trúc là nguồn mở; xem danh sách bộ tài liệu để biết nội dung của mỗi ấn bản.
Để thiết lập điều khiển chuyển động cơ bản, hãy chọn một trong hai phương pháp sau.
Không cần kinh nghiệm lập trình, chỉ cần làm theo hình ảnh, văn bản và video để hoàn tất việc lắp ráp, khởi động và các thao tác cơ bản.
Xem tài liệu phát triển, giao diện phần cứng, mã mẫu và các tệp nguồn mở để lập trình, mở rộng và tùy chỉnh con vịt của bạn.
Phần cứng, mã chạy và mã đào tạo đều là nguồn mở.
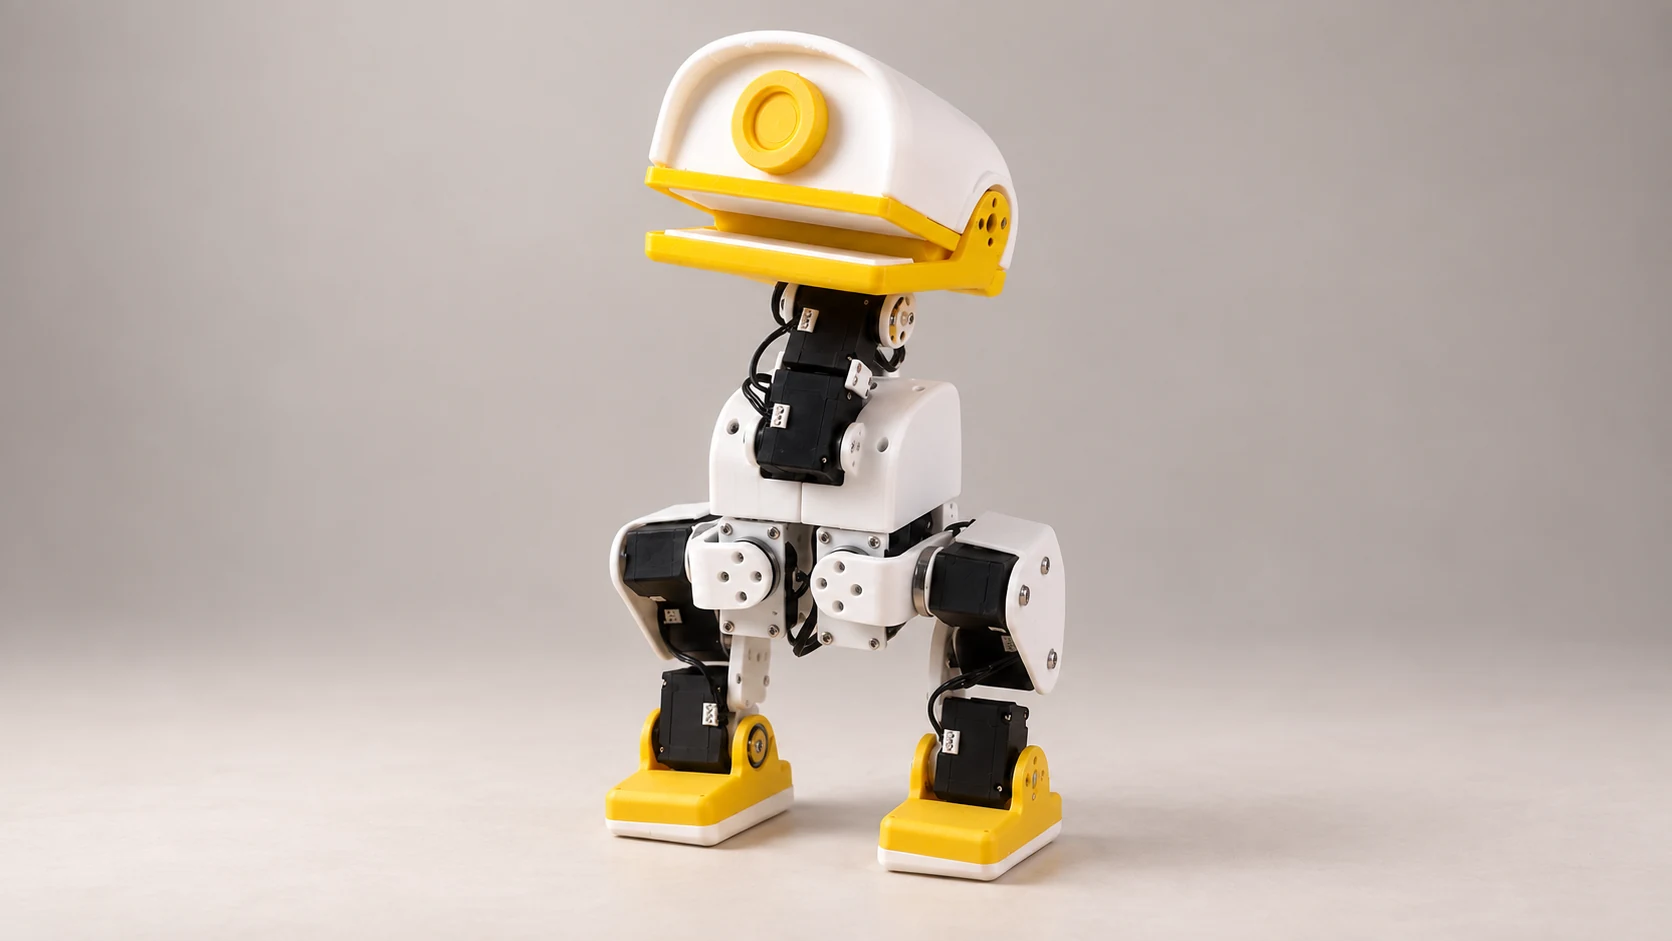
Microduck Robot / PHIÊN BẢN
Microduck Robot / RESOURCES
Kiểm tra bộ robot hai chân, đặt ID servo, hiệu chuẩn các khớp và thử tư thế đứng theo quy trình Microduck Robot đã công bố.
02 ↗Kết nối đúng Microduck Robot của bạn, kiểm tra hiệu chuẩn, bắt đầu đi bằng trình duyệt và xác định lỗi kết nối hoặc khác biệt phiên bản.
03 ↗So sánh kit Microduck Robot về lắp ráp, âm thanh, camera, ToF và phần mềm; phân biệt bản chuyển thể Microduck Robot với robot Microduck gốc.
01 / KHÁM PHÁ Microduck Robot
Trong 86 giây, hãy xem xét kỹ hơn các chuyển động, cấu trúc và lối chơi nguồn mở của Microduck Robot.
Không thể phát video tạm thời, vui lòng thử lại hoặc mở video riêng. Mở video ↗
02 / TRONG THẾ GIỚI THỰC
Đứng dậy, bước đi, cúi xuống nhặt mảnh vải lên. Trong cơ thể nhỏ bé của anh ấy, có một cuộc thí nghiệm robot đang diễn ra.
Xem các chiến lược chuyển động đã học biến thành các bước thực sự trước mắt bạn.
Từ rơi xuống đất đến đứng dậy, hãy khám phá cách robot lấy lại tư thế.
Cúi xuống, mở miệng và cố gắng nhặt nó lên.
Video minh họa nguyên mẫu thực tế; chức năng dựa trên dự án mã nguồn mở được liên kết. Gửi câu hỏi qua WhatsApp hoặc email.
Không thể phát video tạm thời, vui lòng thử lại hoặc mở video riêng. Mở video ↗
03 / DÀNH CHO TRÍ ÓC TÒ MÒ
Từ cái nhìn đầu tiên đến hành động đầu tiên. Microduck Robot dành chỗ cho những bạn thích robot và khám phá tiếp tục sáng tạo.
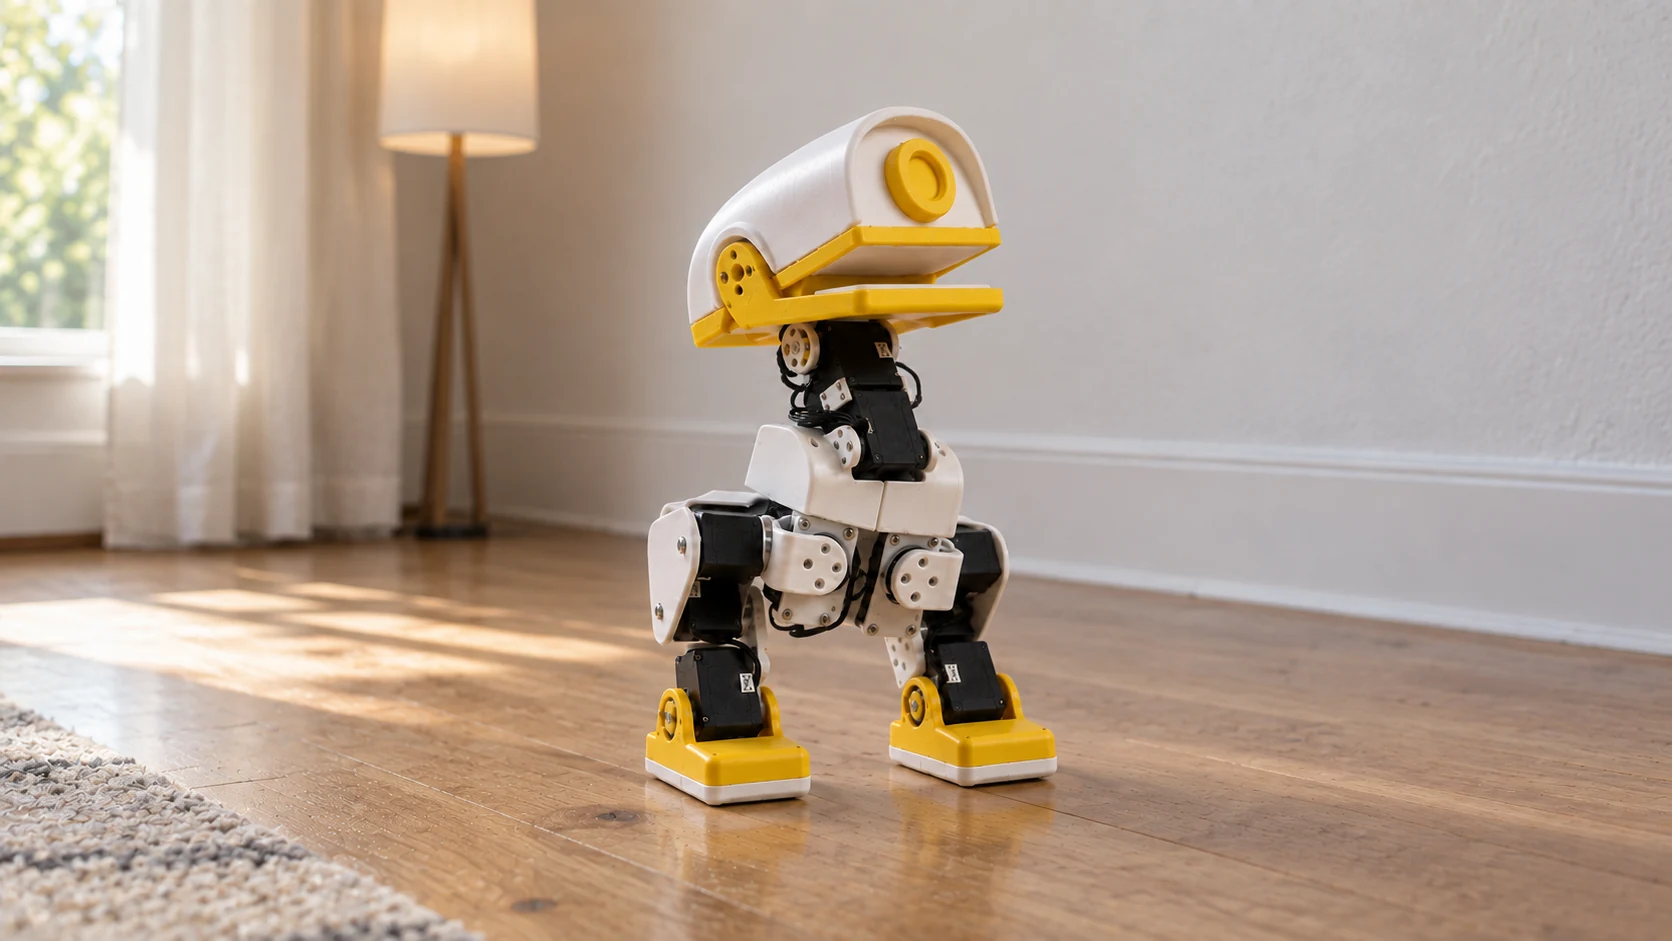
Cấu trúc in 3D và 15 servo cổng nối tiếp giúp mọi lượt và bước đều có thể theo dõi được.
Dựa trên Arduino Uno Q, dự án cung cấp các giao diện điều khiển web, cài đặt servo và hiệu chỉnh.
Khám phá thông tin phần cứng và mã đào tạo để nghiên cứu chuyển động robot của riêng bạn.
CUỘC PHIÊU LƯU TIẾP THEO
Bộ đầy đủ gồm âm thanh, camera và mô-đun ToF, cần tự lắp ráp. Kiểm tra danh sách linh kiện rồi liên hệ để trao đổi.
Hỏi đáp / Liên hệ
WhatsApp · +852 5604 2694
Hỏi về bộ kit, lắp ráp hoặc phát triển qua WhatsApp hay [email protected].
Tư vấn bộ kit
Hỏi giá hiện tại, thành phần và điều kiện vận chuyển trước khi đặt hàng.
Hỏi về bộ đầy đủGửi câu hỏi về bộ kit và đơn hàng qua WhatsApp hoặc [email protected]. Tài liệu kỹ thuật gốc có liên kết riêng.
MICRODUCK / Microduck Robot
Robot Microduck gốc là dự án của Pollen Robotics. Bộ kit giới thiệu ở đây sử dụng một phiên bản được điều chỉnh từ Microduck và microduck_rl. Hãy tra tài liệu đúng với bản sửa đổi phần cứng và phần mềm vận hành của bộ kit; firmware giữa các dự án không mặc định dùng thay thế nhau.
microduck-robot.com cung cấp thông tin về Microduck Robot và nhận câu hỏi về bộ kit qua WhatsApp hoặc [email protected]. Các liên kết kỹ thuật dẫn đến tài liệu phần cứng, phần mềm vận hành của bộ kit và dự án gốc của Pollen Robotics.
Người lớn yêu thích chế tạo có thể dùng bộ kit DIY này để khám phá việc lắp ráp, in 3D và lập trình với Arduino Uno Q. Dự án Microduck Robot công bố thiết kế phần cứng, tệp STL, mã vận hành và mã học tăng cường. Xem các kho mã được liên kết để biết giấy phép, phiên bản và hướng dẫn lắp ráp.
Cả hai hỗ trợ chuyển động hai chân và hiệu chuẩn servo. Bộ đầy đủ bổ sung âm thanh, camera và đo khoảng cách ToF; bộ cơ bản không có các mô-đun này. Kiểm tra danh sách vật tư và trang bán hàng để biết chính xác các thành phần đi kèm.
Cả hai bộ đều cần lắp ráp, thiết lập ID servo và hiệu chuẩn các khớp. Vỏ của bộ cơ bản phải được in 3D riêng. Điều khiển thông thường qua trình duyệt không cần máy tính GPU riêng; tự huấn luyện chính sách chuyển động cần máy tính tương thích với GPU hỗ trợ CUDA.
Liên hệ qua WhatsApp +852 5604 2694 hoặc [email protected] để nhận báo giá và xác nhận tồn kho, vận chuyển hiện tại. Thống nhất thành phần, giao hàng và hậu mãi trước khi đặt hàng. Gửi câu hỏi không đồng nghĩa với giữ hàng hoặc xác nhận đơn hàng.
THIẾT LẬP DUCK
Chọn phần mềm phù hợp với máy tính, rồi cài phần mềm vận hành robot theo tài liệu dành cho phần cứng của bạn.
Toàn bộ gói sử dụng Microduck Robot AI cho các chức năng thoại, video và ToF.Xem hướng dẫn cài đặt bộ hoàn chỉnh ↗
Truy cập trang phần mềm chính thức của Arduino và chọn bản tải App Lab phù hợp với hệ điều hành và máy tính của bạn.
Mở trang phần mềm Arduino ↗Làm theo tài liệu để chọn và cài phần mềm vận hành Microduck Robot phù hợp với phần cứng và các mô-đun của bạn.
Đọc tài liệu cài đặt ↗Theo hướng dẫn có hình để mở trang điều khiển, đặt ID servo, hiệu chuẩn các khớp và kiểm tra tư thế đứng ban đầu.
Đọc hướng dẫn thiết lập →Sau khi hoàn tất quá trình triển khai phần mềm, hãy làm theo trình tự bên dưới để thiết lập và sử dụng Microduck Robot.
Chạy ứng dụng Microduck Robot trong Phòng thí nghiệm ứng dụng Arduino. Sau khi đợi ứng dụng chạy thành công, hãy truy cập địa chỉ IP của thiết bị, cổng 9527, trong trình duyệt máy tính của bạn.
Định dạng truy cập: http://deviceIP:9527/. 192.168.2.97 chỉ là ví dụ, vui lòng thay thế bằng địa chỉ IP thực của thiết bị của bạn.
Mở trang “Servo setup”. Mỗi lần chỉ kết nối một servo. Servo mới có ID mặc định là 1; ID trùng nhau trên cùng bus sẽ gây lỗi.
Hãy nhớ nhớ ID và vị trí lắp đặt của từng servo để tránh nhầm lẫn. ID 10 được chọn trong ảnh chụp màn hình là một ví dụ. Nên chọn ID 1 mặc định khi thiết lập servo mới lần đầu tiên.
Sau khi hoàn thành cài đặt ID của tất cả các servo, hãy làm theo hướng dẫn lắp ráp để hoàn thành việc lắp ráp vịt và kết nối tất cả các dây cáp.
Xem thông tin phần cứng và lắp rápSau khi bật nguồn, chạy ứng dụng trong Arduino App Lab, mở trang điều khiển và nhấp vào Calibration để vào giao diện hiệu chỉnh.
Khi mở màn hình hiệu chuẩn, tất cả servo đều được tắt mô-men giữ. Dùng tay đưa một khớp về vị trí 0, rồi nhấp “Set center & hold” của servo tương ứng. Servo sẽ giữ vị trí đó. Lặp lại cho mọi khớp.
Trong thái độ hiệu chỉnh, tất cả các liên kết phải ở trạng thái dọc hoặc ngang. Việc không thể đứng ở tư thế này là điều bình thường. Bước này chỉ được sử dụng để hiệu chỉnh vị trí servo.
Sau khi hiệu chuẩn tất cả khớp, quay lại “Control” và nhấp “Default pose”. Vịt sẽ giữ tư thế mặc định và có thể đứng vững.
Sau khi xác nhận vịt có thể đứng bình thường, hãy rút cáp USB Type-C và đặt Microduck Robot xuống đất để tránh hư hỏng do rơi từ trên cao xuống.
Nhấp “Walk / get up” để tải các chính sách đi bộ và đứng dậy đã huấn luyện, rồi dùng cần điều khiển để chỉnh tốc độ.