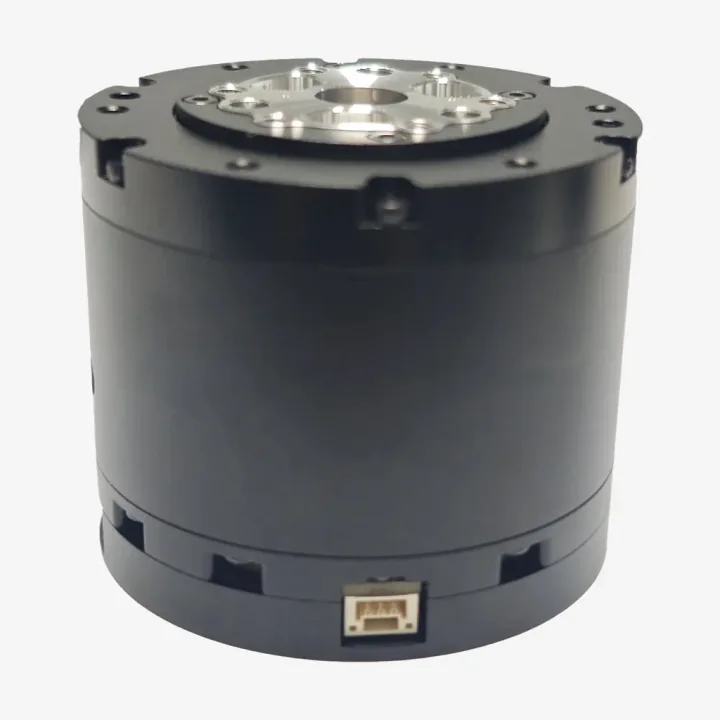
DM-J4310 是什麼
一個 57 mm 單元就是一組完整關節:無刷馬達、FOC 驅動器、10:1 減速機、交叉滾子軸承,以及兩顆 16 位元磁性編碼器,一顆在馬達端、一顆在輸出端。透過 CAN 控制,多顆馬達可以共用一條匯流排。
電氣與機械規格(24 V 版本)
- 扭力:額定 3.5 N·m,峰值 11 N·m(過電流設定調高時為 12.5 N·m)。
- 轉速:額定 120 rpm,無負載 200 rpm。
- 電流:額定相電流 4.9 A,峰值最高 20 A。
- 控制:CAN 1 Mbps,支援 MIT、速度或位置模式;UART 921600 bps 用於設定。
- 安裝:背面 4 × M3,輸出法蘭 6 × M3;Ø57 × 46 mm,約 325 g,IP23。
保護功能
驅動器於 120 °C 過溫斷電;另可由使用者設定馬達溫度(建議不超過 100 °C)、過電壓(建議不超過 32 V)、過電流與低電壓(建議供電不低於 15 V)限制值;CAN 訊息中斷時會自動停機。
內容物
附驅動器的馬達本體、一條 100 mm XT30(2+2)供電與 CAN 線,以及一條 300 mm GH1.25 3 針線,用於串列埠設定接頭。組合選項另附一個 USB 轉 CAN 除錯器。
產品規格
- 扭力
- 額定 3.5 N·m,峰值 11–12.5 N·m
- 轉速
- 額定 120 rpm,無負載 200 rpm
- 供電
- 24 V 版本;建議不低於 15 V
- 減速機
- 10:1,合金鋼齒輪,交叉滾子軸承
- 編碼器
- 2 顆 16 位元磁性編碼器(馬達端與輸出端)
- 控制
- CAN 1 Mbps;MIT、速度與位置模式;UART 用於設定
- 尺寸與重量
- Ø57 × 46 mm,約 325 g
- 接頭
- XT30(2+2)供電與 CAN 共用,兩個接頭可串接
相容性核對
- 運轉需要 24 V 電源及 USB 轉 CAN 轉接器;組合選項附轉接器。
- 此馬達庫存不多,付款前我們會先確認是否有貨。
- 裝進關節前,請先用原廠工具設定 CAN ID 與限制參數。
