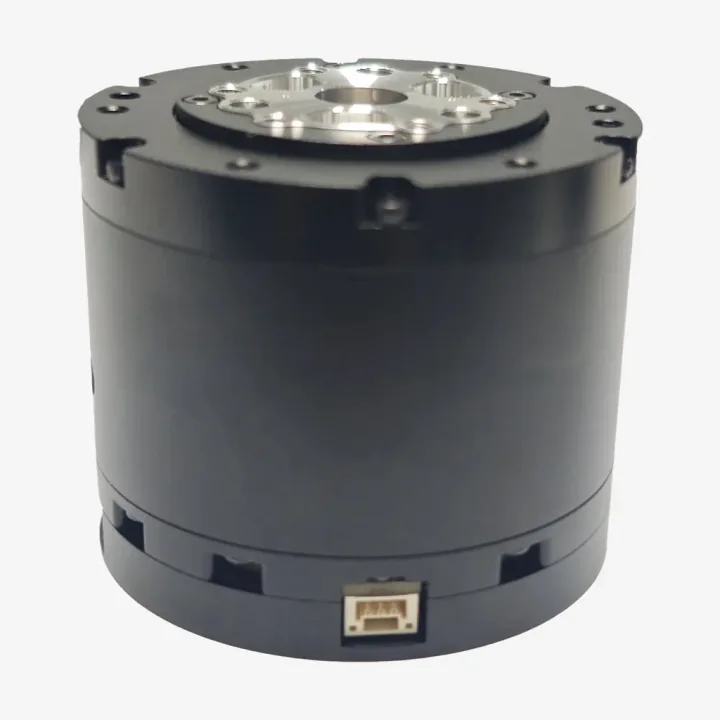
DM-J4310 是什么
一个 57 mm 单元里就是一个完整关节:无刷电机、FOC 驱动器、10:1 减速器、交叉滚子轴承和两个 16 位磁编码器,一个在电机端,一个在输出端。通过 CAN 控制,多台电机可以共用一条总线。
电气与机械参数(24 V 版本)
- 扭矩:额定 3.5 N·m,峰值 11 N·m(过流设置调高时为 12.5 N·m)。
- 转速:额定 120 rpm,空载 200 rpm。
- 电流:额定相电流 4.9 A,峰值最高 20 A。
- 控制:CAN 1 Mbps,支持 MIT、速度或位置模式;UART 921600 bps 用于设置。
- 安装:背面 4 × M3,输出法兰 6 × M3;Ø57 × 46 mm,约 325 g,IP23。
保护功能
驱动器 120 °C 过温关断;另可由用户设置电机温度(建议不超过 100 °C)、过压(建议不超过 32 V)、过流和欠压(建议供电不低于 15 V)限值;CAN 报文中断时自动停机。
包装清单
带驱动器的电机、一根 100 mm XT30(2+2)供电与 CAN 线,以及一根 300 mm GH1.25 3 针线,用于串口设置接口。套装选项另附一个 USB 转 CAN 调试器。
产品规格
- 扭矩
- 额定 3.5 N·m,峰值 11–12.5 N·m
- 转速
- 额定 120 rpm,空载 200 rpm
- 供电
- 24 V 版本;建议不低于 15 V
- 减速器
- 10:1,合金钢齿轮,交叉滚子轴承
- 编码器
- 2 个 16 位磁编码器(电机端和输出端)
- 控制
- CAN 1 Mbps;MIT、速度和位置模式;UART 用于设置
- 尺寸与重量
- Ø57 × 46 mm,约 325 g
- 接口
- XT30(2+2)供电与 CAN 合一,两个接口可串联
兼容性核对
- 运行需要 24 V 电源和 USB 转 CAN 适配器;套装选项含适配器。
- 此电机库存较少,付款前我们会确认是否有货。
- 装入关节前,请先用厂家工具设置 CAN ID 和限位参数。
