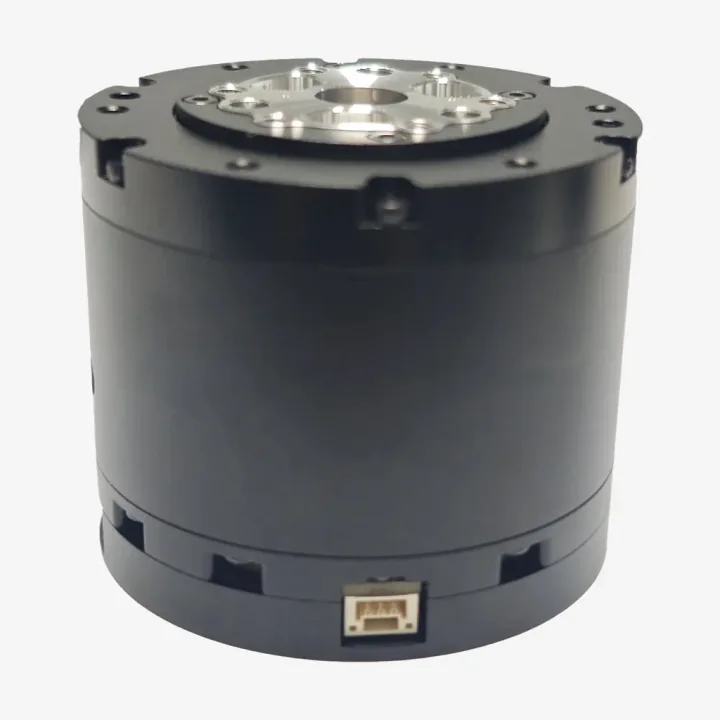
Was der DM-J4310 ist
Ein komplettes Gelenk in einer 57-mm-Einheit: bürstenloser Motor, FOC-Treiber, 10:1-Getriebe, Kreuzrollenlager und zwei 16-Bit-Magnetencoder, einer am Motor und einer am Abtrieb. Die Steuerung erfolgt über CAN, sodass sich mehrere Motoren einen Bus teilen können.
Elektrische und mechanische Daten (24-V-Ausführung)
- Drehmoment: 3,5 N·m Nennmoment, 11 N·m Spitzenmoment (12,5 N·m mit der höheren Überstromeinstellung).
- Drehzahl: 120 rpm Nenndrehzahl, 200 rpm im Leerlauf.
- Strom: 4,9 A Nennphasenstrom, bis 20 A Spitze.
- Steuerung: CAN mit 1 Mbps im MIT-, Geschwindigkeits- oder Positionsmodus; UART mit 921600 bps zur Einrichtung.
- Montage: 4 × M3 auf der Rückseite, 6 × M3 am Abtriebsflansch; Ø57 × 46 mm, etwa 325 g, IP23.
Schutzfunktionen
Übertemperaturabschaltung des Treibers bei 120 °C, dazu einstellbare Grenzwerte für Motortemperatur (bis 100 °C empfohlen), Überspannung (bis 32 V empfohlen), Überstrom und Unterspannung (Versorgung von mindestens 15 V empfohlen) sowie ein Stopp, wenn keine CAN-Nachrichten mehr ankommen.
Lieferumfang
Der Motor mit Treiber, ein 100 mm langes XT30-Kabel (2+2) für Strom und CAN und ein 300 mm langes 3-poliges GH1.25-Kabel für den seriellen Einrichtungsport. Die Bundle-Option enthält zusätzlich einen USB-zu-CAN-Debugger.
Spezifikationen
- Drehmoment
- 3,5 N·m Nennmoment, 11–12,5 N·m Spitzenmoment
- Drehzahl
- 120 rpm Nenndrehzahl, 200 rpm im Leerlauf
- Versorgung
- 24-V-Ausführung; mindestens 15 V empfohlen
- Getriebe
- 10:1, Zahnräder aus legiertem Stahl, Kreuzrollenlager
- Encoder
- 2 × 16 Bit magnetisch (Motor- und Abtriebsseite)
- Steuerung
- CAN mit 1 Mbps; MIT-, Geschwindigkeits- und Positionsmodus; UART zur Einrichtung
- Größe und Gewicht
- Ø57 × 46 mm, etwa 325 g
- Anschlüsse
- XT30 (2+2) für Strom und CAN, zwei Ports zum Durchschleifen
Kompatibilität prüfen
- Für den Betrieb benötigen Sie ein 24-V-Netzteil und einen USB-zu-CAN-Adapter; die Bundle-Option enthält den Adapter.
- Von diesem Motor ist nur ein kleiner Bestand vorhanden; wir bestätigen die Verfügbarkeit, bevor Sie bezahlen.
- Stellen Sie CAN-ID und Grenzwerte mit dem Tool des Herstellers ein, bevor Sie den Motor in ein Gelenk einbauen.
