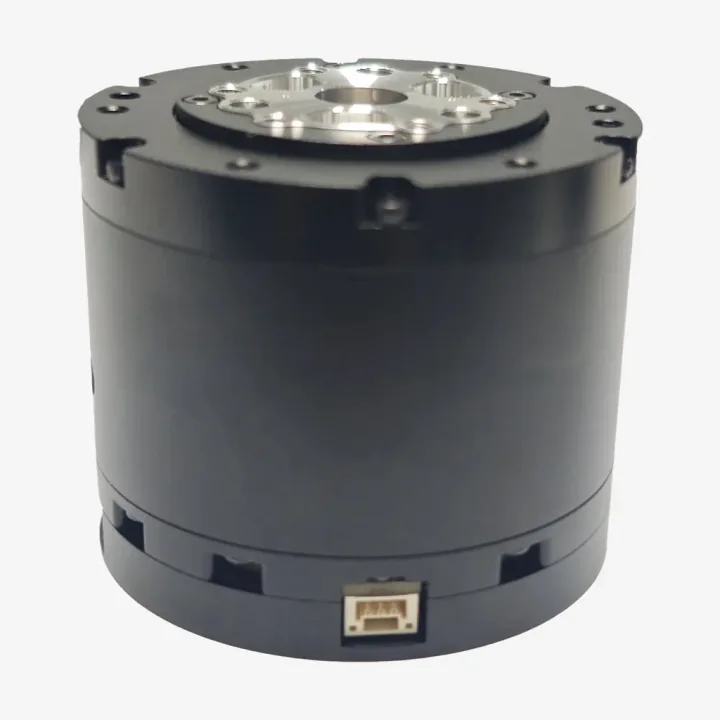
Qué es el DM-J4310
Una articulación completa en una unidad de 57 mm: motor sin escobillas, controlador FOC, reductor 10:1, rodamiento de rodillos cruzados y dos encoders magnéticos de 16 bits, uno en el motor y otro en la salida. Se controla por CAN, de modo que varios motores pueden compartir un mismo bus.
Datos eléctricos y mecánicos (versión de 24 V)
- Par: 3,5 N·m nominal, 11 N·m de pico (12,5 N·m con el ajuste de sobrecorriente más alto).
- Velocidad: 120 rpm nominal, 200 rpm sin carga.
- Corriente: 4,9 A de corriente de fase nominal, hasta 20 A de pico.
- Control: CAN a 1 Mbps en modo MIT, velocidad o posición; UART a 921600 bps para la configuración.
- Montaje: 4 × M3 en la parte trasera, 6 × M3 en la brida de salida; Ø57 × 46 mm, unos 325 g, IP23.
Protecciones
Corte por sobretemperatura del controlador a 120 °C, además de límites configurables para la temperatura del motor (se aconseja hasta 100 °C), sobretensión (se aconseja hasta 32 V), sobrecorriente y subtensión (se aconseja una alimentación de al menos 15 V), y una parada cuando dejan de llegar mensajes CAN.
Contenido de la caja
El motor con su controlador, un cable XT30 (2+2) de 100 mm para alimentación y CAN, y un cable GH1.25 de 3 pines de 300 mm para el puerto serie de configuración. La opción en paquete añade un depurador USB a CAN.
Especificaciones
- Par
- 3,5 N·m nominal, 11–12,5 N·m de pico
- Velocidad
- 120 rpm nominal, 200 rpm sin carga
- Alimentación
- Versión de 24 V; se recomienda un mínimo de 15 V
- Reductor
- 10:1, engranajes de acero aleado, rodamiento de rodillos cruzados
- Encoders
- 2 × magnéticos de 16 bits (lado del motor y lado de salida)
- Control
- CAN a 1 Mbps; modos MIT, velocidad y posición; UART para la configuración
- Tamaño y peso
- Ø57 × 46 mm, unos 325 g
- Conectores
- XT30 (2+2) de alimentación con CAN, dos puertos para conexión en cadena
Comprobaciones de compatibilidad
- Para hacerlo funcionar necesitas una fuente de 24 V y un adaptador USB a CAN; la opción en paquete incluye el adaptador.
- Hay pocas unidades de este motor en stock; confirmamos la disponibilidad antes de que pagues.
- Configura el ID de CAN y los límites con la herramienta del fabricante antes de montarlo en una articulación.
