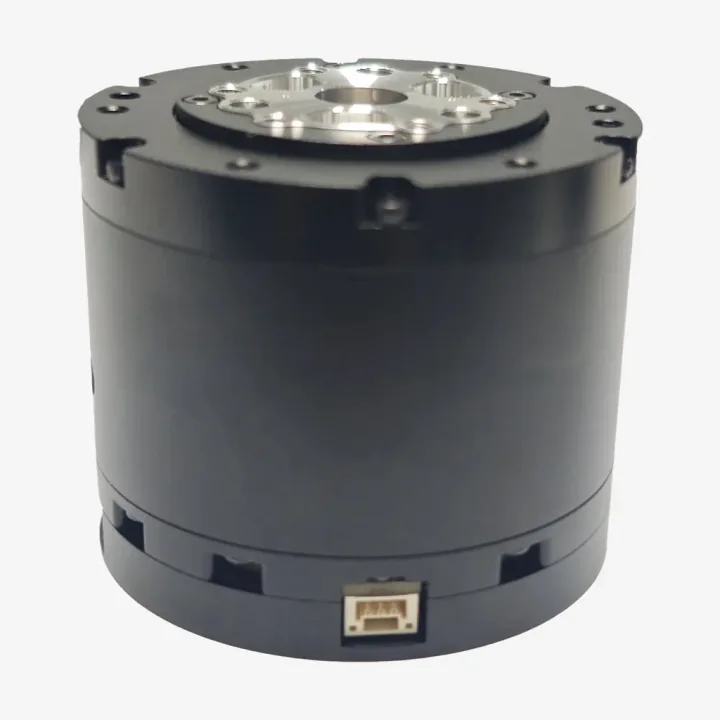
DM-J4310 là gì
Một khớp hoàn chỉnh trong một khối 57 mm: động cơ không chổi than, driver FOC, hộp giảm tốc 10:1, ổ bi đũa chéo và hai encoder từ 16 bit, một ở động cơ và một ở đầu ra. Động cơ được điều khiển qua CAN, nên nhiều động cơ có thể dùng chung một bus.
Thông số điện và cơ khí (phiên bản 24 V)
- Mô-men xoắn: định mức 3,5 N·m, cực đại 11 N·m (12,5 N·m với mức cài đặt quá dòng cao hơn).
- Tốc độ: định mức 120 rpm, không tải 200 rpm.
- Dòng điện: dòng pha định mức 4,9 A, cực đại tới 20 A.
- Điều khiển: CAN 1 Mbps ở chế độ MIT, tốc độ hoặc vị trí; UART 921600 bps để cài đặt.
- Lắp đặt: 4 × M3 ở mặt sau, 6 × M3 trên mặt bích đầu ra; Ø57 × 46 mm, khoảng 325 g, IP23.
Bảo vệ
Driver tự ngắt khi quá nhiệt ở 120 °C, kèm các giới hạn do người dùng cài đặt cho nhiệt độ động cơ (khuyến nghị tối đa 100 °C), quá áp (khuyến nghị tối đa 32 V), quá dòng và thấp áp (khuyến nghị nguồn tối thiểu 15 V), và dừng khi không còn nhận được bản tin CAN.
Trong hộp
Động cơ kèm driver, một dây XT30 (2+2) dài 100 mm cho nguồn và CAN, và một cáp GH1.25 3 chân dài 300 mm cho cổng nối tiếp cài đặt. Tùy chọn trọn bộ có thêm bộ gỡ lỗi USB sang CAN.
Thông số kỹ thuật
- Mô-men xoắn
- Định mức 3,5 N·m, cực đại 11–12,5 N·m
- Tốc độ
- Định mức 120 rpm, không tải 200 rpm
- Nguồn
- Phiên bản 24 V; khuyến nghị tối thiểu 15 V
- Hộp giảm tốc
- 10:1, bánh răng thép hợp kim, ổ bi đũa chéo
- Encoder
- 2 × encoder từ 16 bit (phía động cơ và phía đầu ra)
- Điều khiển
- CAN 1 Mbps; chế độ MIT, tốc độ và vị trí; UART để cài đặt
- Kích thước và khối lượng
- Ø57 × 46 mm, khoảng 325 g
- Đầu nối
- XT30 (2+2) cấp nguồn kèm CAN, hai cổng để nối tiếp chuỗi
Kiểm tra tương thích
- Cần nguồn 24 V và bộ chuyển đổi USB sang CAN để chạy động cơ; tùy chọn trọn bộ có kèm bộ chuyển đổi.
- Hàng tồn của động cơ này ít; chúng tôi xác nhận còn hàng trước khi bạn thanh toán.
- Cài CAN ID và các giới hạn bằng công cụ của nhà sản xuất trước khi lắp vào khớp.
