Microduck Robot●microduck-robot.com

X42S 閉迴路 NEMA 17 步進馬達(附 FOC 驅動板)

步進馬達

附閉迴路驅動板的 NEMA 17 步進馬達
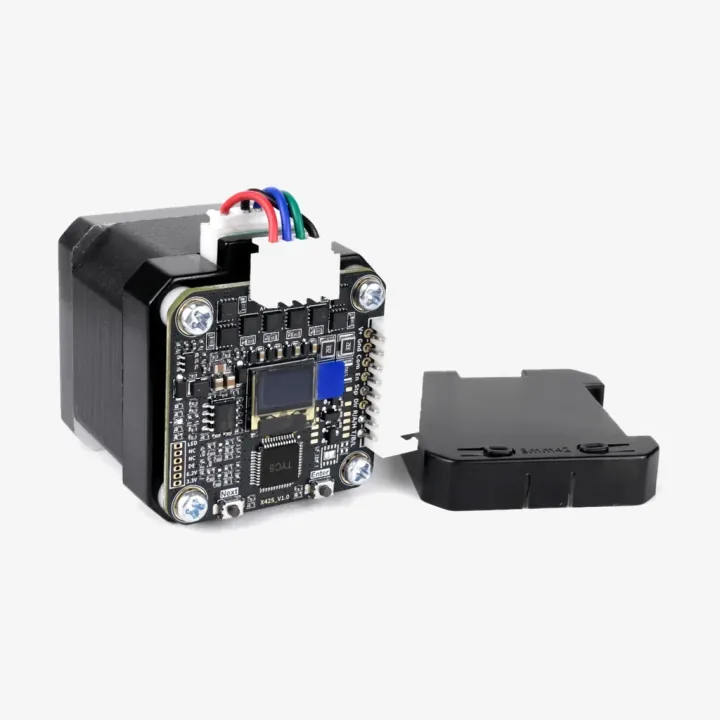
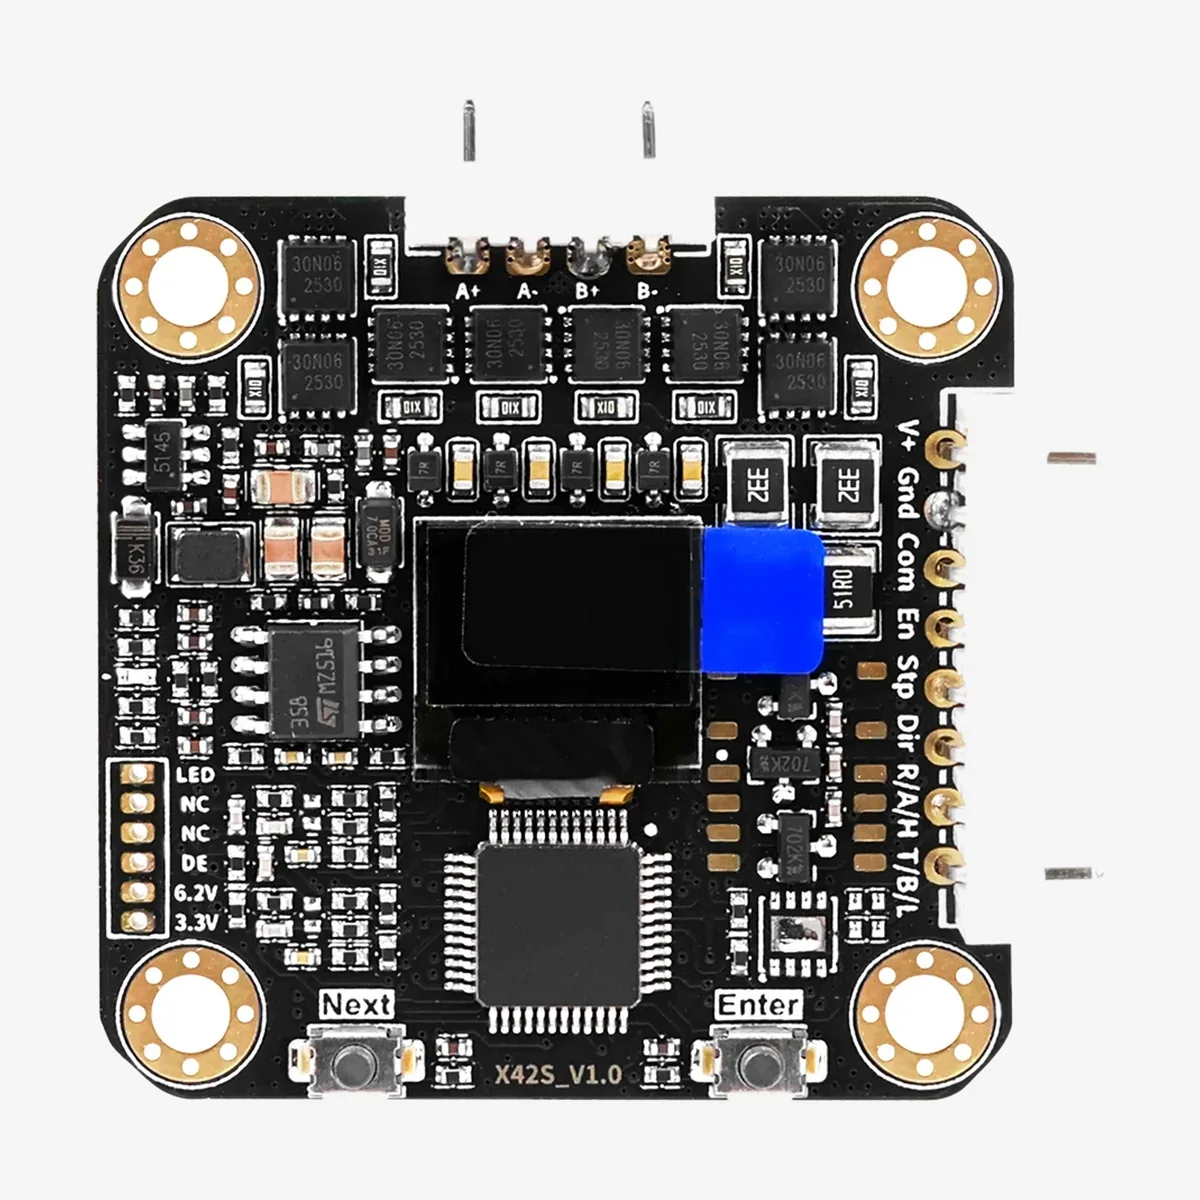
  • X42S_V1.0驅動板,可見顯示器、兩個按鍵與腳位標記

訂購規格

CAN 版 + 40 mm 馬達

USD 49.00 · 每件 包郵包稅

TTL 版 + 40 mm 馬達

USD 45.00 · 每件 包郵包稅

僅 TTL 驅動套件

USD 35.00 · 每件 包郵包稅

背面裝有閉迴路 FOC 驅動板的 NEMA 17(42 mm)步進馬達:14 位元編碼器、OLED 顯示器,支援脈波加 TTL 串列埠或 CAN 控制。也可單買驅動套件裝在自己的馬達上。

為 NEMA 17 步進馬達加上閉迴路控制

X42S 驅動板裝在 42 mm 步進馬達背面,以 14 位元磁性編碼器讀取馬達軸,因此馬達不會失步。它和一般驅動器一樣接收脈波/方向訊號,也能透過 TTL 串列埠(A 版)或 CAN(C 版)下達指令。

  • 供電:10–29 V DC,至少 3 A;馬達電流最高 5 A。
  • 模式:扭力、速度與位置控制,多馬達同步指令,梯形加減速,原點復歸與極限。
  • 轉速:0.1 至 3000 rpm 以上;步進脈波最高 300 kHz。
  • 通訊協定:原廠自有協定、Modbus 與 DMX512;韌體可透過 USB 轉 RS485 或 CAN 更新。
  • 板上配置:一塊 OLED 螢幕,顯示角度、誤差與脈波數,另有兩個按鍵。

內容物

附馬達選項:裝在 40 mm 馬達上的驅動板、一條 3 cm 馬達線與一條 50 cm 8 針線。驅動套件:驅動板、四顆 M3 × 40 螺絲、四個間隔柱、一顆用於馬達軸的 5 × 2.5 mm 徑向磁鐵、塑膠外殼、馬達線與 8 針線。套件需搭配具後出軸的馬達來安裝磁鐵。

產品規格
供電
10–29 V DC,3 A 以上
編碼器
14 位元磁性編碼器
控制
脈波/方向加 TTL 串列埠或 CAN;扭力、速度與位置模式
轉速
0.1 至 3000 rpm 以上;脈波最高 300 kHz
電流
最高 5 A
馬達
附馬達選項為 40 mm NEMA 17
內容物
裝在馬達上的驅動板、馬達線、8 針線(附馬達選項)
相容性核對
  • 多軸串接請選 CAN 版,單一微控制器控制請選 TTL 版。
  • 驅動套件附徑向磁鐵,須裝在您馬達的軸上。

機器人馬達與減速機 →

下單前先核對

選對零件,少走彎路

先看需要更換的實物,再對照下面的型號、接頭與包裝選項。

選購前,需要核對哪些地方?
  • 多軸串接請選 CAN 版,單一微控制器控制請選 TTL 版。
  • 驅動套件附徑向磁鐵,須裝在您馬達的軸上。
該選哪個版本或包裝?
  • CAN 版 + 40 mm 馬達 · 每件
  • TTL 版 + 40 mm 馬達 · 每件
  • 僅 TTL 驅動套件 · 每件
對照訂購選項 →
哪些規格需要與原件對照?
供電
10–29 V DC,3 A 以上
編碼器
14 位元磁性編碼器
控制
脈波/方向加 TTL 串列埠或 CAN;扭力、速度與位置模式
轉速
0.1 至 3000 rpm 以上;脈波最高 300 kHz
電流
最高 5 A
馬達
附馬達選項為 40 mm NEMA 17
內容物
裝在馬達上的驅動板、馬達線、8 針線(附馬達選項)
對照訂購選項 ↑

裝配心得與回饋

使用過這款零件?歡迎告訴我們準確型號、所選規格,以及實際合用或不合用的地方。

分享使用經驗 ↗
聯絡我們