Microduck Robot●microduck-robot.com

Động cơ bước NEMA 17 vòng kín X42S kèm driver FOC

Động cơ bước

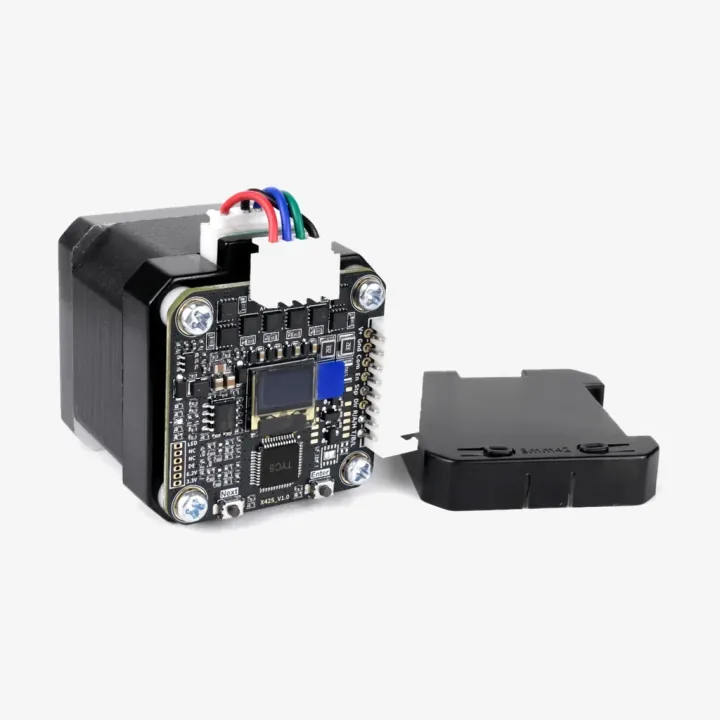
Động cơ bước NEMA 17 có bo driver vòng kín
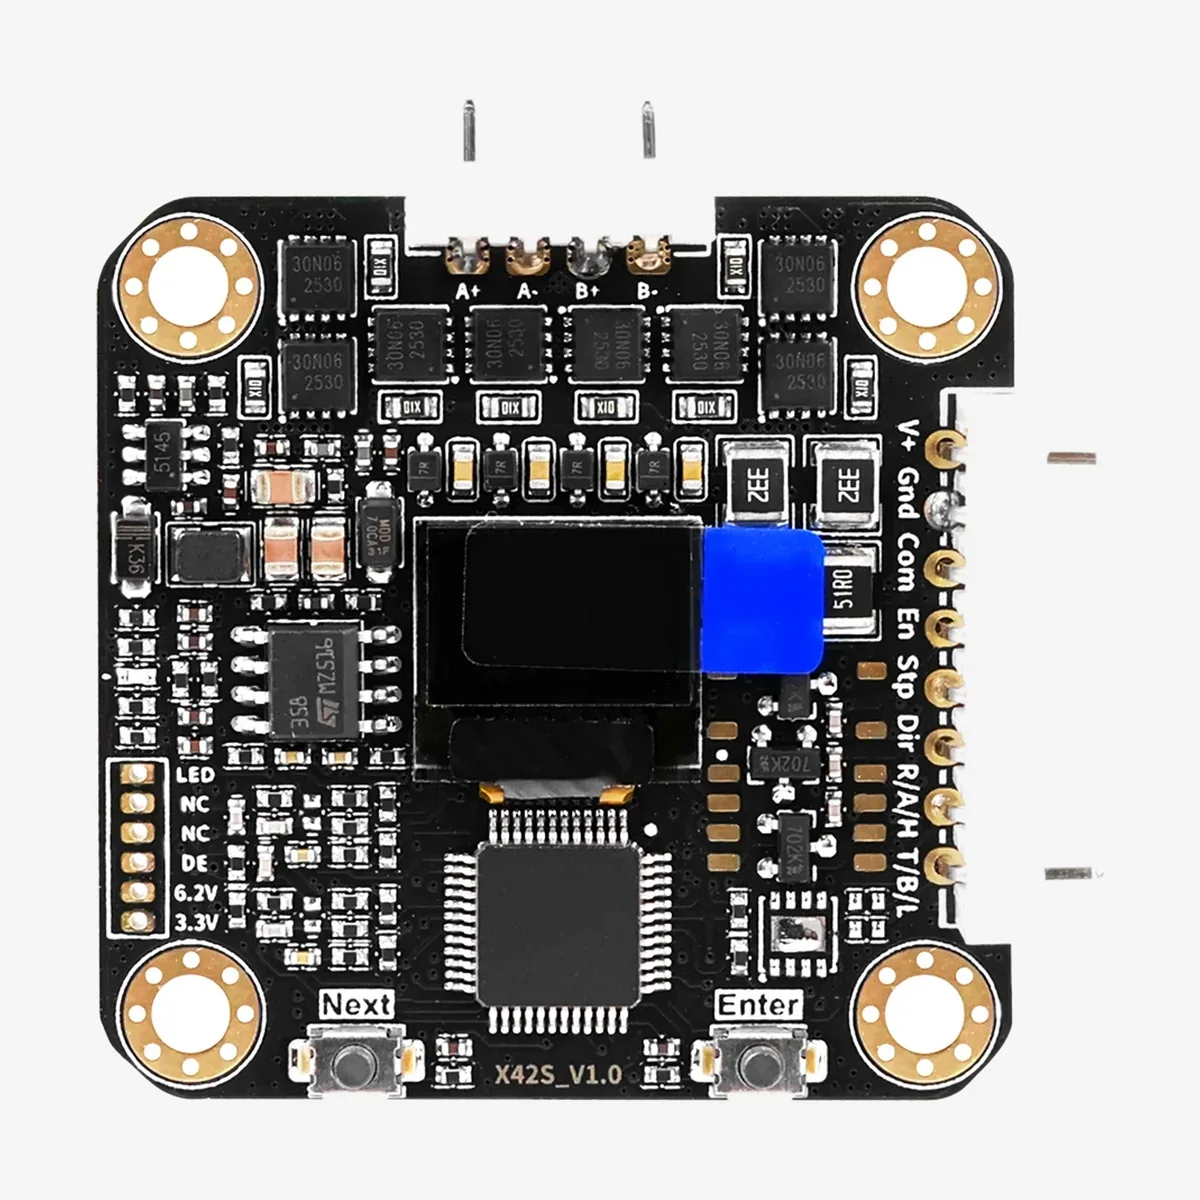
  • Bo driver X42S_V1.0 với màn hình, hai nút và ký hiệu chân

Tùy chọn đặt hàng

Bản CAN + động cơ 40 mm

49,00 USD · mỗi chiếc Đã gồm phí vận chuyển và thuế

Bản TTL + động cơ 40 mm

45,00 USD · mỗi chiếc Đã gồm phí vận chuyển và thuế

Chỉ bộ driver TTL

35,00 USD · mỗi chiếc Đã gồm phí vận chuyển và thuế

Động cơ bước NEMA 17 (42 mm) có bo driver FOC vòng kín gắn phía sau: encoder 14 bit, màn hình OLED, điều khiển bằng xung cùng TTL nối tiếp hoặc CAN. Cũng bán dạng bộ driver để lắp vào động cơ của bạn.

Điều khiển vòng kín cho động cơ bước NEMA 17

Bo X42S gắn vào mặt sau của động cơ bước 42 mm và đọc trục bằng encoder từ 14 bit, nên động cơ không bị mất bước. Bo nhận xung bước/hướng như một driver thông thường và cũng có thể nhận lệnh qua TTL nối tiếp (bản A) hoặc CAN (bản C).

  • Nguồn: 10–29 V DC, tối thiểu 3 A; dòng động cơ tối đa 5 A.
  • Chế độ: điều khiển mô-men, tốc độ và vị trí, lệnh đồng bộ cho nhiều động cơ, tăng tốc hình thang, về gốc và giới hạn.
  • Tốc độ: từ 0,1 đến hơn 3000 rpm; xung bước tối đa 300 kHz.
  • Giao thức: giao thức riêng của nhà sản xuất, Modbus và DMX512; có thể cập nhật firmware qua USB sang RS485 hoặc CAN.
  • Trên bo: màn hình OLED hiển thị góc, sai số và số xung, cùng hai nút bấm.

Trong hộp

Tùy chọn kèm động cơ: bo lắp sẵn trên động cơ dài 40 mm, cáp động cơ 3 cm và cáp 8 chân 50 cm. Bộ driver: bo mạch, bốn vít M3 × 40, bốn trụ đệm, một nam châm hướng kính 5 × 2,5 mm cho trục động cơ, vỏ nhựa, cáp động cơ và cáp 8 chân. Bộ này cần động cơ có trục sau để gắn nam châm.

Thông số kỹ thuật
Nguồn
10–29 V DC, từ 3 A trở lên
Encoder
Encoder từ 14 bit
Điều khiển
Xung/hướng cùng TTL nối tiếp hoặc CAN; chế độ mô-men, tốc độ và vị trí
Tốc độ
Từ 0,1 đến hơn 3000 rpm; xung tối đa 300 kHz
Dòng điện
Tối đa 5 A
Động cơ
NEMA 17 dài 40 mm ở các tùy chọn kèm động cơ
Đi kèm
Bo gắn trên động cơ, cáp động cơ, cáp 8 chân (tùy chọn kèm động cơ)
Kiểm tra tương thích
  • Chọn bản CAN để nối nhiều trục, bản TTL cho một vi điều khiển duy nhất.
  • Bộ driver có kèm nam châm hướng kính, cần gắn vào trục động cơ của bạn.

Động cơ và hộp giảm tốc cho robot →

TRƯỚC KHI ĐẶT HÀNG

Chọn đúng linh kiện

Đối chiếu mã sản phẩm, đầu nối và các chi tiết đi kèm dưới đây với linh kiện cần thay.

Cần kiểm tra gì trước khi chọn?
  • Chọn bản CAN để nối nhiều trục, bản TTL cho một vi điều khiển duy nhất.
  • Bộ driver có kèm nam châm hướng kính, cần gắn vào trục động cơ của bạn.
Nên chọn phiên bản hoặc bộ nào?
  • Bản CAN + động cơ 40 mm · mỗi chiếc
  • Bản TTL + động cơ 40 mm · mỗi chiếc
  • Chỉ bộ driver TTL · mỗi chiếc
So sánh tùy chọn đặt hàng →
Cần đối chiếu thông số nào?
Nguồn
10–29 V DC, từ 3 A trở lên
Encoder
Encoder từ 14 bit
Điều khiển
Xung/hướng cùng TTL nối tiếp hoặc CAN; chế độ mô-men, tốc độ và vị trí
Tốc độ
Từ 0,1 đến hơn 3000 rpm; xung tối đa 300 kHz
Dòng điện
Tối đa 5 A
Động cơ
NEMA 17 dài 40 mm ở các tùy chọn kèm động cơ
Đi kèm
Bo gắn trên động cơ, cáp động cơ, cáp 8 chân (tùy chọn kèm động cơ)
So sánh tùy chọn đặt hàng ↑

Kinh nghiệm lắp ráp

Bạn đã dùng linh kiện này? Hãy cho biết mã sản phẩm chính xác, tùy chọn đã chọn và điểm phù hợp hoặc không phù hợp.

Chia sẻ trải nghiệm ↗
Liên hệ