Microduck Robot●microduck-robot.com

X42S 폐루프 NEMA 17 스테핑 모터 (FOC 드라이버 포함)

스테핑 모터

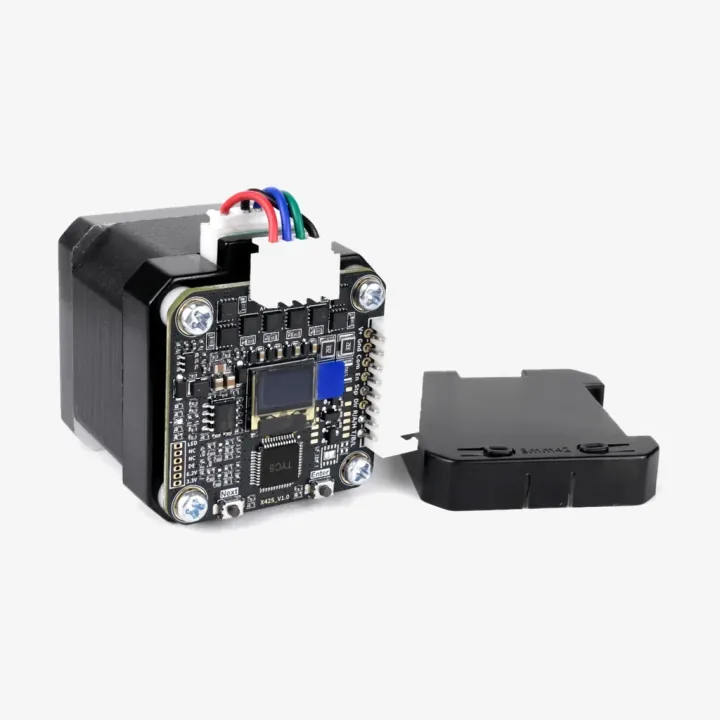
폐루프 드라이버 보드가 달린 NEMA 17 스테핑 모터
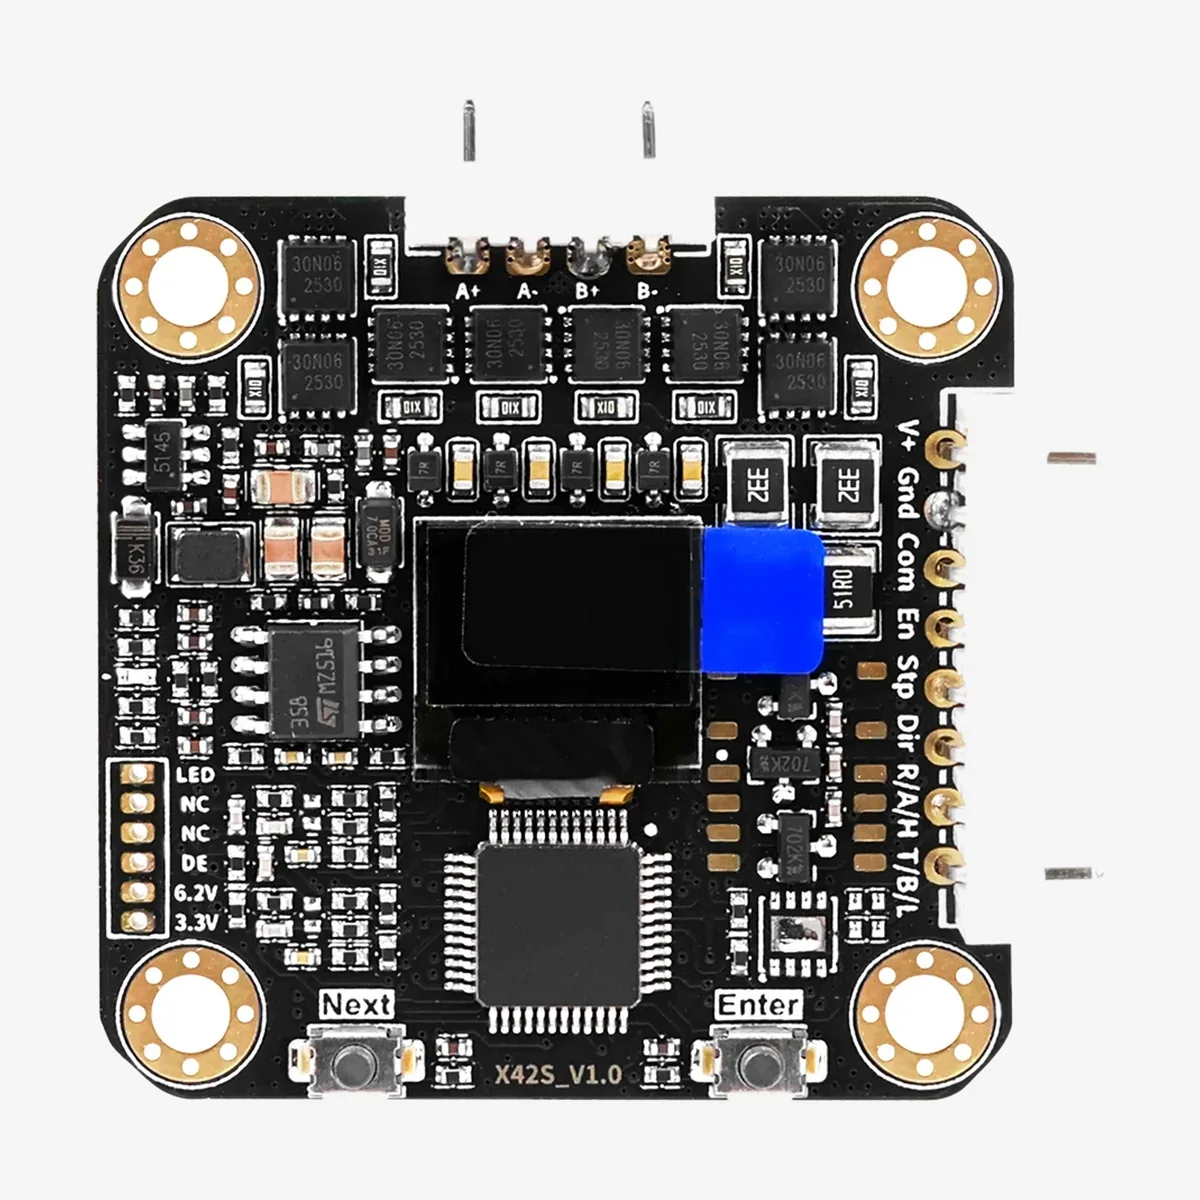
  • X42S_V1.0 드라이버 보드, 화면, 버튼 2개와 핀 표기

주문 옵션

CAN 버전 + 40 mm 모터

USD 49.00 · 개당 배송비 및 세금 포함

TTL 버전 + 40 mm 모터

USD 45.00 · 개당 배송비 및 세금 포함

TTL 드라이버 키트만

USD 35.00 · 개당 배송비 및 세금 포함

뒷면에 폐루프 FOC 드라이버 보드를 단 NEMA 17 (42 mm) 스테핑 모터입니다. 14비트 엔코더, OLED 디스플레이를 갖추고 펄스와 함께 TTL 시리얼 또는 CAN으로 제어합니다. 사용 중인 모터에 다는 드라이버 키트로도 판매합니다.

NEMA 17 스테핑 모터용 폐루프 제어

X42S 보드는 42 mm 스테핑 모터 뒷면에 장착되어 14비트 자기식 엔코더로 축을 읽으므로 모터가 탈조하지 않습니다. 일반 드라이버처럼 스텝/방향 펄스를 받을 수 있고, TTL 시리얼(A 버전) 또는 CAN(C 버전)으로 명령을 보낼 수도 있습니다.

  • 전원: 10–29 V DC, 최소 3 A, 모터 전류 최대 5 A.
  • 모드: 토크·속도·위치 제어, 여러 모터 동기 명령, 사다리꼴 가감속, 원점 복귀와 리밋.
  • 속도: 0.1 ~ 3000 rpm 이상, 스텝 펄스 최대 300 kHz.
  • 프로토콜: 제조사 자체 프로토콜, Modbus, DMX512. 펌웨어는 USB-RS485 또는 CAN으로 업데이트할 수 있습니다.
  • 보드 위: 각도·오류·펄스 수를 보여 주는 OLED 디스플레이와 버튼 2개.

구성품

모터 포함 옵션: 40 mm 모터에 장착된 보드, 3 cm 모터 케이블, 50 cm 8핀 케이블. 드라이버 키트: 보드, M3 × 40 나사 4개, 스페이서 4개, 모터 축용 5 × 2.5 mm 직경 방향 자석, 플라스틱 하우징, 모터 케이블, 8핀 케이블. 키트를 쓰려면 자석을 붙일 후면 축이 있는 모터가 필요합니다.

제품 사양
전원
10–29 V DC, 3 A 이상
엔코더
14비트 자기식
제어
펄스/방향과 TTL 시리얼 또는 CAN, 토크·속도·위치 모드
속도
0.1 ~ 3000 rpm 이상, 펄스 최대 300 kHz
전류
최대 5 A
모터
모터 포함 옵션은 40 mm NEMA 17
구성품
모터에 장착된 보드, 모터 케이블, 8핀 케이블 (모터 포함 옵션)
호환성 확인
  • 여러 축을 연결하려면 CAN 버전을, 마이크로컨트롤러 하나로 쓰려면 TTL 버전을 고르세요.
  • 드라이버 키트에는 사용 중인 모터의 축에 부착해야 하는 직경 방향 자석이 들어 있습니다.

로봇용 모터와 감속기 →

주문 전 확인

맞는 부품을 선택하세요

교체할 부품의 모델, 연결부, 구성품을 아래 정보와 비교하세요.

선택 전에 무엇을 확인해야 하나요?
  • 여러 축을 연결하려면 CAN 버전을, 마이크로컨트롤러 하나로 쓰려면 TTL 버전을 고르세요.
  • 드라이버 키트에는 사용 중인 모터의 축에 부착해야 하는 직경 방향 자석이 들어 있습니다.
어떤 버전이나 구성을 선택해야 하나요?
  • CAN 버전 + 40 mm 모터 · 개당
  • TTL 버전 + 40 mm 모터 · 개당
  • TTL 드라이버 키트만 · 개당
주문 옵션 비교 →
어떤 사양을 비교해야 하나요?
전원
10–29 V DC, 3 A 이상
엔코더
14비트 자기식
제어
펄스/방향과 TTL 시리얼 또는 CAN, 토크·속도·위치 모드
속도
0.1 ~ 3000 rpm 이상, 펄스 최대 300 kHz
전류
최대 5 A
모터
모터 포함 옵션은 40 mm NEMA 17
구성품
모터에 장착된 보드, 모터 케이블, 8핀 케이블 (모터 포함 옵션)
주문 옵션 비교 ↑

조립 경험과 의견

이 부품을 사용하셨나요? 정확한 모델, 선택한 옵션, 맞거나 맞지 않았던 점을 알려 주세요.

경험 공유 ↗
문의하기