Closed-Loop-Steuerung für einen Schrittmotor NEMA 17
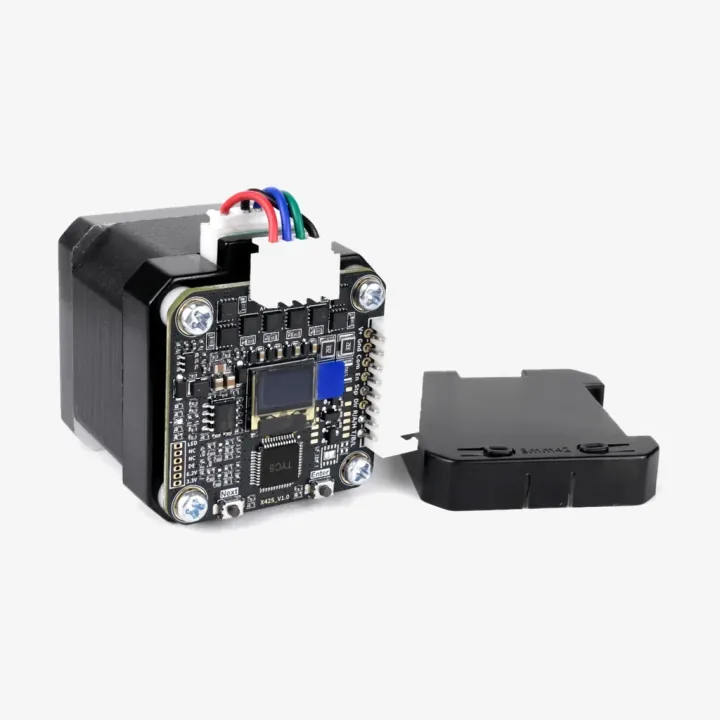
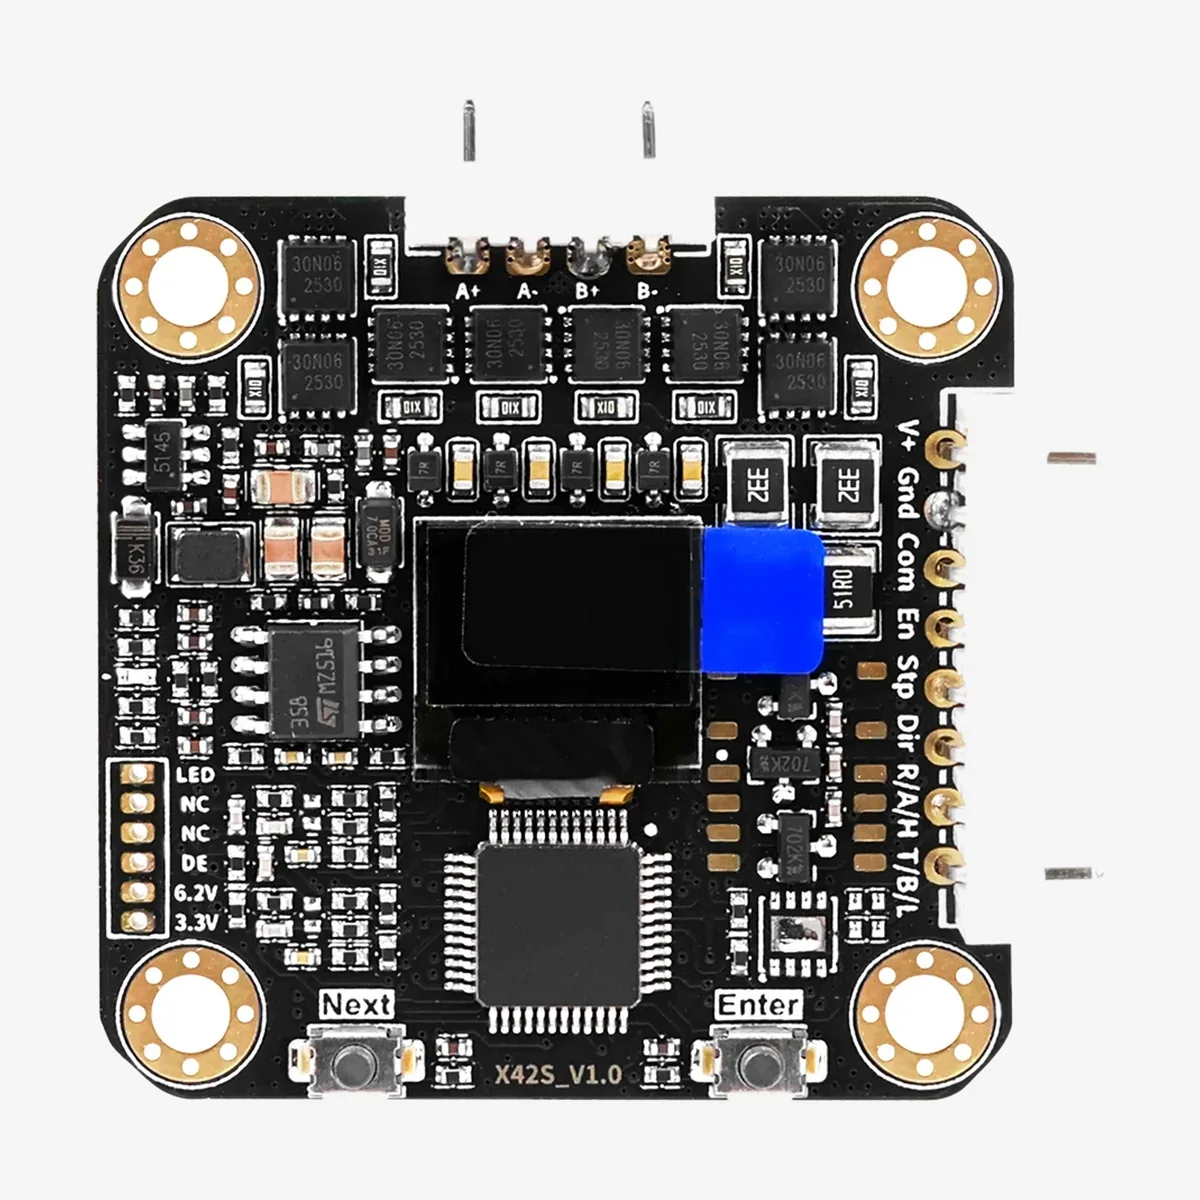
Die X42S-Platine wird auf die Rückseite eines 42-mm-Schrittmotors montiert und erfasst die Welle mit einem 14-Bit-Magnetencoder, sodass der Motor keine Schritte verliert. Sie nimmt Schritt-/Richtungspulse wie ein gewöhnlicher Treiber an und lässt sich zusätzlich über TTL seriell (Version A) oder CAN (Version C) ansteuern.
- Versorgung: 10–29 V DC, mindestens 3 A; bis 5 A Motorstrom.
- Modi: Drehmoment-, Geschwindigkeits- und Positionsregelung, synchrone Befehle für mehrere Motoren, Trapezbeschleunigung, Referenzfahrt und Endlagen.
- Drehzahl: 0,1 bis über 3000 rpm; Schrittpulse bis 300 kHz.
- Protokolle: das eigene Protokoll des Herstellers, Modbus und DMX512; die Firmware lässt sich über USB-zu-RS485 oder CAN aktualisieren.
- Auf der Platine: ein OLED-Display für Winkel, Fehler und Pulszahl sowie zwei Tasten.
Lieferumfang
Motoroptionen: die Platine an einem 40-mm-Motor montiert, ein 3 cm langes Motorkabel und ein 50 cm langes 8-poliges Kabel. Treiberkit: die Platine, vier Schrauben M3 × 40, vier Abstandshalter, ein radial magnetisierter Magnet 5 × 2,5 mm für die Motorwelle, ein Kunststoffgehäuse, ein Motorkabel und ein 8-poliges Kabel. Für das Kit wird ein Motor mit hinterer Welle für den Magneten benötigt.
Spezifikationen
- Versorgung
- 10–29 V DC, 3 A oder mehr
- Encoder
- 14 Bit magnetisch
- Steuerung
- Puls/Richtung plus TTL seriell oder CAN; Drehmoment-, Geschwindigkeits- und Positionsmodus
- Drehzahl
- 0,1 bis über 3000 rpm; Pulse bis 300 kHz
- Strom
- Bis 5 A
- Motor
- 40 mm NEMA 17 bei den Motoroptionen
- Lieferumfang
- Platine am Motor, Motorkabel, 8-poliges Kabel (Motoroptionen)
Kompatibilität prüfen
- Wählen Sie die CAN-Version, um mehrere Achsen zu verketten, und TTL für einen einzelnen Mikrocontroller.
- Das Treiberkit enthält einen radial magnetisierten Magneten, der an der Welle Ihres Motors angebracht werden muss.
