Kiểm tra bộ kit, BOM và tệp STL
Trước hết, xác định phiên bản của bạn. Cả hai dùng Arduino Uno Q và 15 servo giao tiếp nối tiếp; bộ đầy đủ bổ sung âm thanh, camera và mô-đun ToF. Đối chiếu các chi tiết nhận được với danh sách vật tư tương ứng, không coi hai gói hàng là giống nhau.
Vỏ của bộ cơ bản cần được in 3D riêng. Dùng tệp STL và hướng dẫn lắp ráp đúng phiên bản từ kho phần cứng. Thiết kế được công bố không có nghĩa mọi chi tiết in và phụ kiện đều nằm trong gói hàng của người bán.
Mở bảng điều khiển thiết lập
Cài phần mềm vận hành phù hợp theo hướng dẫn gốc, rồi chạy ứng dụng Microduck Robot trong Arduino App Lab. Chờ ứng dụng khởi động thành công trước khi mở giao diện điều khiển.
- Xác định địa chỉ IP thực của robot.
- Mở http://deviceIP:9527/ trong trình duyệt máy tính, thay deviceIP bằng địa chỉ đó.
- Xác nhận trang điều khiển đã tải trước khi vào Servo setup. Địa chỉ IP trong ví dụ không nhất thiết là địa chỉ của robot của bạn.
Thiết lập ID cho từng servo riêng lẻ
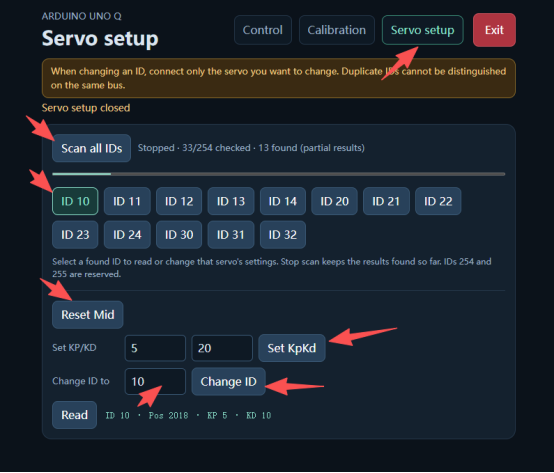
Chỉ kết nối servo đang được thiết lập. Theo quy trình công bố, servo mới có ID mặc định là 1; ID trùng nhau trên cùng bus gây lỗi. Lấy ID đích từ hướng dẫn lắp ráp đúng phiên bản, không sao chép ID 10 minh họa trong ảnh.
- Trong Servo setup, nhấp Scan all IDs và chọn ID 1 nếu là servo mới.
- Lần lượt nhấp Reset Mid và Set KpKd.
- Nhập ID được chỉ định vào Change ID to, rồi nhấp Change ID.
- Ghi lại ID mới và vị trí lắp trước khi chuyển sang servo tiếp theo.
Lắp theo tài liệu phần cứng
Sau khi đặt ID cho toàn bộ servo, thực hiện trình tự lắp ráp có hình minh họa của dự án phần cứng và nối cáp theo tài liệu. Giữ bảng ghi ID và vị trí bên cạnh để không hoán đổi các servo có hình dạng giống nhau.
Bản hướng dẫn này không quy định mô-men siết vít, sơ đồ chân hay cách đi dây thay thế. Dùng bản vẽ và linh kiện đúng phiên bản, xử lý mọi điểm khác biệt trước khi thử chuyển động. Danh sách vật tư không thay thế sơ đồ nối dây.
Hiệu chuẩn vị trí 0 của từng khớp
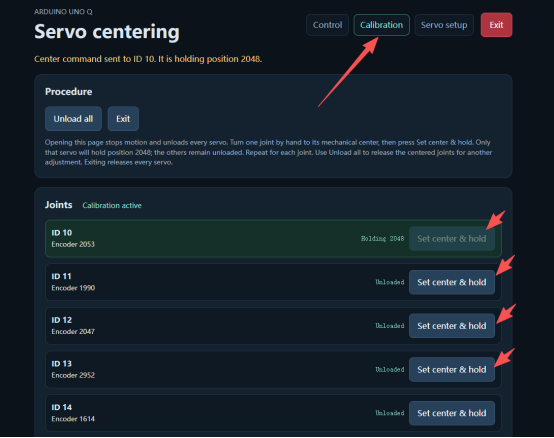
Bật nguồn, chạy ứng dụng trong Arduino App Lab và mở Calibration từ trang điều khiển. Chế độ hiệu chuẩn được mô tả sẽ tắt mô-men giữ của tất cả servo lúc bắt đầu.
- Dùng tay đưa một khớp về vị trí 0 tham chiếu.
- Nhấp Set center & hold của servo tương ứng; servo phải giữ vị trí vừa đặt.
- Lặp lại cho mọi khớp, kiểm tra đúng khớp trước mỗi thao tác.
Nhận biết tư thế hiệu chuẩn
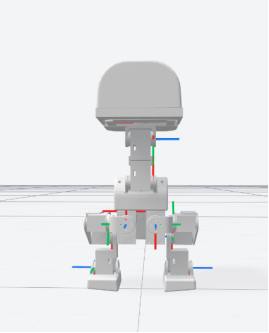
Ở tư thế 0 tham chiếu, các thanh liên kết nằm thẳng đứng hoặc nằm ngang như hình chính diện và hình bên trong tài liệu gốc. Đây là tư thế làm chuẩn để hiệu chỉnh, không phải tư thế đi bộ.
Việc robot không tự đứng được trong tư thế này là bình thường. Đừng đổi vị trí 0 chỉ để cân bằng tư thế hiệu chuẩn; hãy so sánh hướng của các khớp với hình tham chiếu đúng phiên bản.
Kiểm tra đứng vững trước khi đi
Sau khi hiệu chuẩn mọi khớp, quay lại Control và nhấp Default pose. Robot phải giữ được tư thế mặc định và đứng vững. Nếu chưa đạt, kiểm tra lại ID, vị trí lắp và hiệu chuẩn trước khi chạy chính sách đi bộ.
- Khi đã xác nhận robot đứng bình thường, rút cáp USB Type-C theo hướng dẫn gốc.
- Đặt robot xuống sàn thay vì để trên bề mặt cao.
- Nhấp Walk / get up để tải chính sách đi bộ và đứng dậy, rồi dùng cần điều khiển để di chuyển.
Quay lại bước cuối cùng đã kiểm tra
Các mục này là hướng kiểm tra, không phải chẩn đoán lỗi đã xác nhận. Khi hỏi dự án gốc, hãy cung cấp phiên bản phần mềm, bảng ID servo và hành vi quan sát được. Nếu giao diện khác, dùng tài liệu đúng phiên bản thay vì tự đoán ID hoặc thông số điều khiển.
Cuộn ngang để so sánh tất cả các cột.
| Dấu hiệu | Điểm cần kiểm tra |
|---|---|
| Trang điều khiển không tải | Kiểm tra ứng dụng đã chạy, IP thiết bị và cổng 9527. |
| Quét hoặc chọn servo không nhất quán | Quay lại kết nối từng servo và kiểm tra ID trùng. |
| Khớp khác chuyển động hoặc tư thế mặc định bị lệch | Đối chiếu ID, vị trí lắp và vị trí 0 với tài liệu phần cứng. |
| Tư thế hiệu chuẩn không đứng được | Phân biệt tư thế 0 với Default pose trước khi đổi hiệu chuẩn. |