Microduck Robot●microduck-robot.com

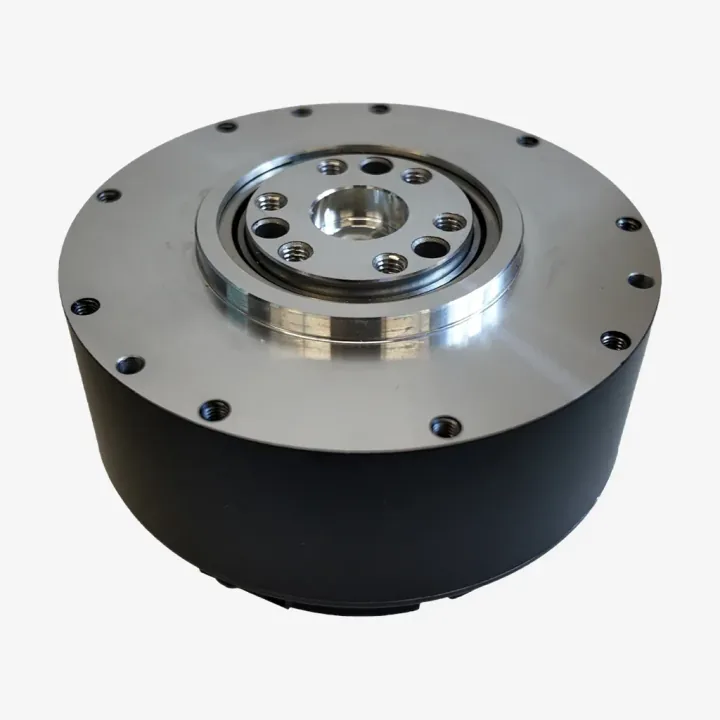
Actuador de articulación RobStride 02 (17 N·m de pico)

Motores de articulación

Actuador de articulación RobStride 02
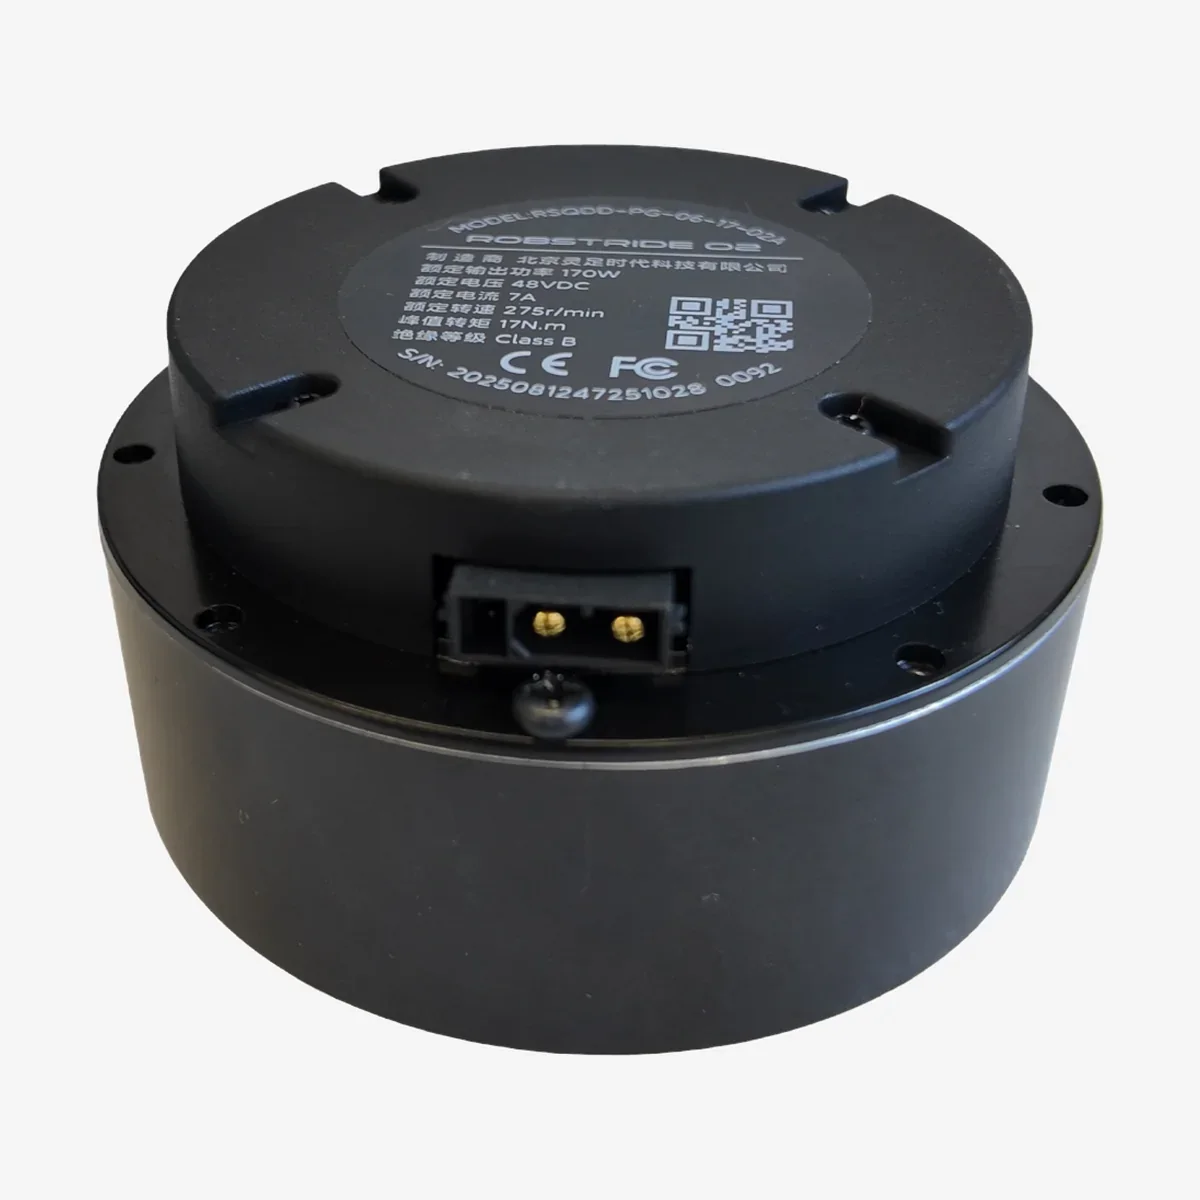
  • Tapa trasera y conector del RobStride 02; la etiqueta visible indica 24VDC

Opciones de pedido

Actuador

199,00 USD · por unidad Envío e impuestos incluidos

Actuador + módulo CAN a USB

215,00 USD · por unidad Envío e impuestos incluidos

Actuador compacto para robots con patas y humanoides: motor, controlador FOC y un reductor 7,75:1 en una unidad de 400 g con dos encoders de 14 bits y 17 N·m de par de pico.

Qué es el RobStride 02

Un actuador de articulación tres en uno para robots con patas y humanoides: motor, controlador FOC y un reductor 7,75:1 en una unidad de 400 g, con dos encoders magnéticos de 14 bits y una entrada y una salida de bus para conexión en cadena.

Rendimiento

  • Par: 6 N·m nominal, 17 N·m de pico; unos 10 s a 17 N·m y unos 100 s a unos 11 N·m según la curva de sobrecarga.
  • Velocidad: 315 rpm sin carga, 275 rpm a carga nominal (±10 %).
  • Alimentación: 48 V nominal, rango de 24–60 V; corriente nominal de 7 A y de pico de 23 A.
  • Constantes del motor: constante de par 1,22 N·m/A rms, resistencia de fase 0,58 Ω.
  • Entorno: de −20 a 50 °C en funcionamiento; marcado CE.

El proveedor no indica el contenido de la caja. La opción con el módulo CAN a USB permite configurar el actuador desde un ordenador.

Especificaciones
Par
6 N·m nominal, 17 N·m de pico
Velocidad
315 rpm sin carga, 275 rpm a carga nominal
Alimentación
48 V nominal, rango de 24–60 V
Reductor
7,75:1
Encoders
2 × magnéticos de 14 bits
Bus
1 Mbps, una entrada y una salida para conexión en cadena
Tamaño y peso
Ø78,5 × unos 41,5 mm, 400 g
Comprobaciones de compatibilidad
  • Prevé una fuente de 24–60 V capaz de entregar la corriente de pico de todos los motores del bus.
  • La opción con el módulo CAN a USB es la forma más sencilla de configurarlo desde un ordenador.
  • El proveedor no indica el contenido de la caja; pregúntanos si necesitas piezas de montaje.
  • Versión pendiente de confirmar: la etiqueta de la foto de referencia indica 24VDC, mientras que la tensión nominal publicada es de 48 V. Confirma la versión eléctrica de la opción elegida en el presupuesto; la foto no demuestra que sea la misma versión.

Motores y reductores para robots →

ANTES DE PEDIR

Elige la pieza adecuada

Compara tu pieza actual con el modelo, las conexiones y el contenido indicados abajo.

¿Qué debo comprobar antes de elegir?
  • Prevé una fuente de 24–60 V capaz de entregar la corriente de pico de todos los motores del bus.
  • La opción con el módulo CAN a USB es la forma más sencilla de configurarlo desde un ordenador.
  • El proveedor no indica el contenido de la caja; pregúntanos si necesitas piezas de montaje.
  • Versión pendiente de confirmar: la etiqueta de la foto de referencia indica 24VDC, mientras que la tensión nominal publicada es de 48 V. Confirma la versión eléctrica de la opción elegida en el presupuesto; la foto no demuestra que sea la misma versión.
¿Qué versión o paquete debo seleccionar?
  • Actuador · por unidad
  • Actuador + módulo CAN a USB · por unidad
Comparar opciones de pedido →
¿Qué especificaciones debo comparar?
Par
6 N·m nominal, 17 N·m de pico
Velocidad
315 rpm sin carga, 275 rpm a carga nominal
Alimentación
48 V nominal, rango de 24–60 V
Reductor
7,75:1
Encoders
2 × magnéticos de 14 bits
Bus
1 Mbps, una entrada y una salida para conexión en cadena
Tamaño y peso
Ø78,5 × unos 41,5 mm, 400 g
Comparar opciones de pedido ↑

Experiencias de montaje

¿Has usado esta pieza? Cuéntanos el modelo, la opción elegida y qué encajó o no.

Comparte tu experiencia ↗
Contacto