Microduck Robot●microduck-robot.com

RobStride 02 Gelenkaktor (17 N·m Spitzenmoment)

Gelenkmotoren

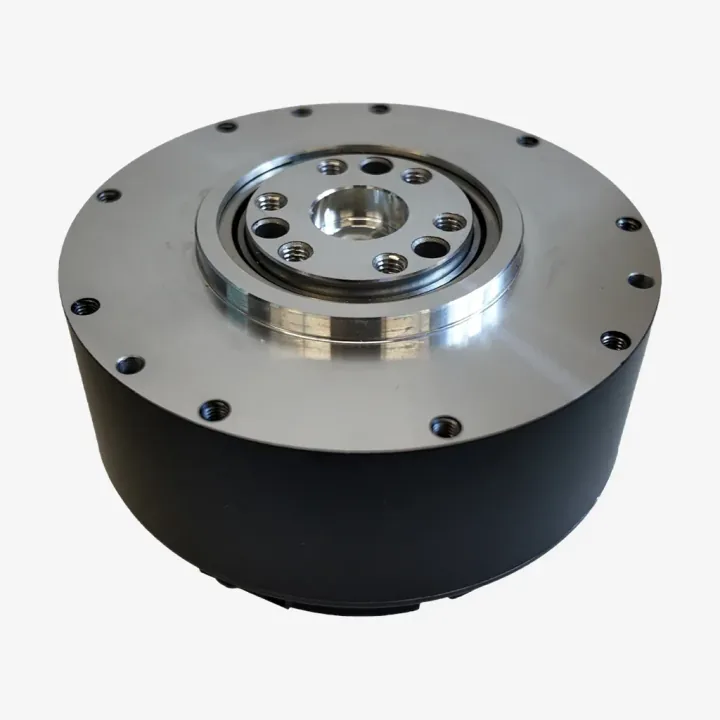
RobStride 02 Gelenkaktor
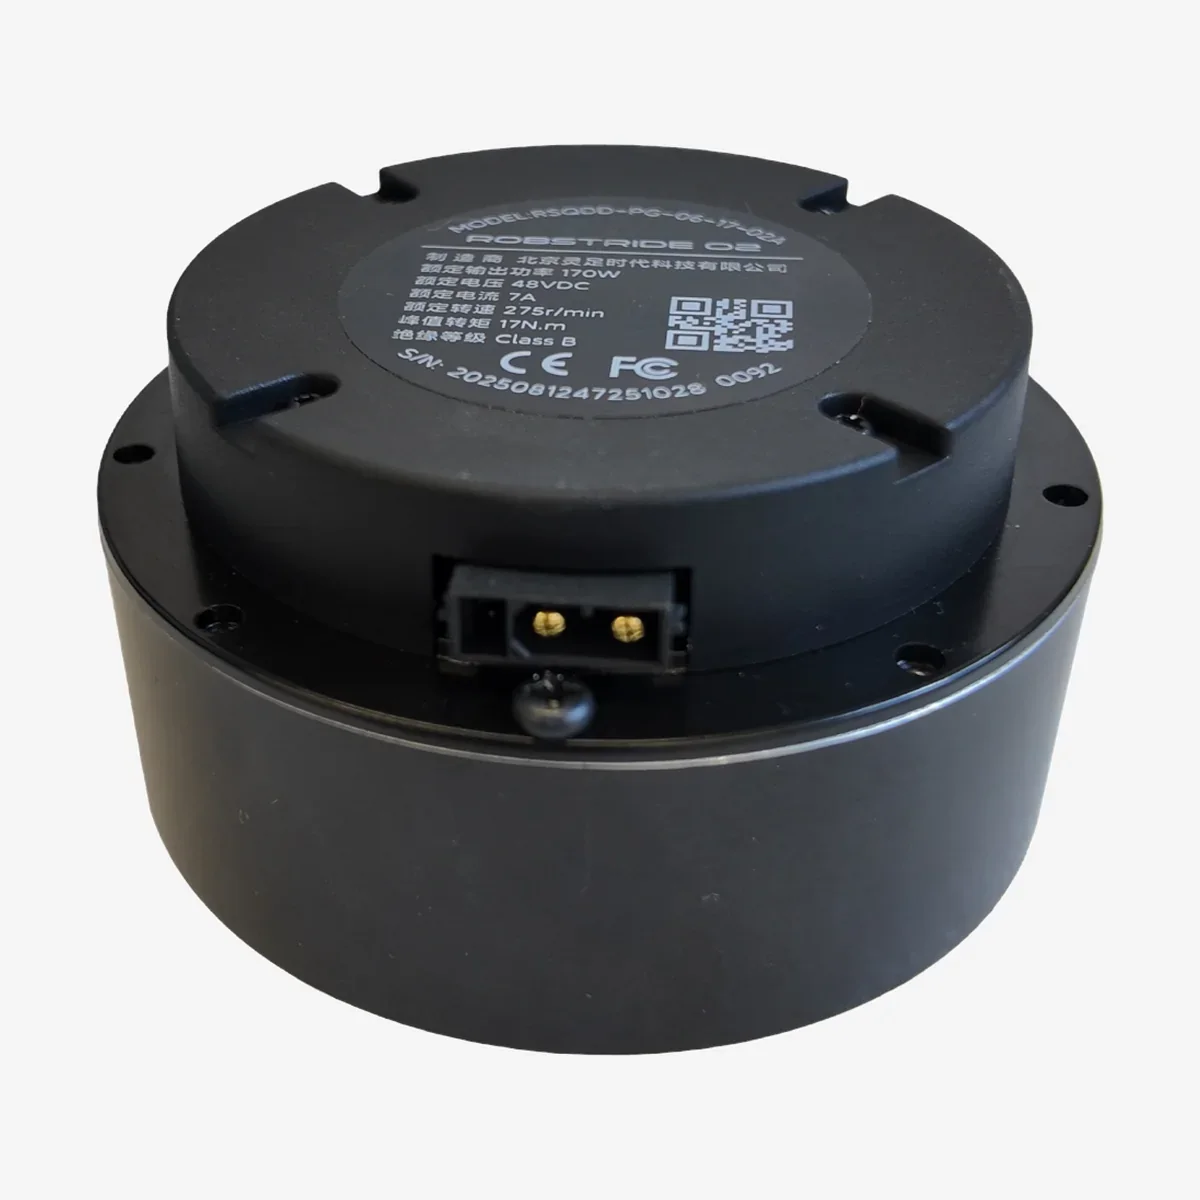
  • Rückseite und Anschluss des RobStride 02; auf dem sichtbaren Etikett steht 24VDC

Bestelloptionen

Aktor

199,00 USD · pro Stück Versand und Steuern enthalten

Aktor + CAN-zu-USB-Modul

215,00 USD · pro Stück Versand und Steuern enthalten

Ein kompakter Aktor für Lauf- und Humanoidroboter: Motor, FOC-Treiber und ein 7,75:1-Getriebe in einer 400 g schweren Einheit mit zwei 14-Bit-Encodern und 17 N·m Spitzenmoment.

Was der RobStride 02 ist

Ein Drei-in-eins-Gelenkaktor für Lauf- und Humanoidroboter: Motor, FOC-Treiber und ein 7,75:1-Getriebe in einer 400-g-Einheit, mit zwei 14-Bit-Magnetencodern sowie je einem Bus-Ein- und -Ausgang zum Durchschleifen.

Leistung

  • Drehmoment: 6 N·m Nennmoment, 17 N·m Spitzenmoment; laut Überlastkurve etwa 10 s bei 17 N·m und etwa 100 s bei etwa 11 N·m.
  • Drehzahl: 315 rpm im Leerlauf, 275 rpm bei Nennlast (±10 %).
  • Versorgung: 48 V Nennspannung, Bereich 24–60 V; 7 A Nennstrom und 23 A Spitzenstrom.
  • Motorkonstanten: Drehmomentkonstante 1,22 N·m/A rms, Phasenwiderstand 0,58 Ω.
  • Umgebung: −20 bis 50 °C im Betrieb; CE-gekennzeichnet.

Der Lieferumfang wird vom Lieferanten nicht angegeben. Mit der Option mit CAN-zu-USB-Modul können Sie den Aktor vom Computer aus konfigurieren.

Spezifikationen
Drehmoment
6 N·m Nennmoment, 17 N·m Spitzenmoment
Drehzahl
315 rpm im Leerlauf, 275 rpm bei Nennlast
Versorgung
48 V Nennspannung, Bereich 24–60 V
Getriebe
7,75:1
Encoder
2 × 14 Bit magnetisch
Bus
1 Mbps, je ein Ein- und Ausgang zum Durchschleifen
Größe und Gewicht
Ø78,5 × etwa 41,5 mm, 400 g
Kompatibilität prüfen
  • Planen Sie ein 24–60-V-Netzteil ein, das den Spitzenstrom aller Motoren am Bus liefern kann.
  • Mit der Option mit CAN-zu-USB-Modul lässt sich der Aktor am einfachsten vom Computer aus konfigurieren.
  • Der Lieferumfang wird vom Lieferanten nicht angegeben; fragen Sie uns, wenn Sie Montageteile benötigen.
  • Version zu klären: Auf dem Etikett des Referenzfotos steht 24VDC, während die Nennspannung hier mit 48 V angegeben ist. Lassen Sie die elektrische Ausführung der gewählten Variante im Angebot bestätigen; das Foto belegt keine Übereinstimmung.

Robotermotoren und Untersetzungsgetriebe →

VOR DER BESTELLUNG

Das passende Teil auswählen

Vergleichen Sie das bisherige Teil mit Modell, Anschlüssen und Lieferumfang unten.

Was sollte ich vor der Auswahl prüfen?
  • Planen Sie ein 24–60-V-Netzteil ein, das den Spitzenstrom aller Motoren am Bus liefern kann.
  • Mit der Option mit CAN-zu-USB-Modul lässt sich der Aktor am einfachsten vom Computer aus konfigurieren.
  • Der Lieferumfang wird vom Lieferanten nicht angegeben; fragen Sie uns, wenn Sie Montageteile benötigen.
  • Version zu klären: Auf dem Etikett des Referenzfotos steht 24VDC, während die Nennspannung hier mit 48 V angegeben ist. Lassen Sie die elektrische Ausführung der gewählten Variante im Angebot bestätigen; das Foto belegt keine Übereinstimmung.
Welche Variante oder Packung passt?
  • Aktor · pro Stück
  • Aktor + CAN-zu-USB-Modul · pro Stück
Bestelloptionen vergleichen →
Welche technischen Daten sollte ich vergleichen?
Drehmoment
6 N·m Nennmoment, 17 N·m Spitzenmoment
Drehzahl
315 rpm im Leerlauf, 275 rpm bei Nennlast
Versorgung
48 V Nennspannung, Bereich 24–60 V
Getriebe
7,75:1
Encoder
2 × 14 Bit magnetisch
Bus
1 Mbps, je ein Ein- und Ausgang zum Durchschleifen
Größe und Gewicht
Ø78,5 × etwa 41,5 mm, 400 g
Bestelloptionen vergleichen ↑

Erfahrungen aus dem Aufbau

Dieses Teil bereits verbaut? Nennen Sie Modell, Variante und was gepasst hat oder nicht.

Erfahrung teilen ↗
Kontakt